Options et paramètres supplémentaires
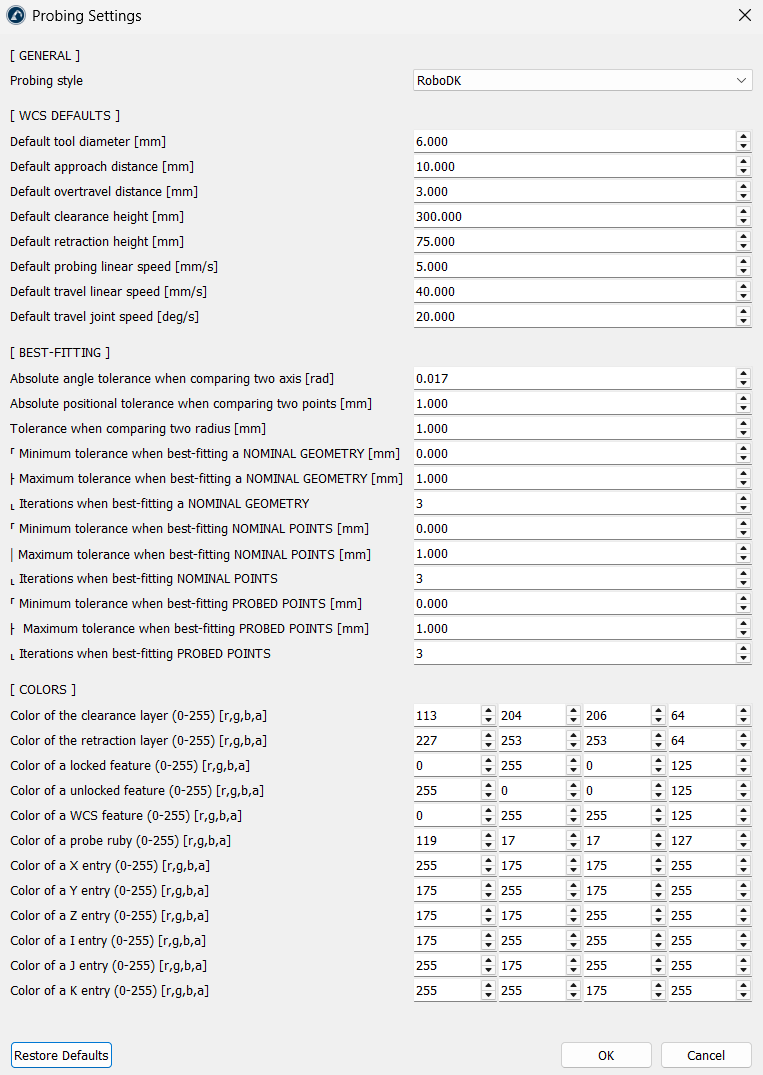
RoboDK propose une fenêtre globale « Paramètres de palpage ». Sélectionnez Palpage ➔Paramètres pour l’ouvrir. Les valeurs que vous définissez ici constituent les paramètres par défaut utilisés chaque fois que vous démarrez un nouveau projet de palpage ; elles ne modifient pas les projets existants. Cliquez sur « Restaurer les valeurs par défaut » pour revenir aux valeurs standard.
Général
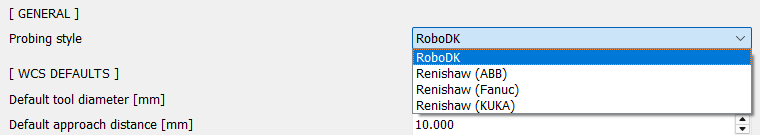
Le « Style de palpage » détermine la manière dont les routines de palpage sont écrites. « RoboDK » est la valeur par défaut et génère des instructions de recherche exécutées via un pilote de robot. Les six entrées « Renishaw » (pour ABB, Fanuc, KUKA, Yaskawa, Mitsubishi et Staubli) génèrent des appels de macro Renishaw Daytona pour le contrôleur correspondant.
Paramètres par défaut WCS
Au lieu de modifier manuellement les distances et autres paramètres à chaque fois que vous créez un projet, ces valeurs sont automatiquement préremplies dans les paramètres de votre projet :
1.Diamètre par défaut de l'outil [mm] : diamètre du rubis à l'extrémité du palpeur. Par défaut : 6 mm.
2.Distance d’approche par défaut [mm] : distance à laquelle le palpeur ralentit devant une surface. Par défaut : 10 mm.
3.Distance de dépassement par défaut [mm] : la profondeur de recherche supplémentaire au-delà de la surface attendue. Par défaut : 3 mm.
4.Hauteur de dégagement par défaut [mm] : la hauteur de sécurité utilisée avant le premier point et après le dernier point. Par défaut : 300 mm.
5.Hauteur de retrait par défaut [mm] : hauteur à laquelle le palpeur se retire entre deux points. Par défaut : 75 mm.
6.Vitesse linéaire de palpage par défaut [mm/s] : vitesse de recherche par détection tactile. Par défaut : 5 mm/s.
7.Vitesse linéaire de déplacement par défaut [mm/s] : vitesse linéaire à l'air libre. Par défaut : 40 mm/s.
8.Vitesse articulaire de déplacement par défaut [deg/s] : vitesse des articulations lors des déplacements. Par défaut : 20 deg/s.
Ajustement optimal
Ces paramètres contrôlent la manière dont RoboDK aligne mathématiquement les points mesurés sur la géométrie CAO nominale :
1.Tolérance angulaire absolue lors de la comparaison de deux axes [rad] : l'écart angulaire maximal autorisé lors de la mise en correspondance des axes des éléments.
2.Tolérance de position absolue lors de la comparaison de deux points [mm] : erreur de position maximale autorisée entre les points palpés et les points nominaux.
3.Tolérance lors de la comparaison de deux rayons [mm] : différence maximale autorisée lors de la mise en correspondance des rayons mesurés d’un trou ou d’une sphère avec les modèles CAO.
4.Tolérances d’ajustement optimal et itérations : elles définissent la tolérance minimale, la tolérance maximale et la limite d’itérations lors de l’ajustement optimal de la géométrie nominale, des points nominaux et des points palpés.
Couleurs
Remarque : la section « Couleurs » n’apparaît que lorsque le mode développeur est activé dans RoboDK. Lorsqu’elle est disponible, vous pouvez définir la valeur RGBA (0-255) de chaque élément visuel que l’Add-in dessine dans la vue 3D :
1.Couches de dégagement et de rétraction : vous pouvez ajuster la transparence et la couleur des plans de mouvement sécurisés.
2.États des éléments : vous pouvez également personnaliser les couleurs des éléments verrouillés, déverrouillés et du système de coordonnées de travail (WCS).
3.Rubis de la sonde : vous pouvez modifier la couleur de la pointe du stylet de la sonde.
4.Indicateurs de coordonnées et de vecteurs : vous pouvez attribuer des couleurs distinctes aux positions X, Y, Z et aux champs de vecteurs d’approche I, J, K, qui sont visibles dans le tableau des paramètres.


