Add-in des composants
L'Add-in des composants pour RoboDK ajoute les outils nécessaires à la création de composants visuels (objets et mécanismes 3D) dans le logiciel RoboDK.
L'Add-in des composants RoboDK vous permet également de définir les dimensions et les paramètres de configuration des composants que vous créez. Un aperçu est disponible pour vérifier que le résultat est correct.
Vous pouvez définir n'importe quelle couleur et transparence pour les composants que vous envisagez de créer.
Vidéo : Démonstration de l'Add-in des composants RoboDK : https://youtu.be/-e0881ENk9g.
Vous trouverez l'Add-in des composants RoboDK dans la section Add-ins de la bibliothèque : https://robodk.com/addin/com.robodk.app.shape
Installer
Vous devez installer l'Add-in Components à partir de la bibliothèque en ligne de RoboDK. L'Add-in Components n'est pas activé par défaut dans le logiciel RoboDK.
Composants
Cette section présente les fonctions de base de l'Add-in Composants.
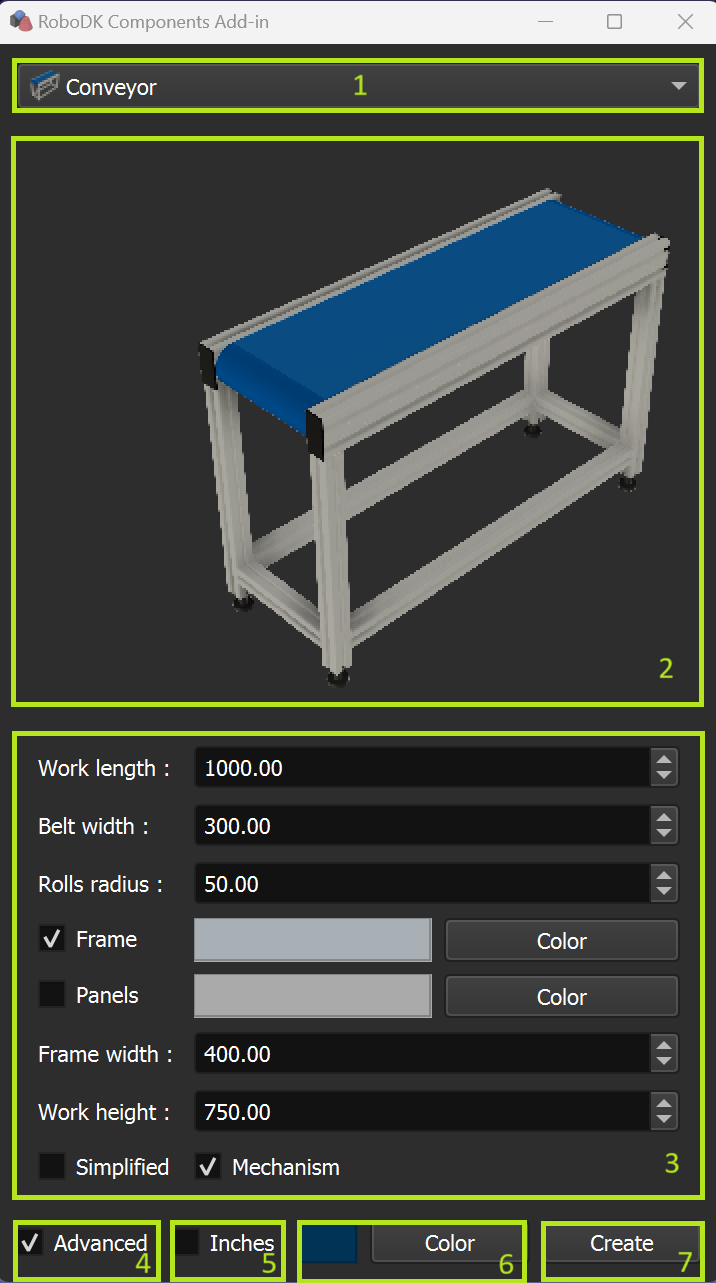
La fenêtre de l'Add-in Composants contient les éléments fonctionnels suivants :
1.Zone de liste pour la sélection des composants
2.Croquis du composant
3.Zone des paramètres du composant sélectionné
4.Case à cocher pour la visibilité des options avancées
5.Case à cocher pour utiliser les pouces (les millimètres sont utilisés par défaut)
6.Sélection de la couleur et de la transparence
7.Création de composants
Convoyeur
Vous pouvez créer un convoyeur en spécifiant ses dimensions.
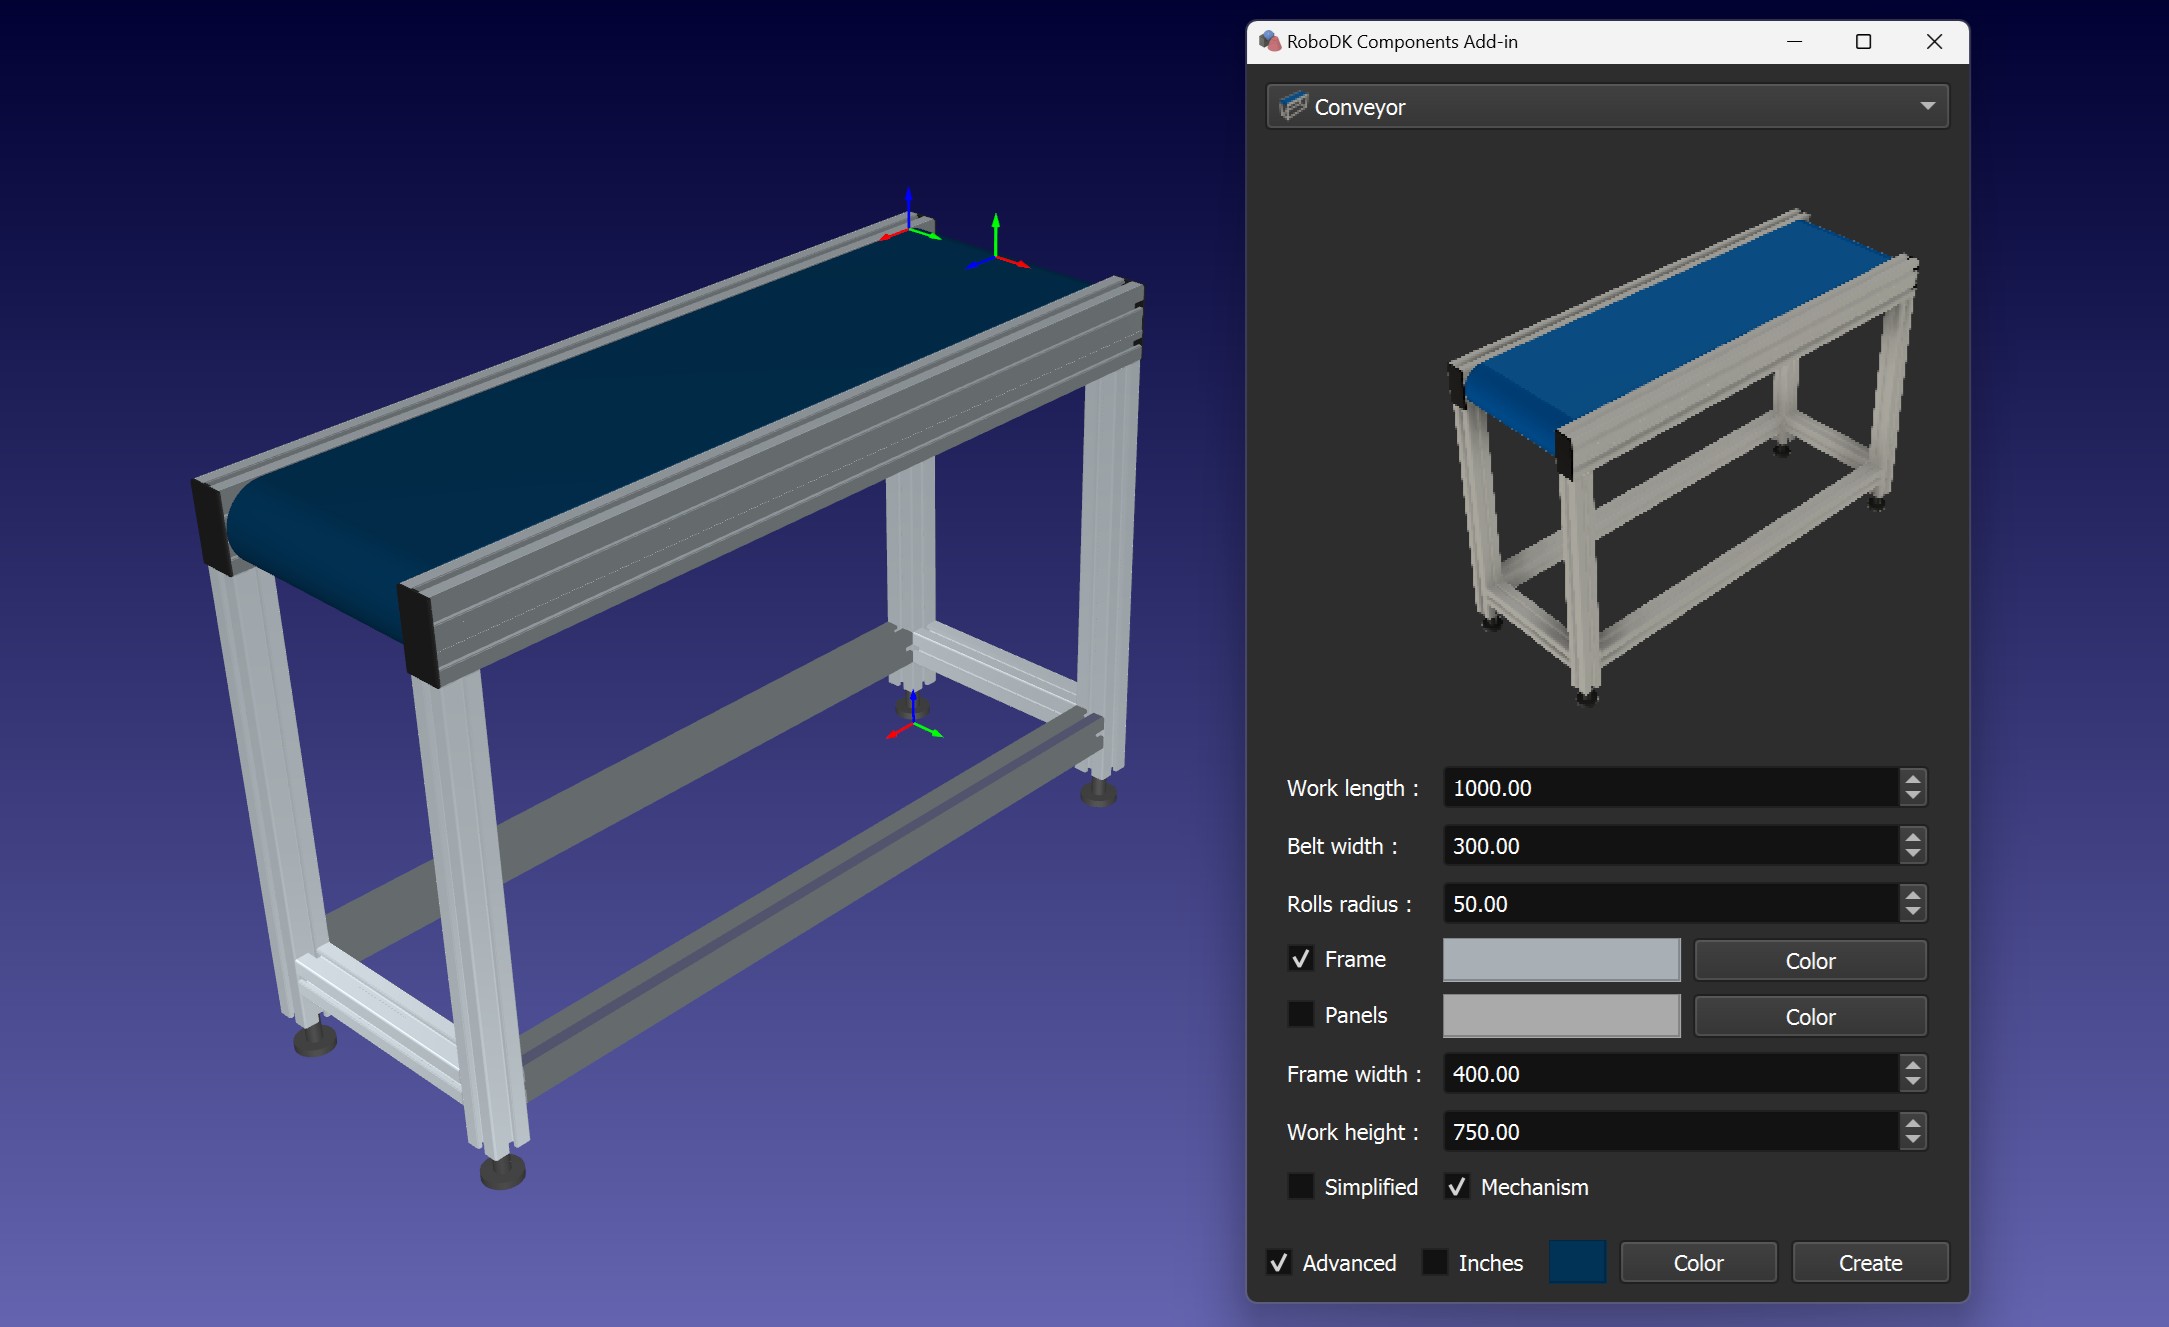
Astuce : utilisez la case à cocher Châssis avec les valeurs de taille appropriées et la boîte de dialogue Couleur pour ajouter un châssis de convoyeur.
Astuce : utilisez la case à cocher Panneaux et la boîte de dialogue Couleur correspondante pour ajouter les panneaux du châssis avec la couleur et la transparence spécifiées.
Astuce : utilisez la case à cocher Simplifié pour basculer entre un châssis simplifié et un châssis réaliste.
Piédestal
Vous pouvez créer un piédestal en spécifiant les dimensions (R1, R2, R3, H1, H2, H3).
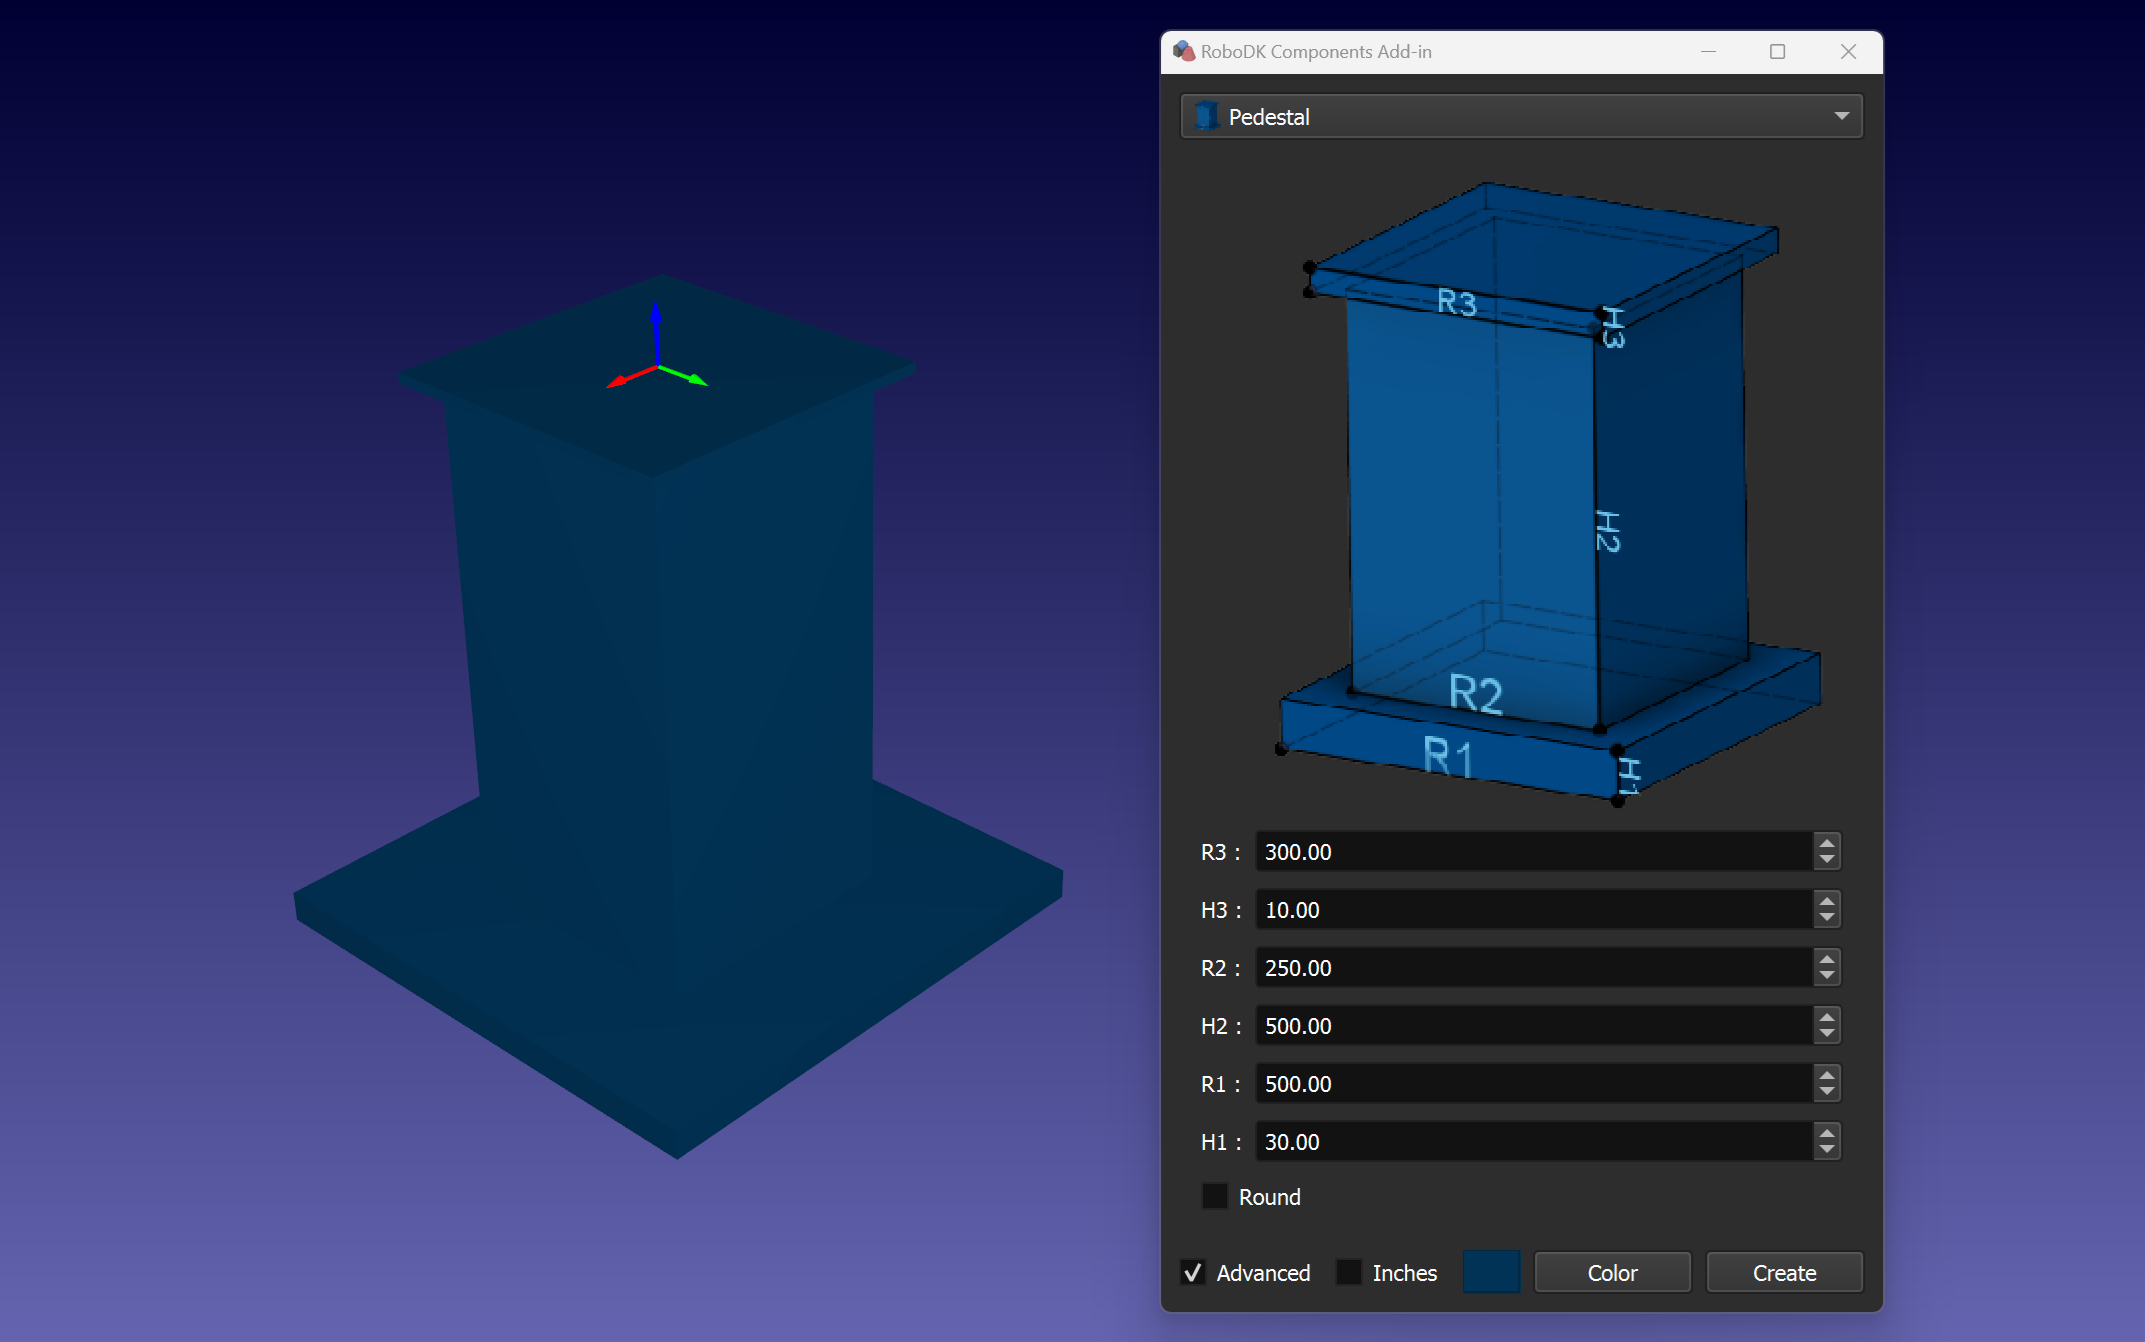
Astuce : utilisez la case à cocher Rond pour créer une base cylindrique.
Tableau
Vous pouvez créer une table en spécifiant des dimensions (X, Y, R, H1, H2).
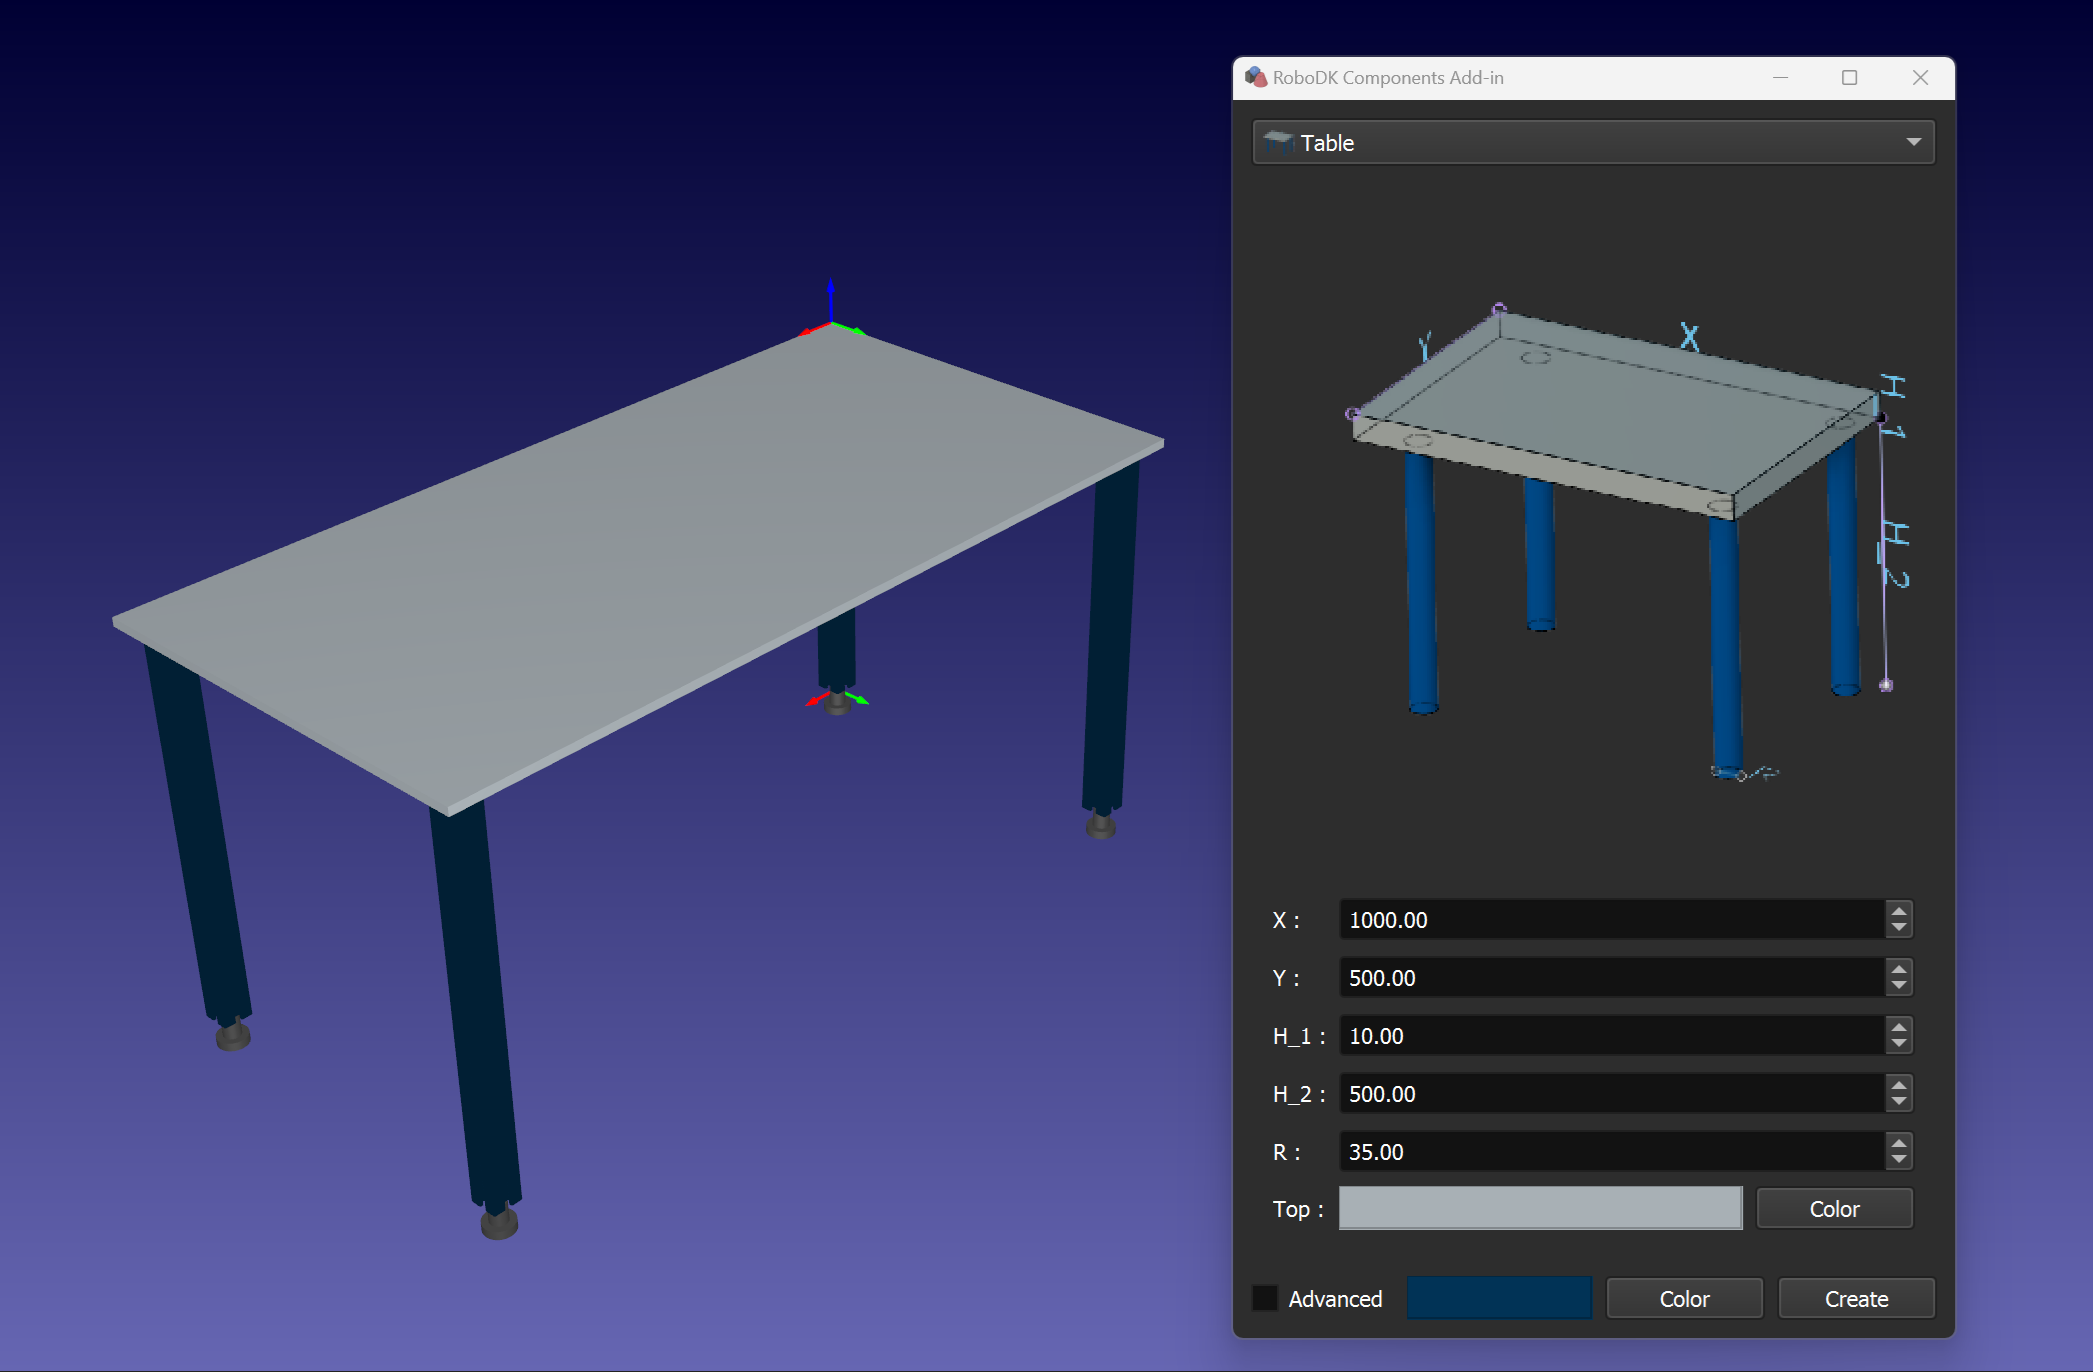
Astuce : Un repère supplémentaire appelé Repère du plan de la table N peut s'avérer utile pour placer les objets nécessaires sur la surface supérieure de la table.
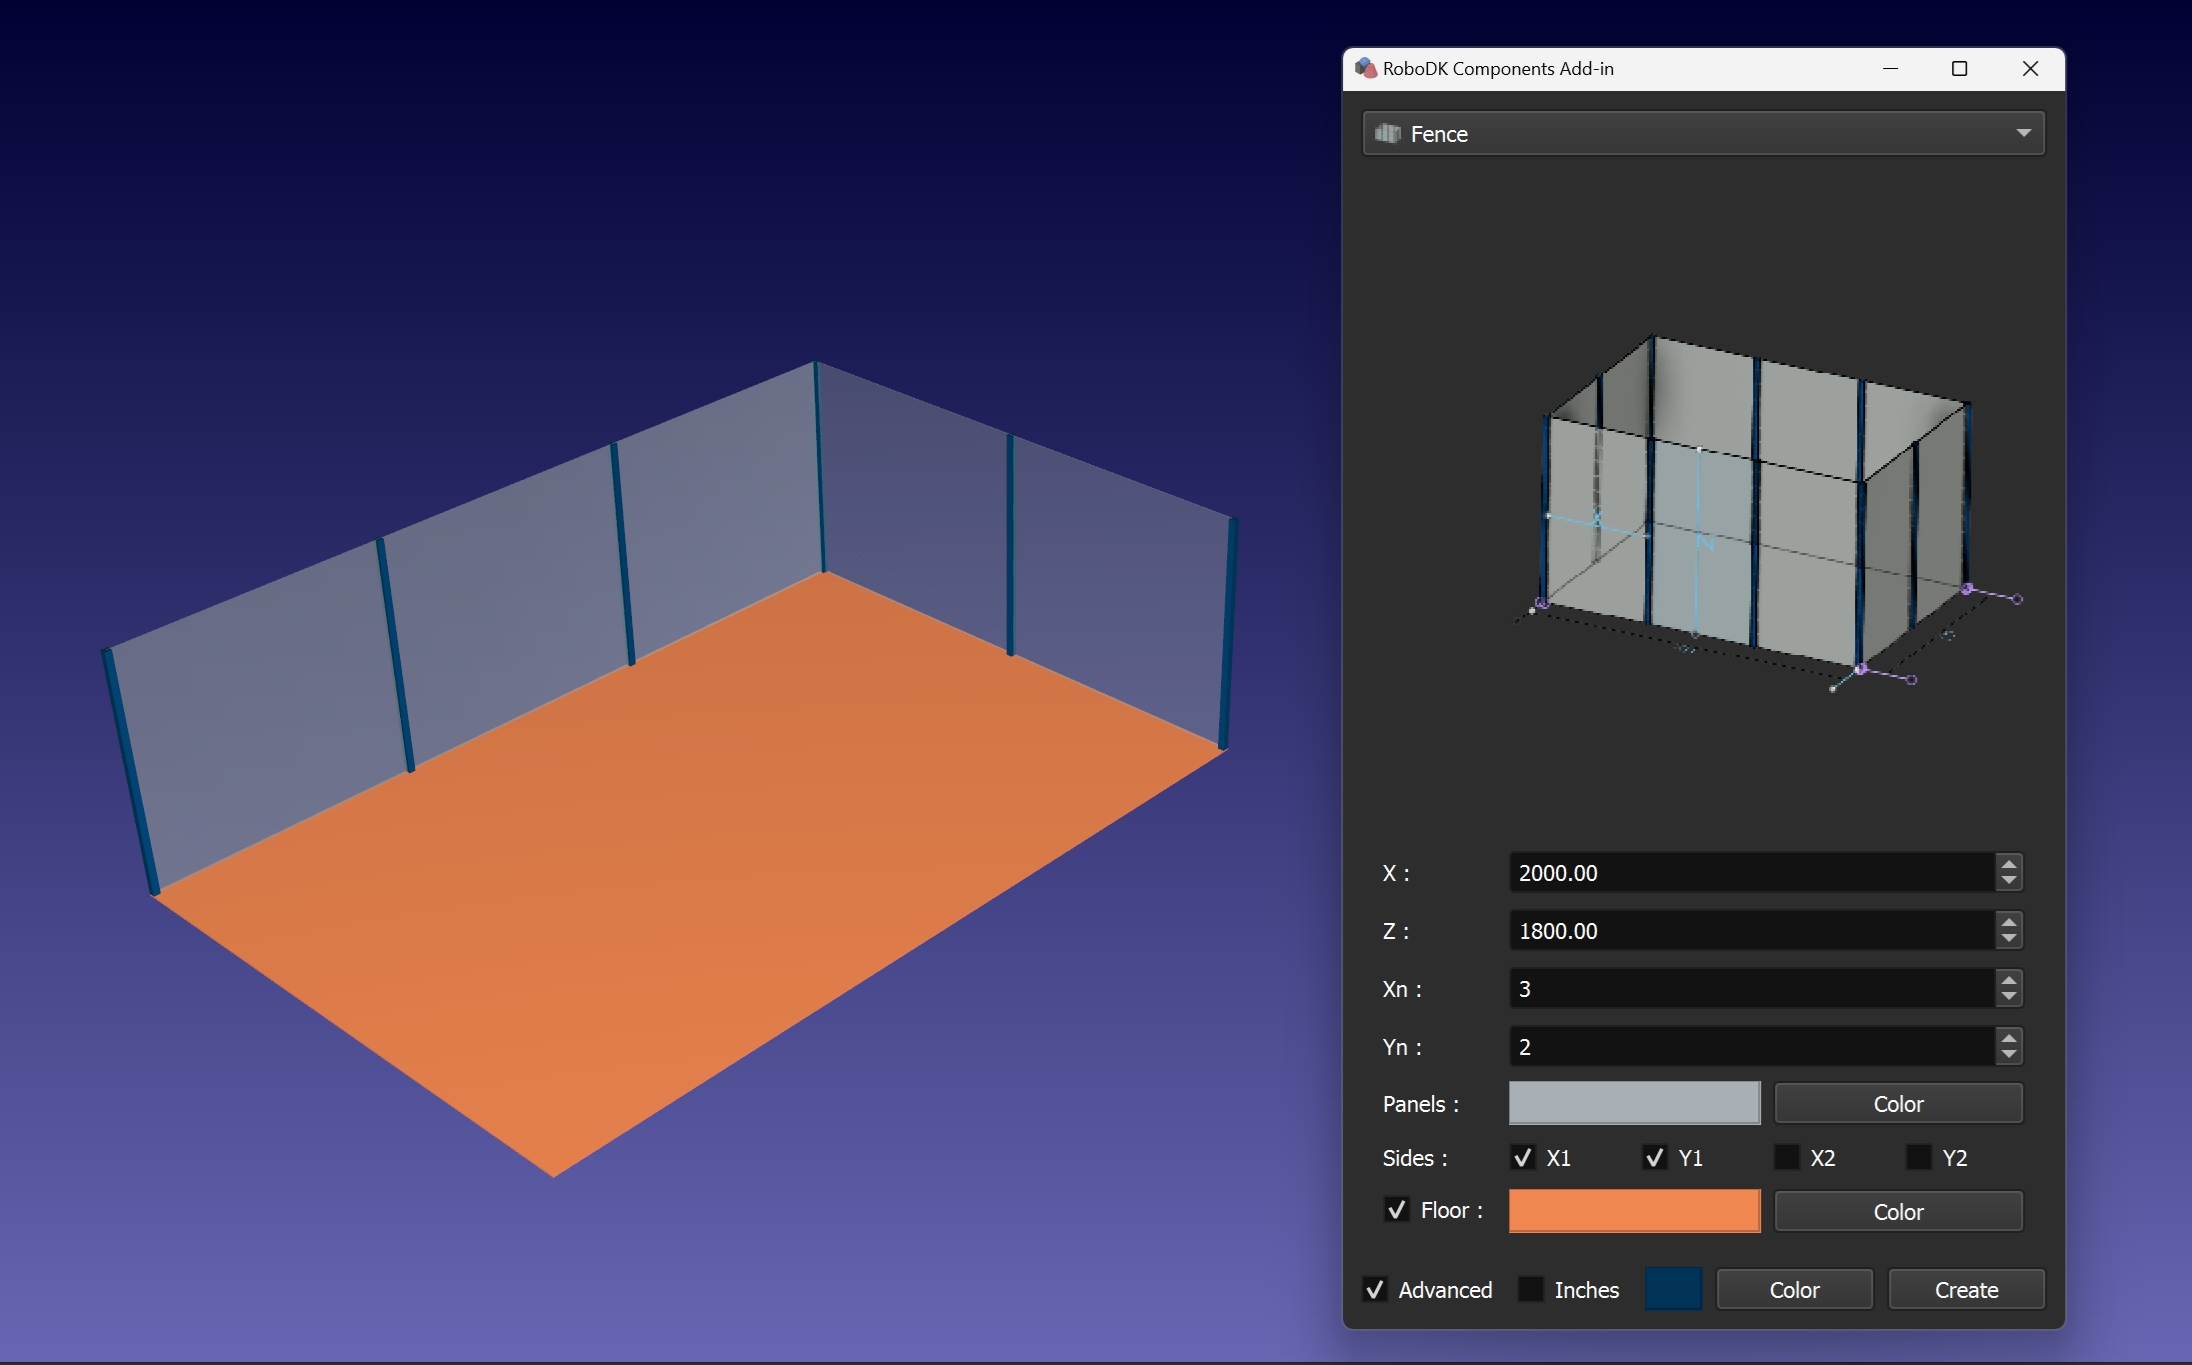
Clôture
Vous pouvez créer une clôture en spécifiant les dimensions des panneaux (X, Z) et le nombre de sections (Xn, Yn).
Rail
Vous pouvez créer un rail en spécifiant des paramètres tels que la longueur, la largeur, la hauteur et la couleur de la base du rail et du chariot.
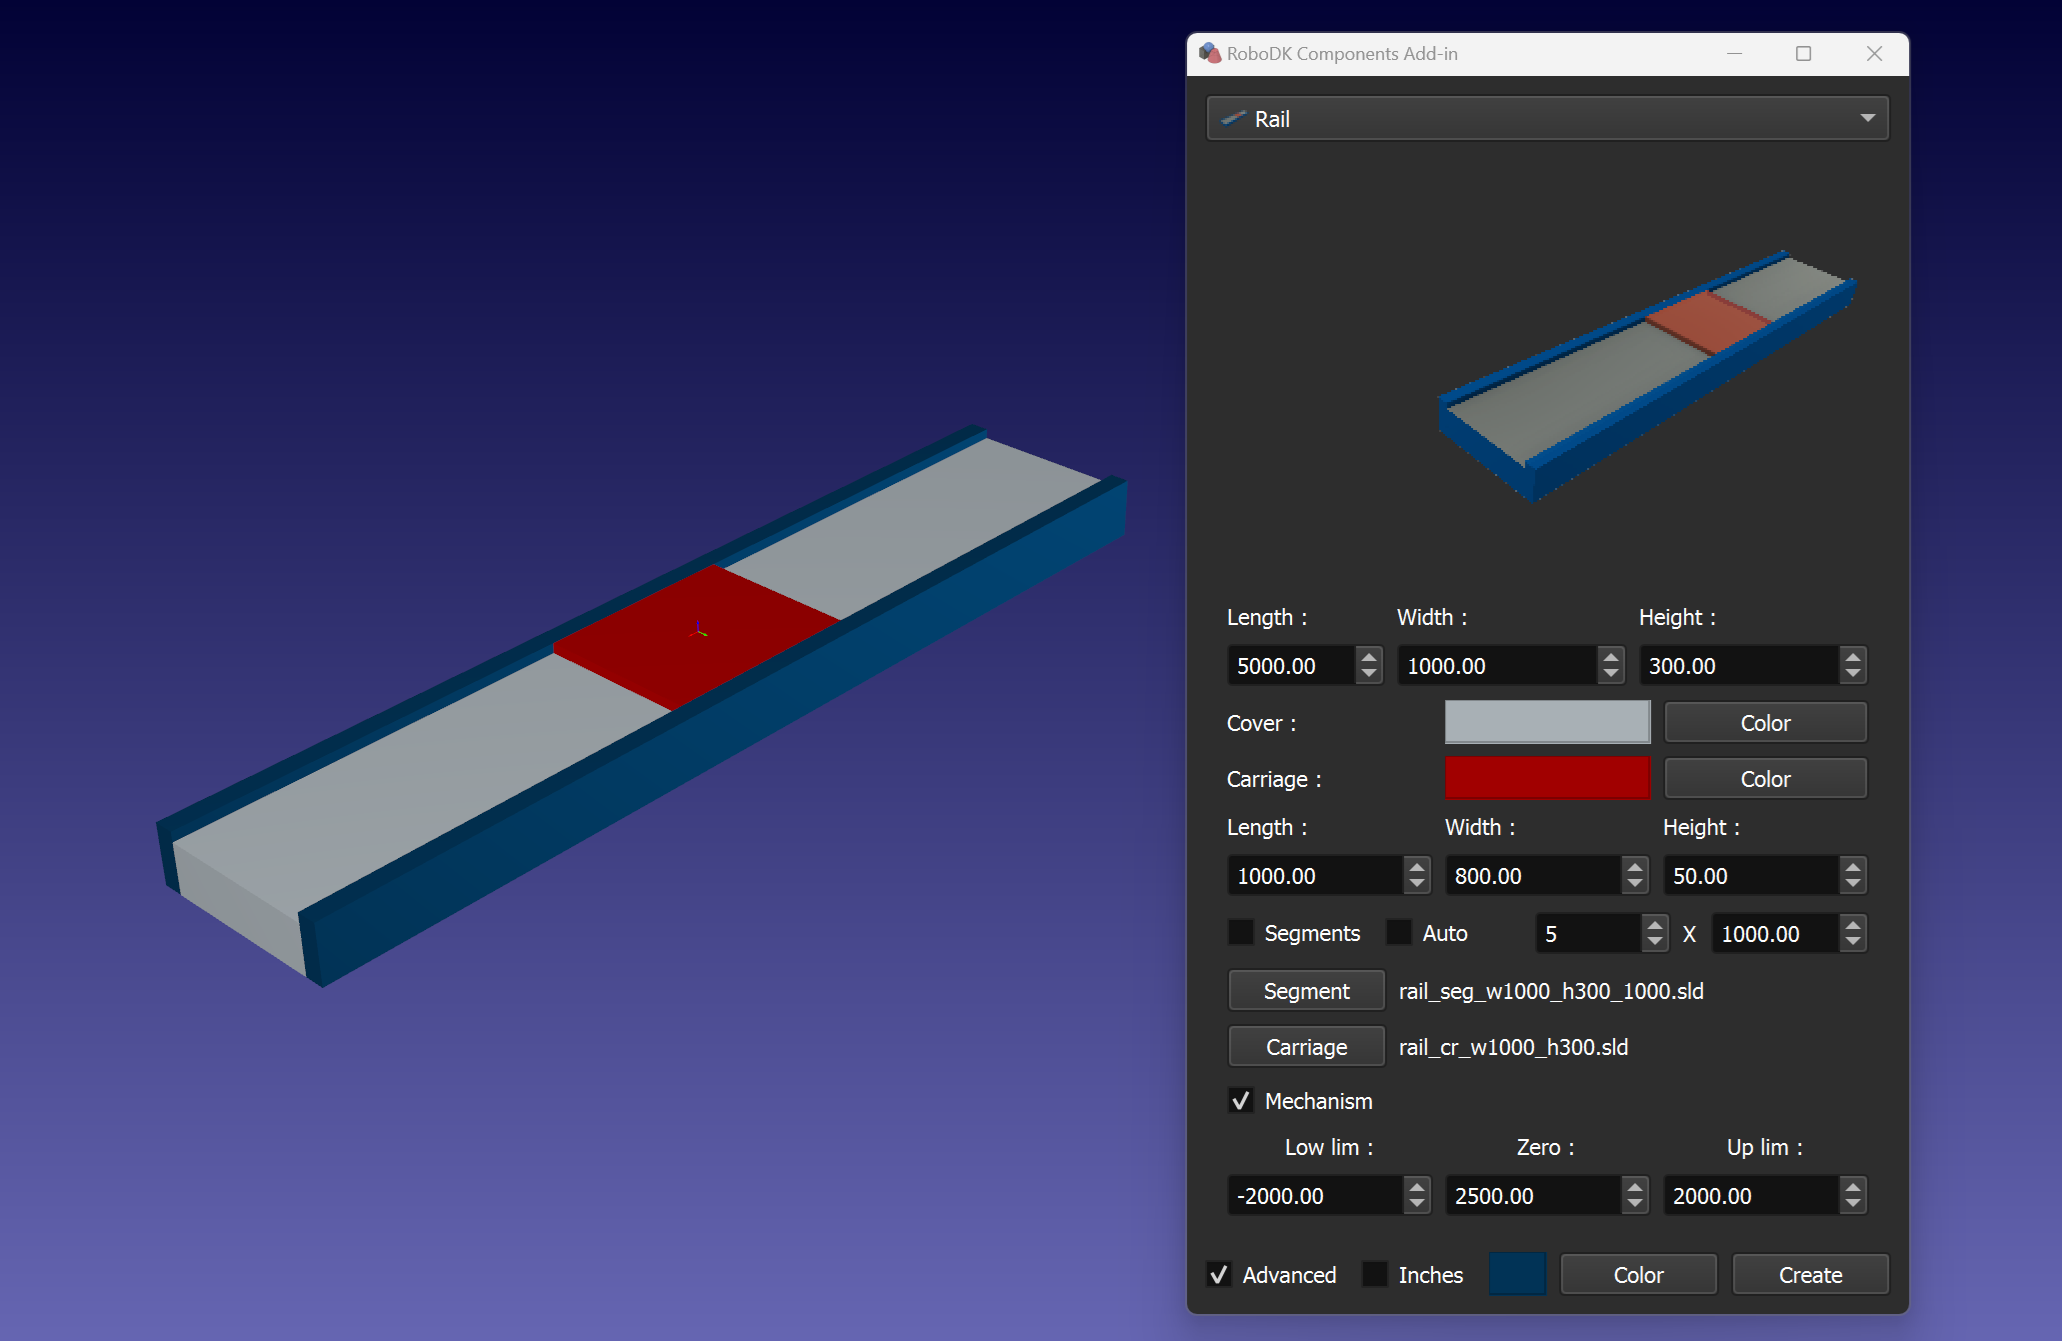
Note : Veuillez vérifier le déplacement des segments et des modèles de chariot dans le cas où l'option Segments est utilisée. Le dossier Models contient plusieurs exemples. Par défaut, le dossier contenant les exemples de modèles est C:\RoboDK\Addins\com.robodk.app.shape\Components\models\rail\.
Astuce : utilisez la case à cocher Auto pour définir des paramètres basés sur les mesures de la boîte englobante du modèle. De petits détails du modèle peuvent affecter le résultat de la mesure. Vous pouvez décocher la case Auto après la mesure et définir les paramètres manuellement.
T-bot
Vous pouvez créer un robot en T paramétrique en définissant des paramètres pour la poutre X, le chariot et la poutre Z.
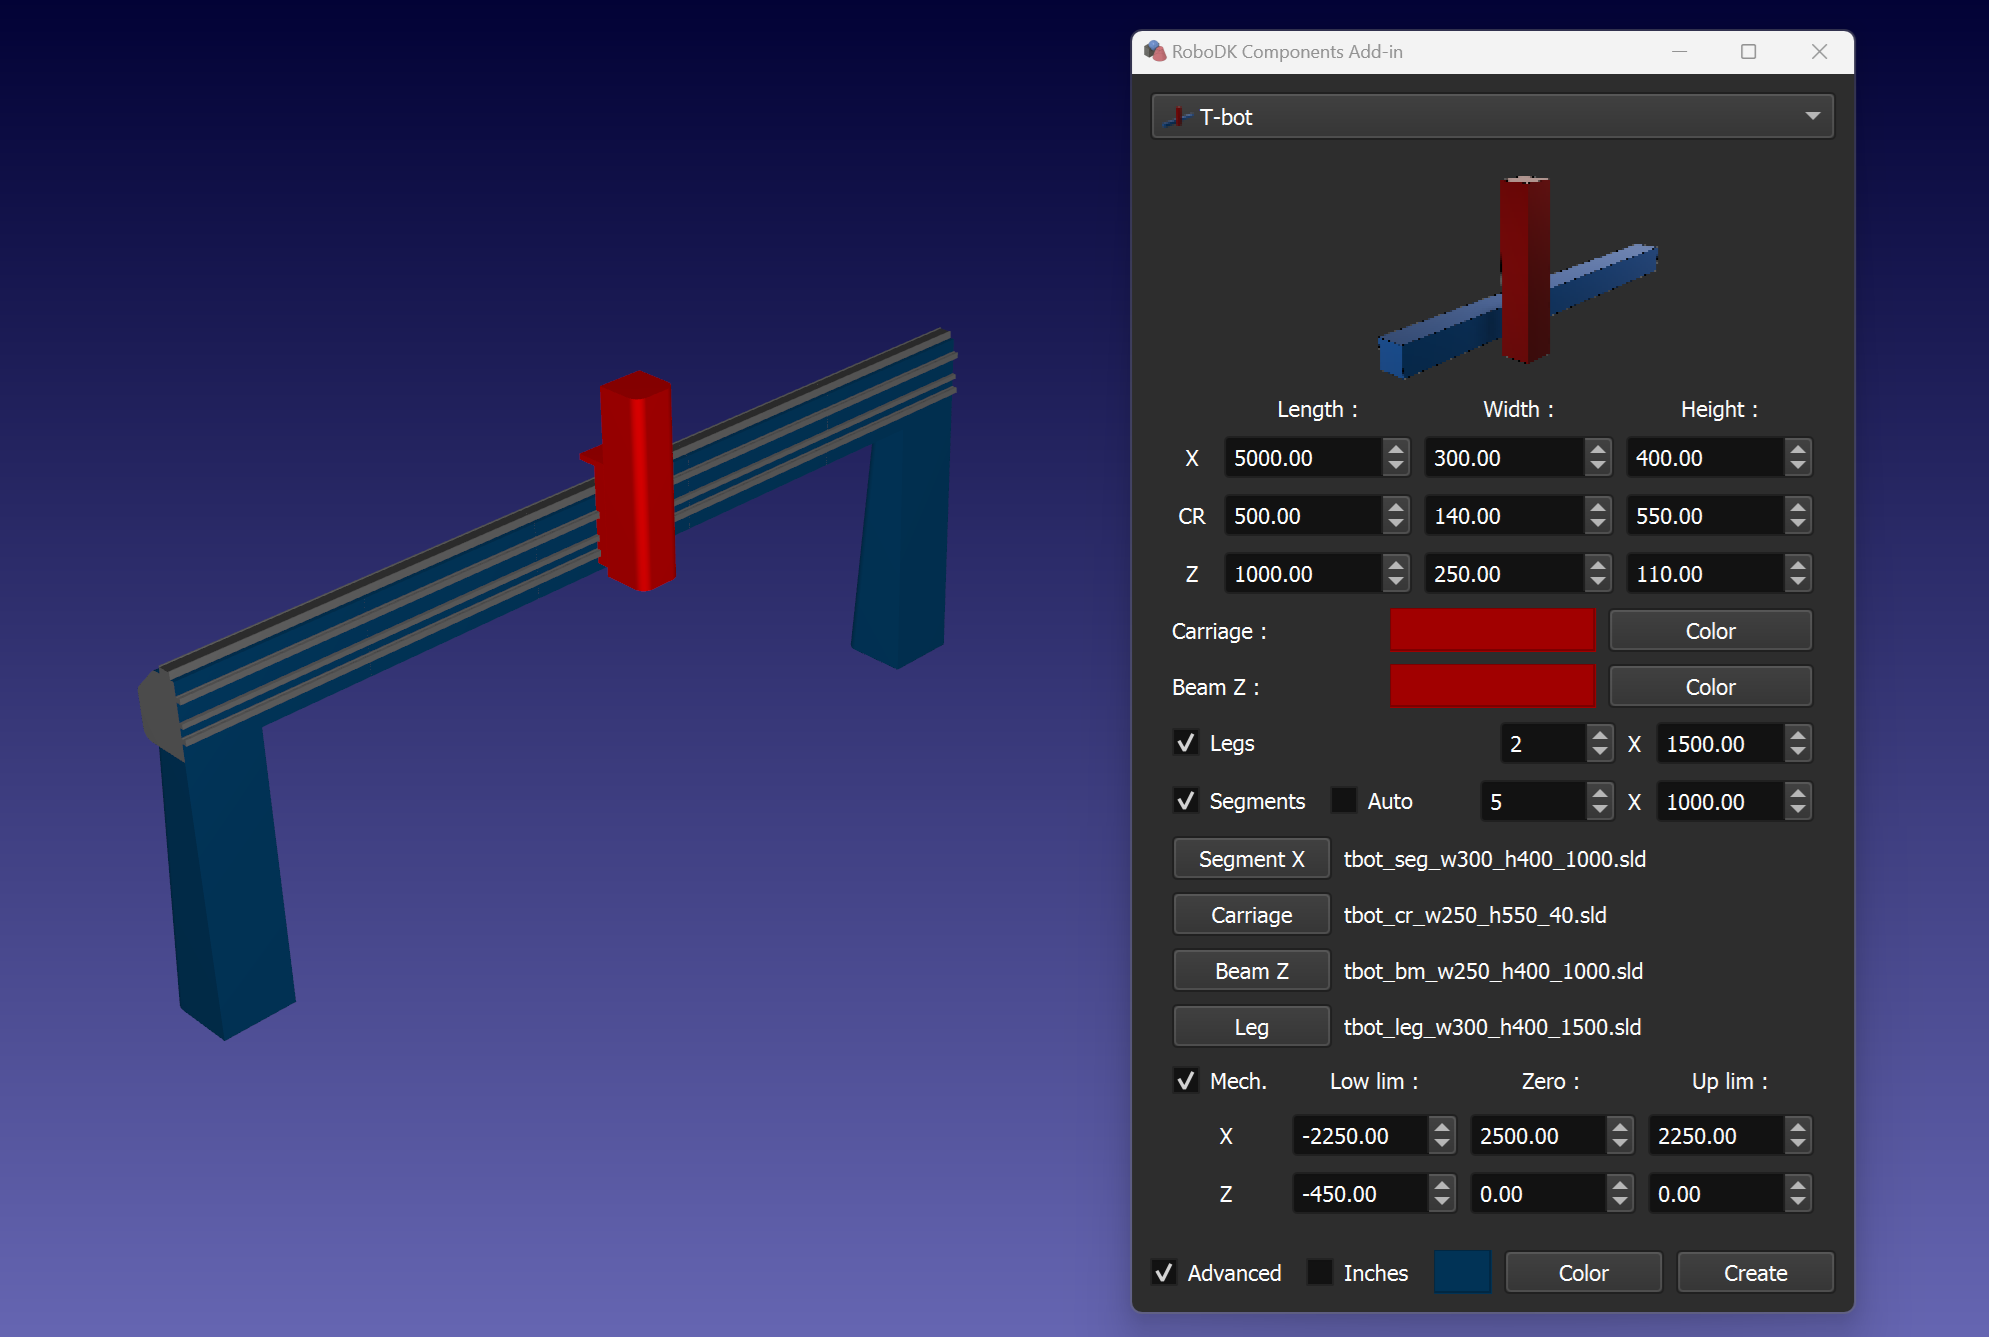
Astuce : utilisez la case à cocher Mécanisme pour créer un mécanisme de robot en T. Vous pouvez également définir les limites de mouvement et la position zéro des axes à l'aide des paramètres correspondants.
Note : Veuillez vérifier le déplacement des modèles de segments, de poutres et de chariots dans le cas où l'option Segments est utilisée. Le dossier Models contient plusieurs exemples. Par défaut, le dossier contenant les exemples de modèles est C:\RoboDK\Addins\com.robodk.app.shape\Components\models\tbot\.
Astuce : utilisez la case à cocher Auto pour définir des paramètres basés sur les mesures de la boîte englobante du modèle. De petits détails du modèle peuvent affecter le résultat de la mesure. Vous pouvez décocher la case Auto après la mesure et définir les paramètres manuellement.
H-bot
Vous pouvez créer un robot H paramétrique en définissant des paramètres pour les poutres X, Y, le chariot et la poutre Z.
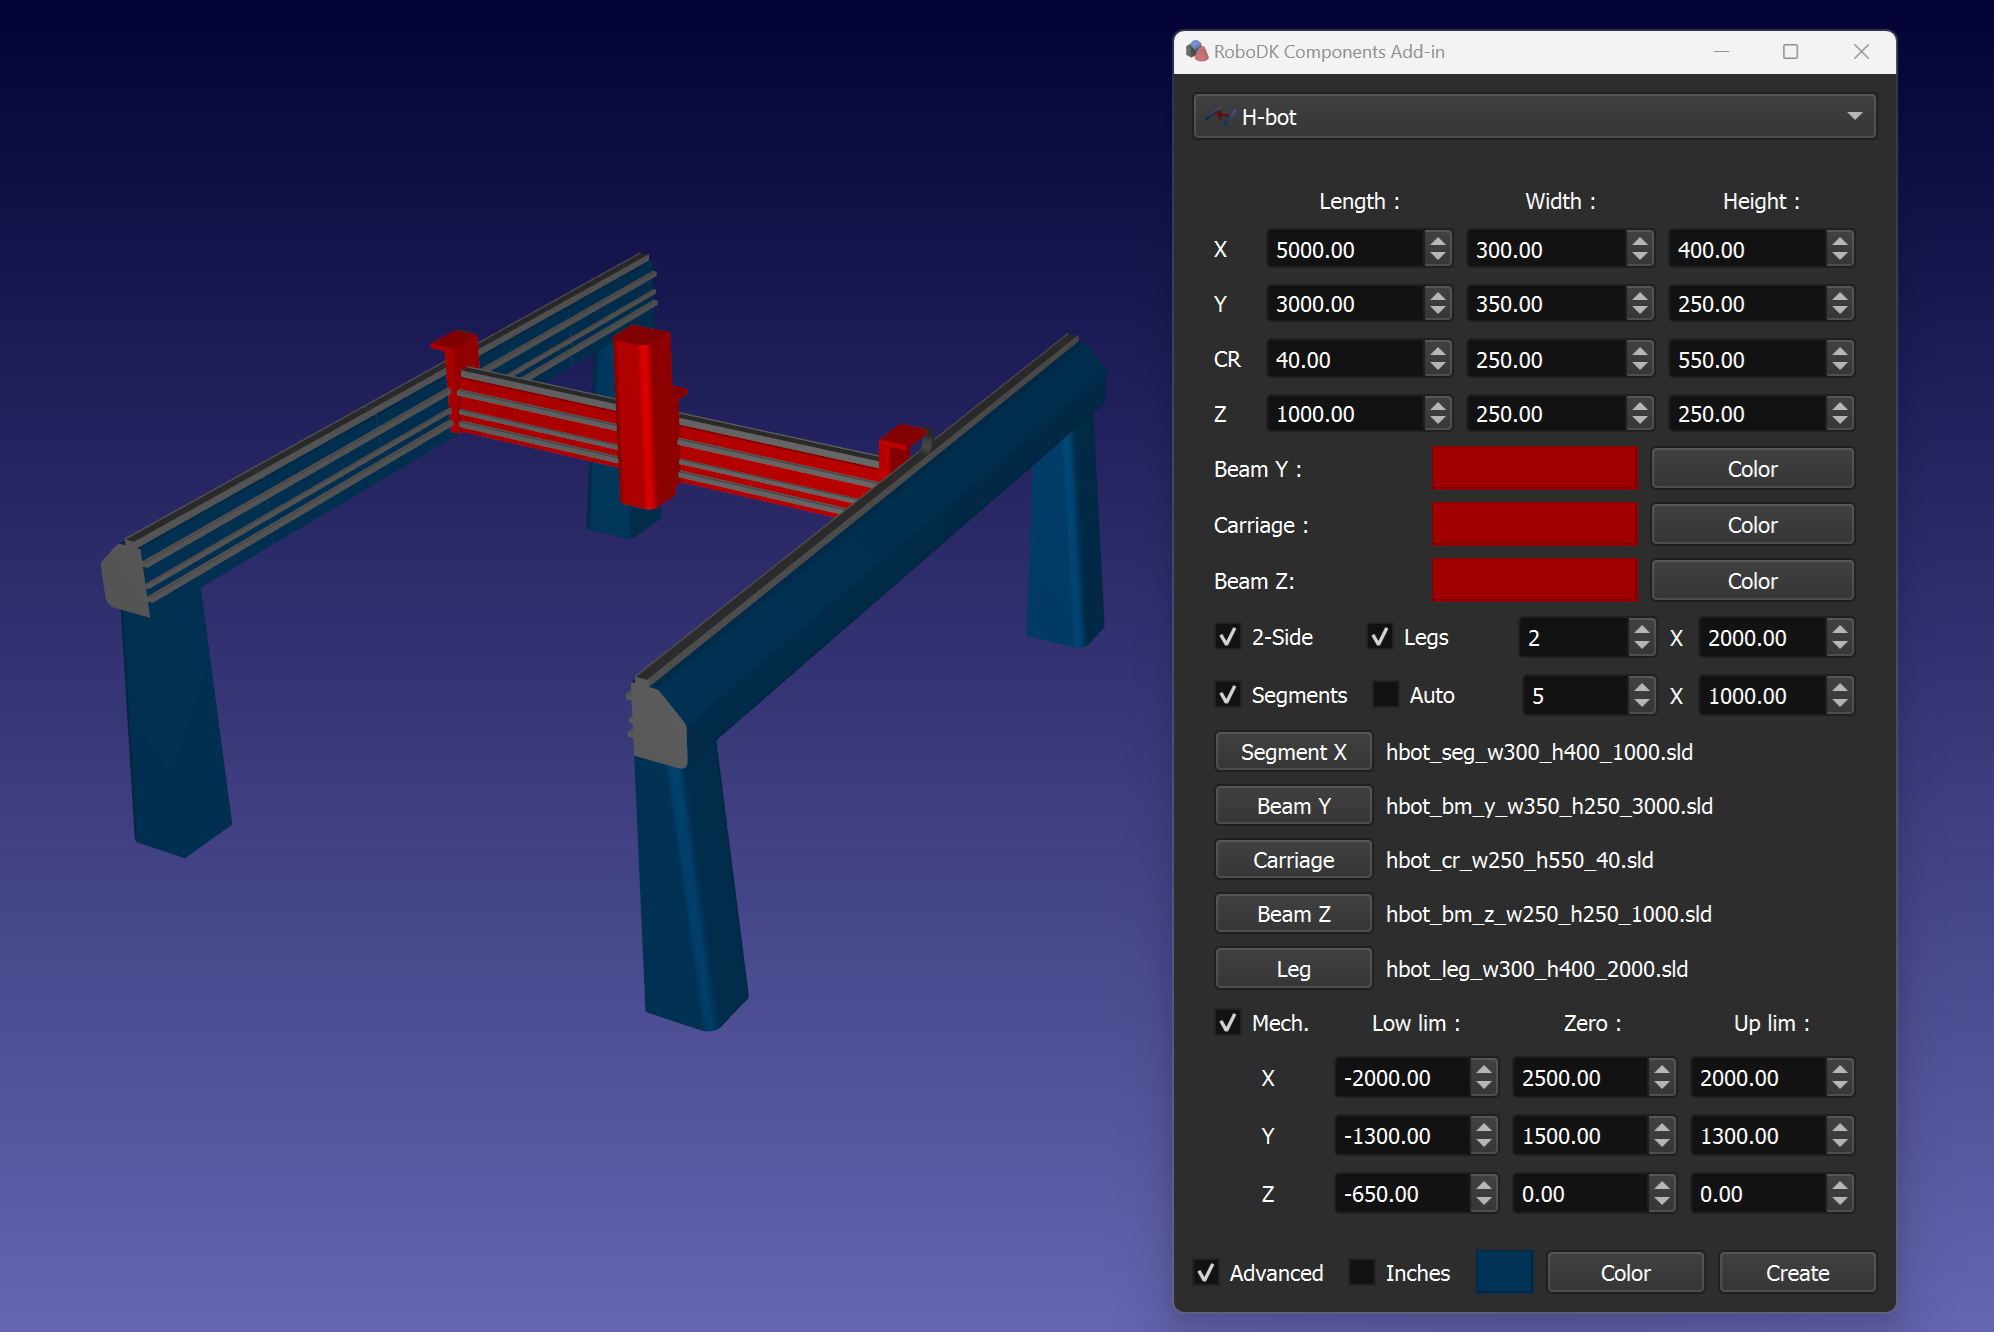
Note : Veuillez vérifier le déplacement des modèles de segments, de poutres et de chariots dans le cas où l'option Segments est utilisée. Le dossier Models contient plusieurs exemples. Par défaut, le dossier contenant les exemples de modèles est C:\RoboDK\Addins\com.robodk.app.shape\Components\models\hbot\.
Astuce : utilisez la case à cocher Auto pour définir les paramètres en fonction des mesures de la boîte englobante du modèle. De petits détails du modèle peuvent affecter le résultat de la mesure. Vous pouvez décocher la case Auto après la mesure et définir les paramètres manuellement.
Plateau tournant (1x)
Vous pouvez créer un plateau tournant en spécifiant des paramètres tels que le rayon de la bride, la hauteur de la base et les couleurs de la base et de la bride.
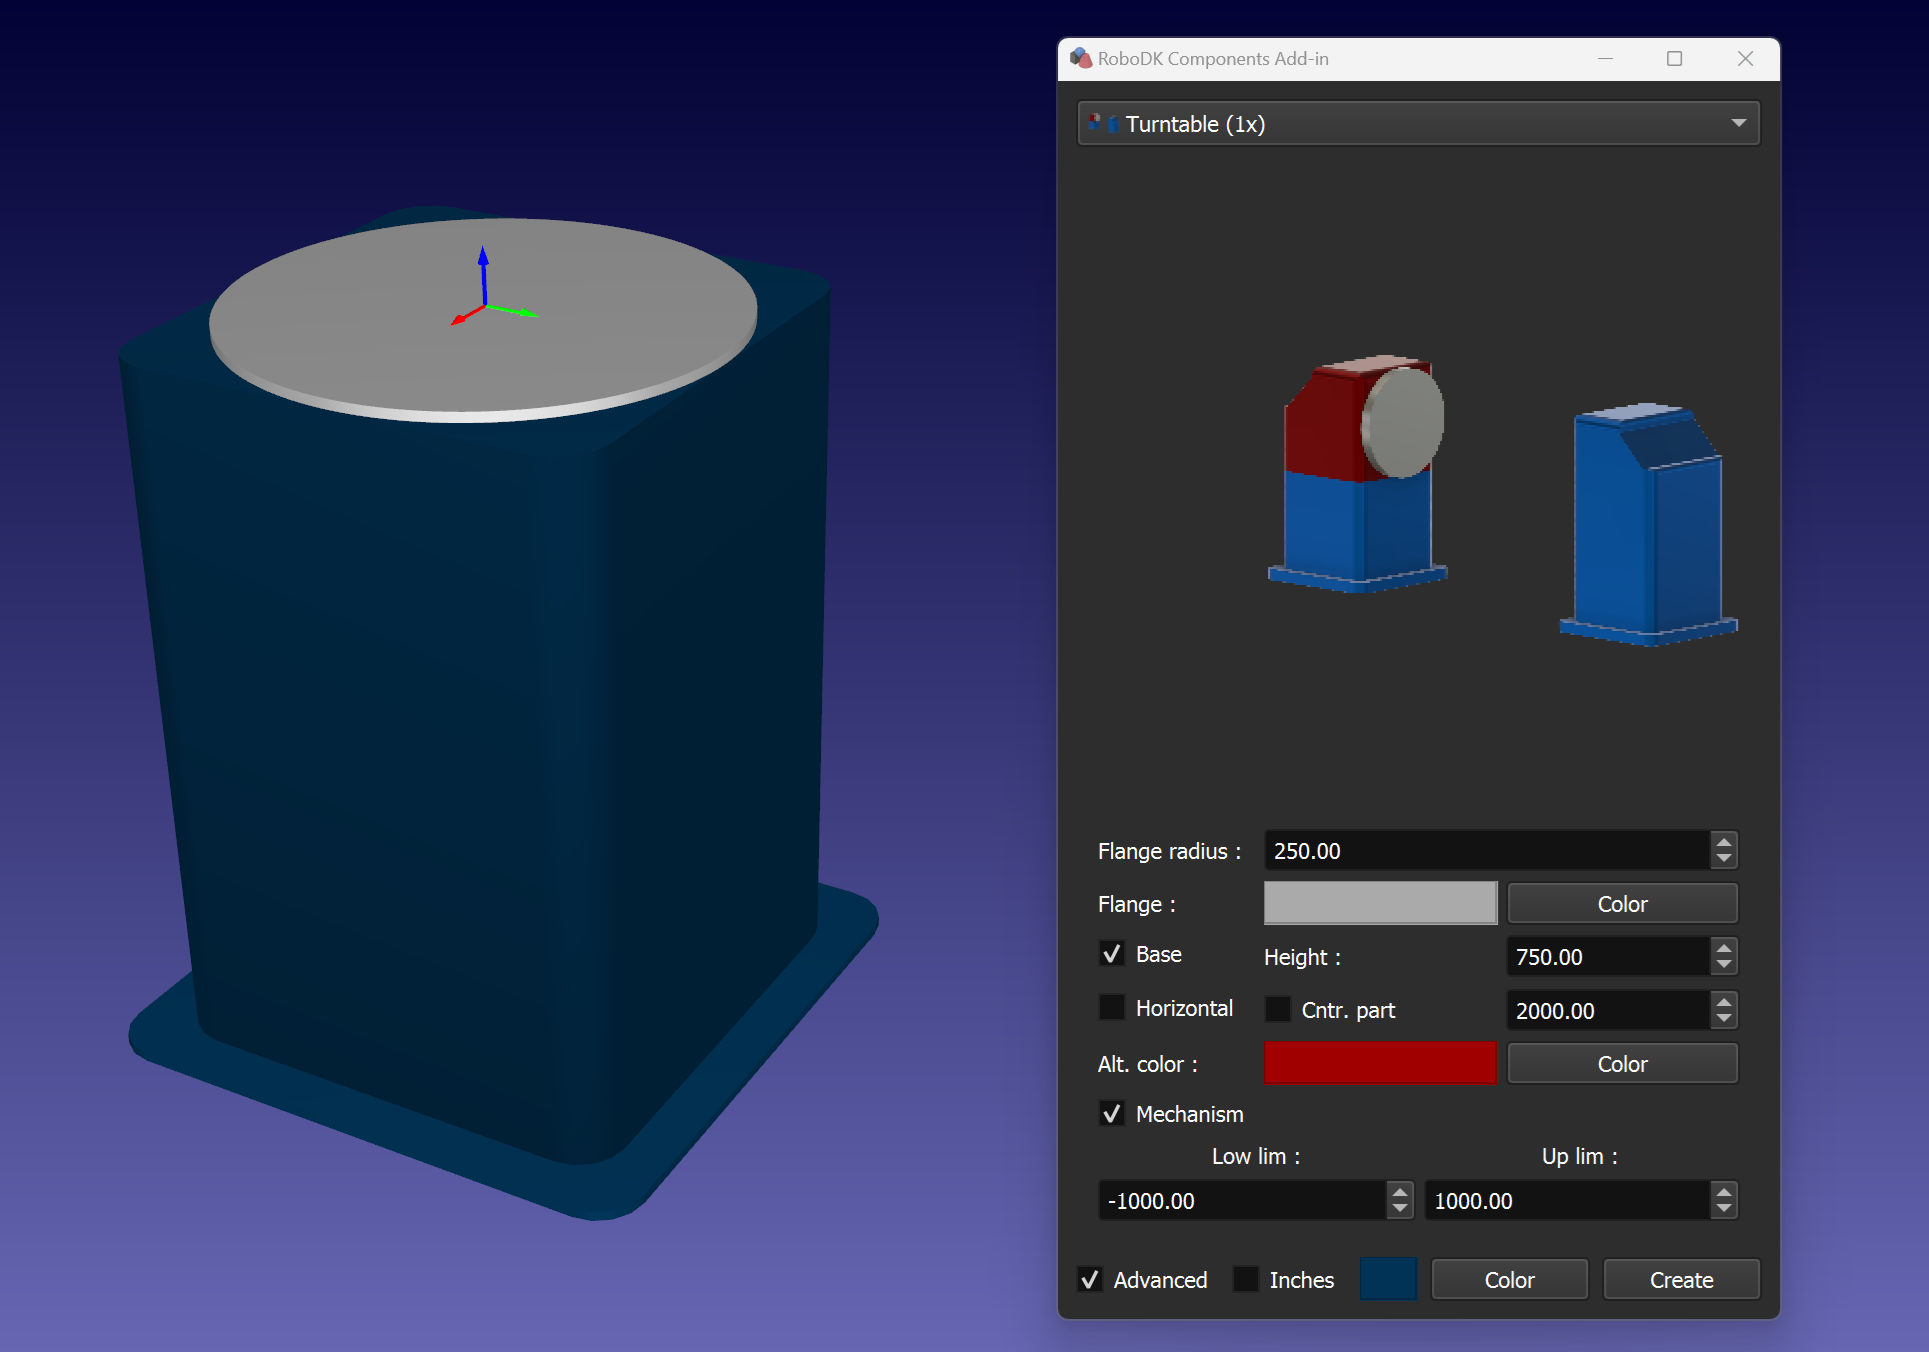
Table tournante (2x)
Vous pouvez créer un plateau tournant inclinable en spécifiant des paramètres tels que le rayon de la bride, les décalages verticaux et horizontaux, la hauteur de la base et les couleurs de la base, de la poutre et de la bride.
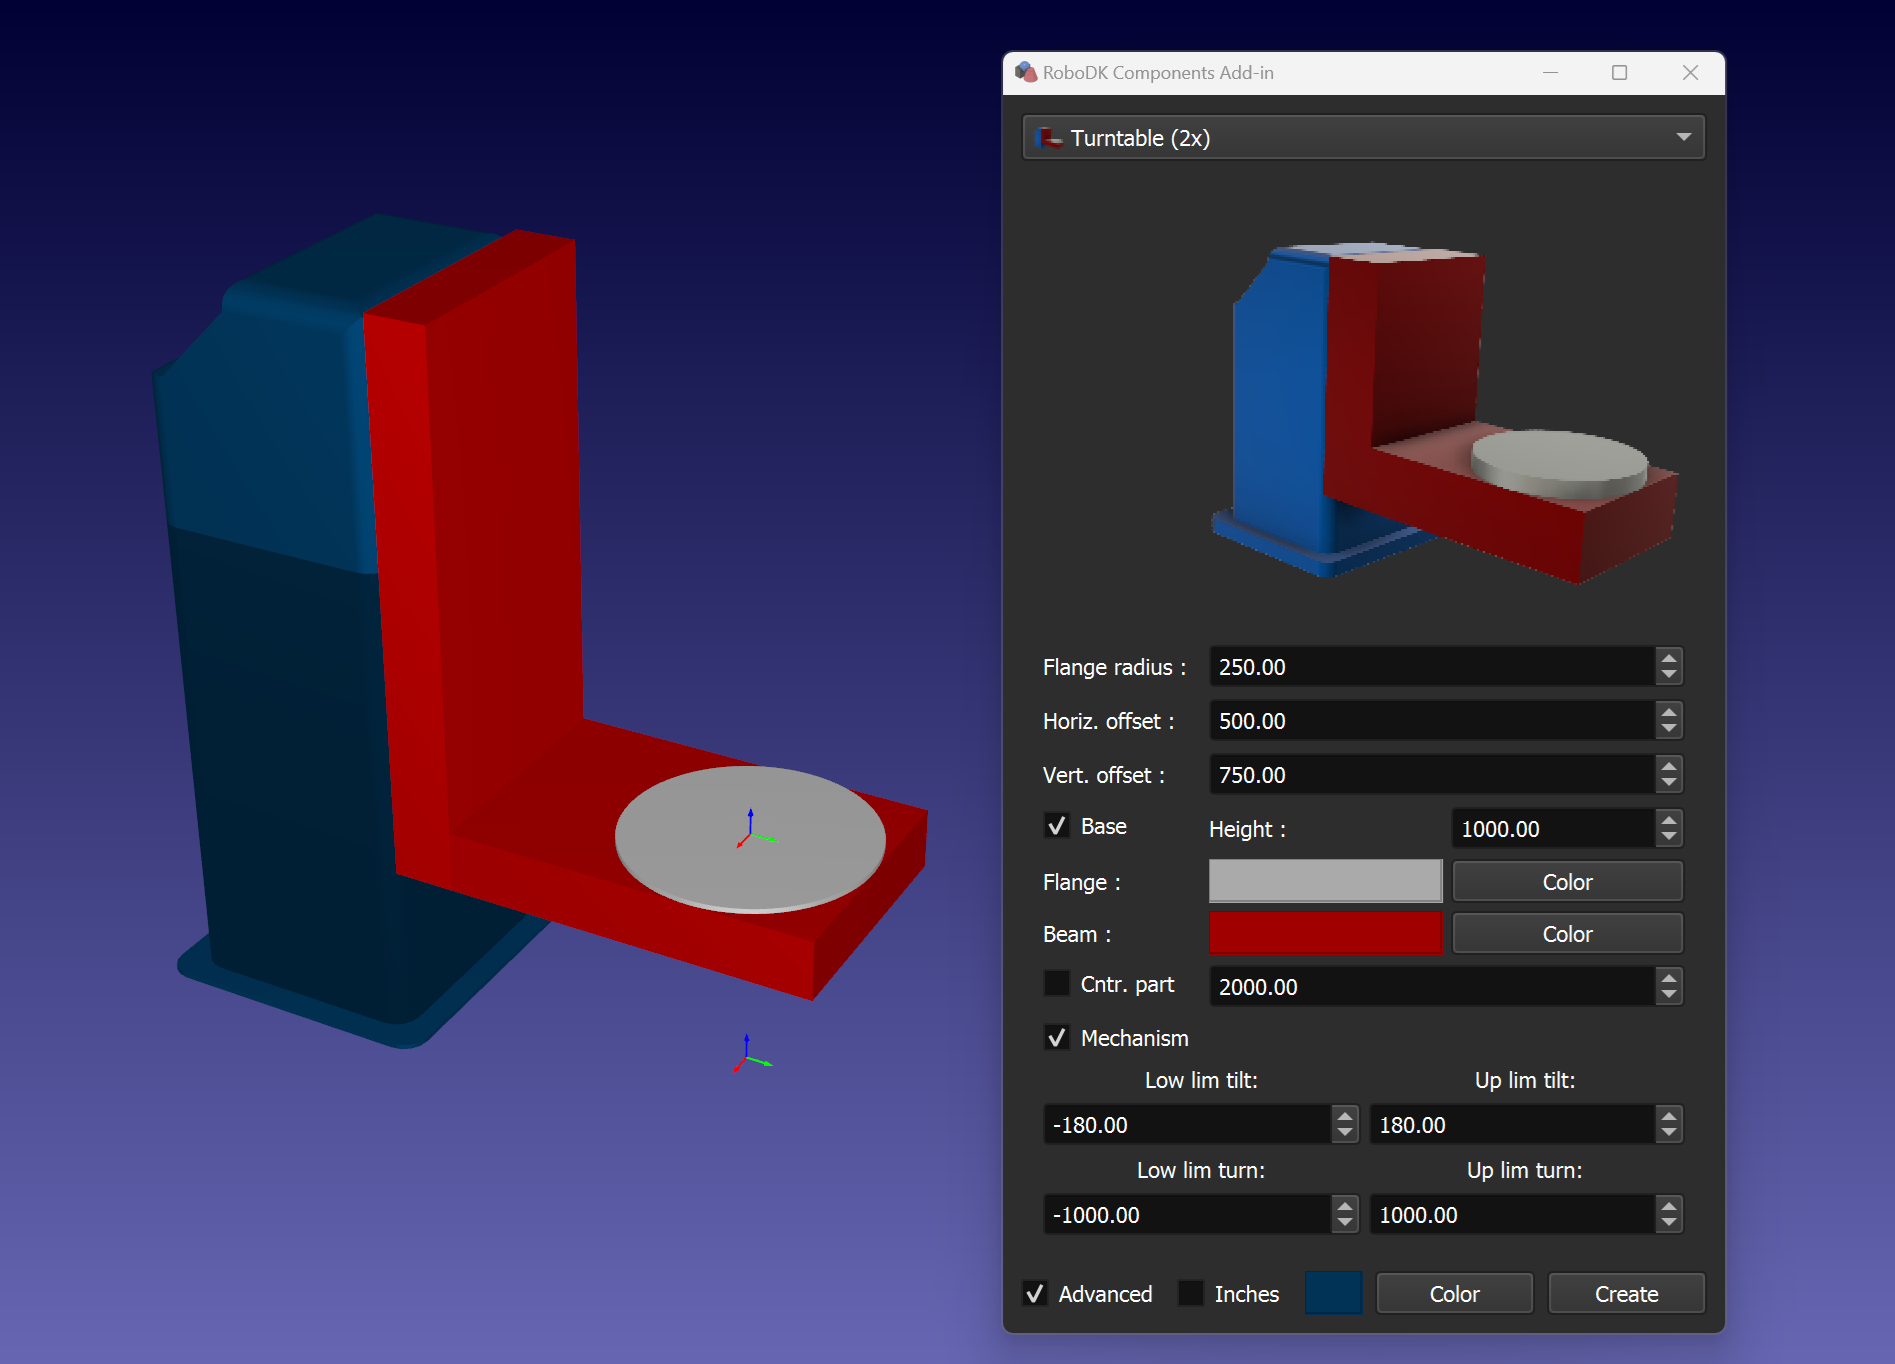
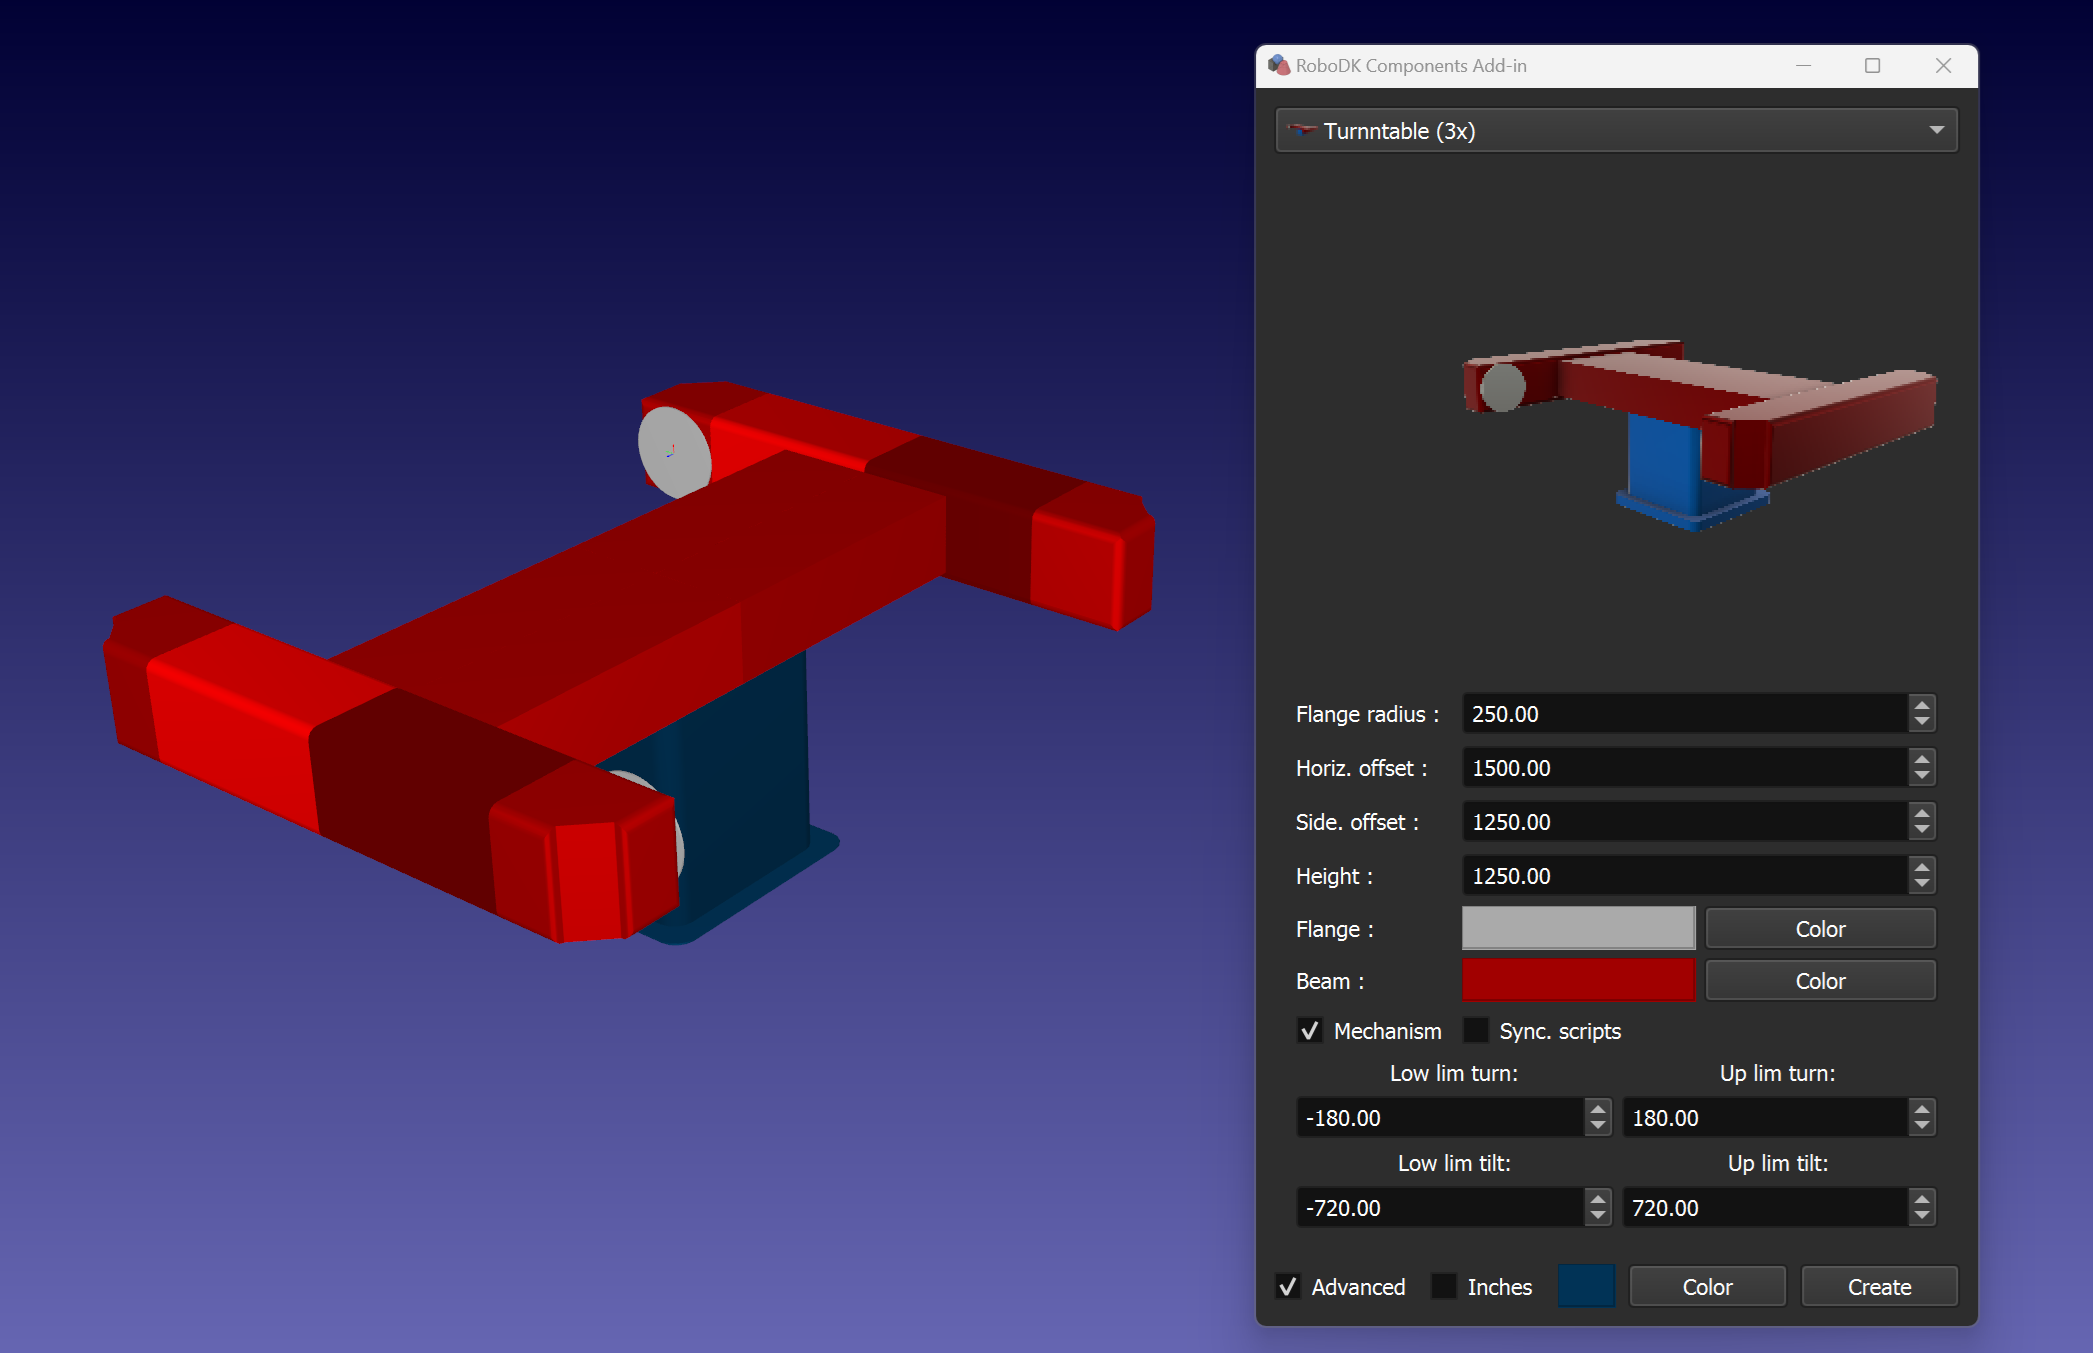
Table tournante (3x)
Vous pouvez créer un positionneur à 3 axes en spécifiant des paramètres tels que le rayon de la bride, les décalages latéraux et horizontaux, la hauteur et les couleurs de la base, de la poutre et des brides.
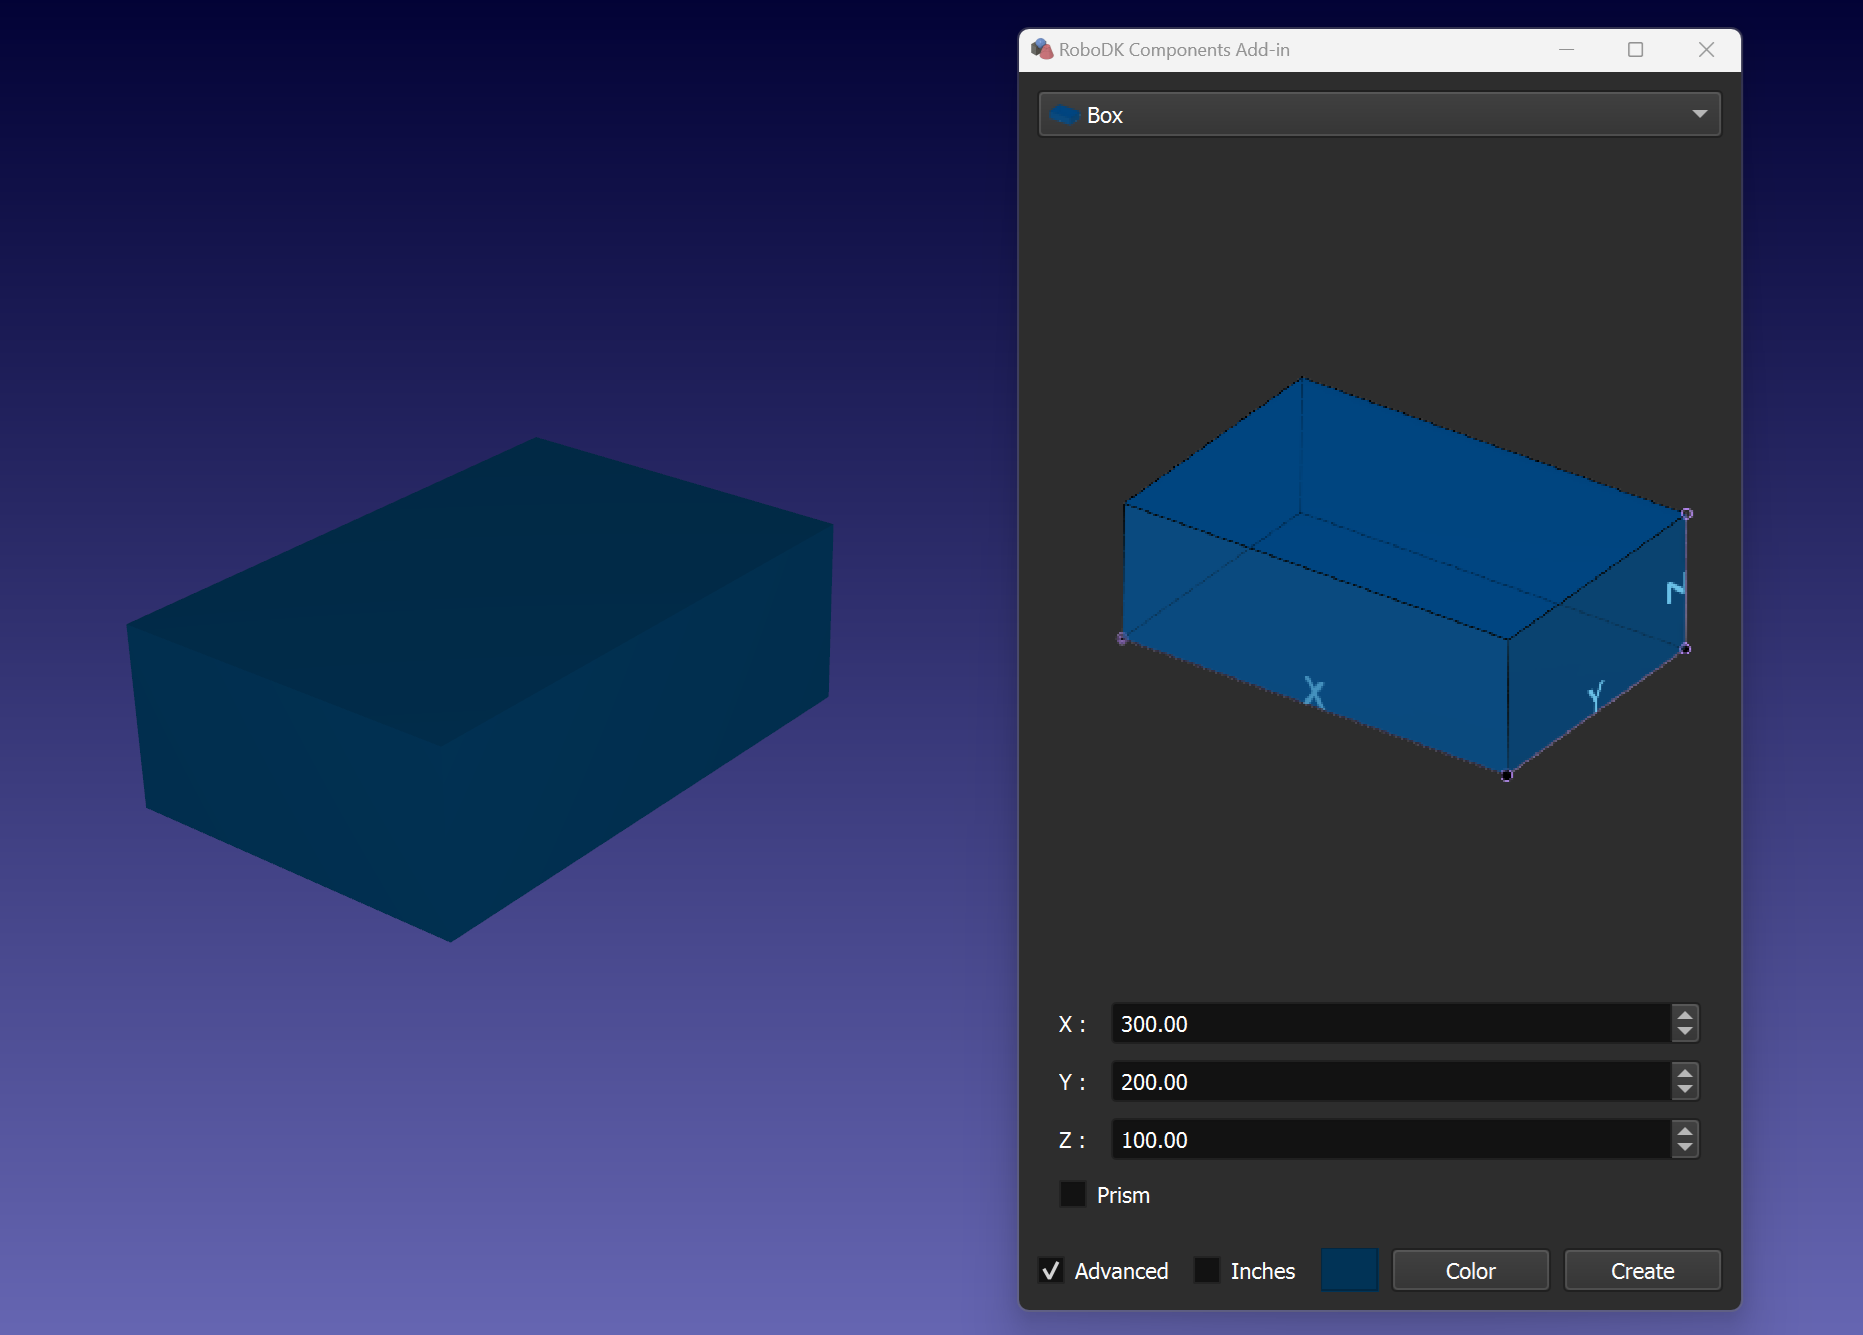
Boîte
Vous pouvez créer une boîte en spécifiant les dimensions (X, Y, Z).
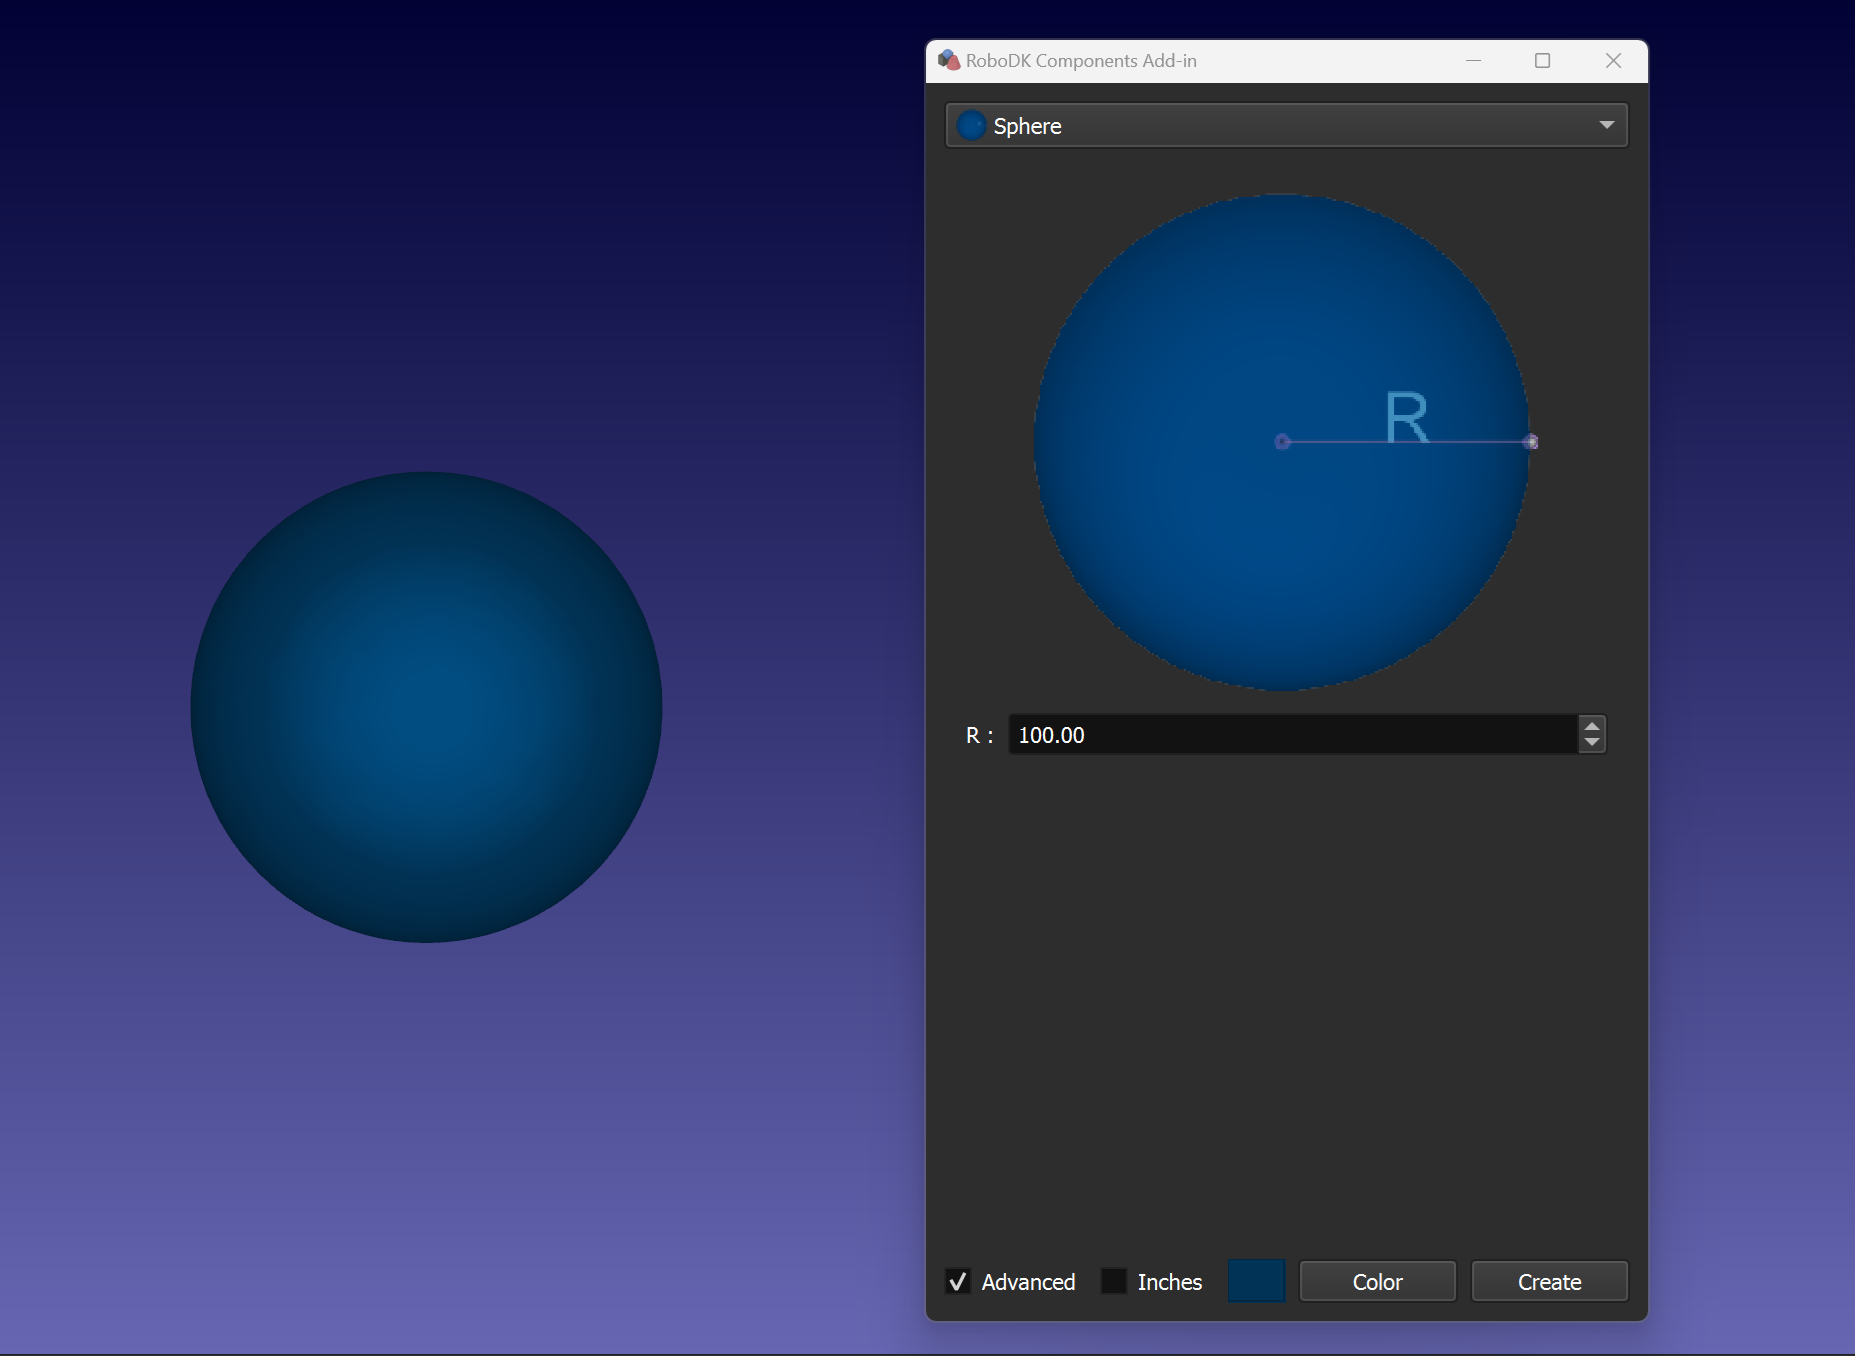
Sphère
Vous pouvez créer une sphère en spécifiant le rayon (R).
Cône
Vous pouvez créer un cône en spécifiant les dimensions (R1, R2, H) et les paramètres de qualité.