La barre d’outils de RoboDK comprend des icônes graphiques permettant l’accès rapide aux actions fréquemment utilisées dans le menu.
Astuce : Sélectionner Outils ➔ Barre d’outils ➔ Par défaut pour choisir la mise en page par défaut de la barre d’outils.
RoboDK 5.7 et les versions ultérieures bénéficient d’icônes redessinées, qui peuvent être activées avec Outils Options Général Utiliser les icônes modernes. Plus d’informations dans la section Interface.
Astuce : Sélectionner Outils Options Général Afficher le texte de la barre d’outils pour afficher le nom des icônes dans la barre d’outils.
Les commandes suivantes sont disponibles par défaut directement depuis la barre d’outils :
Ouvrir Ouvrir un nouveau fichier (Station RoboDK -RDK-) ou un fichier supporté par RoboDK (robot, outil, STEP, IGES, STL, …) (Ctrl+O)
Ouvrir Bibliothèque en ligne Afficher la bibliothèque en ligne (robots, outils et échantillon d’objet) (Ctrl+Maj+O)
Enregistrer Station Enregistrer la station RoboDK (fichier RDK) (Ctrl+S)
Annuler Annuler la dernière action (Ctrl+Z)
Rétablir Refaire la dernière action (Ctrl+Y)
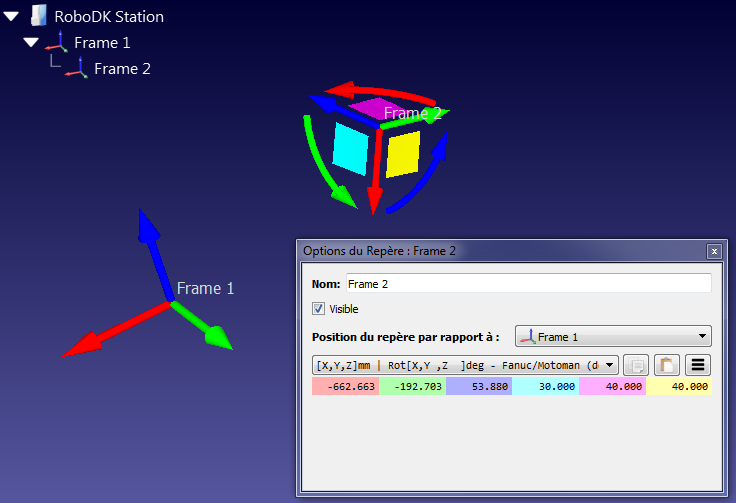
Ajouter Repère Les repères permettent de placer des objets par rapport au robot dans une position donnée
Ajouter Cible Une cible sauvegarde une position du robot par rapport à un repère (système de coordonnées). Cette position peut être définie dans l’espace articulaire ou l’espace Cartésien. (Ctrl+T)
Montrer tout Mettre à jour la vue 3D afin d’afficher tous les objets (Alt+7)
Vue Isométrique
Afficher la vue isométrique 3D (Alt+1)
Déplacer un Système de Coordonnées (repère) Déplacer un repère en le glissant sur l’écran (maintenir la touche Alt)
Déplacer des Centres d’outils Robot (TCP) Déplacer un centre d’outil TCP « Tool Center Point » robot en glissant le référentiel sur l’écran (maintenir la touche Alt+Shift)
Vérifier les collisions Activer ou désactiver la détection de collisions. Pour plus d’information sur la détection de collisions visiter la section Collisions. (Maj+C)
Simulation Rapide Accélérer la vitesse de la simulation (maintener espace)
Mettre en Pause la Simulation La simulation reprend lorsque vous appuyer sur espace
Ajouter un Programme Ajouter un nouveau programme pour de la simulation et génération de programmes
Ajouter un Programme Python Ajouter un programme Python en utilisant la API de RoboDK. Ceci peut être aussi une macro pour automatiser une simulation.
Instruction de Mouvement en Joints Ajouter une instruction de déplacement en joints
Instruction de Mouvement Linéaire Ajouter une instruction de déplacement linéaire
Exporter une Simulation Exporter un programme ou simulation sous format PDF 3D ou fichier HTML 3D
Note : Pour plus d’informations sur les autres commandes, visiter la section Interface.