Évitement de collision pour l'usinage robotisé
Vous pouvez activer l'évitement automatique des collisions pour les projets d'usinage robotisé. RoboDK fera automatiquement pivoter l'outil pour trouver une trajectoire sans collision.
Astuce : La détection de collision pour la trajectoire d’usinage robotisé peut prendre beaucoup de temps à calculer. Assurez-vous de bien rétrécir votre carte de collision pour aider à accélérer le processus de détection et d’évitement des collisions.
Suivre ces étapes pour activer la vérification automatique de collision et l’évitement de collision pour les projets d’usinage robotisé :
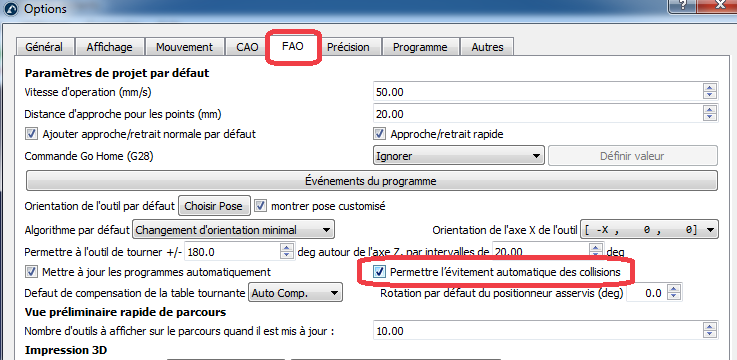
1.Sélectionner Outils➔Options➔FAO
2.Cocher Permettre l’évitement automatique des collisions
3.Double-cliquer sur le projet d’usinage robotisé, impression 3D, suivi de courbe ou projet de suivi de point.
4.Cocher Éviter les collisions : cela va activer l’évitement automatique des collisions en modifiant l’orientation de l’outil autour de l’axe Z comme décrit dans les paramètres d’optimisation.
Important : Cette option tentera d’éviter automatiquement les collisions en tournant autour de l’axe Z de l’outil. S’assurer que la fraise de l’outil n’est pas contrôlée pour les collisions avec la pièce. Si vous voulez vérifier les collisions entre le porte-outil et la pièce, vous devrez peut-être diviser votre broche en 2 outils (un utilisé pour la détection des collisions et un autre avec des informations de visualisation supplémentaires, telles que la fraise).


