Détection de Collision
Sélectionner Outils➔ Vérifier collisions afin d’activer ou désactiver la détection de collision. Si la détection de collision est activée, tous les programmes et mouvements robots s’arrêteront lorsqu’une collision est détectée. Tous les objets, outils et liaisons du robot en état de collision seront coloriés en rouge lorsque la simulation est en état de collision.
Suivre les étapes suivantes afin de vérifier en toute sécurité les collisions d’un programme :
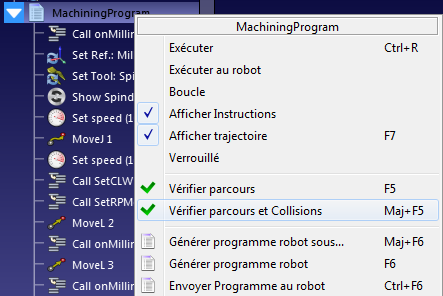
1.Faire un clic droit sur un programme.
2.Sélectionner Vérifier parcours et Collisions (Shift+F5). Cette option vérifie rapidement si la trajectoire est faisable (idem que Vérifier parcours – F5) et valide ensuite qu’il n’y a pas de collision.
Important : Le pas de vérification des collisions défini dans Outils➔Options➔Mouvement détermine le pas utilisé pour vérifier les collisions en toute sécurité.
Astuce : Assurez-vous de modéliser avec précision la cellule robot dans RoboDK. Il est également recommandé de rendre la géométrie 3D plus grande pour anticiper les collisions en toute sécurité.
Carte de Collision
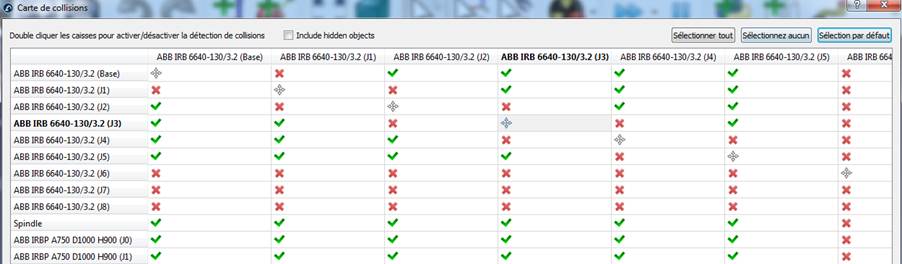
Il est possible de spécifier si l’interaction entre une paire d’objets est vérifiée pour les collisions en sélectionnant Outils➔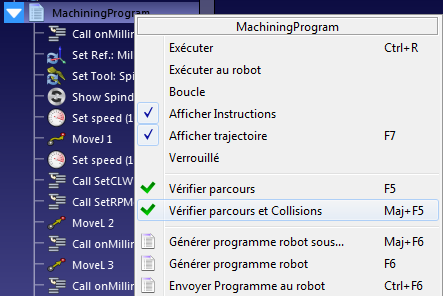
Sélectionnez Outils Carte de collision pour afficher la relation entre tous les objets en mouvement dans votre cellule et l'état de la vérification des collisions. Double-cliquez sur une case pour activer ou désactiver la vérification des collisions pour cette relation. Sélectionnez Définir la sélection par défaut pour configurer automatiquement une sélection prudente.
Par défaut, RoboDK vérifie les collisions entre tous les objets en mouvement dans la station, y compris tous les liens de robot, les objets et les outils. À titre d’exception, les articulations de robot consécutives ne sont pas vérifiées pour les collisions, car elles peuvent toujours être en contact.
Astuce : Double-cliquer sur la case de la diagonale pour cocher/décocher les collisions d’un objet spécifique par rapport à tous les autres objets.
Détection de collision plus rapide
La vitesse de détection des collisions dépend fortement de nombreux facteurs :
1.Le nombre de paires de vérifications définies dans la carte de collision. Il sera plus rapide d’avoir une carte de collision avec moins de vérifications.
2.Le pas du robot utilisé pour la vérification des collisions. Le pas de collision peut être modifié dans le menu Outils➔Options➔Mouvement. Les mouvements linéaires utilisent le pas en millimètres et les mouvements articulaires utilisent le pas en degrés. Un pas plus grand permettra de vérifier plus rapidement les collisions, mais le résultat peut être moins précis.
3.Puissance de l’ordinateur : une plus grande puissance de calcul (CPU plus rapide) et un plus grand nombre de threads de traitement vous permettront de vérifier les collisions plus rapidement.
4.La complexité des fichiers 3D. Les géométries ayant un niveau de détail plus élevé, comme les zones arrondies, nécessitent habituellement une plus grande puissance de calcul. La simplification de ces géométries et la réduction du nombre de triangles vous aideront à accélérer la vérification des collisions.
Astuce : Vous pouvez changer les paramètres des objets importés STEP/IGES afin de réduire le niveau de détails (dans le menu Outils➔Options➔CAO). Cela créera des objets plus légers dans votre projet RoboDK. Une station avec des objets plus légers vous aidera à accélérer les simulations et la vérification des collisions. Vous obtiendrez également des fichiers RDK plus petits.
Vous devriez tenir compte des recommandations suivantes pour une meilleure vérification des collisions :
●Privilégiez les formats STEP ou IGES plutôt que les fichiers STL pour de meilleures performances et une meilleure compatibilité.
●Simplifiez la géométrie autant que possible.
●Utilisez l'addin de simplification de maillage pour simplifier automatiquement les géométries complexes : https://robodk.com/addins.
●Pour identifier les caractéristiques mal groupées, activez l'aperçu des boîtes englobantes via Outils Options Autre Dessiner les boîtes englobantes (lorsque la vérification des collisions est activée). Assurez-vous que les boîtes englobantes n'englobent pas plusieurs éléments distincts.
●Évitez d'utiliser la fonction « Simplifier l'objet… » disponible dans Outils Options Affichage. Elle regroupe toutes les surfaces en un seul élément, ce qui donne une boîte englobante très étendue, contraire au point précédent.
●Disposez d'objets spécifiques aux collisions dans l'environnement : dupliquez les objets et supprimez les surfaces inaccessibles, ou importez une version avec des géométries plus simples (par exemple, des enveloppes convexes). Utilisez l'objet original uniquement à des fins visuelles et excluez-le de la carte de collision.
●À l'aide de l'API, mettez à jour dynamiquement la carte de collision ou rendez invisibles les éléments qui ne doivent pas faire partie de la détection de collision.


