Méthode 2 : Fonctions de découpe laser de Fusion 360
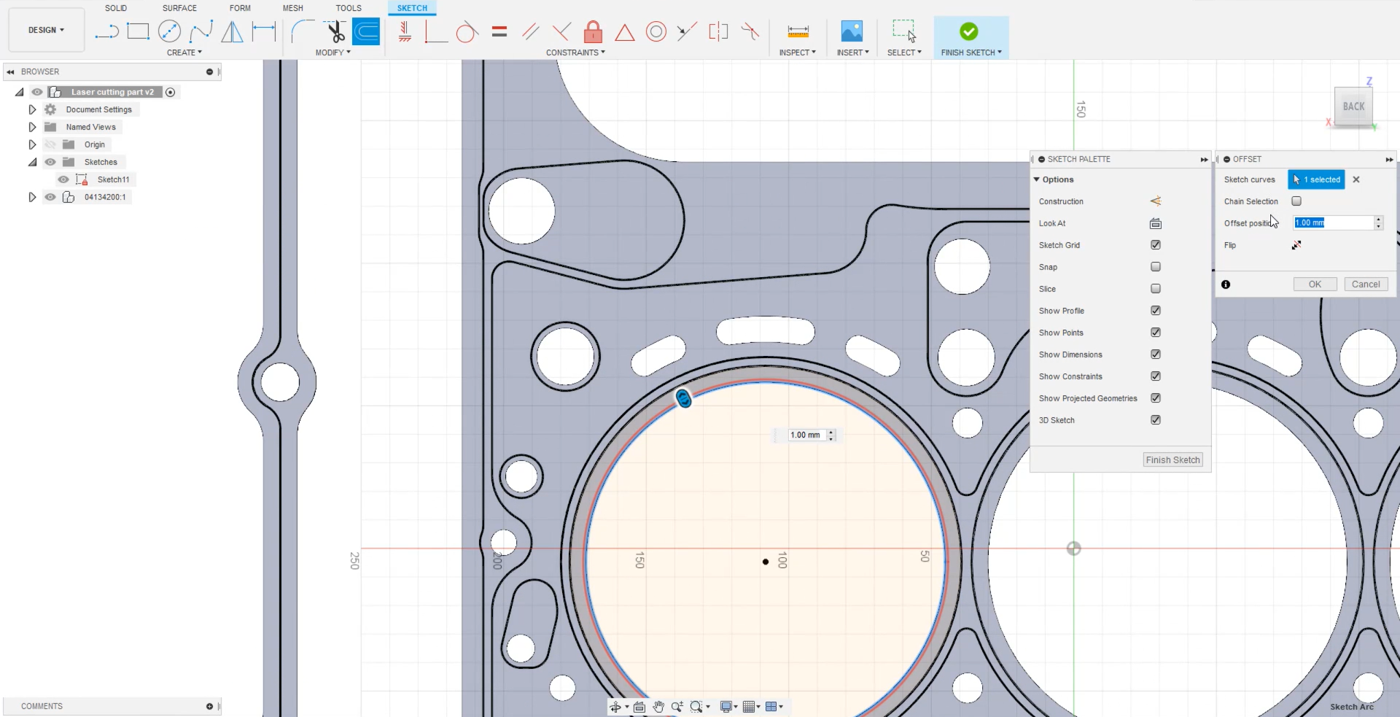
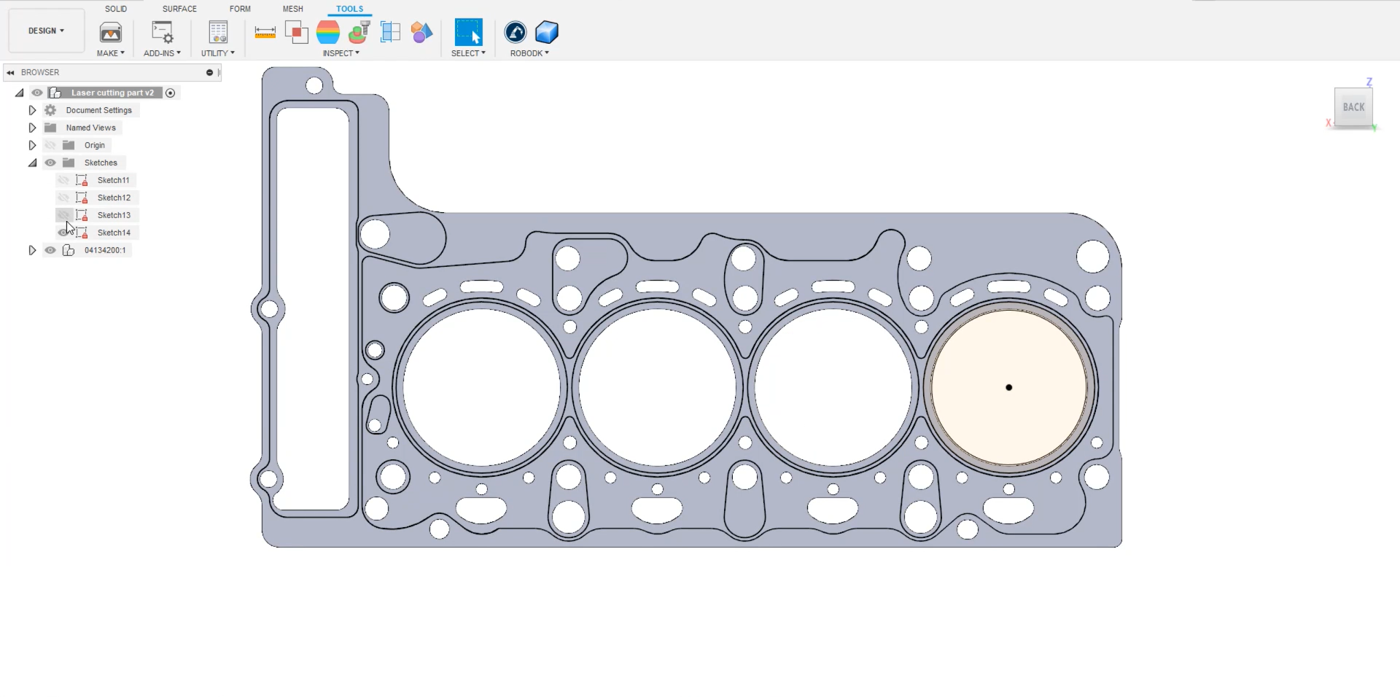
Pour utiliser les fonctions de découpe laser de Fusion 360, retournez dans Fusion et masquez les esquisses que vous avez faites précédemment, comme indiqué dans l'image ci-dessous.
Passez de la section Conception à la section Fabrication dans le menu supérieur gauche. Dans la barre d'outils, cliquez sur la fonction de découpe 2D.
1.Sélectionnez un outil. Dans cet exemple, il s'agit d'une fraise de 1 mm de large.
2.Allez dans l'onglet Géométrie du même menu et sélectionnez les cercles que vous souhaitez découper. Dans cet exemple, tous les trous de la pièce de métal estampée sont sélectionnés comme indiqué dans l'image ci-dessous.
3.Cliquez sur OK.
Note : veillez à ce que la coupe se trouve du côté droit de la trajectoire.
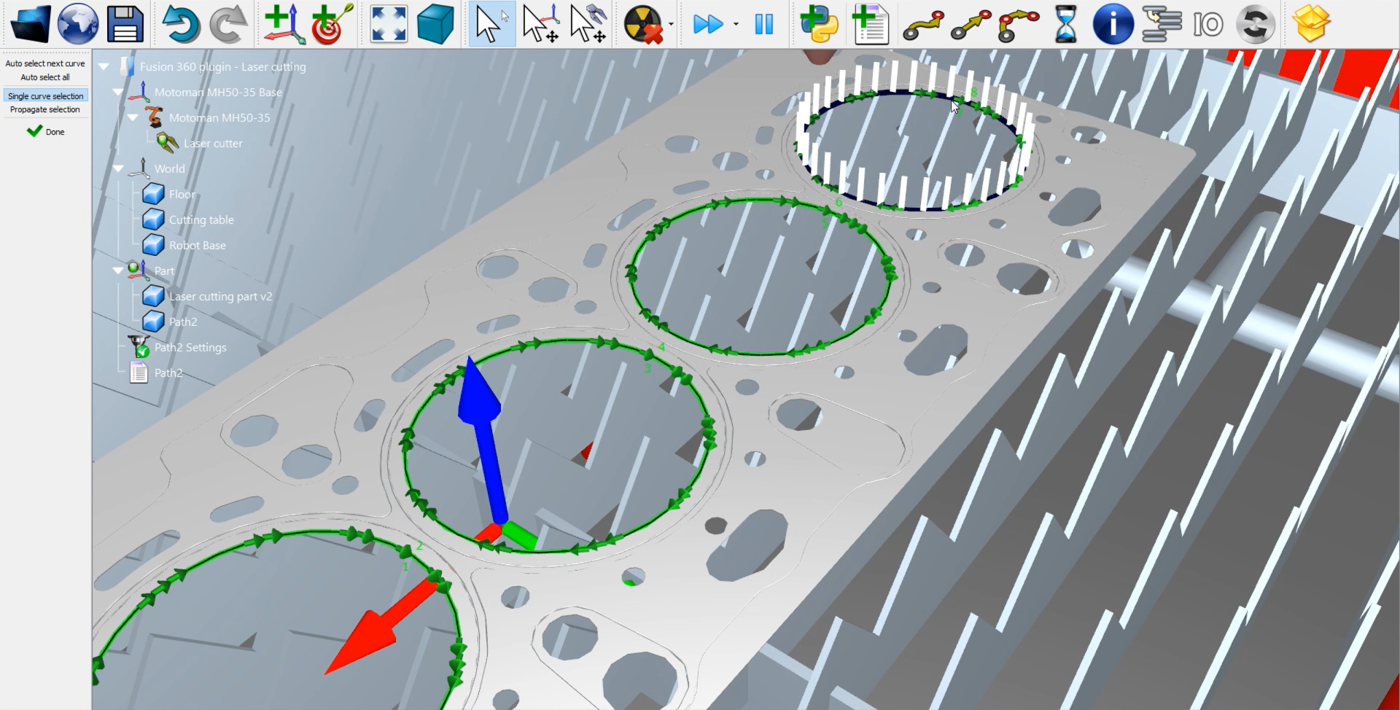
Vous pouvez simuler la trajectoire dans Fusion 360 en faisant un clic droit sur votre trajectoire et en sélectionnant Simuler. Dans la configuration, assurez-vous que vous utilisez la même origine que le modèle. Ainsi, il sera exporté à la bonne position.
1.Cliquez avec le bouton droit de la souris sur Setup1➔ Edit.
2.Assurez-vous que l'origine du modèle est sélectionnée dans la boîte Origine.
3.Sélectionnez Ok.
Vous pouvez maintenant transférer votre esquisse vers RoboDK en sélectionnant Outils➔ Charger le projet FAO dans RoboDK dans l'onglet Fusion 360.
Vous devriez voir l'esquisse importée dans RoboDK. Veillez à supprimer la trajectoire précédente, dans cet exemple Path2. Double-cliquez sur Laser cutting part v2 Settings pour ouvrir Robot Machining Project. Vous pouvez déjà voir la trajectoire verte au-dessus de la pièce. Cliquez sur Update➔ Simulate pour vérifier cette trajectoire.
Note : Vous pouvez masquer les normales pour mieux voir la trajectoire en cliquant avec le bouton droit de la souris sur Laser cutting part v2 Settings➔ Visible normals
La seule chose à gérer est les Événements du programme :
1.Cliquez sur Événements du programme.
2.Laissez les trois premières zones de texte libres car vous ne réalisez pas un projet d'usinage avec une broche, plusieurs outils ou une vitesse de rotation spécifique à atteindre.
3.Cochez la case Début de la trajectoire et écrivez LaserOn pour activer le laser uniquement lorsque la trajectoire démarre.
4.Cochez la case Fin de la trajectoire et écrivez LaserOff pour désactiver le laser lorsque la trajectoire se termine.
5.Cliquez sur Ok et Update.
Pour générer votre programme robot, faites un clic droit sur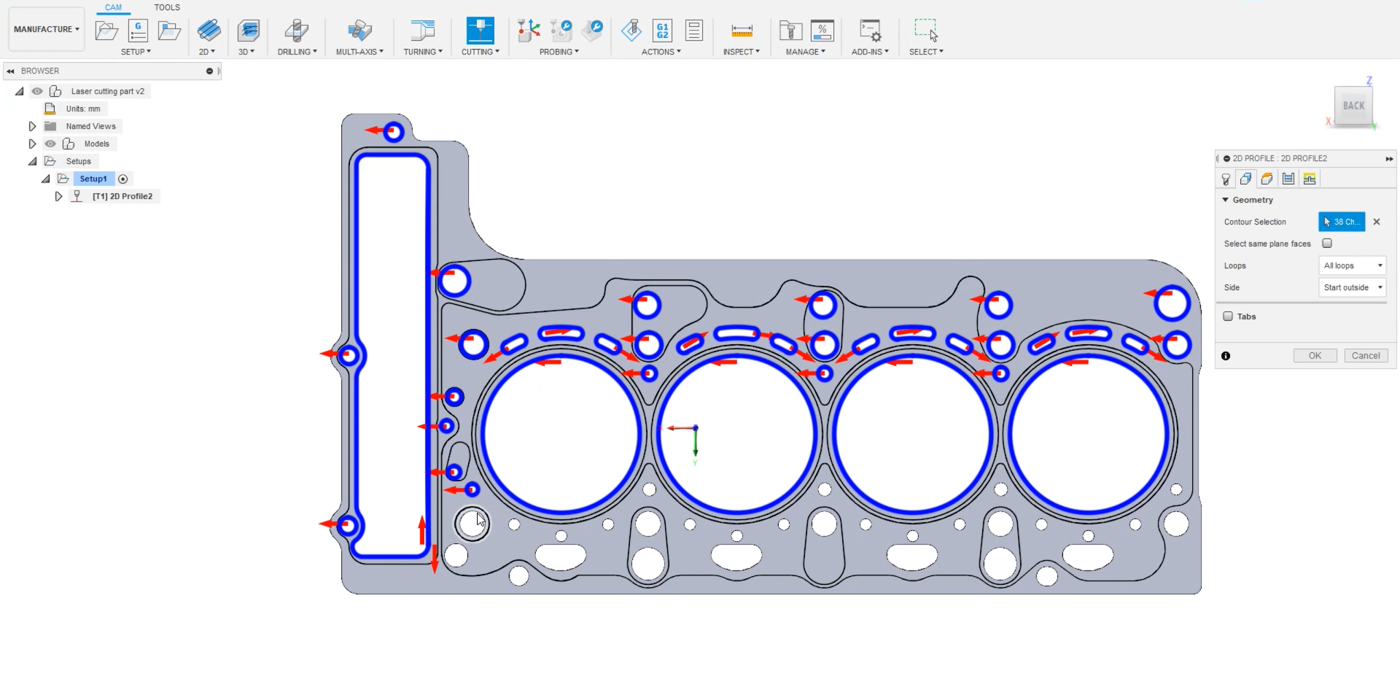
Le fichier .pg est maintenant prêt à être transféré vers votre contrôleur de robot.


