Laser Cutting
Introduction
Cette section vous aidera à créer un projet de base dans RoboDK pour la simulation de robots et la programmation hors ligne. Dans cet exemple, un robot Motoman est simulé et programmé pour une application de découpe laser à l'aide de Fusion 360 et de RoboDK.
Vous pouvez choisir entre deux méthodes différentes : l'une utilisant la méthode d'extraction des caractéristiques et l'autre utilisant les caractéristiques de découpe laser de Fusion 360.
Avec le plug-in RoboDK pour Fusion 360, vous pouvez facilement charger des modèles 3D créés dans Fusion 360 vers RoboDK. Ce plug-in vous permet de programmer plus de 1000 modèles de robots provenant de plus de 80 fabricants directement à partir d'Autodesk Fusion 360.
Le plug-in RoboDK pour Fusion 360 est gratuit si vous disposez d'une licence RoboDK.
Exemple de découpe laser
Pour démarrer le projet, vous devrez d'abord sélectionner l'exemple de découpe laser de RoboDK dans la bibliothèque par défaut.
Configuration
Cet exemple utilise le robot Motoman MH50-35, une tête de découpe laser, une pièce de métal estampée et une table de découpe laser.
Chargez la station :
1.Sélectionnez Fichier ➔
2.Localisez l'exemple Laser-Cutting dans la section des exemples de RoboDK :
C:/RoboDK/Examples/Plugin-Fusion-360-Laser-Cutting.rdk.
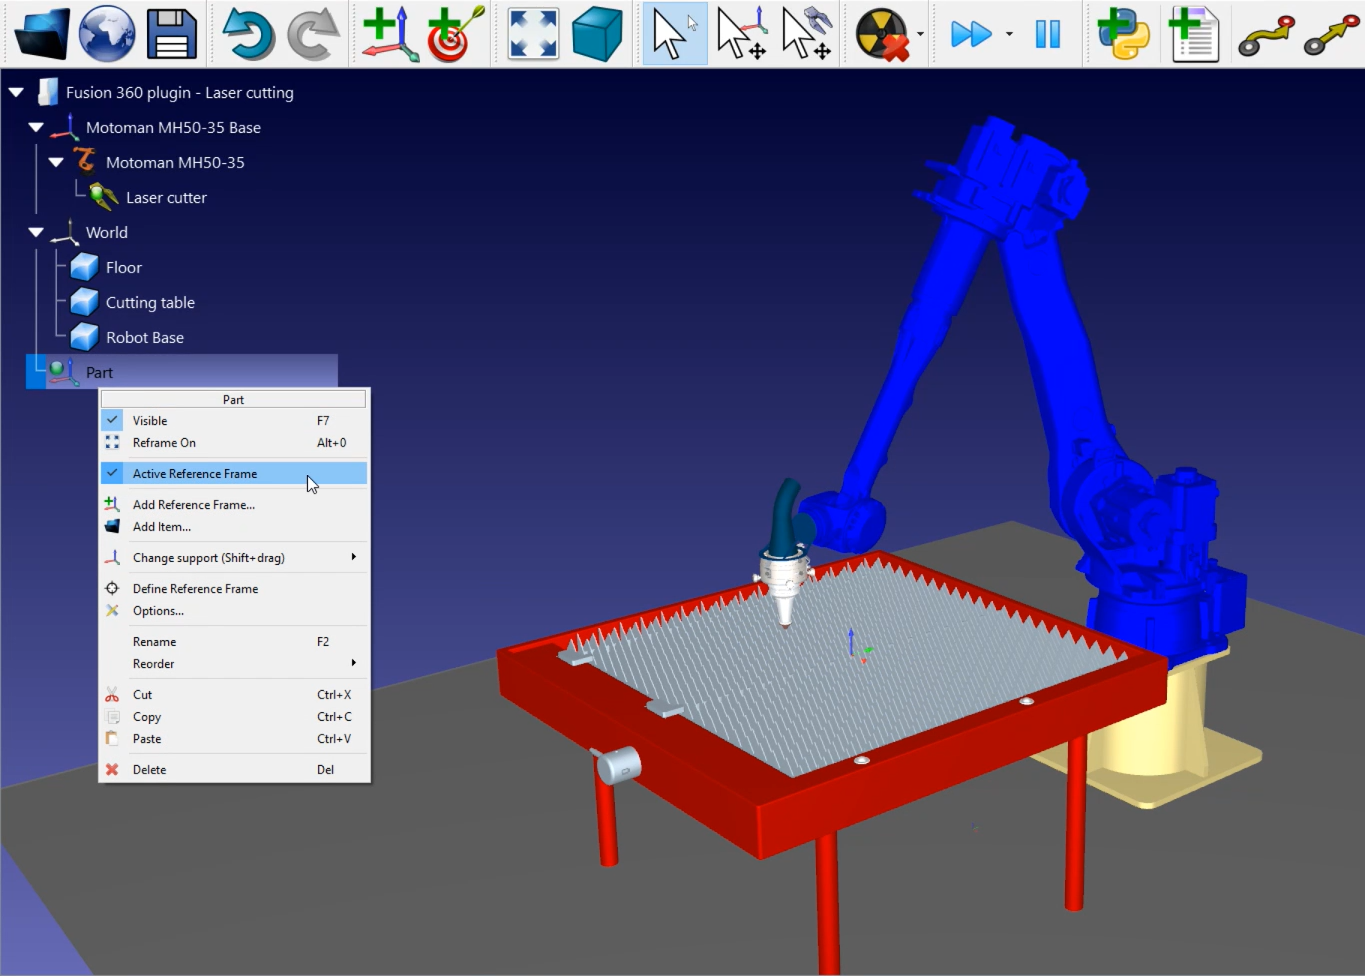
Notez que le repère appelé "Part" au milieu de la table est l'endroit où la pièce sera importée. Assurez-vous que ce repère est activé en cliquant avec le bouton droit de la souris sur le Repère ➔ Repère actif.
Maintenant que vous avez chargé la station, vous pouvez ouvrir Fusion 360.
Méthode 1 : Extraction des caractéristiques
Ouvrez votre objet 3D dans Fusion 360. Dans cet exemple, l'objet 3D est une pièce de métal estampée
Le but de ce projet est de créer automatiquement un programme de robot qui découpera tous ces trous avec une découpeuse laser. Programmer cela à la main prendrait trop de temps.
1.Sélectionnez la section Design de Fusion dans le coin supérieur gauche.
2.Sélectionnez l'onglet Outils. C'est là que vous trouverez le plug-in RoboDK.
3.Cliquez sur le bouton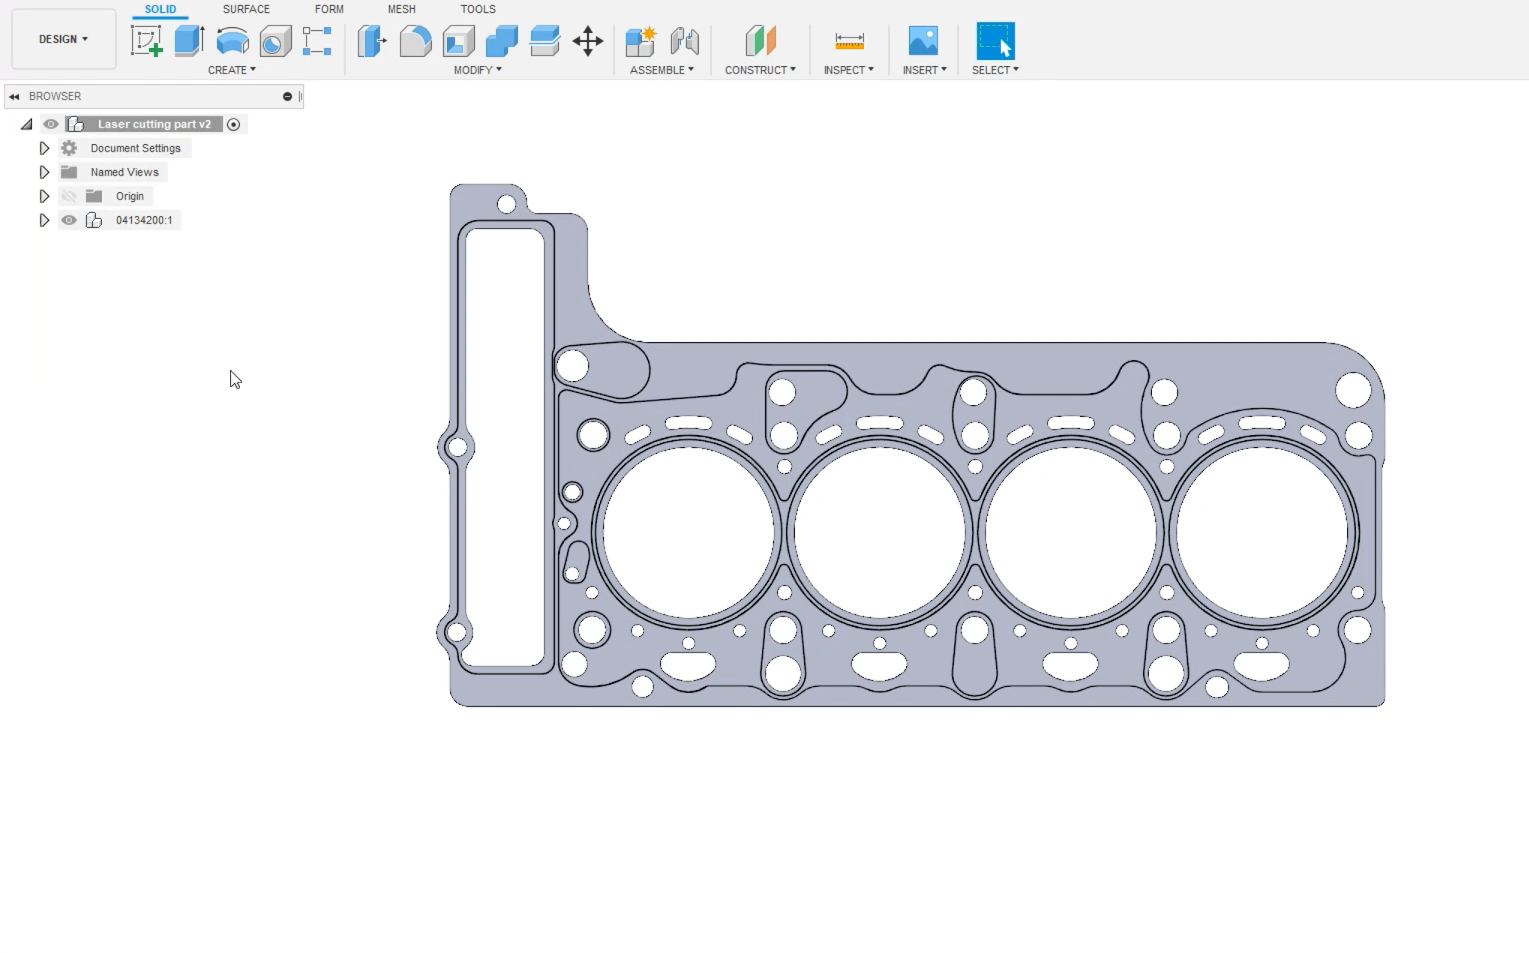
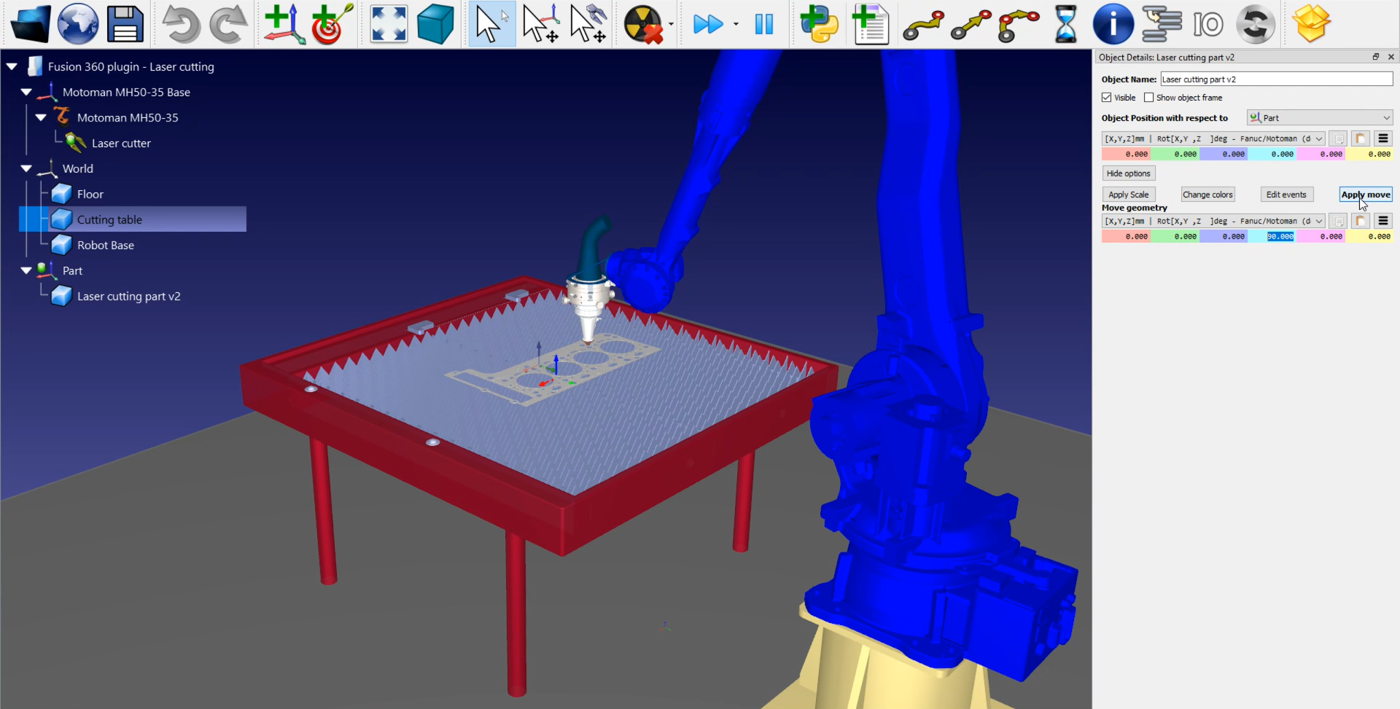
La pièce a été importée dans le repère actif de votre station RoboDK. Assurez-vous que la pièce a été importée dans la bonne orientation. Dans cet exemple, vous devrez modifier l'orientation de la pièce.
Suivez les étapes suivantes pour modifier l'orientation de votre pièce :
1.Double-cliquez sur la pièce de découpe laser
2.Cliquez sur Plus d'options dans le menu ouvert.
3.Allez dans Déplacer la géométrie et entrez 90 dans l'axe X (bleu clair) comme indiqué dans l'image ci-dessus.
4.Cliquez sur Appliquer le déplacement pour enregistrer l'orientation.
Le plug-in RoboDK dispose d'une autre fonctionnalité dans Fusion 360 qui vous aidera à importer votre trajectoire de découpe dans RoboDK.
1.Retournez à Fusion 360.
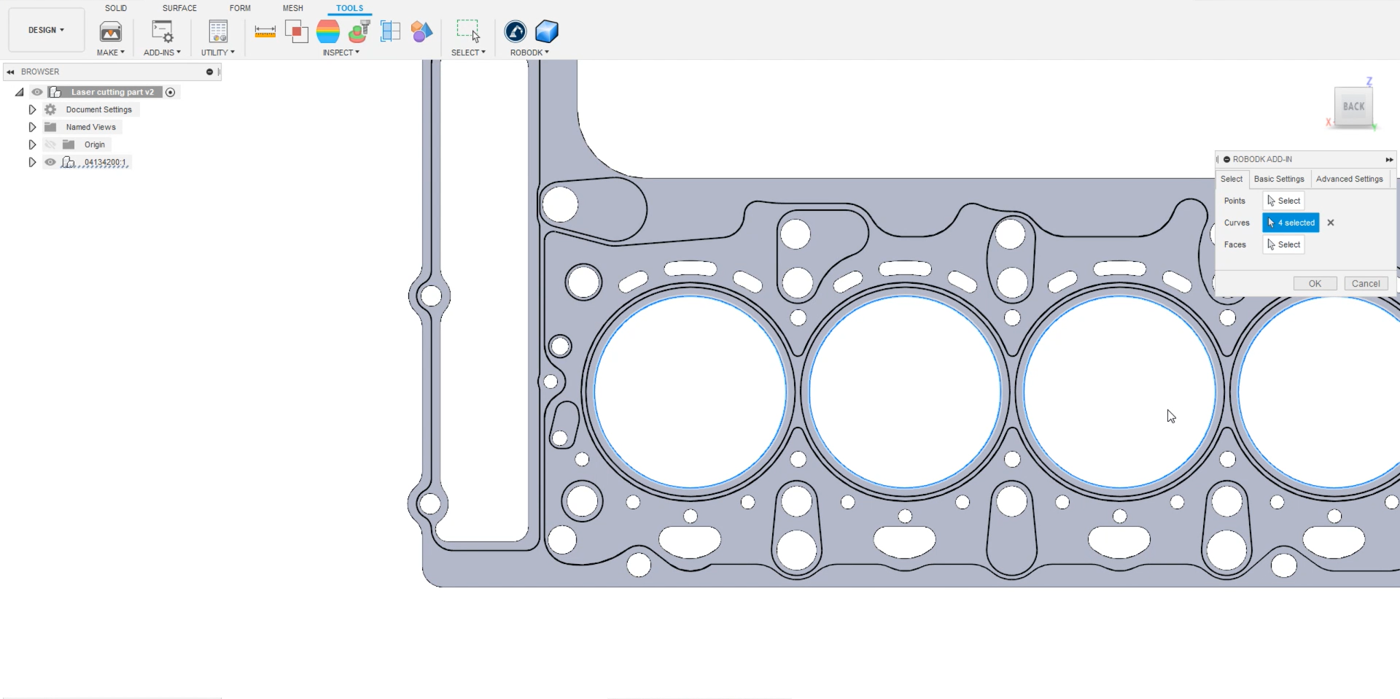
2.Dans le menu du plug-in RoboDK, sélectionnez Charger courbe(s).
3.Sélectionnez Courbes dans le menu ouvert.
4.Sélectionnez les bords des quatre grands cercles comme indiqué dans l'image ci-dessous.
Vous devez maintenant donner à RoboDK une orientation pour l'outil du robot.
1.Sélectionnez sur Faces (surfaces) dans le menu ouvert.
2.Sélectionnez les faces pour lesquelles vous souhaitez que l'outil soit normal, comme indiqué dans l'image ci-dessous.
Vous pouvez maintenant configurer les paramètres :
1.Dans le même menu, allez dans Paramètres de base.
2.Décochez la case Use Fusion Theme si vous préférez conserver le comportement par défaut de RoboDK.
3.Saisissez un nom d'objet pour nommer votre trajectoire. Dans cet exemple, il s'agira de Path 1.
4.Saisissez un nom de référence dans lequel vous souhaitez l'exporter. Dans cet exemple, il est nommé Pièce, le même que dans la station RoboDK.
5.Sélectionnez Mise à jour dans le niveau de mise à jour du programme pour avoir plus d'options par la suite, comme le montre l'image ci-dessus. Cette option est facultative.
6.Cliquez sur OK.
Note : dans l'onglet Paramètres avancés, vous trouverez la Tolérance linéaire qui contrôlera le nombre de points que vous enverrez à RoboDK. Plus ce chiffre est petit, plus le nombre de points est élevé et donc la précision de la trajectoire.
Vous devriez maintenant être en mesure de voir la trajectoire importée dans RoboDK. Dans cet exemple, l'orientation est à nouveau erronée et vous devrez modifier l'orientation comme vous l'avez fait précédemment pour la pièce.
1.Double-cliquez sur votre trajectoire, dans cet exemple il s'agit de Path 1.
2.Cliquez sur Plus d'options dans le menu ouvert.
3.Allez dans Déplacer la géométrie et entrez 90 dans l'axe X (bleu clair).
4.Cliquez sur Appliquer le déplacement pour enregistrer l'orientation.
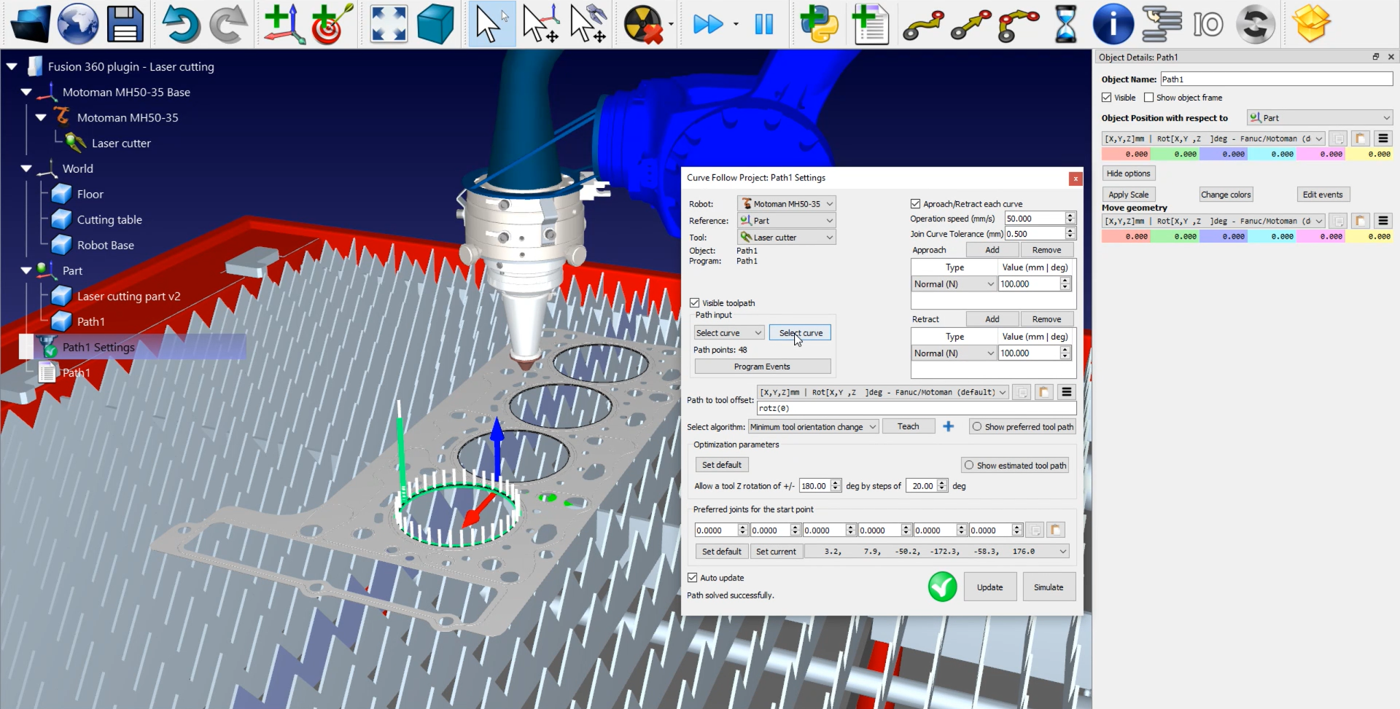
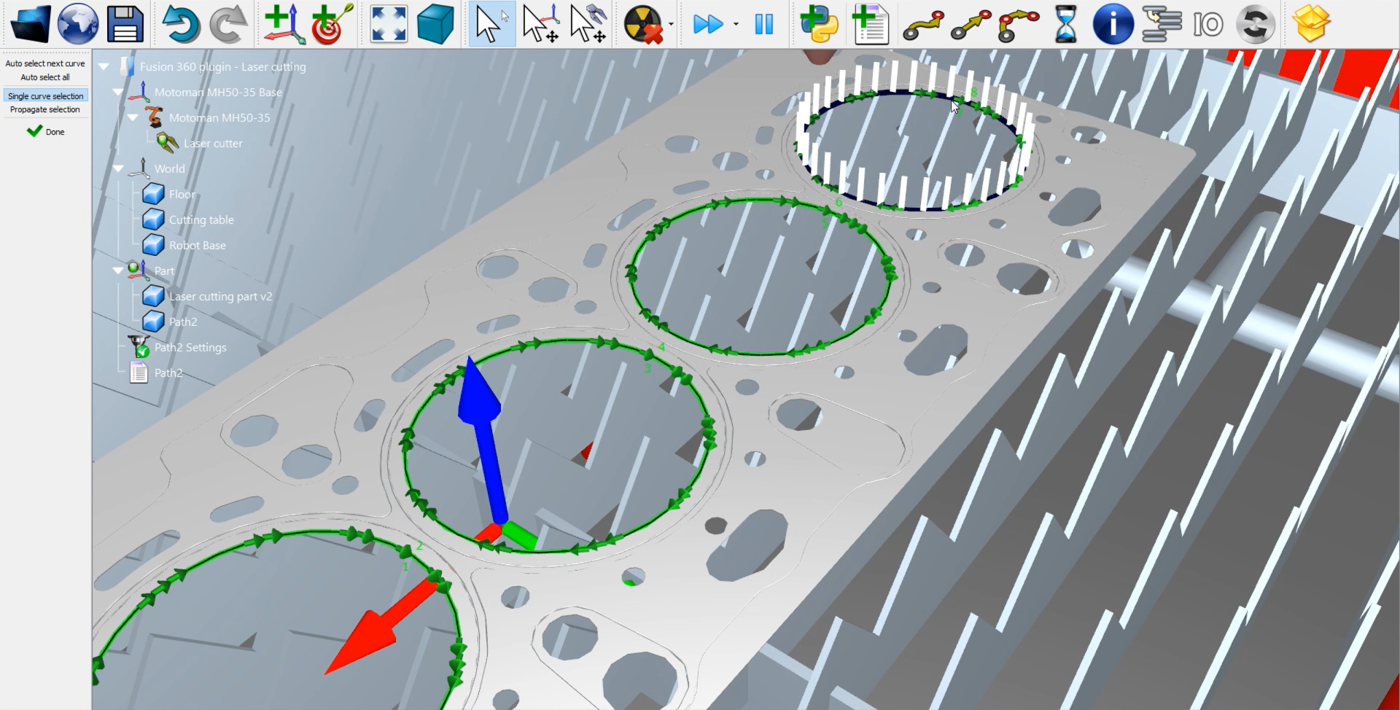
L'étape suivante consiste à vérifier si l'ordre dans lequel les sections de la trajectoire seront exécutées est correct en sélectionnant Path1 Settings➔ Update➔ Simulate. Dans cet exemple, un seul des quatre cercles a été sélectionné, comme le montre l'image ci-dessous.
1.Double-cliquez sur les paramètres de votre trajectoire, ici Path1 Settings.
2.Assurez-vous que le robot, la référence et l'outil sont les bons.
3.Cliquez sur Sélectionner une courbe.
4.Sélectionnez les autres cercles.
5.Cliquez sur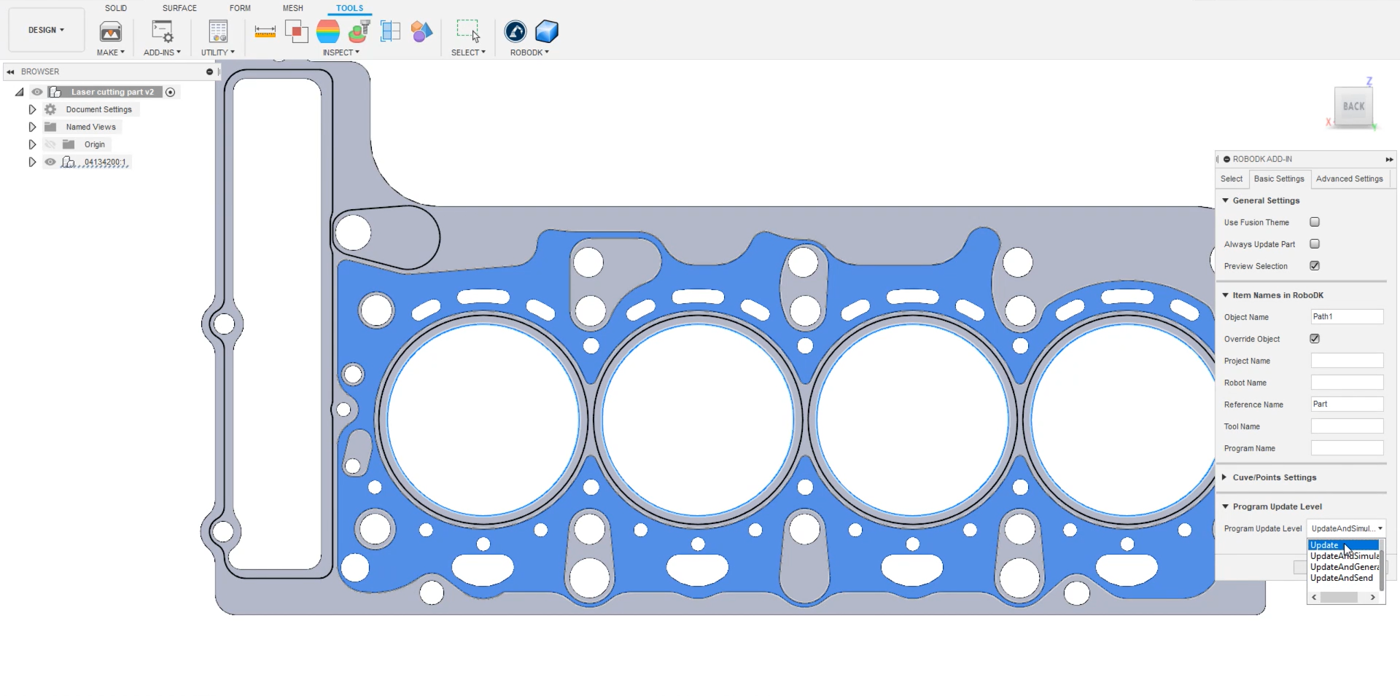
Note : vous pouvez changer la direction de la trajectoire en cliquant avec le bouton droit de la souris sur celle-ci et en sélectionnant Changer de sens.
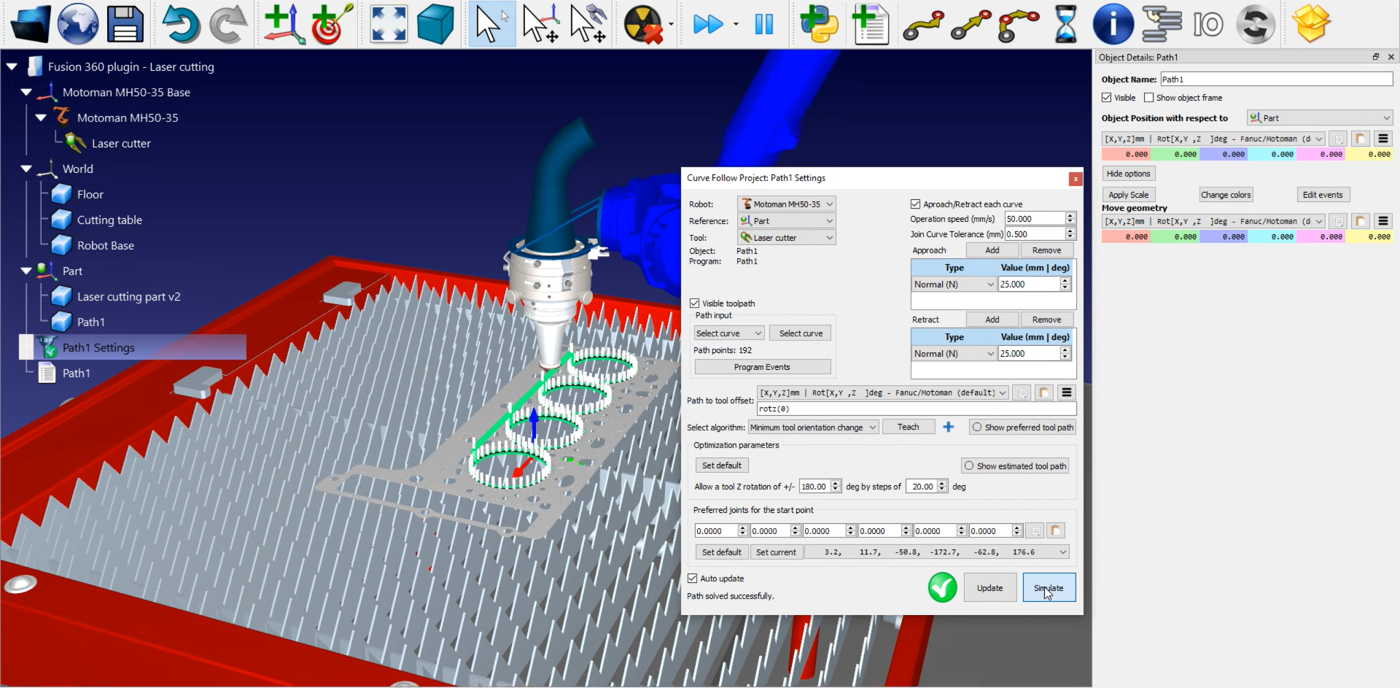
Vous pouvez maintenant remarquer que les mouvements d'approche et de retrait sont un peu trop longs.
Vous pouvez facilement modifier ces valeurs :
1.Double-cliquez sur les paramètres de votre trajectoire, ici Path1 Settings.
2.Entrez une valeur plus petite dans les cases Approche et Retrait. Dans cet exemple, vous pouvez saisir 25 mm.
3.Cliquez sur Update➔ Simulate.
L'étape suivante consiste à examiner le rayon du laser. Dans cet exemple, le laser coupe trop de matière.
Comment configurer votre rayon laser :
1.Retournez à Fusion 360.
2.Allez dans l'onglet Solid➔ Create Sketch (Créer une esquisse) pour créer votre esquisse.
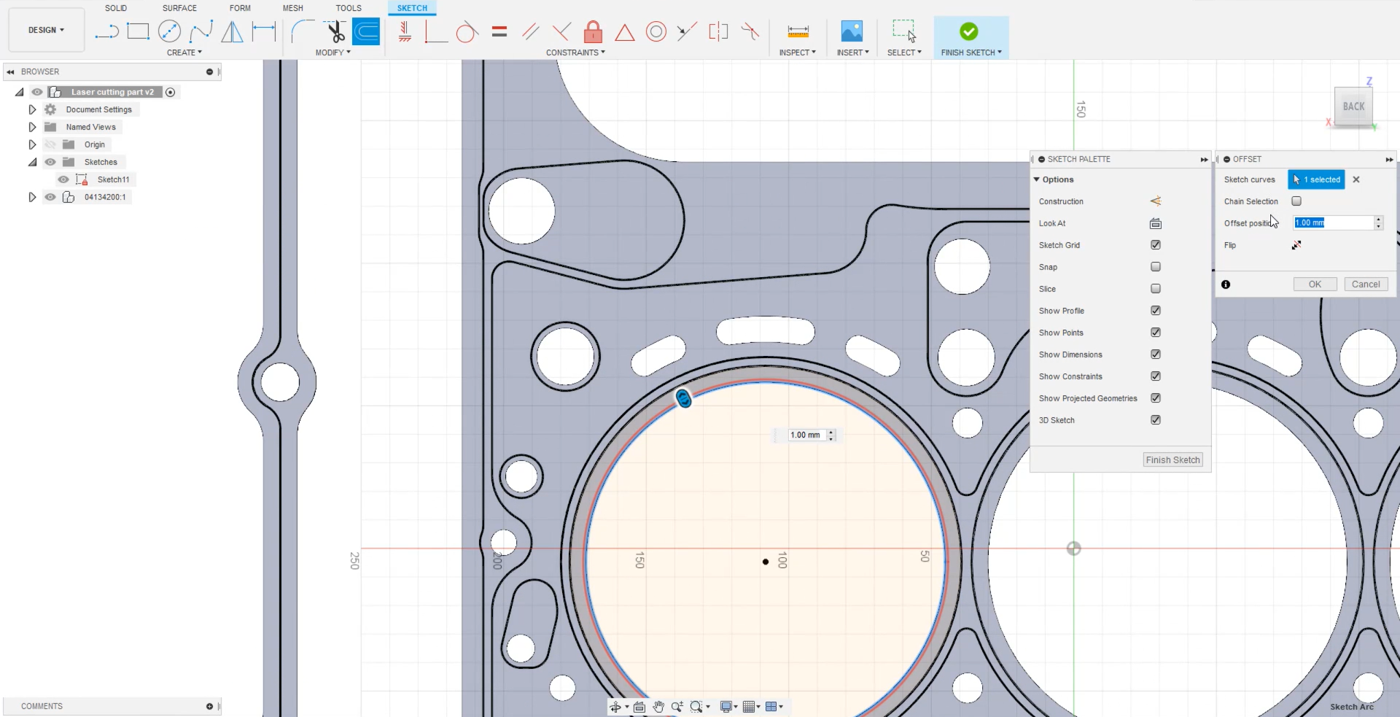
3.Sélectionnez un cercle et cliquez sur Décalage dans le menu supérieur pour créer une nouvelle trajectoire.
4.Si le diamètre du faisceau laser est de 2 mm, le rayon sera de 1 mm. Saisissez 1 dans la case Position de décalage, comme indiqué dans l'image ci-dessous.
5.Répétez ces étapes pour les 3 autres cercles.
6.Cliquez sur Ok.
Vous pouvez maintenant charger les courbes dans RoboDK.
1.Allez dans l'onglet Outils.
2.Cliquez sur RoboDK➔ Charger courbe(s).
3.Sélectionnez Courbes et cliquez sur l'esquisse de chaque cercle.
4.Sélectionnez Faces et cliquez sur la face pour laquelle vous souhaitez que l'outil soit normal.
5.Dans cet exemple, le nom de l'objet (Paramètres de base) est Path2.
6.Cliquez sur Ok pour importer la trajectoire dans RoboDK.
Vous pouvez modifier l'orientation de Path2 comme expliqué ci-dessus. Si vous vous rapprochez, vous pouvez voir la différence entre les deux trajectoires. Vous pouvez maintenant supprimer Path1.
L'étape suivante consiste à vérifier si les sections de trajectoire que vous avez chargées sont correctes :
1.Sélectionnez Path2 Settings➔ Update pour vous assurer que la trajectoire est à la bonne position.
2.Cliquez sur Sélectionner une courbe et sélectionnez les autres cercles comme indiqué dans l'image ci-dessous.
3.Sélectionnez
Vous pouvez réduire la taille des mouvements d'Approche et de Retrait comme expliqué ci-dessus. Dans cet exemple, vous pouvez saisir à nouveau 25 mm. N'oubliez pas de sélectionner Update➔ Simulate pour votre projet de suivi de courbe afin d'enregistrer vos paramètres. Vous pouvez procéder de la même manière pour tous les autres trous de cette pièce.
Cette façon de construire un programme de découpe laser fonctionne pour le plug-in Fusion 360 de RoboDK, mais aussi pour tous les plug-ins CAO.
Méthode 2 : Fonctions de découpe laser de Fusion 360
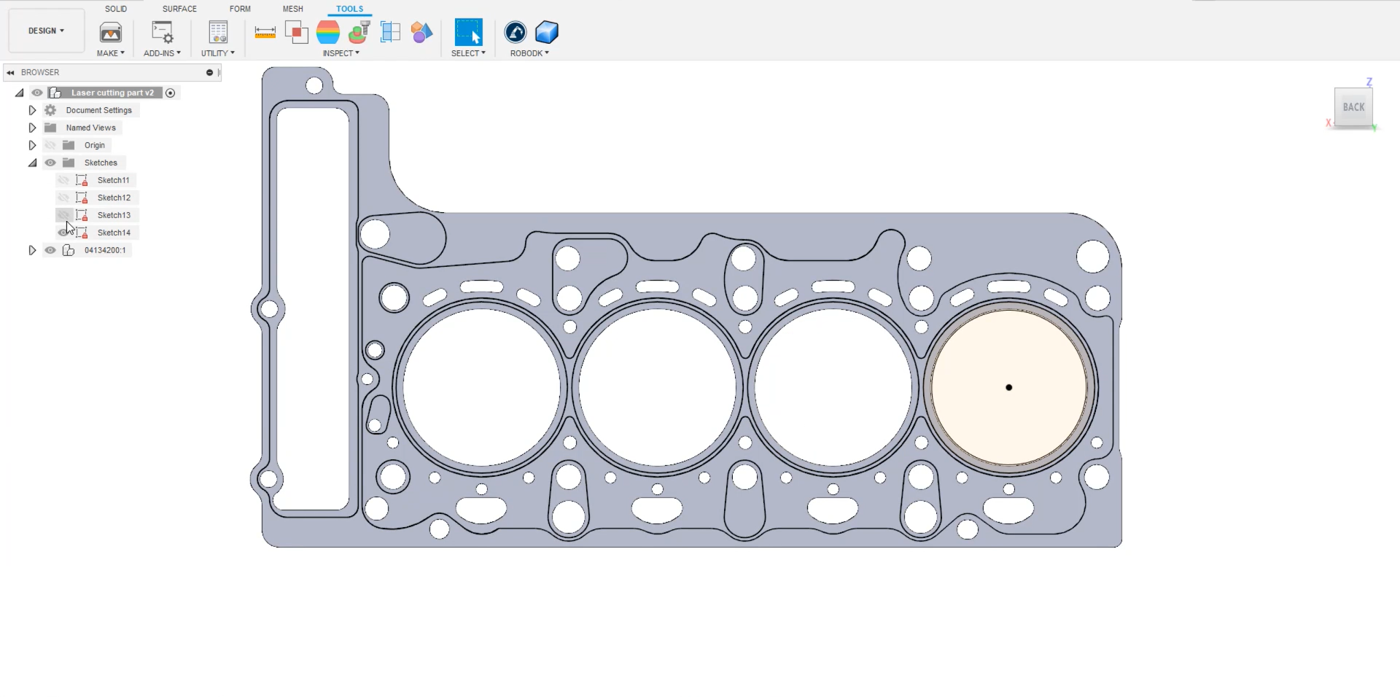
Pour utiliser les fonctions de découpe laser de Fusion 360, retournez dans Fusion et masquez les esquisses que vous avez faites précédemment, comme indiqué dans l'image ci-dessous.
Passez de la section Conception à la section Fabrication dans le menu supérieur gauche. Dans la barre d'outils, cliquez sur la fonction de découpe 2D.
1.Sélectionnez un outil. Dans cet exemple, il s'agit d'une fraise de 1 mm de large.
2.Allez dans l'onglet Géométrie du même menu et sélectionnez les cercles que vous souhaitez découper. Dans cet exemple, tous les trous de la pièce de métal estampée sont sélectionnés comme indiqué dans l'image ci-dessous.
3.Cliquez sur OK.
Note : veillez à ce que la coupe se trouve du côté droit de la trajectoire.
Vous pouvez simuler la trajectoire dans Fusion 360 en faisant un clic droit sur votre trajectoire et en sélectionnant Simuler. Dans la configuration, assurez-vous que vous utilisez la même origine que le modèle. Ainsi, il sera exporté à la bonne position.
1.Cliquez avec le bouton droit de la souris sur Setup1➔ Edit.
2.Assurez-vous que l'origine du modèle est sélectionnée dans la boîte Origine.
3.Sélectionnez Ok.
Vous pouvez maintenant transférer votre esquisse vers RoboDK en sélectionnant Outils➔ Charger le projet FAO dans RoboDK dans l'onglet Fusion 360.
Vous devriez voir l'esquisse importée dans RoboDK. Veillez à supprimer la trajectoire précédente, dans cet exemple Path2. Double-cliquez sur Laser cutting part v2 Settings pour ouvrir Robot Machining Project. Vous pouvez déjà voir la trajectoire verte au-dessus de la pièce. Cliquez sur Update➔ Simulate pour vérifier cette trajectoire.
Note : Vous pouvez masquer les normales pour mieux voir la trajectoire en cliquant avec le bouton droit de la souris sur Laser cutting part v2 Settings➔ Visible normals
La seule chose à gérer est les Événements du programme :
1.Cliquez sur Événements du programme.
2.Laissez les trois premières zones de texte libres car vous ne réalisez pas un projet d'usinage avec une broche, plusieurs outils ou une vitesse de rotation spécifique à atteindre.
3.Cochez la case Début de la trajectoire et écrivez LaserOn pour activer le laser uniquement lorsque la trajectoire démarre.
4.Cochez la case Fin de la trajectoire et écrivez LaserOff pour désactiver le laser lorsque la trajectoire se termine.
5.Cliquez sur Ok et Update.
Pour générer votre programme robot, faites un clic droit sur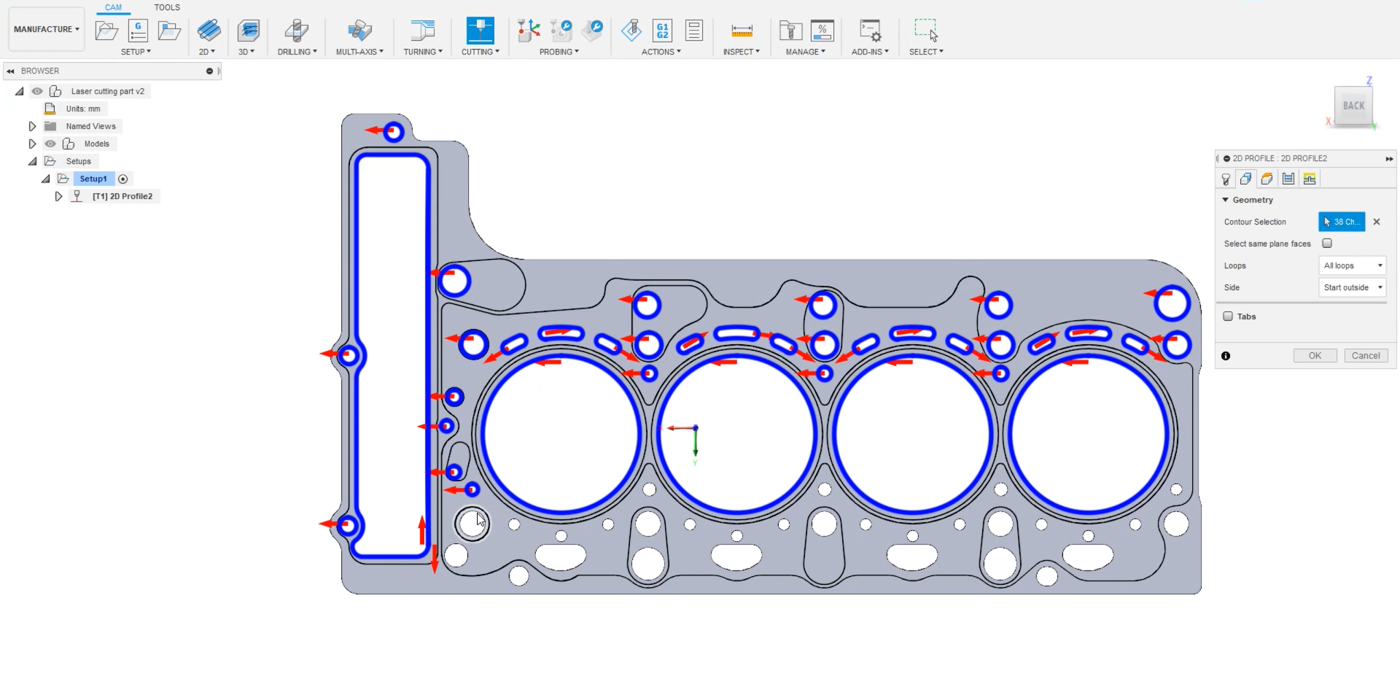
Le fichier .pg est maintenant prêt à être transféré vers votre contrôleur de robot.


