Polishing
Introduction
Cet exemple vous aidera à créer un projet simple de polissage dans RoboDK pour la simulation de robots et la programmation hors ligne. Dans cet exemple, un robot KUKA est simulé et programmé pour une application robotique de ponçage ou de polissage en utilisant les logiciels Inventor et RoboDK. Vous allez apprendre comment générer une vraie trajectoire robot sur une surface courbe en créant une esquisse 3D dans Inventor et en l’important dans RoboDK.
Vidéo : (En anglais) Programmation de robots avec Inventor pour une application de polissage https://youtu.be/N4aujsuiqy4.
En utilisant le plug-in RoboDK pour le logiciel Autodesk Inventor, vous pouvez facilement charger des modèles 3D créés dans Inventor jusqu'à RoboDK. Ce plug-in permet de programmer plus de 1000 modèles de robots provenant de plus de 80 fabricants directement à partir d'Inventor.
L’Add-in RoboDK pour Autodesk Inventor fonctionne pour les versions Inventor 2018 et plus. L’Add-in RoboDK pour Inventor est gratuit si vous avez déjà une licence RoboDK.
Astuce : Apprenez-en davantage sur l’Add-in RoboDK pour Inventor dans la section Extension RoboDK pour Inventor.
Exemple de polissage
Cette section vous montrera comment vous pouvez utiliser un robot KUKA pour le polissage.
Paramètres pour le polissage
Pour débuter le projet, vous devrez d’abord sélectionner l’exemple de polissage de RoboDK dans la bibliothèque par défaut.
L’exemple inclut un robot KUKA, un outil de polissage rotatif, la pièce (le canoë) et un support métallique sur lequel repose le canoë.
Pour ouvrir le projet:
1.Sélectionner Fichier➔ 
2.Naviguer vers l’exemple de polissage dans la section d’exemples de RoboDK:
C:/RoboDK/Examples/Plugin-Inventor-Polishing.rdk.
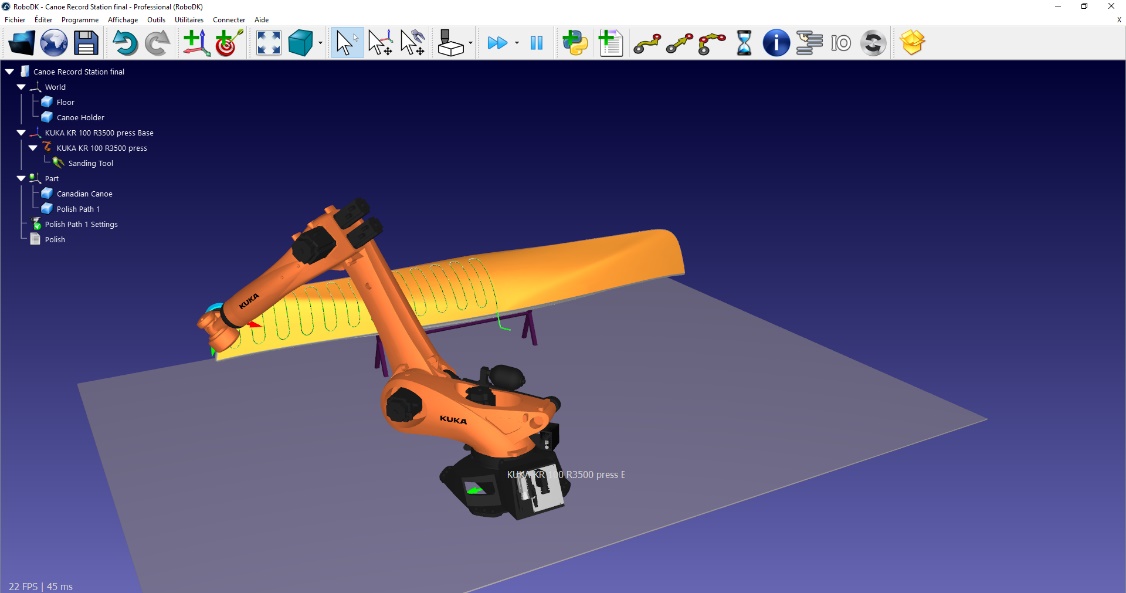
Maintenant que la station est chargée, vous pouvez ouvrir Inventor.
Esquisse 3D dans Inventor
Ouvrir l’objet 3D dans Inventor. Dans cet exemple l’objet 3D est un canoë avec un extérieur courbe que l’on souhaite polir.
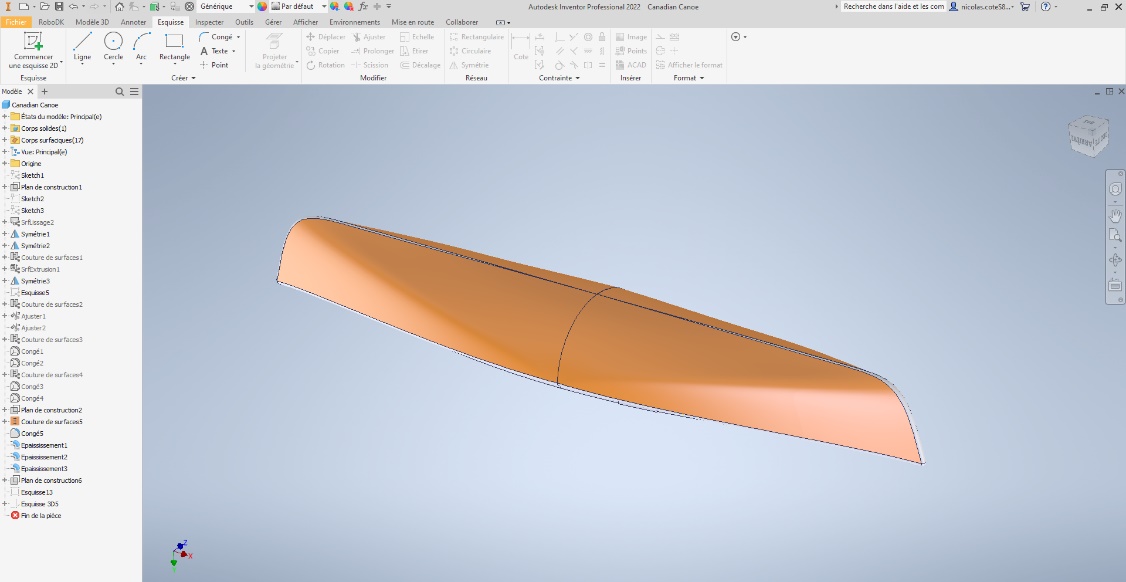
Le but du projet est de créer et d’importer une trajectoire de polissage sur une surface courbe. La trajectoire consiste en un mouvement de haut en bas pour polir la première section de la pièce.
Avant de créer le parcours outil vous devrez créer un plan de référence orienté à 45° par rapport à la pièce. Le plan permettra de créer un parcours d’outil en 2D qui sera ensuite projeté sur la surface 3D du canoë. Dans cet exemple, le plan est déjà créé dans l’arborescence, pour l’afficher, cliquer droit sur Plan de construction6➔Visibilité
Dans cet exemple, RoboDK a déjà dessiné la trajectoire. Vous pouvez l’afficher en cliquant droit sur Sketch13➔Visibilité sur le menu de gauche tel qu’illustré sur l’image ici-bas.
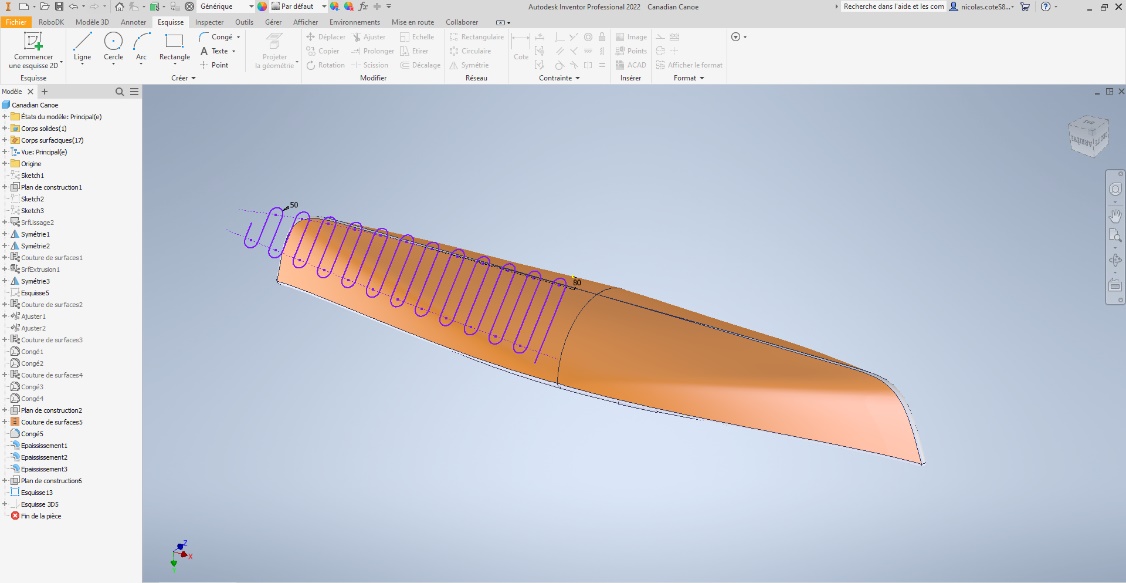
Comme vous pouvez le voir, la trajectoire couvre toute la première section sélectionnée. Vous pouvez rouvrir l’esquisse et modifier la trajectoire si nécessaire en cliquant droit sur Sketch13➔Modifier l’esquisse.
En utilisant les outils d’Inventor, il est maintenant possible de projeter la trajectoire sur la surface courbe de la pièce :
1.Naviguer vers l’onglet Esquisse dans Inventor, sélectionner Projeter dans l’esquisse 3D
2.Cliquer sur le bouton Faces et sélectionner la surface 3D sur laquelle on souhaite projeter le parcours 2D.Une fois la surface sélectionnée, cliquer sur OK
3.Cliquer sur Terminer l’esquisse.
4.Une esquisse 3D sera créée.
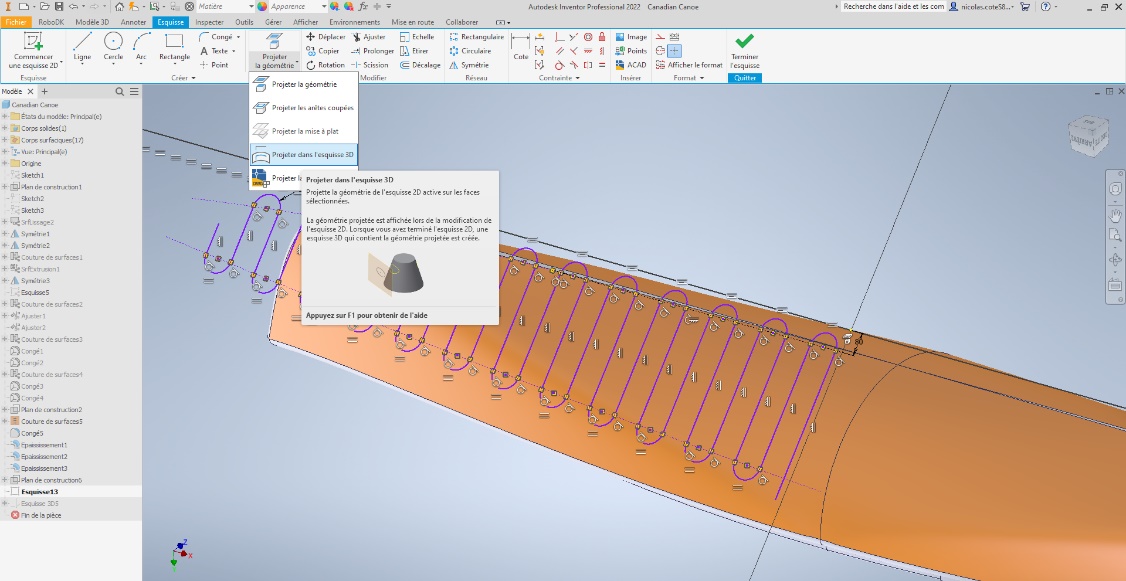
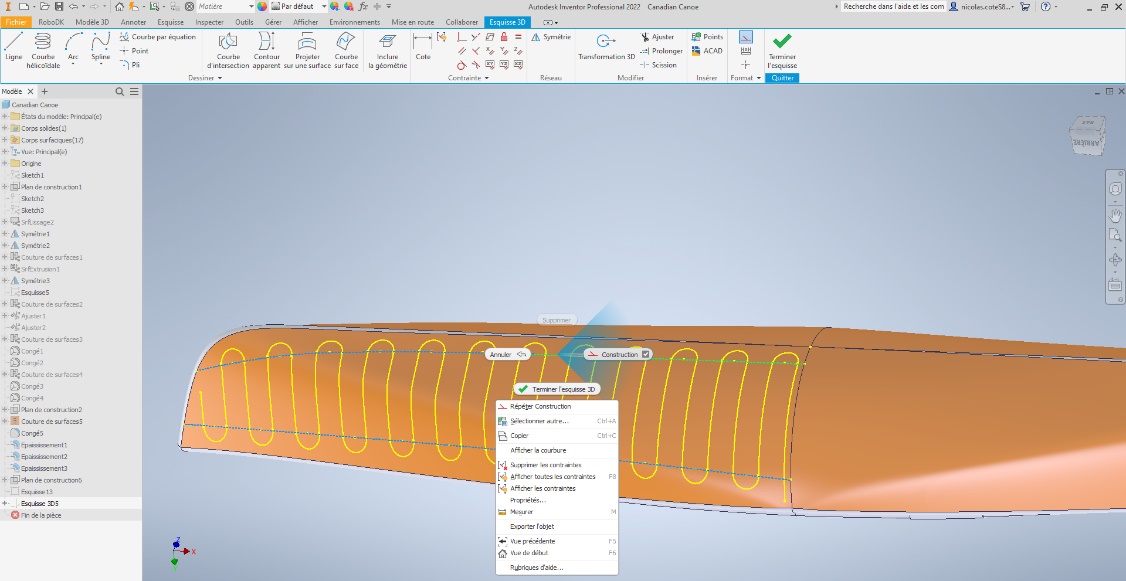
Certaines des lignes créées dans l’esquisse 3D doivent être définies comme des lignes de construction:
1.Cliquer droit sur Sketch13➔Visibilité afin d’afficher la trajectoire.
2.Cliquer droit sur Sketch13➔Modifier l’esquisse 3D.
3.Sélectionner les lignes longitudinales qui servent à encrer les rayons dans l’esquisse 2D.
4.Cliquer droit et sélectionner Construction.
5.Cliquer sur Terminer l’esquisse.
Suivez les prochaines étapes pour importer votre esquisse dans RoboDK :
1.Naviguer vers l’onglet RoboDK dans Inventor et sélectionner Settings. Si vous n’avez pas accès à l’onglet RoboDK, veuillez vous référer au guide d’installation dans la section Extension RoboDK pour Inventor.
2.Entrer le nom de l’objet, dans ce cas-ci nous allons l’appeler Canadian Canoe.
3.Entrer le nom du repère dans lequel la pièce sera importée. Dans cet exemple, nous allons utiliser le repère Part tel que défini dans la cellule RoboDK de l’exemple. Si aucun nom de repère n’est entré, le repère actif sera utilisé. S’il n’y a aucun repère actif, un nouveau repère sera créé automatiquement.
4.Fermer la fenêtre Settings ou appuyer sur OK.
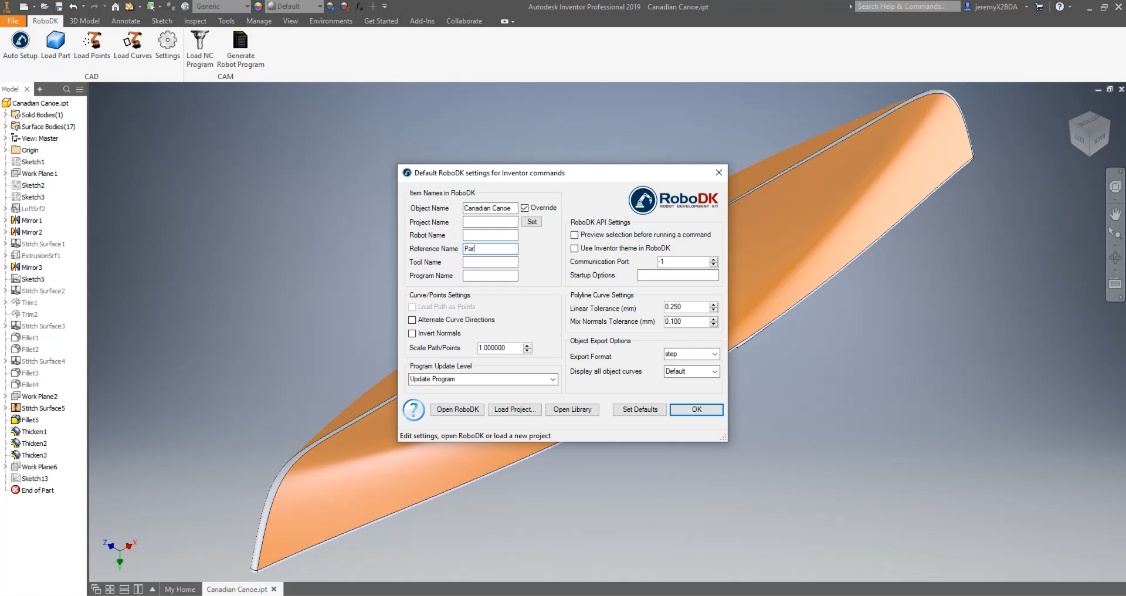
5.Sélectionner le bouton Auto Setup.
1.Naviguer vers l’onglet RoboDK dans Inventor et sélectionner 
2.Sélectionner le bouton 
3.Sélectionner toutes les lignes de la trajectoire 3D ainsi que la surface du canoë sur laquelle l’esquisse 3D est projetée. Cette étape est essentielle car elle permet à RoboDK de calculer la normale à la surface et ainsi de déterminer l’orientation de l’outil de polissage sur la surface courbe de la pièce.
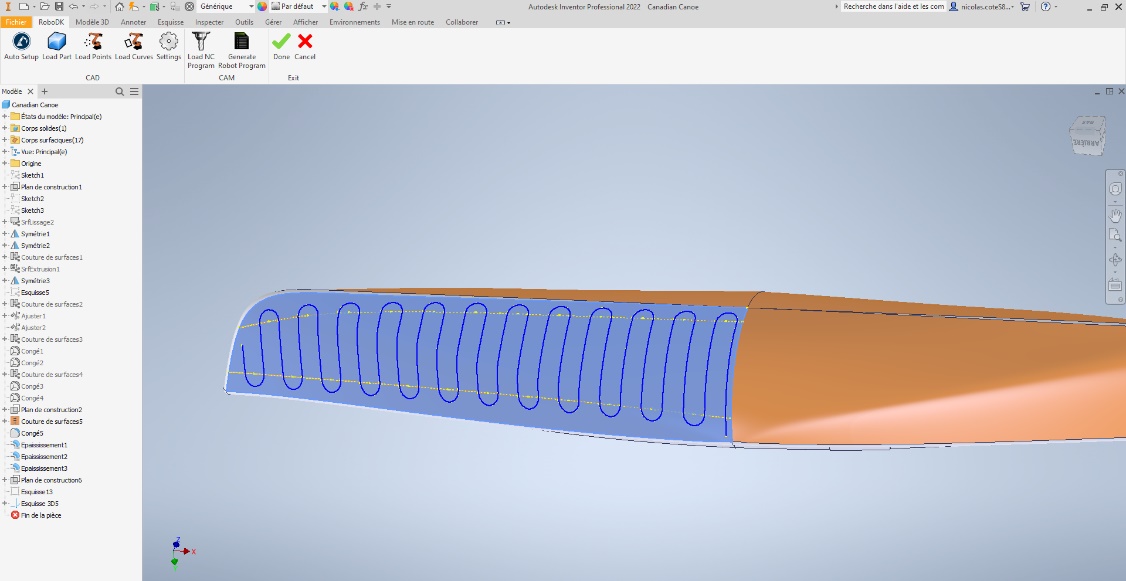
4.Sélectionner 
La pièce (Canadian Canoe) ainsi que la trajectoire (Polish Path 1) seront chargées dans RoboDK sur le repère actif (Part).
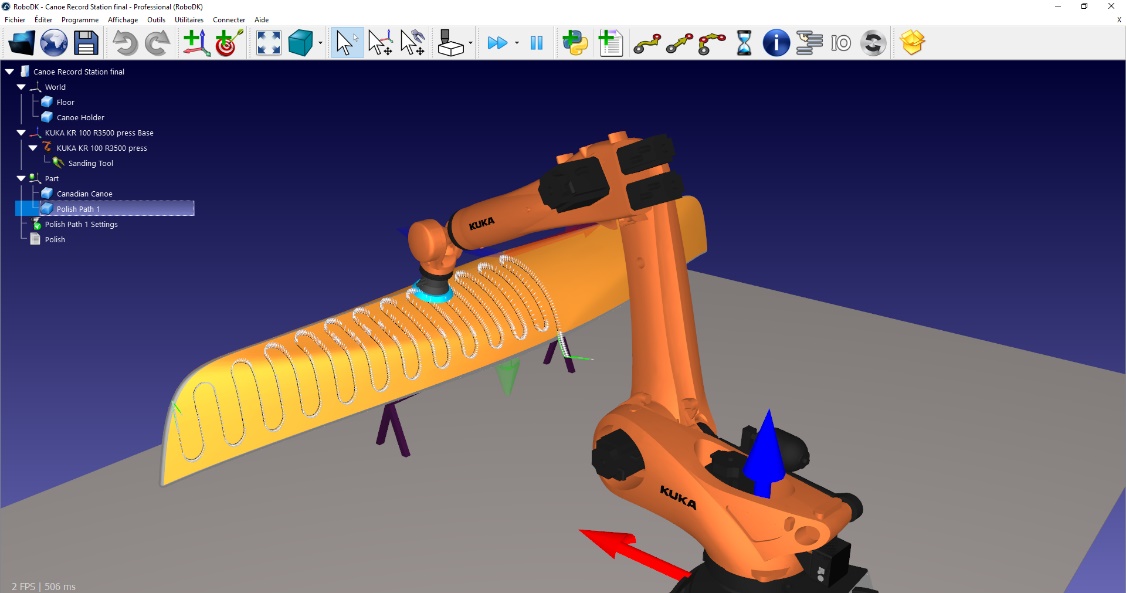
Station RoboDK
La prochaine étape consiste à vérifier si l’ordre d’exécution des segments de la trajectoire est correct en sélectionnant Polish Path 1 Settings ➔ Mettre à jour ➔ Simuler. Dans cet exemple, il est nécessaire de réajuster l’ordre.
Note : Pour un projet complexe comme celui-ci, il est recommandé de décocher l’option Mise à jour automatique, car elle ralentit le processus de configuration en recalculant la trajectoire à chaque modification. La trajectoire peut être mise à jour manuellement à l’aide du bouton Mettre à jour.
Les petites lignes blanches sortant de la trajectoire sur le canoë sont visibles. Ce sont les normales à la surface. Dans cet exemple, elles semblent toutes avoir été correctement importées.
Pour définir la direction de la trajectoire, suivre ces étapes :
1.Sélectionner 
2.Cliquer sur Sélectionner courbes.
Un menu apparaitra à gauche de l’écran. Les courbes sélectionnées sont affichées en surbrillance verte, une flèche indique la direction de déplacement. Le début et la fin de chaque segment de courbe est numéroté. Le sens des flèches et les numéros des courbes correspondent à l’ordre et la direction de déplacement que le robot empruntera pour chaque segment de courbe.
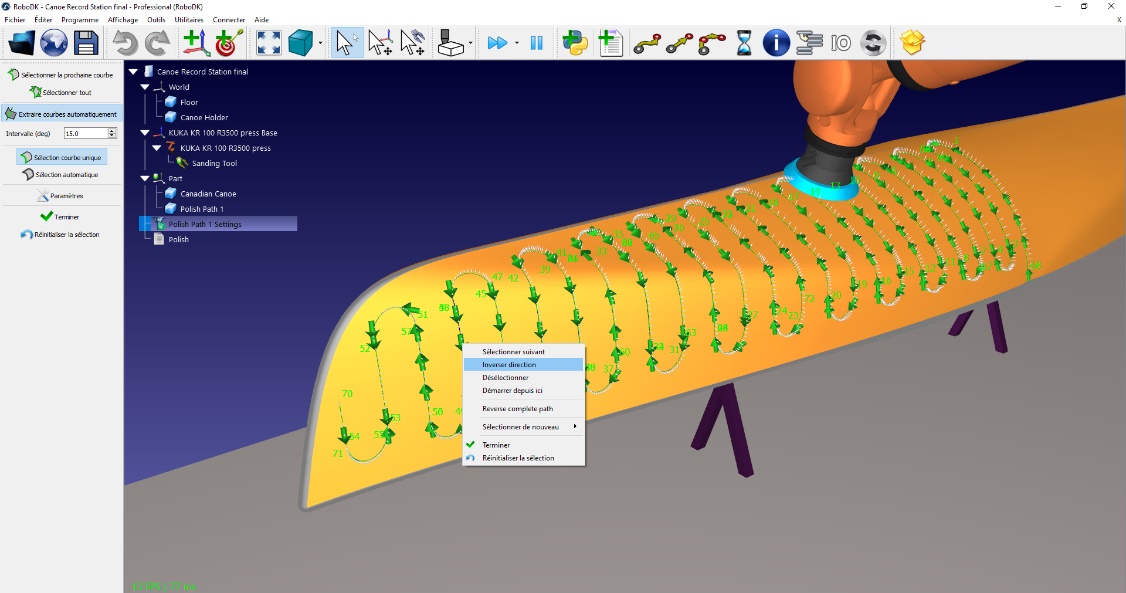
Dans la photo ici-haut, l’ordre des courbes et la direction de déplacement n’est pas bonne, le parcours devra être refait:
1.Cliquer droit sur un espace vide de la station (c.-à-d. l’arrière-plan bleu).
2.Sélectionner le segment de courbe souhaité pour le départ du parcours. Nous allons sélectionner le premier segment droit, au centre du canoë.
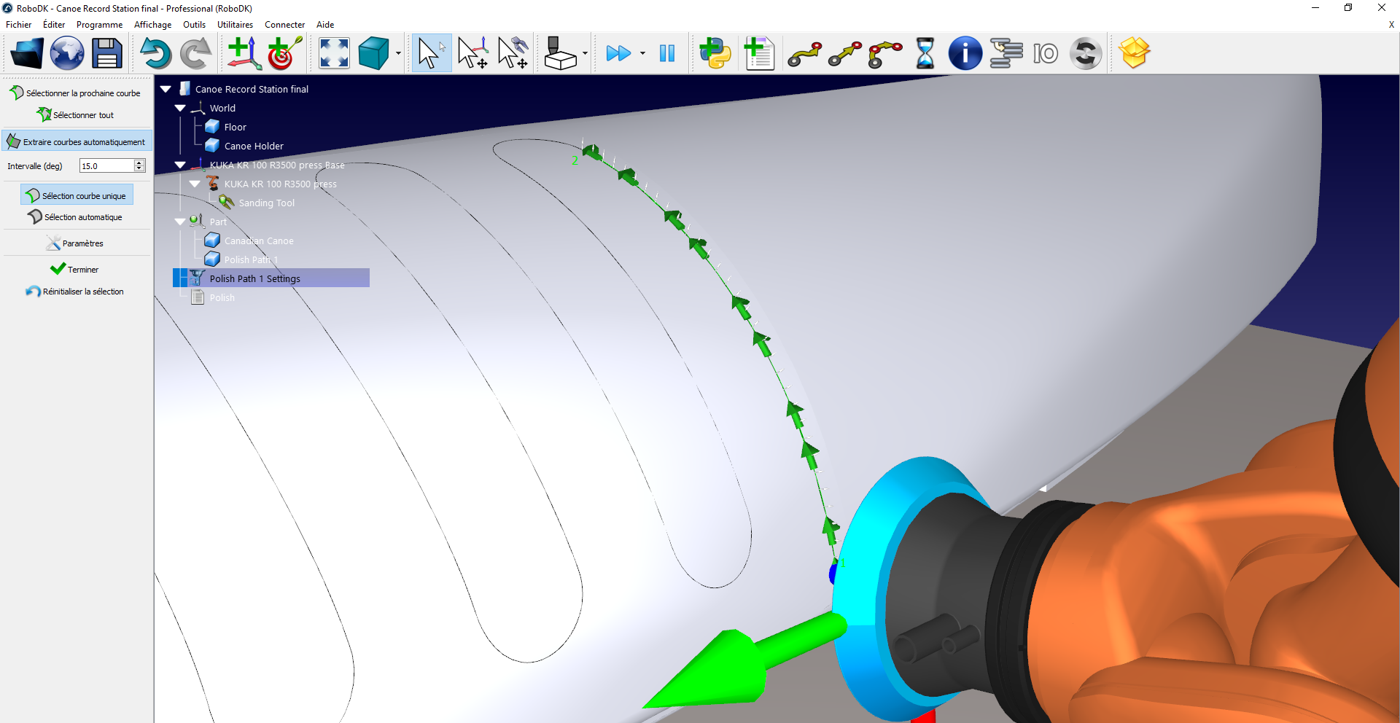
3.Sélectionner la ligne par laquelle commencer. S’assurer qu’elle pointe dans la bonne direction.
a.Pour inverser la direction de déplacement d’un segment de courbe spécifique, cliquer sur le segment une seconde fois ou cliquer droit sur le segment sélectionner Inverser direction.
b.Pour annuler la sélection d’un segment spécifique, cliquer une troisième fois sur le segment ou cliquer droit sur le segment et sélectionner Désélectionner
4.Une fois le premier segment de courbe sélectionné et dans la bonne direction, le bouton Sélectionner la prochaine courbe permettra de sélectionner un à un les segments de courbe suivants selon la même direction de déplacement. Le bouton Sélectionner tout permet de sélectionner toutes les courbes dans l’ordre.
5.Note : Par défaut, une approche et un retrait de 100 millimètres normaux à la trajectoire sont utilisés. Cela signifie que le robot descendra puis commencera sa trajectoire. Il est également possible d’utiliser un « Arc (Normal) » d’environ 20 degrés avec un rayon de 1 mètre en double-cliquant sur Polish Path 1 Settings Type. Ainsi, le robot suivra cette courbe avant de s’engager sur la trajectoire. La même chose peut être faite pour le mouvement de retrait.
Il est également possible d’ajouter des mouvements normaux de 200 millimètres afin d’éviter une collision entre le robot et le canoë en double-cliquant sur Polish Path 1 Settings Ajouter.
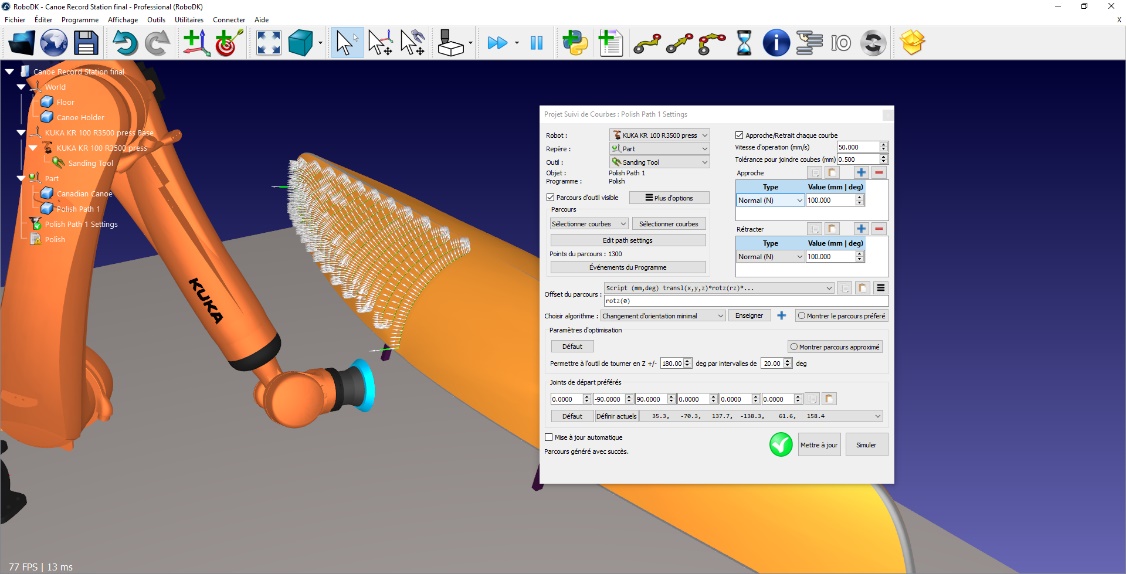
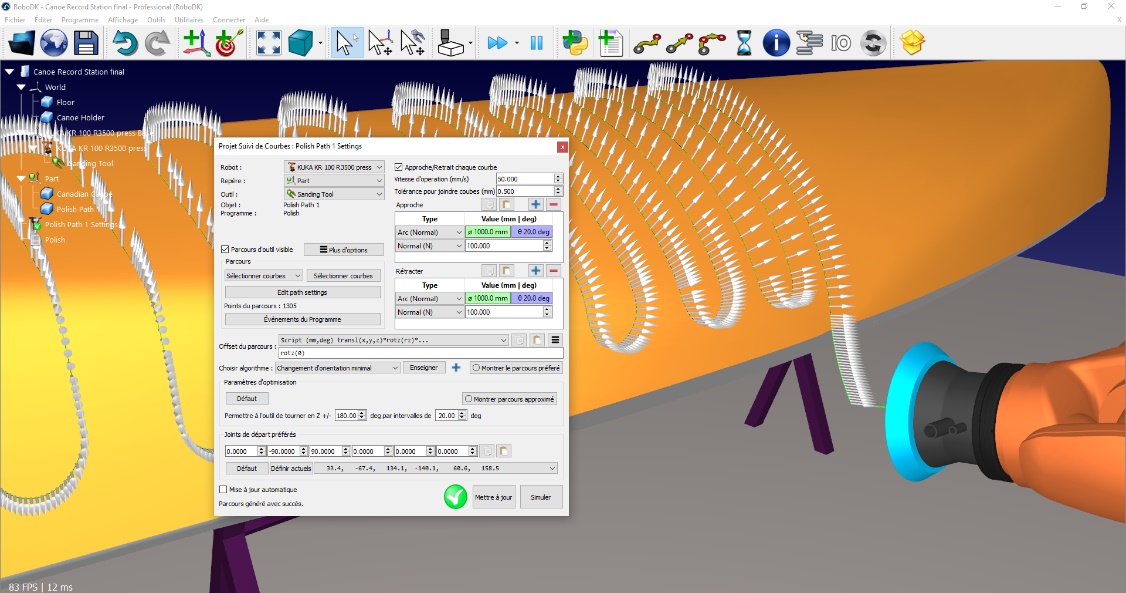
Dans ce menu, il est également possible d’activer l’option Set Rounding. Par défaut, chaque ligne blanche le long de la trajectoire est un point qui sera envoyé au contrôleur du robot comme un point où le robot doit s’arrêter. Dans une application de polissage ou de ponçage, ce n’est pas le comportement idéal.
Pour géner un vrai programme robot, un fichier .src devra être créé pour être lu par un contrôleur KRC :
1.Cliquer droit sur Polish ➔ Sélectionner post-processeur. Dans cet exemple, sélectionner l’option KUKA KRC4.
2.Sélectionner OK.
3.Cliquer droit sur Polish ➔ Générer programme robot ou appuyer sur F6. Un éditeur de texte apparaîtra avec le fichier .src qui pourra ensuite être envoyé au robot.


