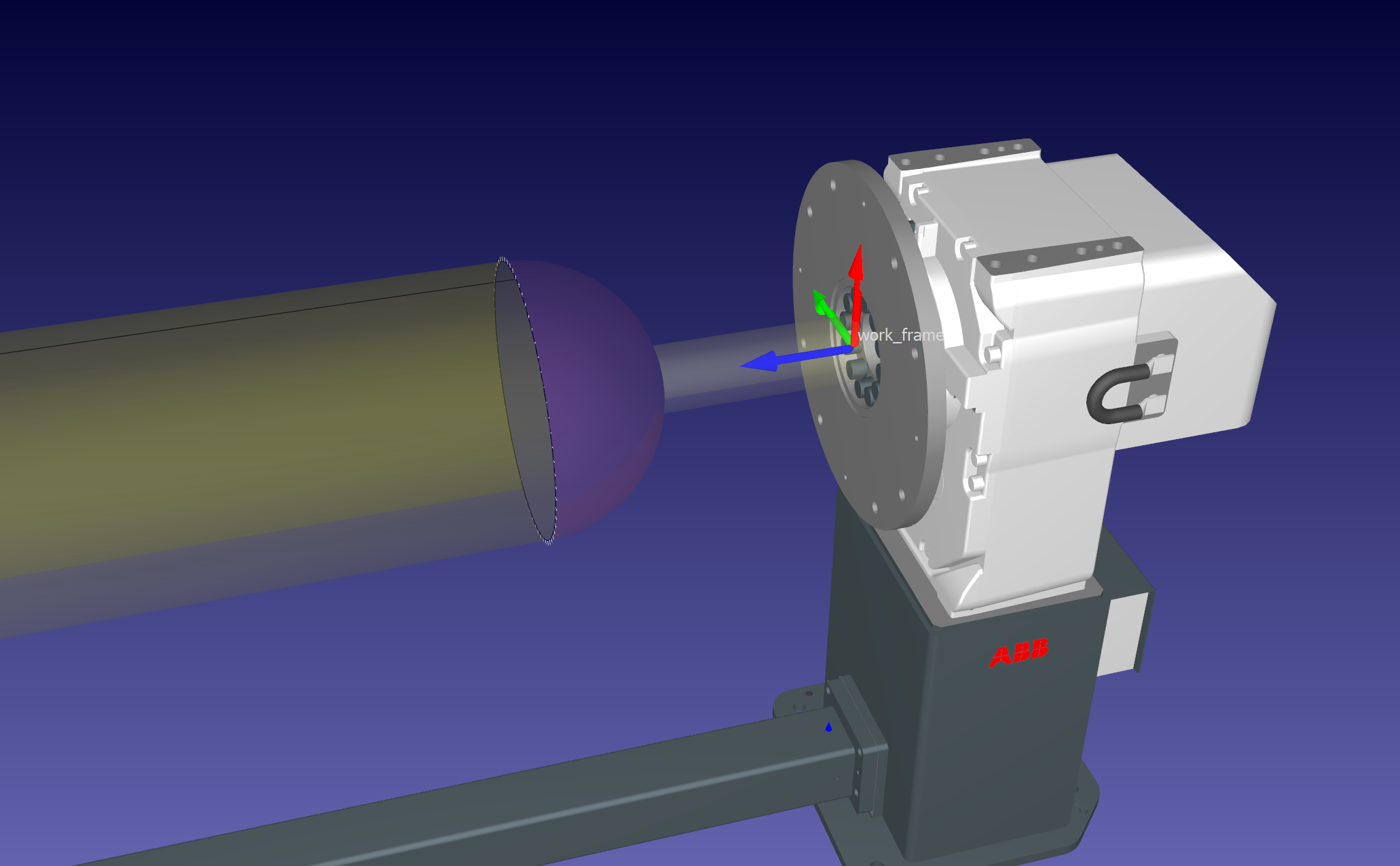
Importation de la trajectoire
Après avoir importé le modèle, il faut importer les trajectoires de soudage.
Importez la trajectoire depuis Fusion 360 :
1.Sélectionnez les trajectoires de soudage. Veillez à sélectionner également les faces, car elles permettent d'orienter l'outil du robot.
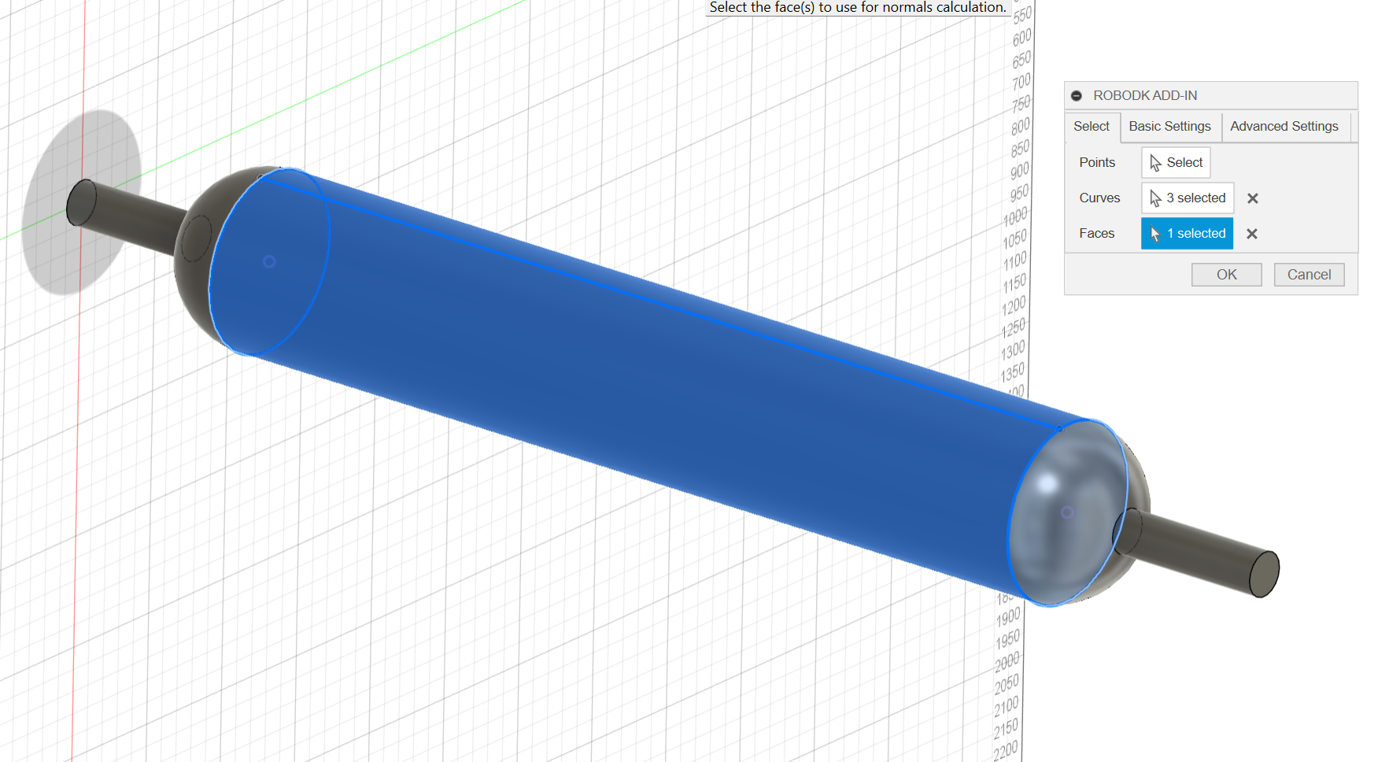
2.Maintenant que vous avez importé la trajectoire depuis Fusion 360, vous pouvez aller dans RoboDK.
3.Vérifiez la position de la trajectoire et renommez-la.