Aligner un objet avec une référence
Cette section explique comment le repère (système de coordonnées) d’un objet peut être aligné avec sa propre géométrie. Cette section permet de déplacer le repère d’un objet vers un emplacement qui peut être identifié dans une configuration réelle.
Note : Il n’est pas nécessaire de suivre cette procédure si le repère d’un objet est déjà placé dans un endroit qui peut être défini à l’aide du CDO du robot.
Suivre ces étapes pour aligner virtuellement le repère d’un objet par rapport aux points spécifiques liés à la géométrie de l’objet.
1.Charger l’objet 
2.Sélectionner la station active 
3.Sélectionner Programme➔
Vérifier que le repère est directement rattaché à la racine de la station (Et non à un autre repère).
4.Faire un clic droit sur le repère et choisir 
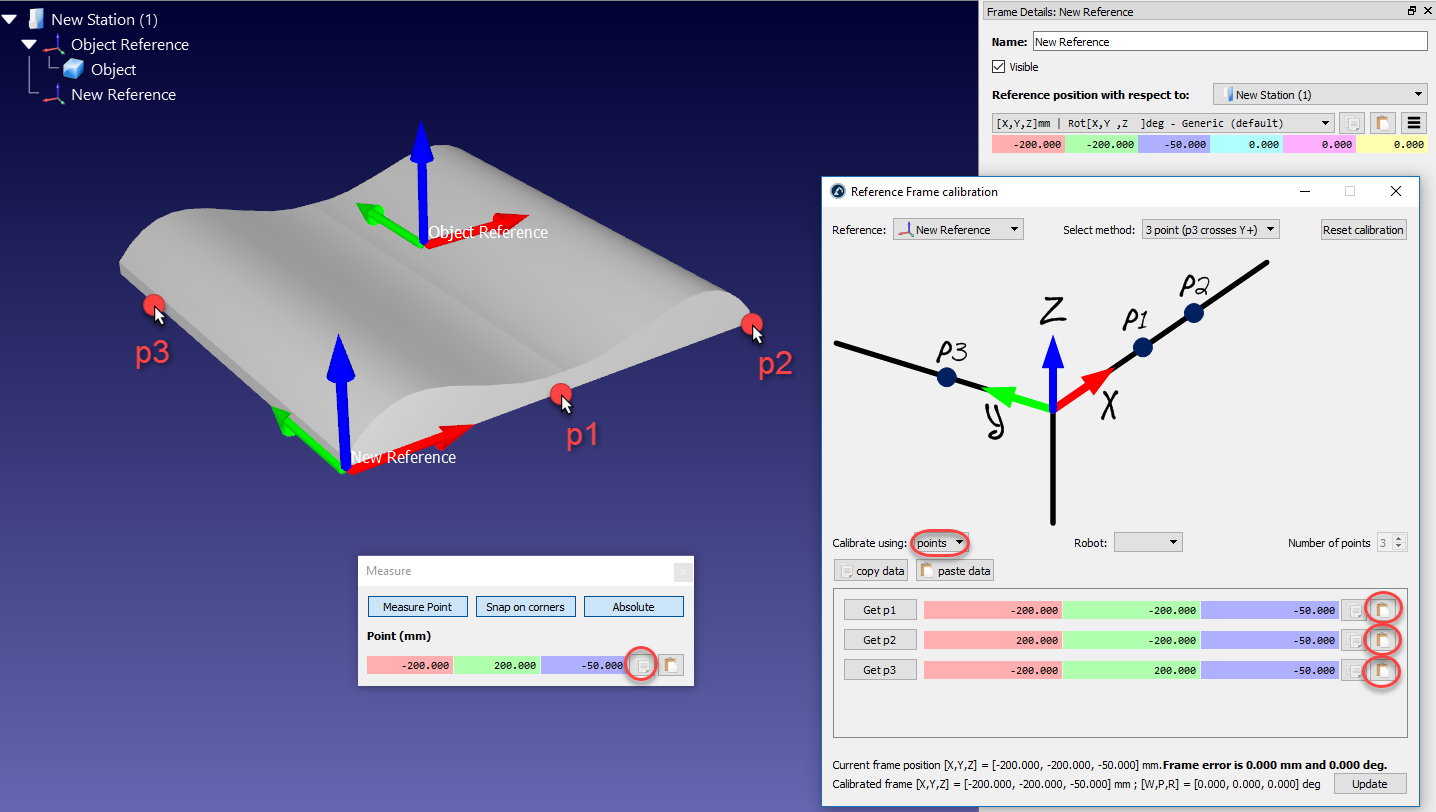
La procédure est similaire à la section précédente. La différence principale est que vous devez sélectionner les points de l’objet virtuel au lieu de l’objet réel.
5.Sélectionner la méthode d’étalonnage.
Par exemple : La méthode des 3 points (avec le 3ème point traversant l’axe Y+)
6.Sélectionner Etalonner en utilisant Points
7.Sélectionner Outils➔Mesure pour ouvrir l’outil de Mesure
8.Sélectionner le bouton Absolu dans l’outil de Mesure afin que les points soient mesurés par rapport à la station (référence absolue)
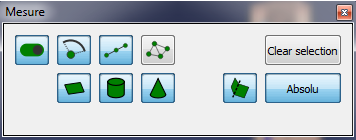
9.Sélectionner les 3 points sur l’objet virtuel (un par un) et les entrer dans la fenêtre d’étalonnage du repère.
Astuce : copier/coller les coordonnées XYZ à l’aide des boutons correspondants.
10.Sélectionner Mise à jour. Le repère devrait apparaitre à l’endroit désiré.
11.Cliquer droit sur l’objet et sélectionner Changement du support. Sélectionner le nouveau repère. La position absolue de l’objet ne changera pas. Cependant, la position relative de l’objet par rapport au nouveau repère sera correctement définie.
12.L’objet et sa propre référence sont prêts pour une programmation Hors-Ligne : Sélectionner et faire glisser le nouveau repère sur le repère du robot.
Important : Il est important d’avoir le repère directement attaché à la racine de la station. Comme ceci il est possible d’utiliser les mesures absolues en utilisant l’outil de Mesure.
Astuce : Il peut être plus simple de créer une nouvelle station à part (sélectionner Fichier➔Nouvelle Station) et d’aligner l’objet avec le repère séparément. Puis, il suffit de copier/coller uniquement l’objet dans la station RoboDK principale.