Astuces générales
Cette section présente des astuces générales pour définir vos outils et vos systèmes de coordonnées, et pour importer des modèles 3D dans RoboDK afin de construire votre projet dans RoboDK. Cette section couvre les sujets suivants :
Cette section aborde les sujets suivants :
●Comment calibrer un outil (CDO)
●Comment Calibrer un repère de référence
●Astuces pour importer des fichiers STEP ou IGES
●Comment changer la Vitesse de simulation
●Comment calculer le Temps de Cycled’un programme
Définir un outil (CDO/TCP)
Le point central de l’outil du robot (Centre de l’Outil – CDO, ou Tool Center Point - TCP) est le point utilisé pour déplacer le robot vers une position cartésienne (par exemple une cible cartésienne définie par des valeurs XYZWPR). Le TCP est défini comme une transformation à partir de la bride du robot. Définir correctement le TCP est important pour toute application robotique, qu’elle implique ou non de la programmation hors ligne.
Suivre ces étapes pour définir ou étalonner un outil robot (TCP) :
1.Sélectionner Utilitaires➔
2.Sélectionner l’Outils pour le définir/calibrer.
Sinon, faire un clic droit sur l’outil et choisir 
3.Sélectionner la méthode :
a.Calib XYZ par point : Toucher un point avec la pointe de l’outil TCP, en utilisant différentes orientations d’outils
b.Calib XYZ par plan : Toucher un plan avec le CDO, en utilisant différentes orientations d’outils. Le CDO peut être un point ou une sphère.
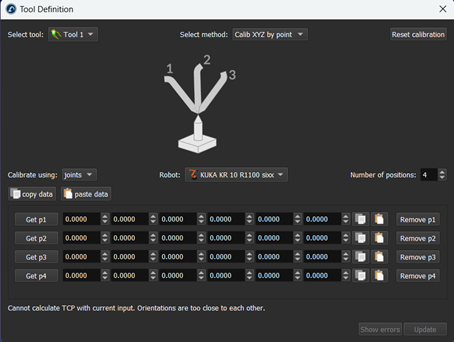
Note : Toucher le même point avec différentes orientations (première méthode) est la même méthode que celle disponible sur le boîtier d’apprentissage (teach pendant) de la plupart des contrôleurs de robots. Utilisez RoboDK pour avoir une meilleure idée des erreurs du CDO.
4.L’étalonnage du CDO utilise les valeurs articulaires par défaut. Changez pour les poses si vous disposez des cibles cartésiennes.
Important : Si le CDO est défini à l’aide de poses, la position de la bride du robot doit être définie en tant que pose (position et orientation), par rapport à la base du robot ou à un repère. De plus amples renseignements sur la façon de définir ces valeurs se trouvent dans la section Repères.
Astuce : Il est possible d’utiliser plus de 3 ou 4 configurations pour définir ou étalonner correctement le CDO. Cela permet d’obtenir un résultat plus précis et fournit une bonne estimation de l’erreur du CDO. Il est recommandé d’utiliser 8 points ou plus pour définir un CDO avec précision, ou 3 points si la précision n’est pas importante.
5.Sélectionner le robot si plus d’un robot est disponible dans votre projet.
6.Ajuster le nombre de points que vous voulez utiliser pour étalonner le CDO. Cette valeur peut également être modifiée plus tard.
7.Commencer à remplir le tableau avec les configurations mesurées (valeurs articulaires ou position et orientation de la bride).
Finalement, sélectionner Mettre à jour pour appliquer la nouvelle position de l’outil sélectionné dans la station RoboDK. Vidéo : Cette vidéo montre comment étalonner correctement l’outil de votre robot (TCP) à l’aide d’un robot Omron TM : https://www.youtube.com/watch?v=TM-9vGR2r4k&list=PLjiA6TvRACQd8Zju_r_VSL7LBNEmBE57E&index=2.
Important : Il est recommandé de définir chaque valeur articulaire avec au moins 4 décimales (lorsque des valeurs articulaires sont fournies). Le nombre de décimales autorisé peut être modifié dans Outils➔Options➔Précision➔Décimales Max.
Astuce : Il est aussi possible de sélectionner Obtenir p1 pour récupérer les valeurs articulaires actuelles du robot réel dans RoboDK. Si le pilote du robot a été correctement configuré, il est facile d’obtenir cette position sur le PC. Plus d’informations dans la section Pilotes de robots.
Astuce : Il est aussi possible de sélectionner Obtenir p1 pour récupérer les valeurs articulaires actuelles du robot réel dans RoboDK. Si le pilote du robot a été correctement configuré, il est facile d’obtenir cette position sur le PC. Plus d’informations dans la section Pilotes de robots.
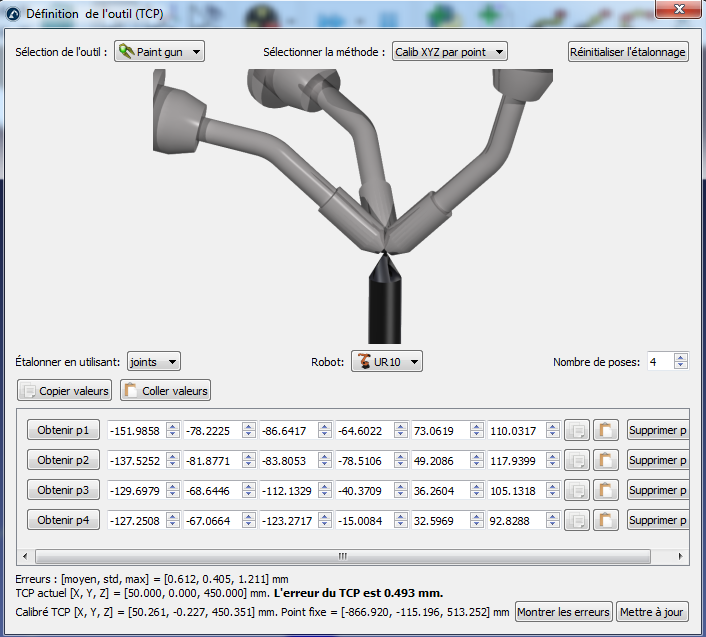
8.Finalement, sélectionner Mettre à jour pour appliquer la nouvelle position de l’outil sélectionné dans la station RoboDK. Vidéo : Cette vidéo montre comment étalonner correctement l’outil de votre robot (TCP) à l’aide d’un robot Omron TM : https://www.youtube.com/watch?v=TM-9vGR2r4k&list=PLjiA6TvRACQd8Zju_r_VSL7LBNEmBE57E&index=2.
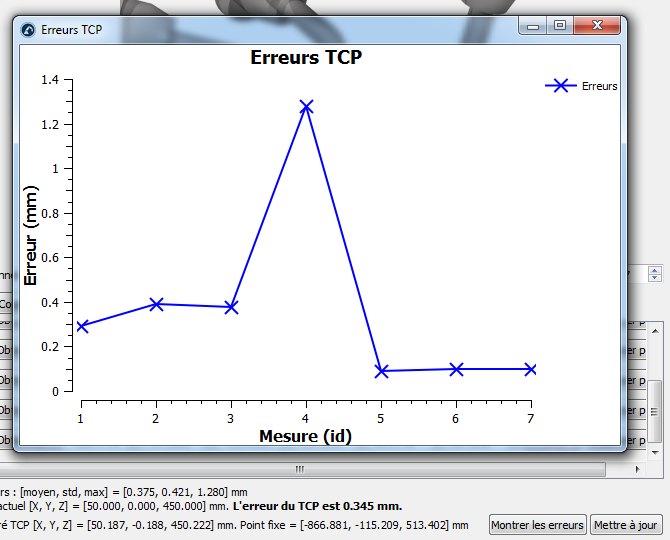
Astuce : certaines statistiques d'erreur utiles sont fournies, telles que l'erreur moyenne, l'écart-type (std) et l'erreur maximale. Sélectionnez Afficher les erreurs pour afficher un graphique représentant les erreurs de chaque point par rapport à la moyenne calculée. Comme cette méthode implique de nombreuses opérations manuelles, il est fréquent que des erreurs se glissent dans certains points. Pour isoler ces erreurs, on peut supprimer de manière itérative les points qui présentent une erreur supérieure à la moyenne.
Astuce : Quelques statistiques d’erreur utiles sont fournies, telles que l’erreur moyenne, l’écart-type (std) et l’erreur maximale. Sélectionner Montrer les erreurs pour afficher un graphique avec les erreurs pour chaque point par rapport à la moyenne calculée. Puisque cette méthode implique beaucoup d’opérations manuelles, il est courant d’introduire des erreurs dans des points spécifiques. Pour isoler ces erreurs, nous pouvons supprimer de manière itérative les points qui présentent une erreur plus importante que la moyenne.
Comme exemple, l’image suivante montre les erreurs avant que le point 6 ne soit supprimé en utilisant l’option Supprimer p6.
Définir un repère
Un repère définit la position d’un objet par rapport au robot (position et orientation). Il est recommandé d’enseigner les cibles par rapport à un repère que vous pouvez définir avec votre robot. Un repère vous permet d’ajuster ou de déplacer vos programmes vers différents emplacements sans avoir à réenseigner toutes vos cibles.
Plus d’informations à propos des repères dans la section Premiers pas avec RoboDK.
Définir un repère demande de sonder des points en utilisant un outil robot (les valeurs articulaires doivent être récupérées à des emplacements précis).
Important : Définir correctement le CDO avant d’identifier le repère (sauf si vous utilisez des points mesurés à partir d’un système de mesure externe). Ceci est important car le repère est identifié à l’aide de la cinématique du robot. Cela s’applique également si vous récupérez des points depuis le Teach Pendant du robot. Toute erreur provenant de l’étalonnage de l’outil (CDO) sera transférée à l’identification de la position de la table tournante.
Note : Il est aussi possible d’utiliser un système de mesure externe tel qu’un laser tracker pour définir les repères avec précision.
Suivre ces étapes afin d’identifier un repère par rapport au robot :
1.Sélectionner Utilitaires➔
2.Sélectionner le repère à définir/étalonner.
Possibilité de faire un clic droit sur le repère et de choisir
3.Sélectionner la méthode :
a.3 points (avec le 3ème point croisant l’axe Y+)
b.3 points (avec le 1er point étant l’origine du repère)
c.6 points
d.L’option Etalonnage positionneur (1 axe) permet de localiser le repère sur une table tournante, avec l’axe de la table tournante correctement aligné.
e.Note : Les contrôleurs de robot acceptent généralement de définir des repères à l’aide de l’une des méthodes à 3 points listées, depuis le Teach Pendant.
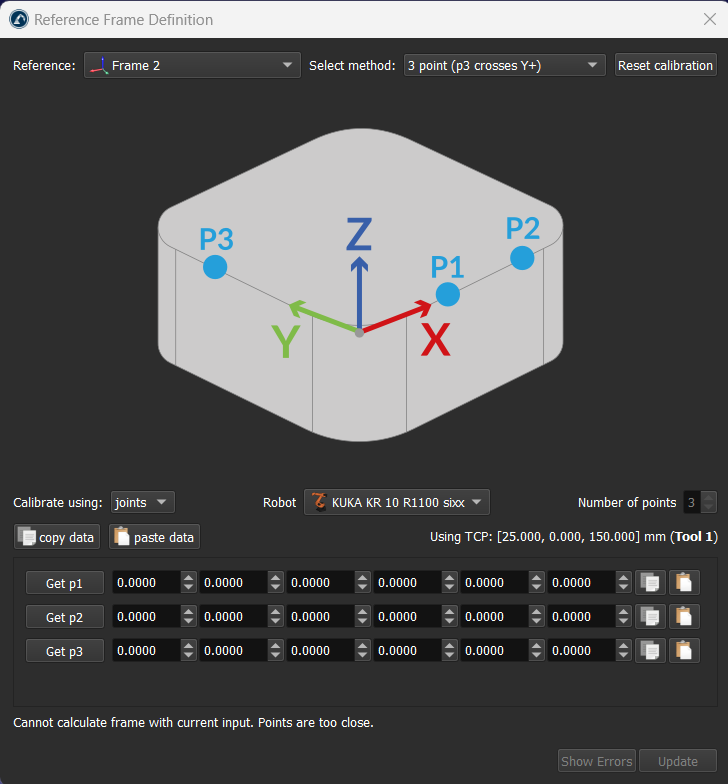
Les valeurs articulaires sont utilisées par défaut. Choisir Points si vous disposez de la position XYZ de chaque point par rapport au repère de la base du robot.
4.Les valeurs par Joints sont utilisées par défaut. Changer-les en Points si vous avez la position XYZ de chaque point par rapport à la base du robot.
5.Commencer à remplir le tableau avec les points mesurés (valeurs articulaires ou points).
6.Pour terminer, cliquer sur Mettre à jour afin d’appliquer la nouvelle position au repère sélectionné dans la station RoboDK.
Astuce : La liste des configurations peut être remplie manuellement ou à l’aide des boutons copier/coller (boutons à droite de chaque ligne).
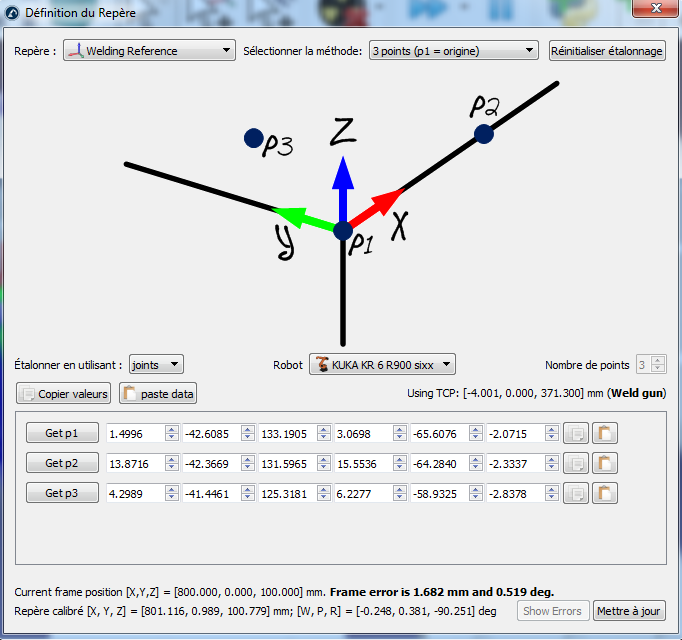
7.Note : RoboDK conservera une copie des données fournies dans la station RDK une fois que vous aurez cliqué sur Mettre à jour.
Aligner un objet avec une référence
Cette section explique comment le repère (système de coordonnées) d’un objet peut être aligné avec sa propre géométrie. Cette section permet de déplacer le repère d’un objet vers un emplacement qui peut être identifié dans une configuration réelle.
Note : Il n’est pas nécessaire de suivre cette procédure si le repère d’un objet est déjà placé dans un endroit qui peut être défini à l’aide du CDO du robot.
Suivre ces étapes pour aligner virtuellement le repère d’un objet par rapport aux points spécifiques liés à la géométrie de l’objet.
1.Charger l’objet 
2.Sélectionner la station active 
3.Sélectionner Programme➔
Vérifier que le repère est directement rattaché à la racine de la station (Et non à un autre repère).
4.Faire un clic droit sur le repère et choisir
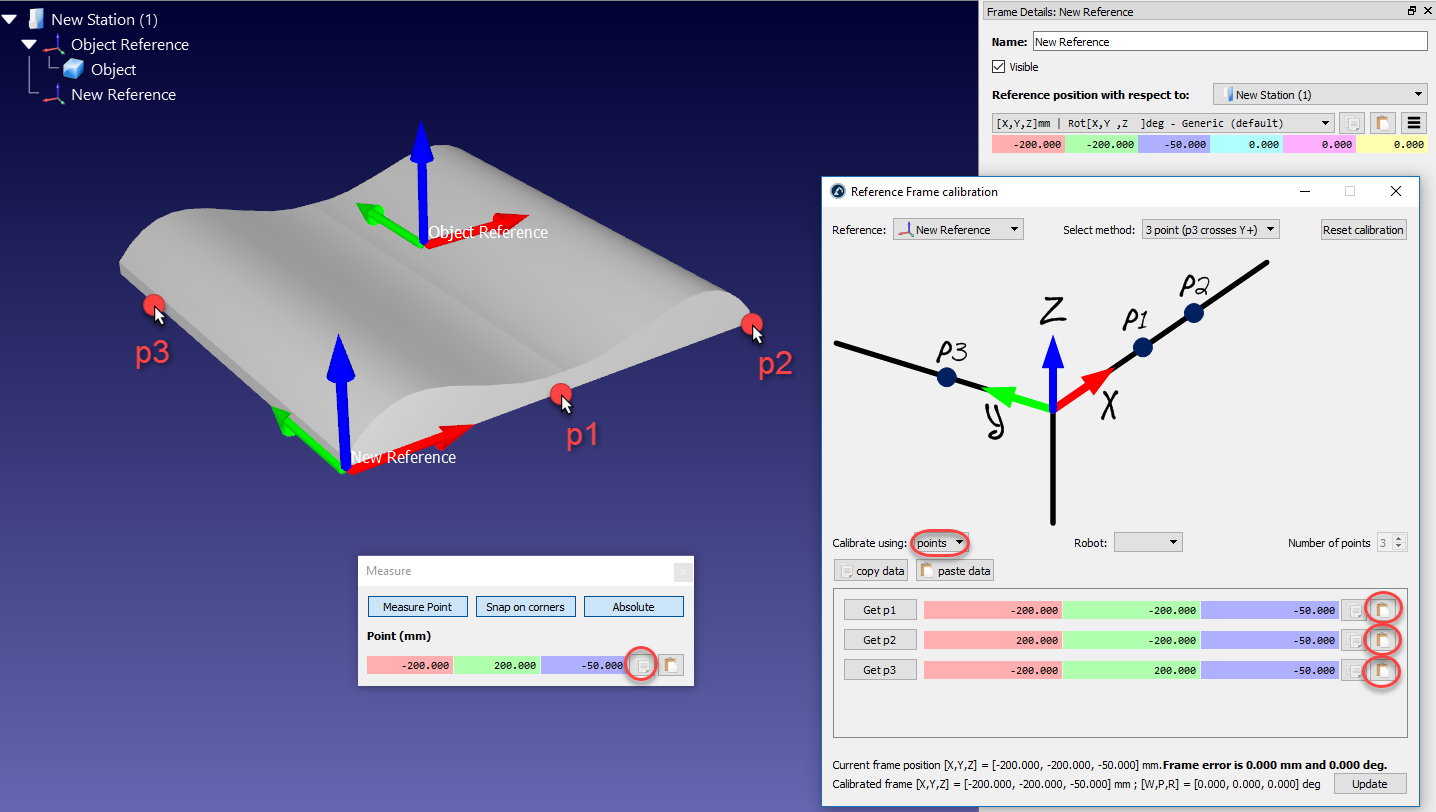
La procédure est similaire à la section précédente. La différence principale est que vous devez sélectionner les points de l’objet virtuel au lieu de l’objet réel.
5.Sélectionner la méthode d’étalonnage.
Par exemple : La méthode des 3 points (avec le 3ème point traversant l’axe Y+)
6.Sélectionner Etalonner en utilisant Points
7.Sélectionner Outils➔Mesure pour ouvrir l’outil de Mesure
8.Sélectionner le bouton Absolu dans l’outil de Mesure afin que les points soient mesurés par rapport à la station (référence absolue)
9.Sélectionner les 3 points sur l’objet virtuel (un par un) et les entrer dans la fenêtre d’étalonnage du repère.
Astuce : copier/coller les coordonnées XYZ à l’aide des boutons correspondants.
10.Sélectionner Mise à jour. Le repère devrait apparaitre à l’endroit désiré.
11.Cliquer droit sur l’objet et sélectionner Changement du support. Sélectionner le nouveau repère. La position absolue de l’objet ne changera pas. Cependant, la position relative de l’objet par rapport au nouveau repère sera correctement définie.
12.L’objet et sa propre référence sont prêts pour une programmation Hors-Ligne : Sélectionner et faire glisser le nouveau repère sur le repère du robot.
Important : Il est important d’avoir le repère directement attaché à la racine de la station. Comme ceci il est possible d’utiliser les mesures absolues en utilisant l’outil de Mesure.
Astuce : Il peut être plus simple de créer une nouvelle station à part (sélectionner Fichier➔Nouvelle Station) et d’aligner l’objet avec le repère séparément. Puis, il suffit de copier/coller uniquement l’objet dans la station RoboDK principale.
Aligner les références robots
Cette section explique comment deux robots ou plus peuvent être programmés hors-ligne tout en partageant un repère commun.
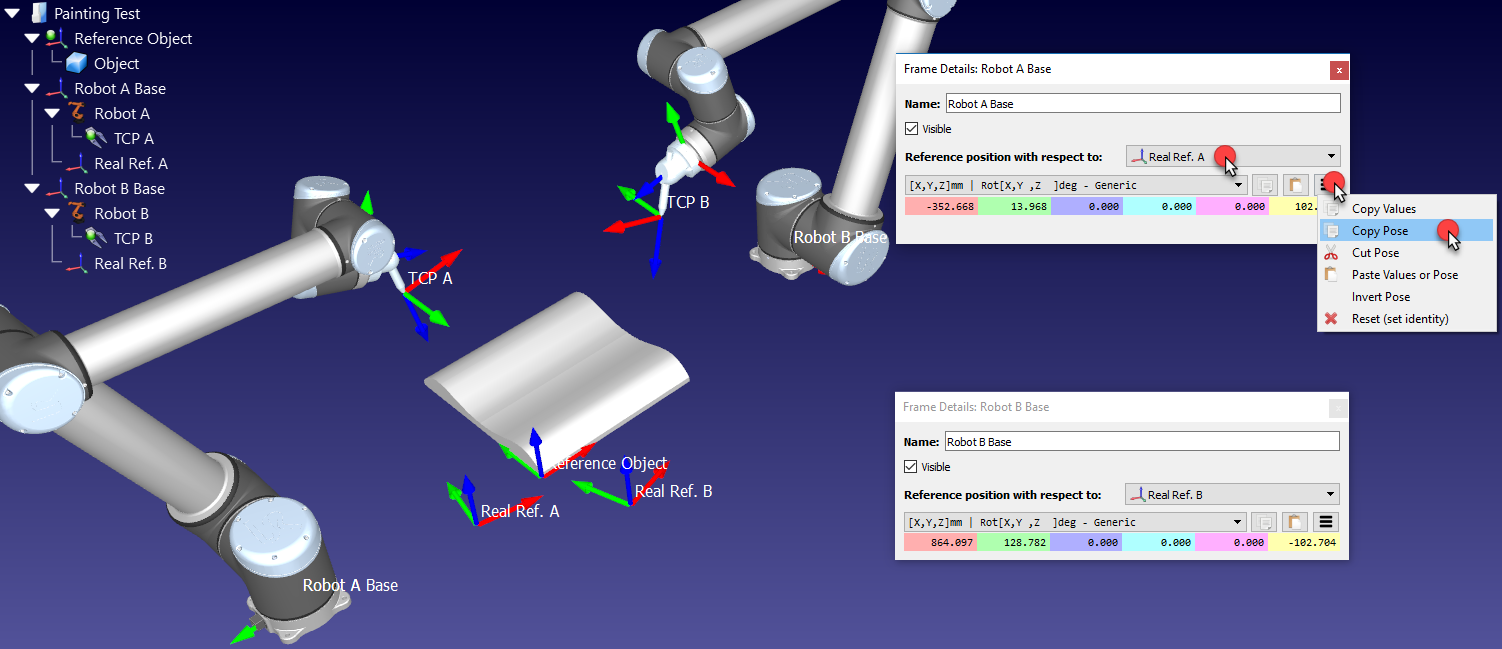
Dans une application typique de programmation hors-ligne, la position de l’objet est mise à jour par rapport au robot. Cependant, lorsque deux ou plusieurs robots sont utilisés pour la même application, la position de chaque robot doit être mise à jour par rapport à une référence commune (un objet de référence ou un repère commun).
Suivre ces étapes pour mettre à jour la position de deux robots ou plus par rapport à un repère :
1.S’assurer que les repères des robots et le repère de l’objet ne dépendent pas les uns des autres. S’il y a une dépendance, il faut attacher les repères à l’élément station.
2.Ajouter un nouveau repère attaché à chacun des repères de base du robot comme si vous alliez définir un nouveau repère individuel pour chaque robot (Real Ref. A et Real Ref. B).
Ce repère représentera l’emplacement réel de la pièce par rapport à chaque robot.
3.Étalonner chacun de ces repères (Real Ref. A et Real Ref. B) séparément, en utilisant la procédure standard d’étalonnage de référence (méthode des 3 points par exemple).
Pour le moment, vous voyez 3 repères qui devraient être coïncidents mais qui ne le sont pas. Le repère de chaque robot doit être mis à jour pour régler le problème :
4.Double-cliquer sur l’un des repères robot, tel que la Robot A Base afin d’ouvrir la fenêtre de repère.
5.Copier la position du repère de la base du robot par rapport au repère étalonné de ce robot (Real Ref. A), en sélectionnant le bouton Copier.
6.Dans la même fenêtre, changer La position du repère par rapport à (liste déroulante) pour l’Objet de référence.
7.Coller la position copiée. Le robot va bouger et Real Ref. A sera coïncident avec le repère de l’Objet de référence.
8.Répéter les étapes 4-7 de cette procédure pour les autres robots, s’il y en a.
À la fin de cette procédure, tous les repères doivent correspondre et les relations entre toutes les références étalonnées et l’Objet de référence doivent être les mêmes.
Calibrer une Table Tournante
L’utilitaire de définition de repère décrit dans la section précédente offre deux façons d’étalonner la position d’une table tournante par rapport à un robot. L’étalonnage/identification de la table tournante peut être effectué à l’aide du robot avec un outil correctement défini ou avec un système de mesure (tel qu’un laser tracker).
Vous devez récupérer la position d’un point sur la table tournante plusieurs fois, pendant que vous déplacez les axes de la table tournante. RoboDK prend en charge l’étalonnage des tables tournantes à 1 et 2 axes.
Important : Définir correctement le CDO avant d’identifier le repère (sauf si vous utilisez des points mesurés à partir d’un système de mesure externe). Ceci est important car le repère est identifié à l’aide de la cinématique robot. Cela s’applique également si vous récupérez des points depuis le teach pendant du robot. Toute erreur d’étalonnage de l’outil (CDO) sera transférée à l’identification de la position de la table tournante.
Étalonner une table tournante 1 axe
Cette section vous guide pour étalonner une table tournante 1 axe. Vous pouvez étalonner votre table tournante 1 axe en utilisant un CDO bien défini et un point statique sur la table tournante. Suivre les étapes suivantes pour étalonner une table tournante 1 axe :
1.Sélectionner Utilitaires➔
2.Select the Reference Frame to define/calibrate. Alternatively, right-click a Reference Frame and select
3.Sélectionner le repère à définir/étalonner. Sinon faire un clic droit sur le repère et choisir Définir Repère.
4.Sélectionner la méthode Etalonnage positionneur (1 axe)
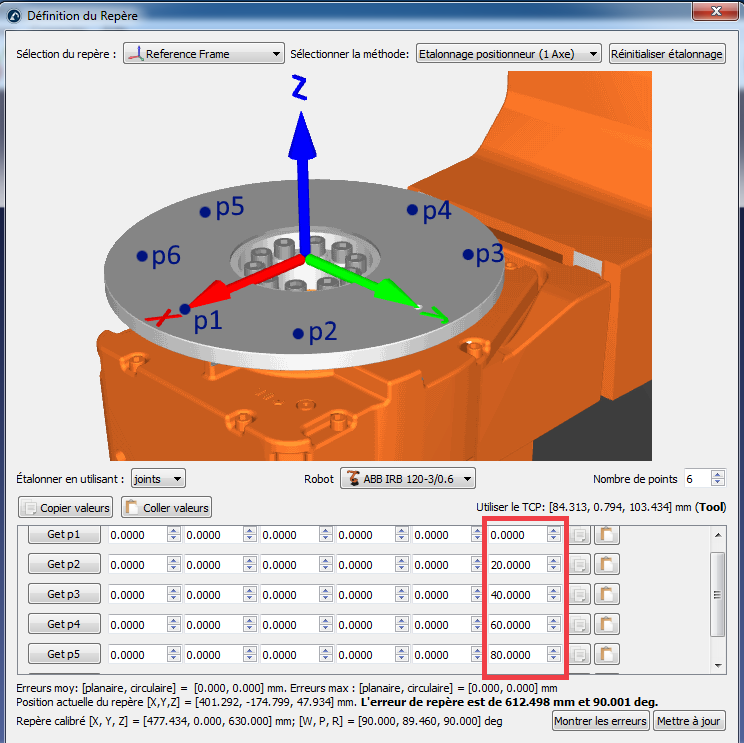
5.Sélectionner l’étalonnage en utilisant les articulations (par défaut). Changer à points si vous avez la position XYZ de chaque point par rapport au repère de la base du robot.
6.Spécifier le robot si plus d’un robot est disponible dans la station.
7.Sélectionner le nombre de points que vous souhaitez prendre. (Le minimum étant 3).
Important : Sonder le même point de la table tournante, avec le robot, au fur et à mesure que vous déplacez la table tournante. La table tournante doit être déplacée dans le sens positif de la rotation (comme le montre l’image précédente). Il est recommandé d’utiliser un minimum de 6 à 10 points pour mieux comprendre les erreurs impliquées dans le déplacement de la table tournante.
Important : Le plan XY du repère étalonné va correspondre avec le plan décrit par l’arc/cercle. Ajuster ce décalage si vous n’avez pas pris de points sur ce plan. Par exemple, il est possible d’ajouter un nouveau repère imbriqué au repère étalonné afin de représenter la base de la table tournante.
8.Commencer à remplir le tableau avec les positions des articulations du robot (ou points).
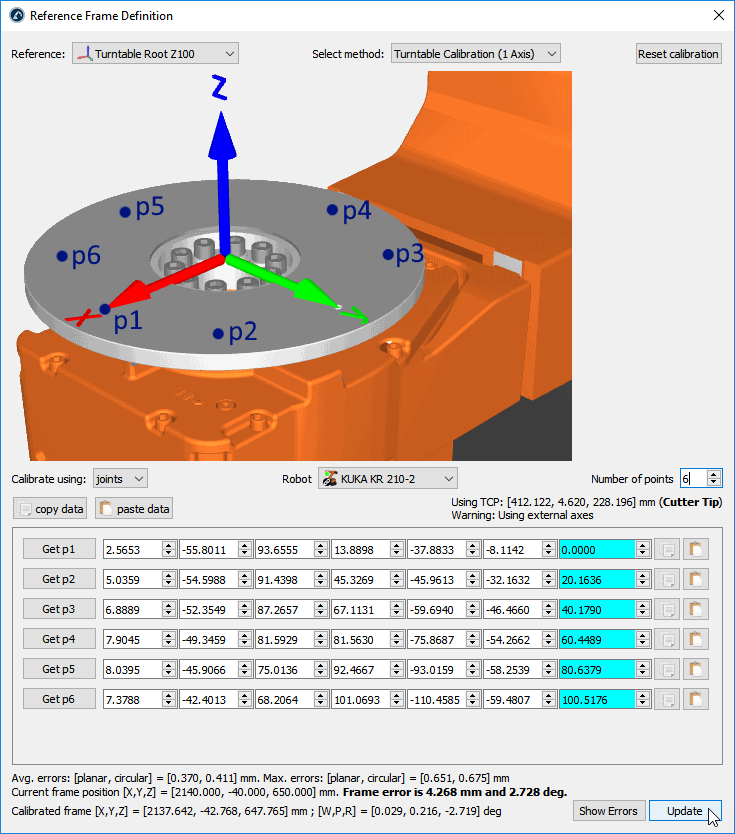
Astuce : La liste de configurations peut être remplie manuellement ou en utilisant les boutons copier/coller (boutons à droite des valeurs des articulations).
Astuce : Si vous êtes connecté au robot, sélectionner les boutons Get p afin de récupérer les articulations directement depuis le robot. Plus d’information pour régler cette option dans la section Robot Drivers. Cette option n’est pas disponible pour tous les contrôleurs de robot et peut demander des logiciels supplémentaires vendus par le fabricant du robot.
Important : Si vous entrez les valeurs manuellement, il est recommandé de définir chaque valeur d’articulation avec au moins 4 chiffres après la virgule (lorsque vous fournissez des valeurs d’articulations). Le nombre de décimales autorisé peut être modifié dans Outils➔Options➔Précision➔Décimales max.
9.Finalement, sélectionner Mettre à jour afin d’appliquer la nouvelle position au repère sélectionné dans la station RoboDK.
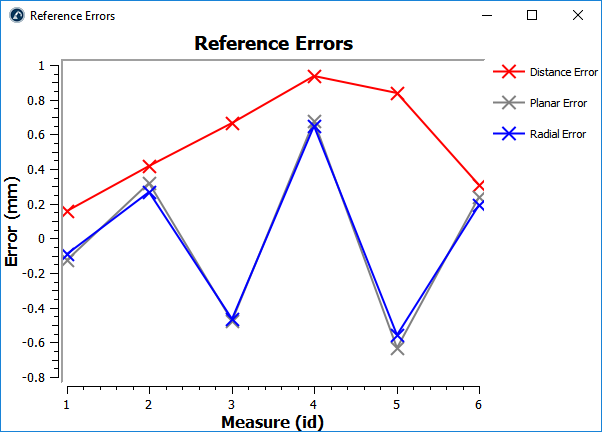
10.Sélectionner Montrer les erreurs pour afficher le niveau d’erreur pour chaque point (les erreurs de distance sont équivalentes aux erreurs planes et radiales combinées).
Étalonner une table tournante à 2 axes
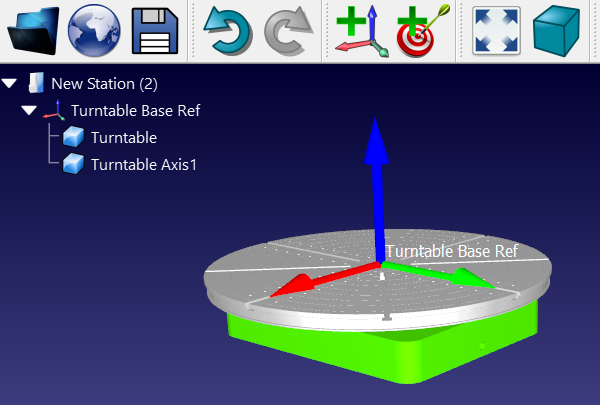
Important : la référence calibrée doit être fixe. Cela signifie qu'elle doit être directement fixée à la base du robot. Vous devez ensuite fixer la base de votre plateau tournant à la référence calibrée et déplacer la base sur la distance nominale (la distance entre le sol et l'intersection des axes 1 et 2 du plateau tournant). Avec cette configuration, si vous déplacez le plateau tournant ou si vous souhaitez l’étalonner, il vous suffit de répéter l’étalonnage ; tout le reste est mis à jour automatiquement.
1.Placez la base du plateau tournant fixée au cadre d'étalonnage comme indiqué sur l'image ci-jointe : vous pouvez cliquer avec le bouton droit de la souris sur le cadre de la base du plateau tournant, puis cliquer sur « Modifier le support » et sélectionner le repère Cadre d'étalonnage.
2.Ajoutez un nouveau système de coordonnées associé au robot, appelé Calibrated Frame : cliquez avec le bouton droit sur la base du robot et sélectionnez « Ajouter un repère ». Appuyez ensuite sur la touche F2 pour le renommer en conséquence.
Cette section vous guide pour étalonner une table tournante à 2 axes. Vous pouvez étalonner votre table tournante à 2 axes en utilisant un CDO bien défini et un point statique sur la table tournante. Suivez cette procédure pour étalonner votre table tournante à 2 axes.
3.Sélectionner Utilitaires➔
4.Placer la base de la table tournante attachée au Calibrated Frame comme illustré sur l'image jointe : vous pouvez faire un clic droit sur le repère de base de la table tournante et cliquer sur Changer de support, puis sélectionner le repère Calibrated Frame. Important : Le repère étalonné doit être statique. Cela signifie qu'il doit être directement attaché à la base du robot. Vous devez ensuite attacher la base de votre table tournante au repère étalonné et translater la base selon la distance nominale (la distance entre le sol et l'intersection des axes 1 et 2 de la table tournante). Avec cette configuration, si vous déplacez la table tournante ou souhaitez la réétalonner, il suffit de répéter la procédure d'étalonnage et tout le reste est mis à jour automatiquement. Faire un clic droit sur le Calibrated Frame et sélectionner Définir Repère.
5.Sélectionner la méthode Etalonnage positionneur (2 Axes)
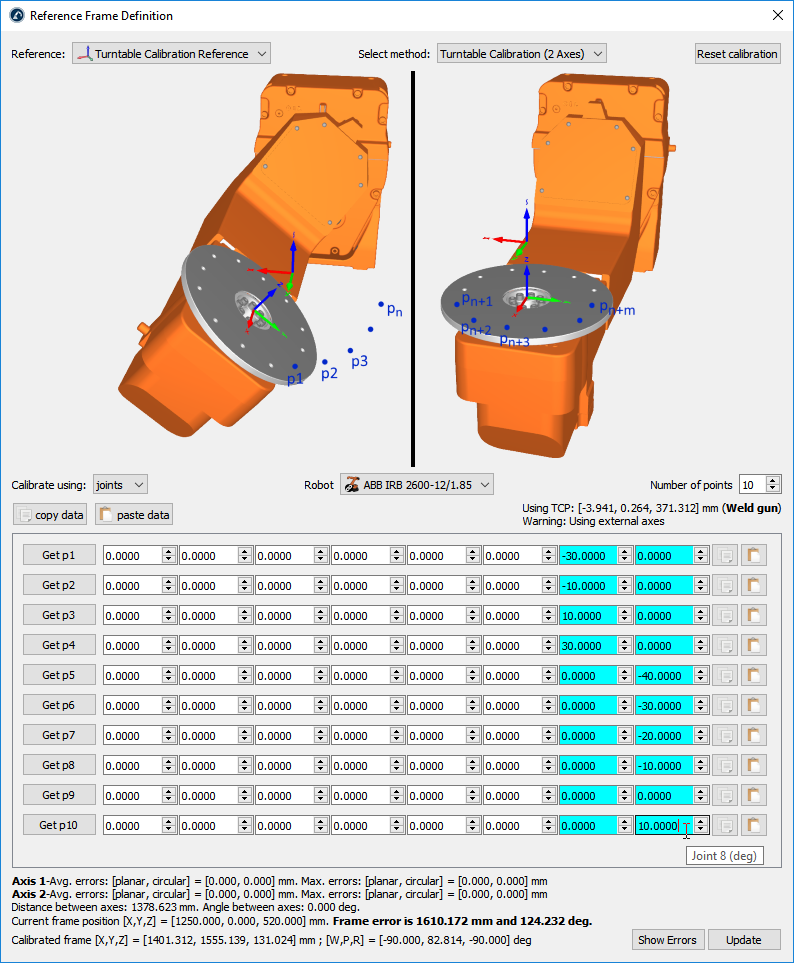
6.Sélectionner Etalonner en utilisant Joints (Par défaut). Vous pouvez le changer à Points (au lieu des articulations) si vous avez les coordonnées XYZ de chaque point par rapport au repère de la base du robot.
7.Spécifier le robot si plus qu’un robot est disponible dans la station.
8.Sélectionner le nombre de points que vous souhaitez prendre (minimum est 6 points, 3 points par axe).
Important : Vous devez sonder le même point de la table tournante avec l'outil du robot, lorsque vous déplacez la table tournante. La table tournante doit être déplacée dans le sens positif de la rotation pour chaque axe. Il faut d'abord déplacer l'axe 1, puis l'axe 2 (comme sur l'image précédente). Il est recommandé d'utiliser un minimum de 10 points pour mieux comprendre les erreurs impliquées dans le déplacement de la table tournante.
9.Commencer à remplir la table avec les positions articulaires du robot (ou points).
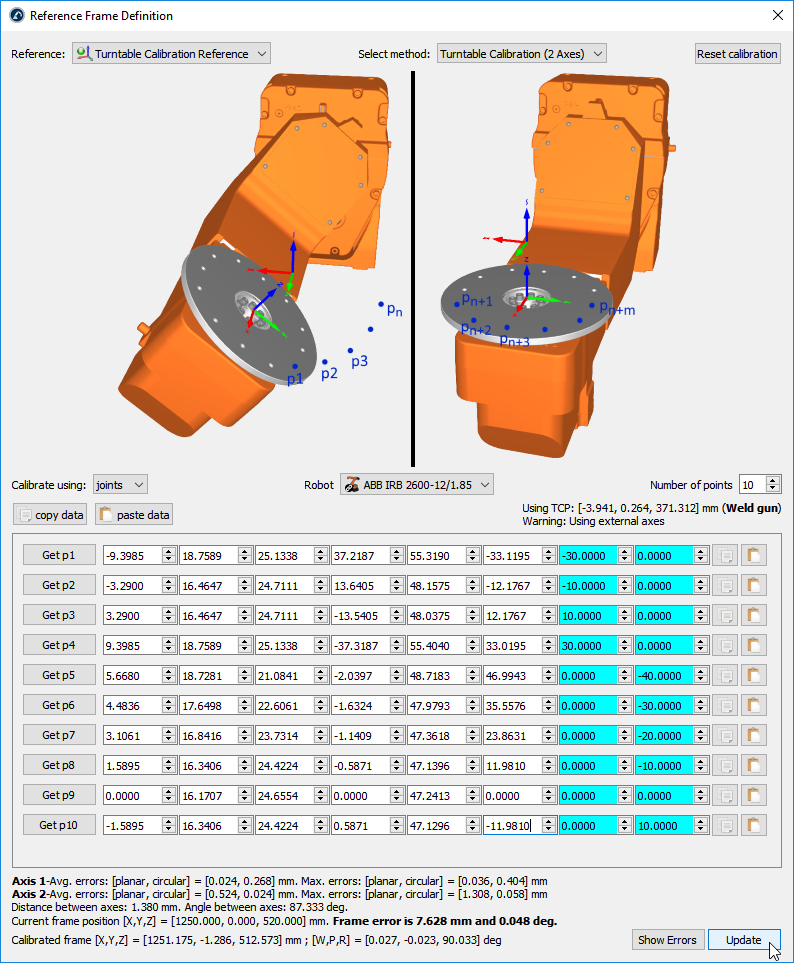
Astuce : La liste des configurations peut être remplie manuellement ou en utilisant les boutons copier/coller (boutons à droite des valeurs articulaires).
Astuce : si vous êtes connecté au robot, vous pouvez cliquer sur les boutons « Get p » pour récupérer les coordonnées des articulations directement depuis le robot. Vous trouverez plus d'informations sur la configuration dans la section Pilotes de robot. Cette option n'est pas disponible pour tous les robots et peut nécessiter des options logicielles supplémentaires vendues par le fabricant du robot.
Important : Si vous entrez les valeurs manuellement, il est recommandé de définir chaque valeur d'articulation avec une précision d'au moins 4 chiffres après la virgule (lors de la saisie des valeurs articulaires). Modification possible du nombre décimal dans Outils➔Options➔Précision➔Joints max digit.
Note : RoboDK gardera une copie des données fournies dans la station RDK une fois que vous aurez sélectionné Mettre à jour.
10.Pour finir, sélectionner Mettre à jour afin d’appliquer la nouvelle position au repère sélectionné dans la station RoboDK.
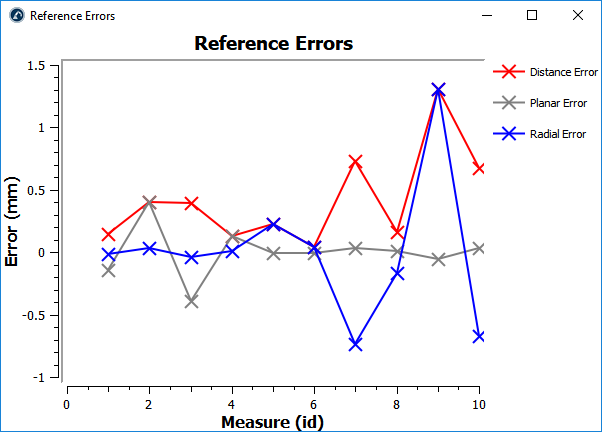
11.Sélectionner Montrer les erreurs pour afficher le niveau d’erreur pour chaque point (les erreurs de distance sont équivalentes aux erreurs planaires et radiales combinées).
Importation de fichiers STEP et IGES
Les fichiers STEP et IGES sont deux formats supportés par RoboDK. Les fichiers STEP et IGES sont des fichiers 3D paramétriques. D’autres formats sont aussi supportés.
L’importation d’un fichier STEP ou IGES peut prendre du temps si le fichier est gros ou complexe. Dans ce cas, il est possible de réduire le temps d’importation de ces fichiers dans le menu Outils➔Options➔CAO et de sélectionner Paramètres d’importation rapide.
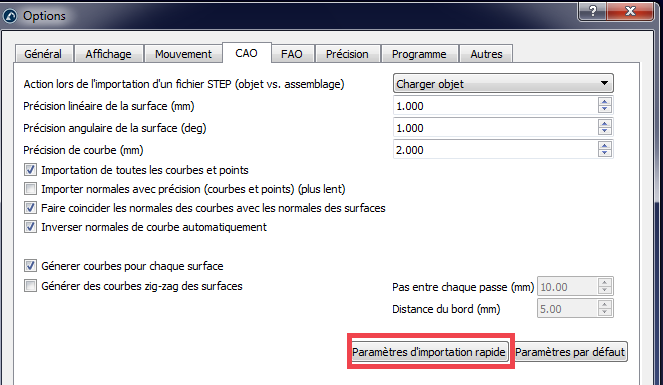
Cette option va mettre à jour les paramètres par défaut afin d’importer ces fichiers paramétriques beaucoup plus rapidement. D’un autre côté, les arêtes des courbes ne seront pas importées, et la précision des surfaces peut ne pas être aussi lisse.
Astuce : Augmenter la précision linéaire/angulaire de la surface pour importer des fichiers plus rapidement. Diminuer ces valeurs pour améliorer la précision des objets importés. Plus d’informations disponibles concernant les paramètres d’importation dans le menu CAO.
Vous trouverez plus d'informations sur les paramètres d'importation dans le menu CAO.
Simplifier le maillage
Vous pouvez toujours simplifier le maillage de votre objet en le groupant s’il demande trop de puissance de calcul. Cela améliore considérablement les performances de votre projet sans compromettre le rendu visuel. Pour ce faire, appuyez sur MAJ+T ou double-cliquez sur votre objet, sélectionnez « Plus d’options », puis « Changer les couleurs ». Vous pouvez ensuite sélectionner la couleur/le maillage que vous souhaitez simplifier, faire un clic droit dessus, puis choisir « Grouper le maillage ».

Performances d'affichage
Si vous travaillez avec des modèles 3D volumineux ou un projet complexe, vous pouvez rencontrer une cadence d'image faible ou des performances d'affichage lentes.
Cela peut se produire si votre station contient beaucoup d'objets ou une géométrie complexe. L'importation de gros fichiers 3D peut réduire la cadence d'image et ralentir vos simulations (voir la section précédente).
Vous pouvez suivre une ou plusieurs des étapes suivantes pour améliorer la vitesse de simulation et obtenir une cadence d'image plus rapide :
Si vous chargez des modèles 3D à l'aide de fichiers STEP ou IGES, vous pouvez réduire la tolérance dans le menu Outils→Options→CAO avant de charger les objets dans RoboDK. Vous pouvez cliquer sur Paramètres d'importation rapide pour importer les fichiers plus rapidement et avec moins de détails. Cela créera des modèles plus légers et des fichiers de projet RDK plus petits.
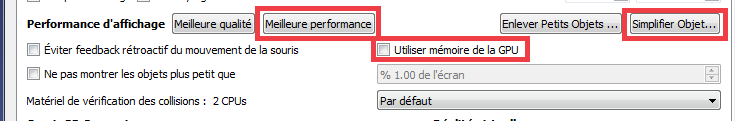
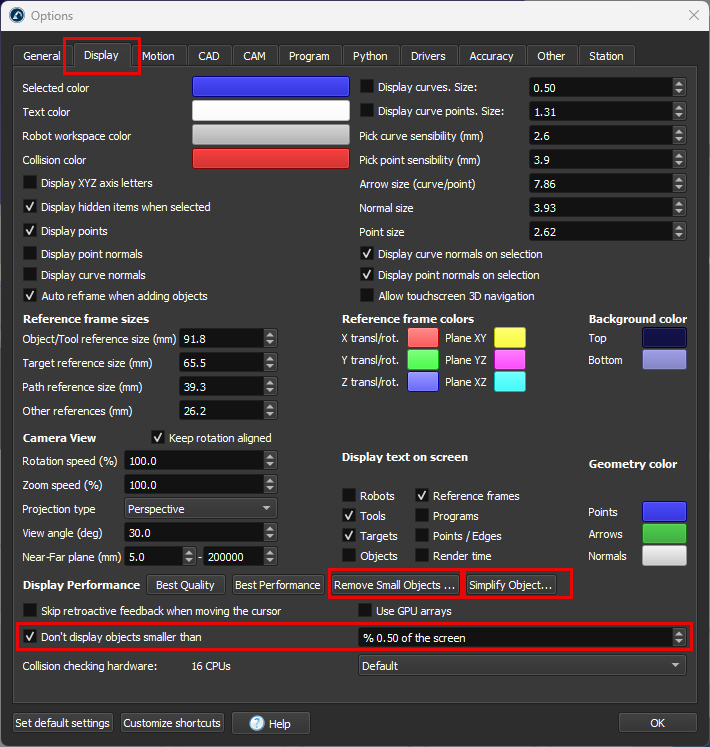
Ignorer l'affichage des petits objets : sélectionnez Outils→Options→Affichage et cochez l'option « Ne pas afficher les objets plus petits que » et réglez-la sur 2 % ou plus.
Vous pouvez utiliser l'Add-in de simplification de maillage pour simplifier les objets dans RoboDK. Lorsque vous sélectionnez un objet à simplifier, sa taille sera réduite de 80 %.
Simplifier la géométrie de l'objet : sélectionnez Simplifier l'objet… dans le même onglet Affichage. Cette action ne modifie pas l'apparence des objets 3D. Sélectionner la racine de la station (le premier élément) appliquera la simplification à tous les objets de la station.
Supprimer les petits objets : sélectionnez Supprimer les petits objets… pour supprimer les petits objets et triangles. Cela supprimera les objets et triangles plus petits qu'une taille donnée.
Exporter une simulation
Une fois votre simulation/programme prêt dans RoboDK, vous pouvez facilement l’exporter sous forme de lien RoboDK pour le web partageable, de fichier HTML 3D ou de fichier PDF 3D.
Note : L’exportation des simulations en PDF 3D n’est pas disponible pour les versions Mac et Linux.
Vous pouvez générer des liens publics RoboDK pour le web, des documents HTML 3D et PDF 3D en suivant ces étapes :
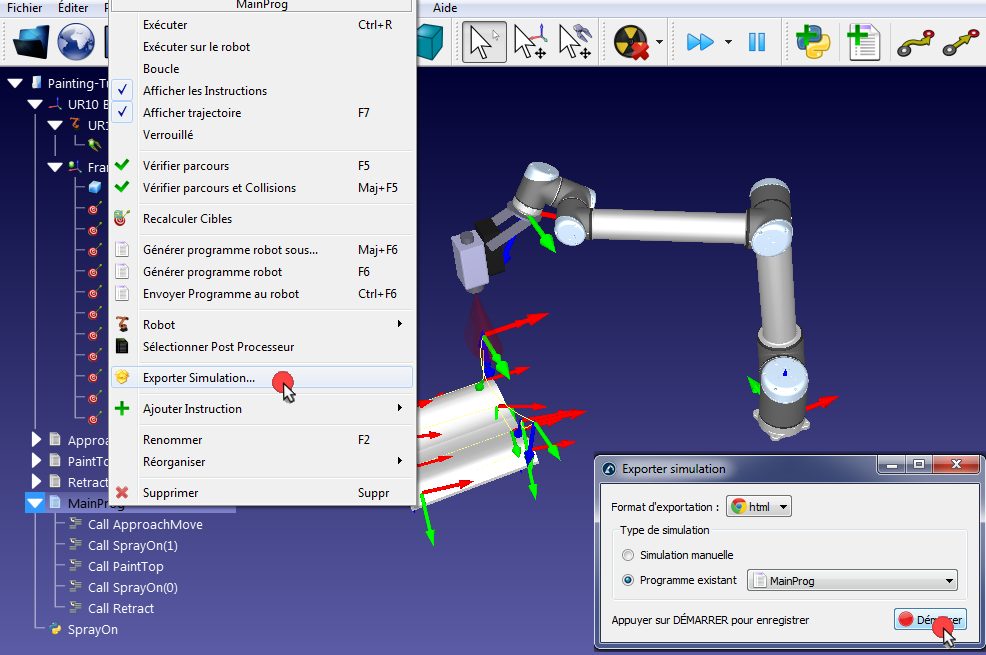
12.Faire un clic droit sur votre programme (Main Program dans cet exemple).
13.Sélectionner 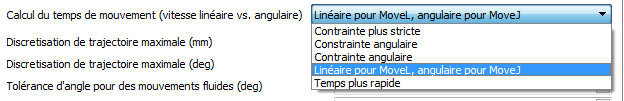
14.Sélectionner Démarrer. Le programme va démarrer et la simulation sera enregistrée jusqu’à ce que le programme soit terminé.
15.Sauvegarder le fichier. Une fois le fichier sauvegardé, il s’ouvrira automatiquement et vous pourrez prévisualiser le résultat.
Vidéo : Comment exporter des simulations et des programmes robot : https://www.youtube.com/watch?v=cPdMY4IO0cY&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl&index=7.
Exporter vers RoboDK pour le web
Vous pouvez facilement exporter votre projet sous forme de lien RoboDK pour le web partageable. Le lien sera unique et accessible par toute personne disposant du lien.
Lorsque vous exportez votre projet, vous obtenez un lien permettant d’accéder à un tableau de bord pour gérer les liens exportés.
Note : L’exportation de votre projet vers RoboDK pour le web nécessite une licence Professionnelle.
Les liens suivants sont des exemples de liens RoboDK pour le web exportés :
Exemple d’un projet RoboDK exporté : https://web.robodk.com/lnk/35303930233736
Ouvrir ce lien https://robodk.com/example/Assembly-and-Palletizing-with-ABB-and-Fanuc et sélectionner Toggle 3D view.
Vous pouvez sélectionner les détails de n’importe quel exemple de la bibliothèque de stations et sélectionner Toggle 3D View pour prévisualiser le projet dans RoboDK pour le web.
Note : Les programmes Python ne sont pas pris en charge dans RoboDK pour le web.
Exporter la simulation en HTML 3D
Vous pouvez exporter votre projet sous forme de simulation HTML 3D dans un seul fichier. Comprimer un fichier HTML réduira considérablement sa taille et vous pourrez l’envoyer par e-mail.
Les liens suivants sont des exemples de simulations HTML 3D :
16.https://robodk.com/simulations/UR-Paint.html
17.https://robodk.com/simulations/Welding-3-Fanuc-Robots.html
18.https://robodk.com/simulations/Robot-Drawing.html
Exporter la simulation en PDF 3D
Vous pouvez exporter votre simulation ou un programme sous forme de document PDF 3D. Les documents PDF exportés doivent être ouverts avec Acrobat Reader (et non un navigateur).
Astuce : Si la génération d’un PDF 3D prend trop de temps, il est recommandé d’alléger au maximum votre projet avant de l’exporter (suivre les astuces décrites dans la section sur les performances d’affichage). Vous pouvez également masquer les objets qui ne sont pas utilisés par votre simulation afin d’accélérer la génération du PDF 3D.
Les liens suivants sont des exemples de simulations PDF 3D :
19.https://robodk.com/simulations/UR-Paint.pdf
20.https://robodk.com/simulations/Welding-3-Fanuc-Robots.pdf
21.https://robodk.com/simulations/Milling-with-External-Axes.pdf
Exporter la simulation vers Blender
Vous pouvez exporter votre simulation en tant que projet Blender en utilisant l’Add-in Blender Export.
Astuce : Vous trouverez davantage d’informations dans la section Add-in Blender Export de la documentation et sur l’Add-in Blender.
Note : L’exportation vers Blender nécessite l’option Add-in Blender Export. Cette option n’est incluse par défaut avec aucun type de licence.
Vitesse de Simulation
La vitesse de simulation (ou le rapport de simulation) est la vitesse à laquelle RoboDK simule un mouvement réel. Un rapport de simulation de 1 signifie qu’un mouvement qui prend 1 seconde sur un vrai robot prendra 1 seconde à être simulé.
RoboDK simule 5 fois plus vite que le temps réel par défaut. Cela signifie qu’un programme qui prend 5 secondes à s’exécuter sur le vrai robot sera simulé en 1 seconde. L’accélération de la simulation augmente ce rapport à 100. Les vitesses de simulation normales et rapides peuvent être modifiées dans Outils➔Options➔ Mouvement.
Astuce : appuyez sur la touche Retour arrière ou sélectionnez Programme➔
Astuce : sélectionnez Programme➔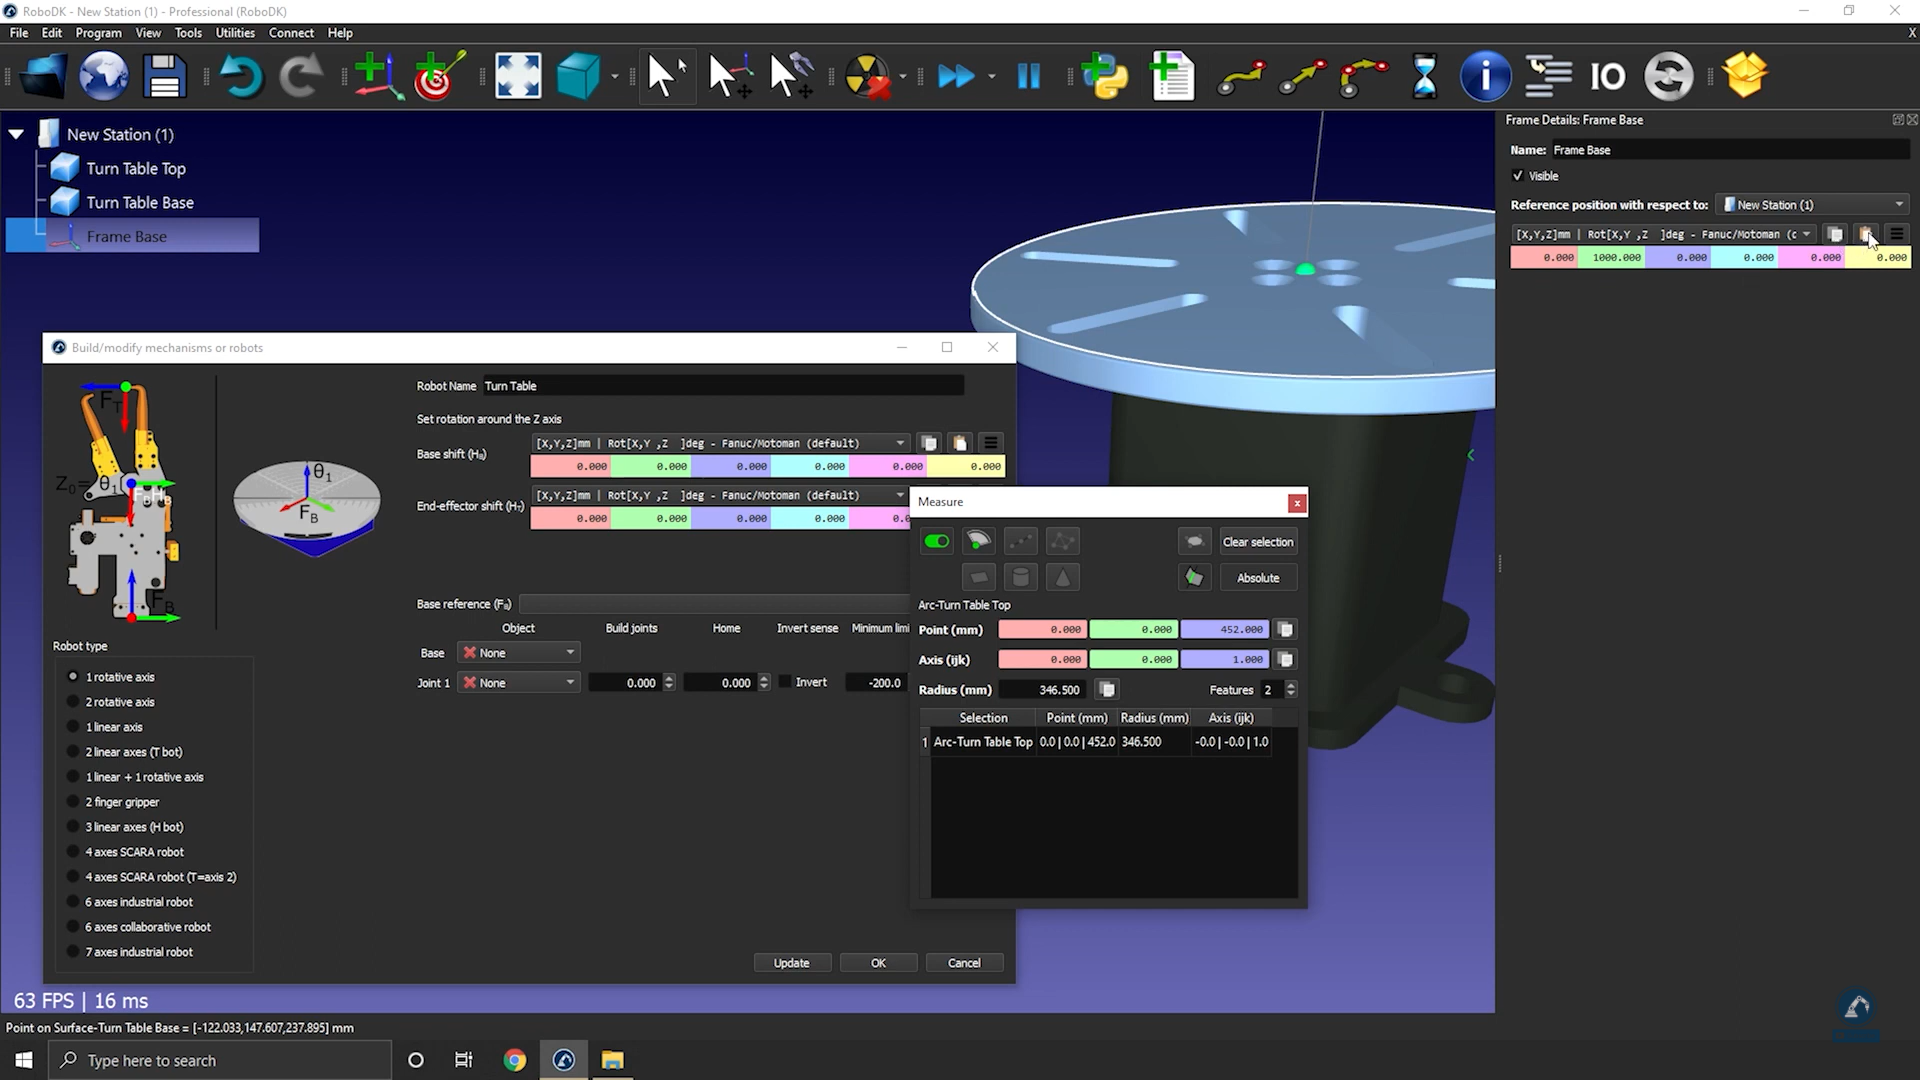
Temps de cycle
La vitesse et l'accélération du robot sont des paramètres importants, car ils dépendent du modèle de robot. La vitesse et les accélérations du robot (vitesse et accélération linéaires et au niveau des articulations) doivent être fournies sous forme d'instruction ou dans le menu des paramètres du robot. Par exemple, vous pouvez modifier la vitesse dans un programme à l'aide de l'instruction Set Speed. RoboDK part du principe que le robot présente une accélération uniforme jusqu'à ce qu'il atteigne sa vitesse maximale, puis une décélération uniforme.
RoboDK peut fournir des estimations du temps de cycle lorsque vous effectuez une simulation de programme. Le temps de cycle correspond au temps nécessaire à l'exécution complète d'un programme. La précision de la durée de cycle fournie par RoboDK dépend fortement de nombreux facteurs, notamment le contrôleur du robot, le type de mouvements du robot (mouvements d'articulation ou linéaires), l'utilisation de l'arrondi et les limites réelles de vitesse et d'accélération.
RoboDK peut fournir des estimations du temps de cycle lorsque vous simulez un programme. Le temps de cycle est le temps nécessaire pour qu’un programme se termine. La précision du temps de cycle fourni par RoboDK dépend fortement de nombreux facteurs, notamment du contrôleur du robot, du type de mouvements du robot (mouvements articulaires ou linéaires), de l’utilisation du lissage et des limitations réelles de vitesse/accélération. Dans les bonnes conditions, RoboDK peut calculer le temps de cycle avec précision. C’est le cas lorsque vous programmez le robot pour effectuer des mouvements de point à point précis (sans lissage) et que vous ne dépassez pas les limitations réelles de vitesse et d’accélération.
La vitesse et l’accélération du robot sont importantes car elles dépendent du robot. La vitesse et les accélérations du robot (vitesse/accélération linéaire et articulaire) doivent être définies sous forme d’instruction ou dans le menu des paramètres du robot. Par exemple, vous pouvez changer la vitesse dans un programme en utilisant l’instruction Définir la vitesse. RoboDK suppose que le robot a une accélération uniforme jusqu’à ce qu’il atteigne la vitesse maximale, puis une décélération uniforme.
Par défaut, RoboDK utilise la vitesse articulaire et l’accélération articulaire pour les mouvements articulaires et la vitesse linéaire et l’accélération linéaire pour les mouvements linéaires. Ce paramètre peut être modifié (dans Outils➔Options➔Mouvement➔Calcul du temps de mouvement).
Note : Dans la section de réglages des mouvements (Outils➔Options➔Mouvement), il est possible de spécifier comment les vitesses/accélérations articulaires/linéaires sont appliquées aux mouvements articulaires et linéaires, avec le bon timing, et de calculer le temps de cycle avec précision. Par exemple, les robots Universal Robots utilisent les vitesses et accélérations linéaires pour les mouvements linéaires et les vitesses et accélérations articulaires pour les mouvements articulaires (réglage par défaut dans RoboDK). D’autres contrôleurs de robots pourraient appliquer la contrainte la plus stricte. D’autres fabricants de robots pourraient ne pas permettre de définir des valeurs d’accélération numériques.
Note : Comme indiqué dans la section Temps de simulation, RoboDK simule par défaut 5 fois plus rapidement que le temps réel. Ce paramètre peut être modifié dans le menu Outils➔Options➔Mouvement.
Outil de changement de couleur
Vous pouvez changer la couleur de vos objets dans RoboDK en utilisant l’outil de changement de couleur.
Vidéo : Comment changer la couleur de vos modèles 3D : https://www.youtube.com/watch?v=20dJN1r9wjo.
Suivre ces étapes pour changer la couleur de votre robot :
22.Sélectionner Outils➔Changer la couleur.
23.En sélectionnant le modèle 3D, vous pourrez voir la couleur réelle du robot.
24.Sélectionner Sélectionner les faces dans la fenêtre Changer la couleur, puis sélectionner les faces dont vous souhaitez changer la couleur.
25.Une fois les faces sélectionnées, cliquer sur la couleur et en choisir une nouvelle.
Note : Si vous souhaitez appliquer la même couleur à d’autres parties de votre robot, vous pouvez sauvegarder la couleur en copiant les valeurs dans la boîte HTML.
Outil de mesure
En utilisant l’outil de mesure de RoboDK, vous pouvez mesurer la distance entre différentes caractéristiques géométriques, telles que des cylindres et des plans, et extraire leurs propriétés.
Sélectionner Outils➔Mesure pour ouvrir l’outil de mesure. Vous pouvez ensuite sélectionner des caractéristiques géométriques dans la fenêtre 3D.
Astuce : Vous pouvez utiliser les filtres pour les caractéristiques que vous souhaitez utiliser (cylindres, cônes, plans, arcs, lignes, etc.).
Créer un Mécanisme ou un Robot
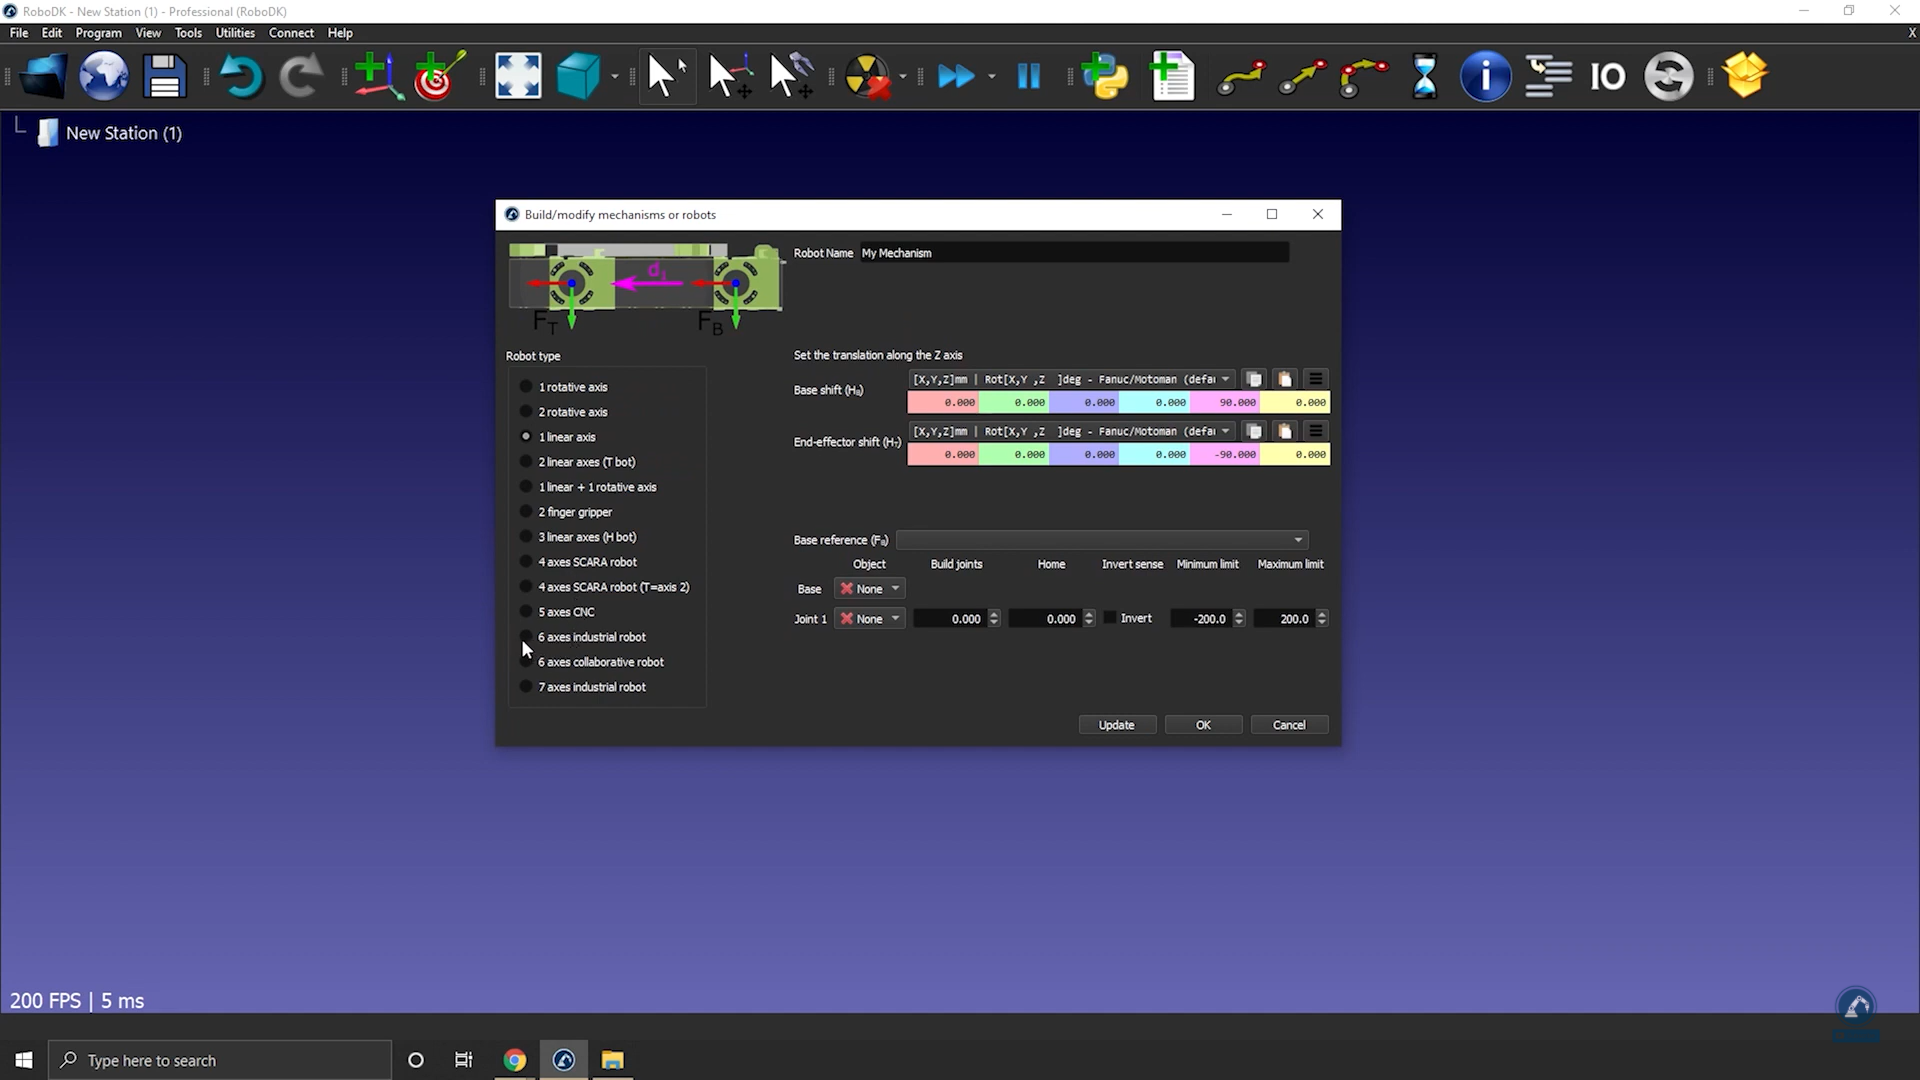
Vous pouvez modéliser de nouveaux mécanismes avec RoboDK, notamment des tables tournantes, des mécanismes à un à trois axes linéaires, différents types de bras robotiques, des robots Scara, des AGV, des CNC et des préhenseurs. Créer de nouveaux mécanismes ou robots dans RoboDK en suivant les étapes suivantes :
1.Sélectionner Utilitaires➔Modéliser un robot ou mécanisme
2.Sélectionner le type de mécanisme ou robot que vous souhaitez créer
3.Sélectionner le système de coordonnées représentant l’origine de votre mécanisme.
4.Sélectionner un objet pour chaque articulation (partie en mouvement du mécanisme ou robot).
5.Entrer les paramètres du robot tels que décrits dans l’image correspondante.
6.Sélectionner Mettre à jour pour voir le nouveau mécanisme.
Astuce : Faire en sorte d’avoir les mêmes paramètres et systèmes de coordonnées tels que définis dans l’image.
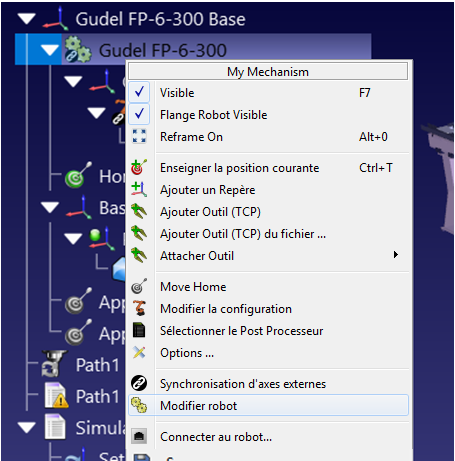
Vous pouvez également modifier des mécanismes existants en cliquant avec le bouton droit de la souris sur l'élément « robot » dans l'arborescence, puis en sélectionnant Modifier le robot. Cette option est disponible pour les robots et les mécanismes que vous avez créés vous-même.
Vous pouvez également modifier des mécanismes existants en faisant un clic droit sur la ligne robot dans l’arbre de la station et en sélectionnant Modifier Robot. Cette option est disponible pour les robots et mécanismes que vous avez créés vous-même.
Dans RoboDK, il est possible de créer les types de mécanismes et de robots suivants :
●Un axe rotatif (une table tournante ou un préhenseur)
●Deux axes rotatifs (par exemple : un positionneur 2 axes)
●Un axe linéaire (tel qu’un rail linéaire)
●Deux axes linéaires (tel qu’un T-bot)
●Trois axes linéaires (tel qu’un H-bot)
●Un axe linéaire + un axe rotatif
●Préhenseurs à 2 doigts
●Robots Scara (4 axes)
●Bras robotiques 6 axes
●Bras robotiques 7 axes
Astuce : il est recommandé de modéliser des mécanismes, ou robots supplémentaires, dans une nouvelle station. (Sélectionner Fichier➔Nouvelle Station). Puis, sauvegarder le robot en tant que fichier robot (clic droit sur le robot et Sauvegarder Sous…) ou sinon il suffit de copier/coller dans le projet.
Comment modéliser une table tournante 1 axe
Cette section montre comment modéliser une table tournante à 1 axe. Les tables tournantes sont souvent utilisées pour des applications d'usinage robotisé.
Suivez ces étapes pour créer une table tournante :
7.Chargez les modèles 3D de la table tournante : faites glisser et déposez les modèles 3D dans la fenêtre RoboDK (fichiers STL, STEP ou IGES).
Important : pour simplifier la création de la table tournante, vous devez disposer d'un repère dont l'axe Z (axe bleu) est aligné avec l'axe de mouvement/rotation.
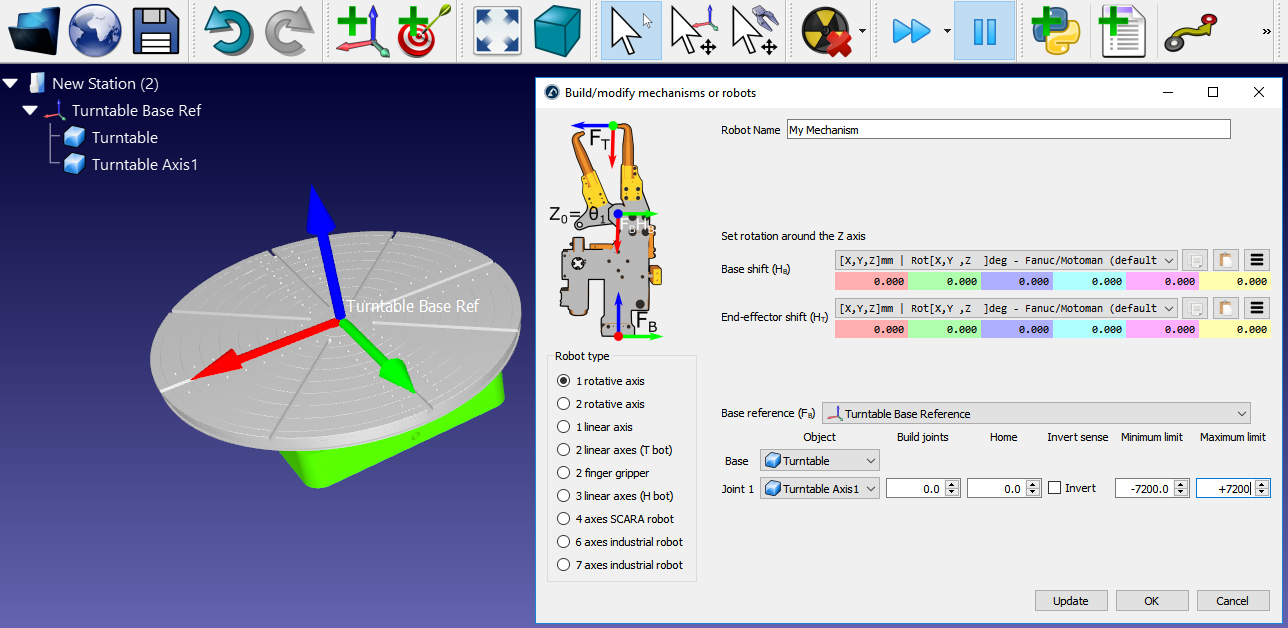
8.Sélectionnez Utilitaires→Modéliser un robot ou mécanisme.
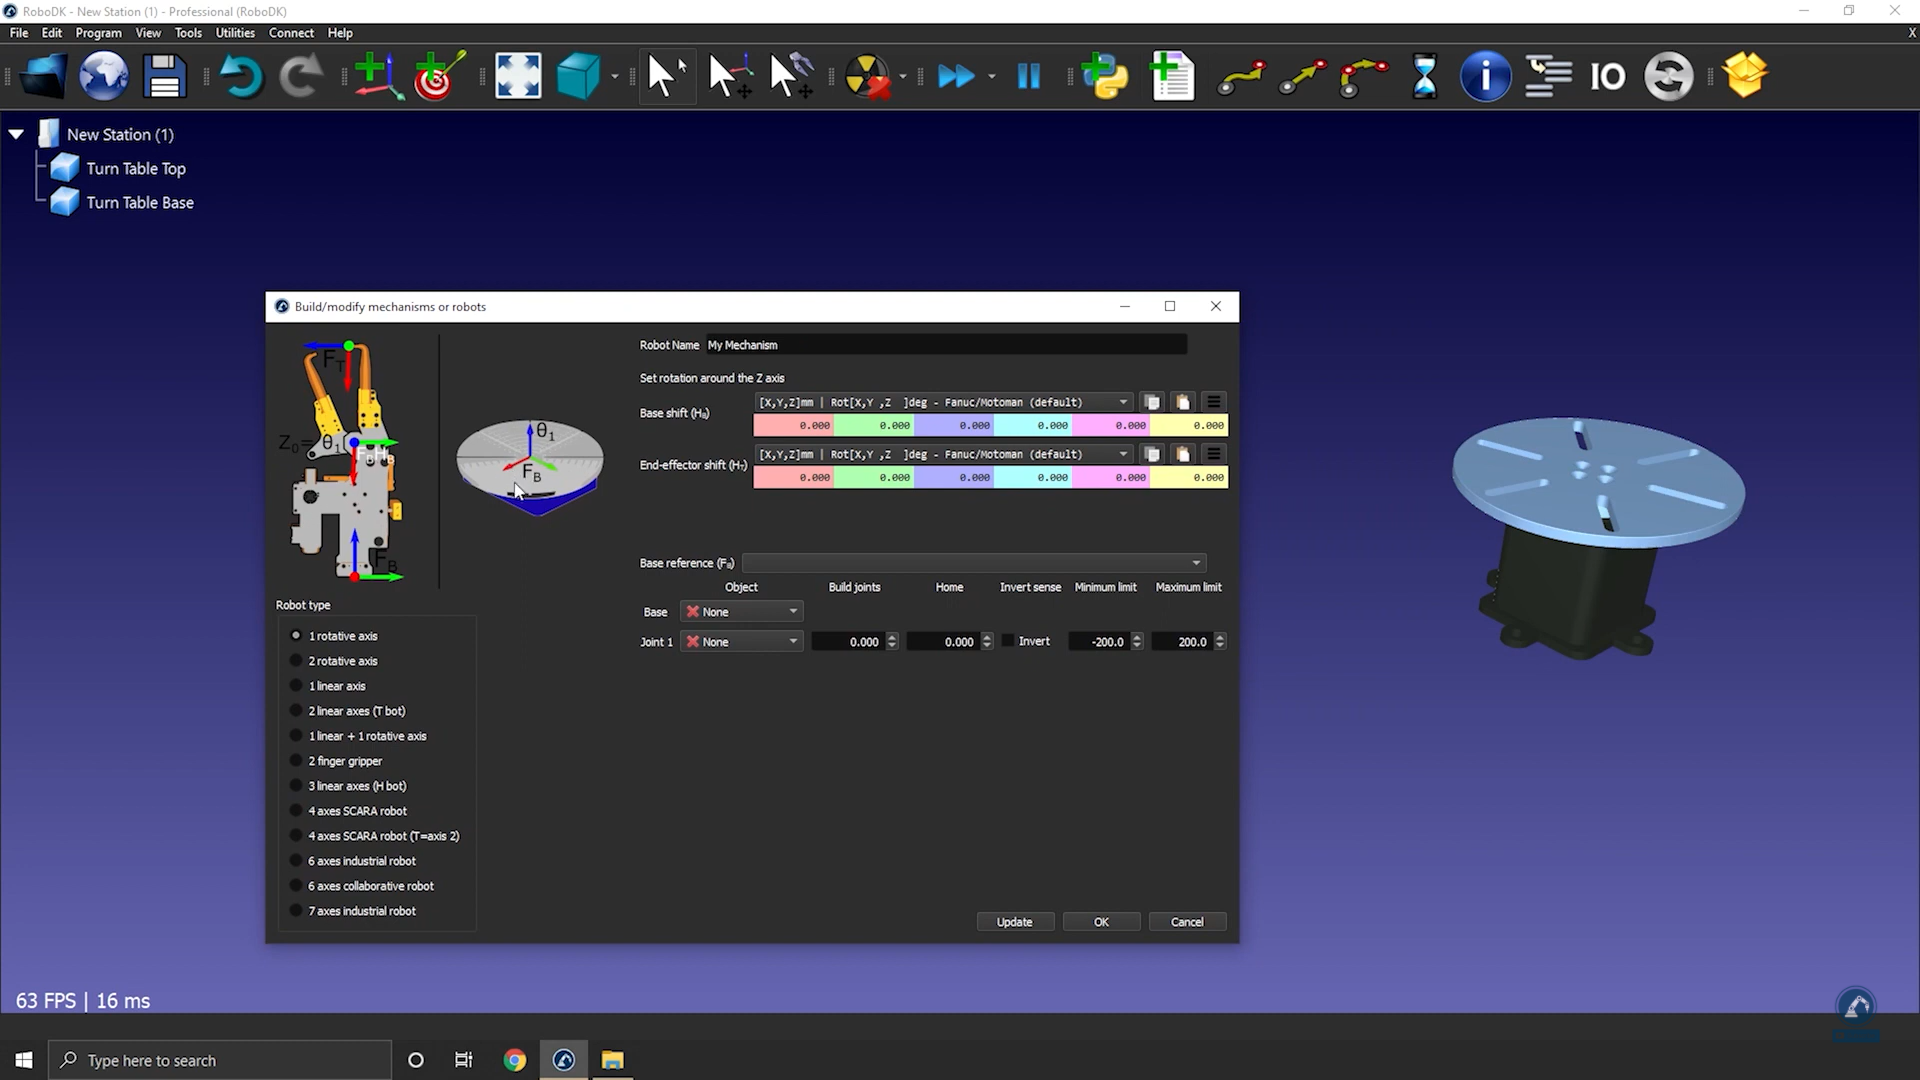
9.Sélectionnez 1 axe rotatif.
10.Si vous regardez l'image, elle devrait vous montrer comment la base et le plateau supérieur doivent être positionnés. Dans le cas d'un axe rotatif, le mécanisme tournera autour de l'axe Z de Fb (Frame Base).
11.Renommez votre mécanisme en TurnTable.
Définissez la référence de votre table tournante en créant un nouveau système de coordonnées :
12.Créez un repère et sélectionnez F2 pour le renommer en Frame Base.
13.Modifiez la position du repère en ouvrant le panneau du repère (Frame Panel).
14.Sélectionnez Outils puis Mesure.
15.Mesurez la position de la surface en cliquant sur le mécanisme ; vous pouvez voir la différence entre l'origine et le centre. Vous pouvez copier les valeurs et les coller comme indiqué dans l'image ci-dessous.

La position du repère devrait maintenant correspondre à la référence de l'image. Le repère et les éléments objets devraient être remplis automatiquement. Si la sélection automatique n'est pas correcte, vous pouvez la mettre à jour en conséquence.
16.Vous pouvez mettre à jour les limites de l'articulation, par exemple, si vous souhaitez avoir +/-20 tours, vous pouvez saisir +/-7200 deg. Vous pouvez également modifier les limites de l'articulation plus tard en double-cliquant sur les étiquettes de limite d'articulation du panneau du robot.

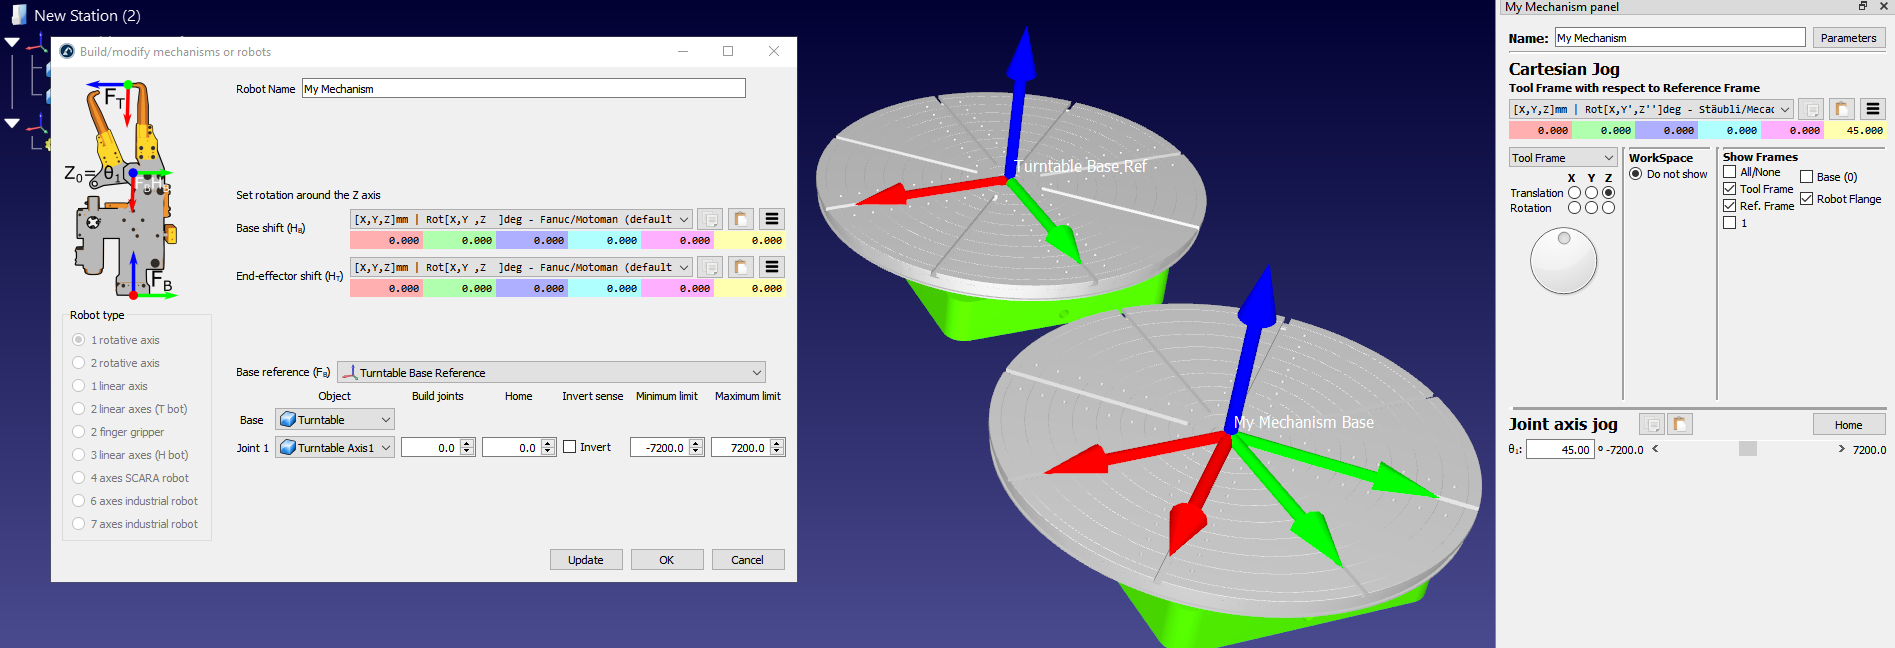
17.Sélectionnez Mettre à jour pour générer le mécanisme : le nouveau mécanisme apparaîtra.
18.Vous pouvez sélectionner OK pour fermer le menu ou apporter des modifications supplémentaires à votre table tournante si nécessaire.
19.Vous pouvez supprimer les fichiers d'objet d'origine que vous avez utilisés pour créer le mécanisme. Le mécanisme sera enregistré avec votre projet RDK et ne nécessite aucune dépendance externe.
20.Une fois que vous avez testé votre table (assurez-vous qu'elle se déplace dans la bonne direction et que les limites correspondent à ce que vous attendiez), vous pouvez sélectionner OK dans la fenêtre Modéliser un robot ou mécanisme pour la fermer.


Astuce : Si vous devez identifier l'emplacement de la table tournante par rapport au robot, vous pouvez suivre la procédure d'étalonnage à 1 axe pour placer précisément une table tournante par rapport au robot.
Astuce : Suivez cette procédure d'étalonnage de table tournante à 1 axe pour placer précisément une table tournante par rapport au robot.
Comment modéliser un rail linéaire 1 axe
Cette section montre comment modéliser un rail linéaire 1 axe, également appelé axe linéaire ou glissière linéaire. Un rail linéaire permet d’étendre la portée des bras robot.
Vidéo : Comment construire un rail linéaire 1 axe : https://www.youtube.com/watch?v=KTRDmHTOy0M.
Suivre les étapes suivantes afin d’importer votre modèle 3D :
21.Faire glisser et déposer votre modèle 3D dans RoboDK afin d’importer les objets dans votre station (les formats de fichiers acceptés incluent le STEP, l’IGES ou le STL, qui sont des formats 3D courants).
Suivre les étapes suivantes afin d’ouvrir l’assistant de création de mécanisme :
22.Sélectionner Utilitaires➔Modéliser un robot ou mécanisme.
23.S’assurer que 1 axe linéaire est sélectionné sous « Type de robot ».
24.Si votre modèle 3D est groupé en une seule pièce, vous pouvez le diviser directement dans RoboDK.
Note : Pour diviser votre objet en 2 pièces et changer la couleur de votre modèle, vous pouvez suivre les étapes décrites dans la section sur la modélisation d’un robot 6 axes.
Suivre les étapes suivantes afin de positionner votre repère de base :
25.Maintenant que les objets sont chargés, rouvrir l’assistant de création de mécanisme Utilitaires➔Modéliser un robot ou mécanisme.
26.Vous pouvez renommer votre mécanisme dans « Nom du robot ».
27.Considérer que votre repère de base doit se trouver à la position 0 du rail : créer un repère à cet endroit et le nommer Frame Base.
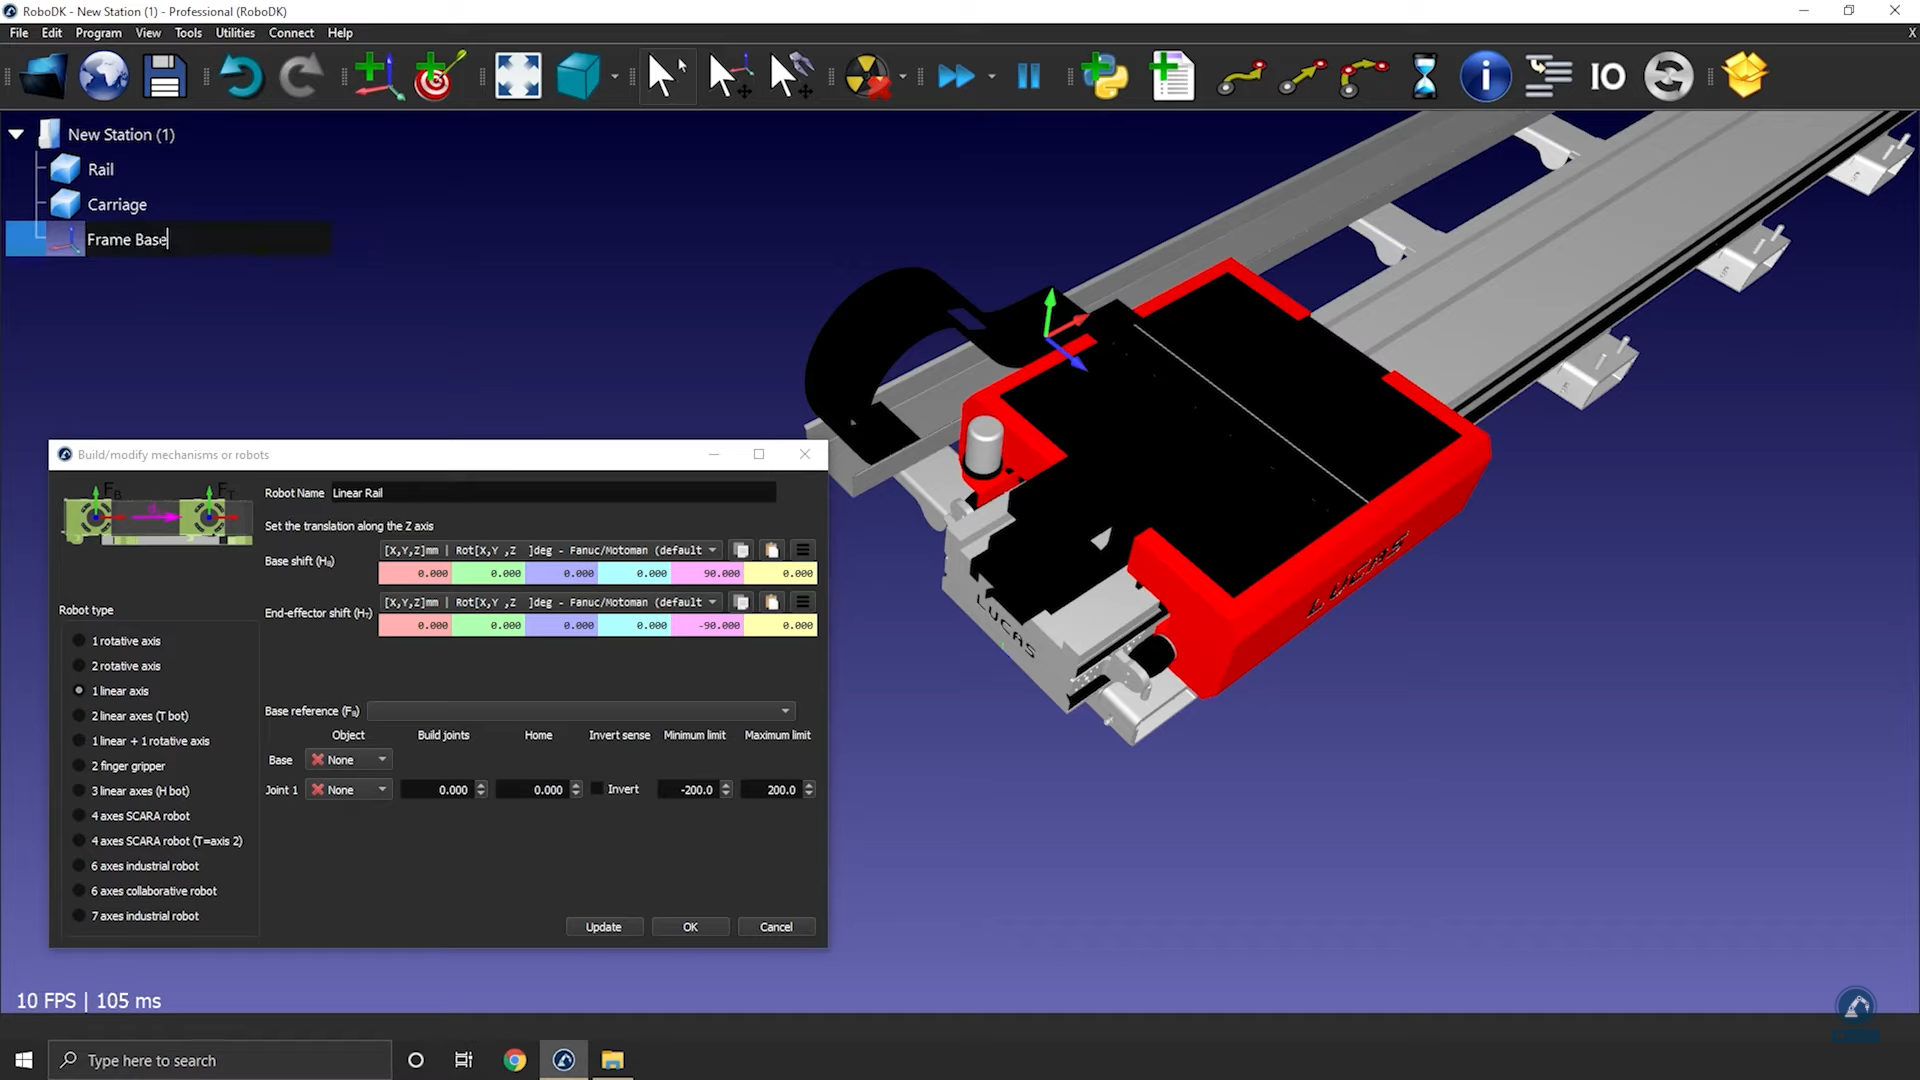
Suivre les étapes suivantes afin de modifier la position du repère :
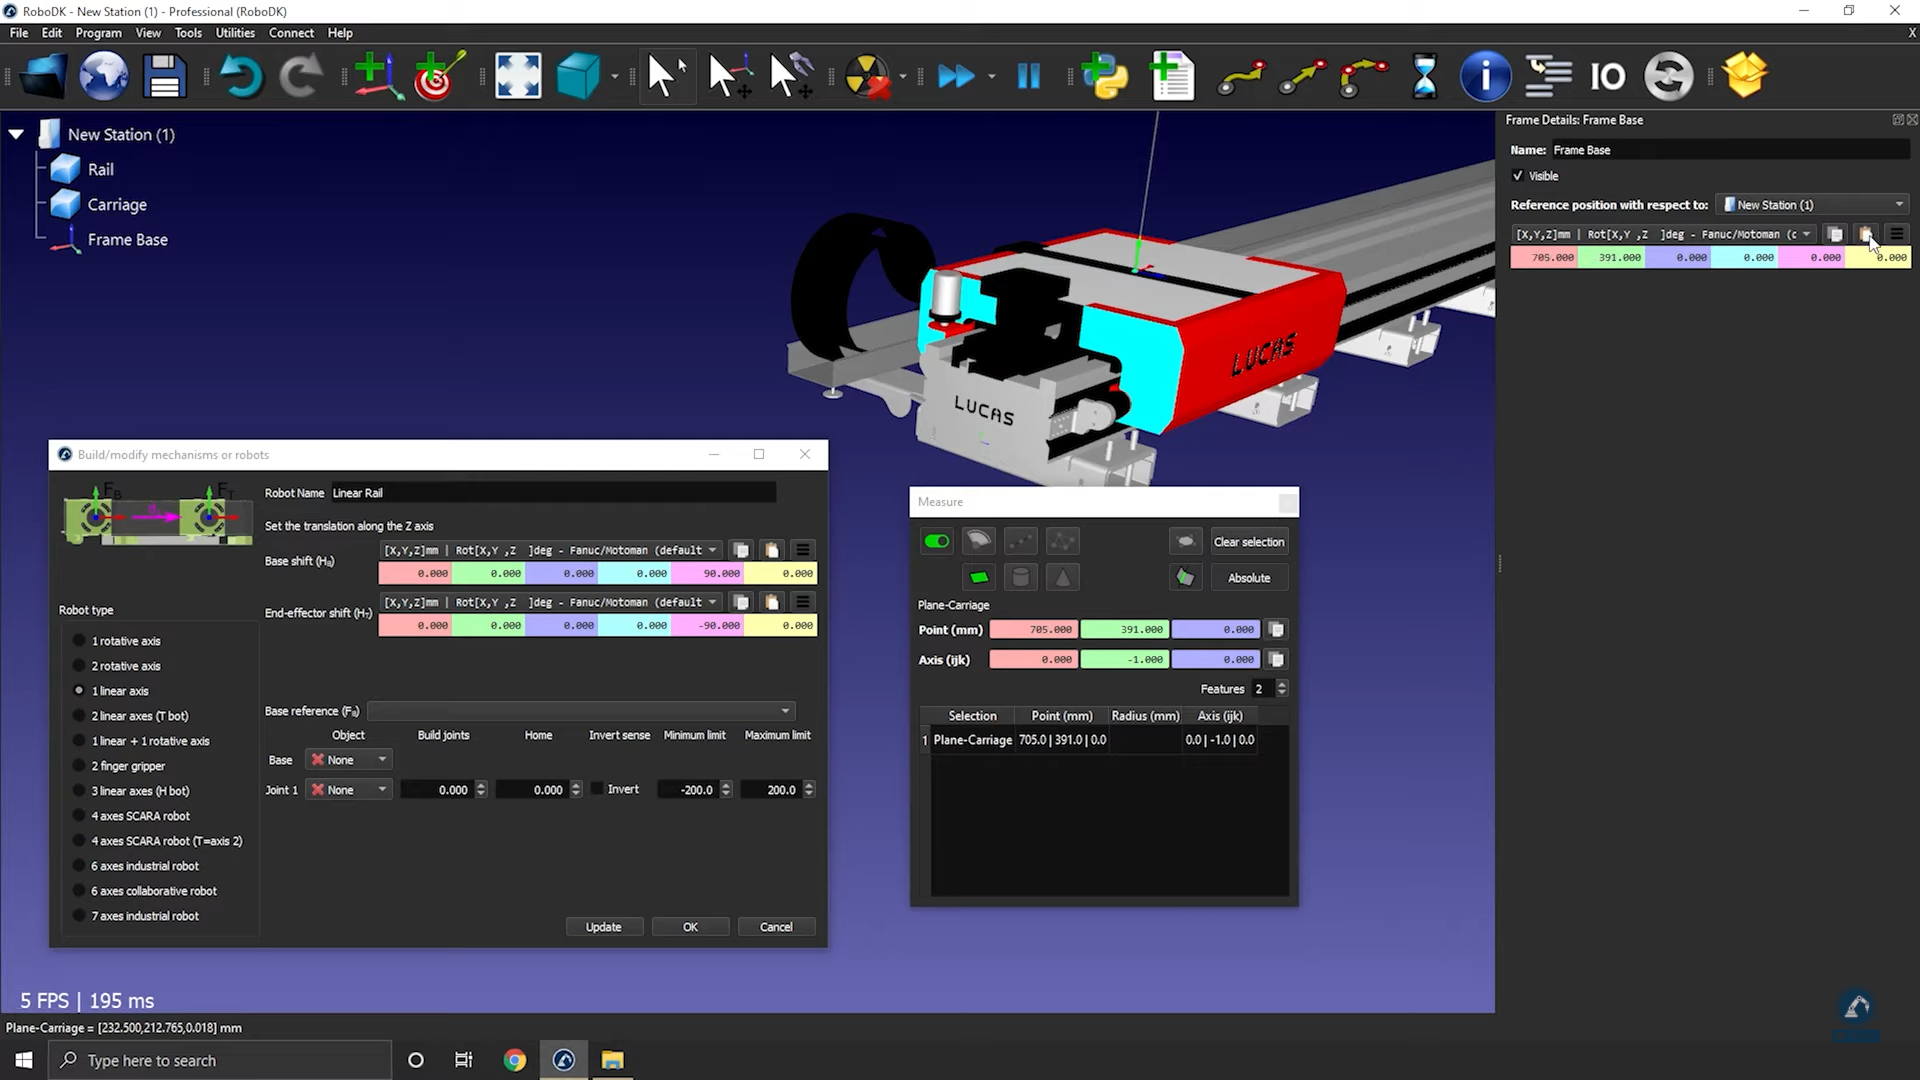
28.Sélectionner Outils➔Mesure.
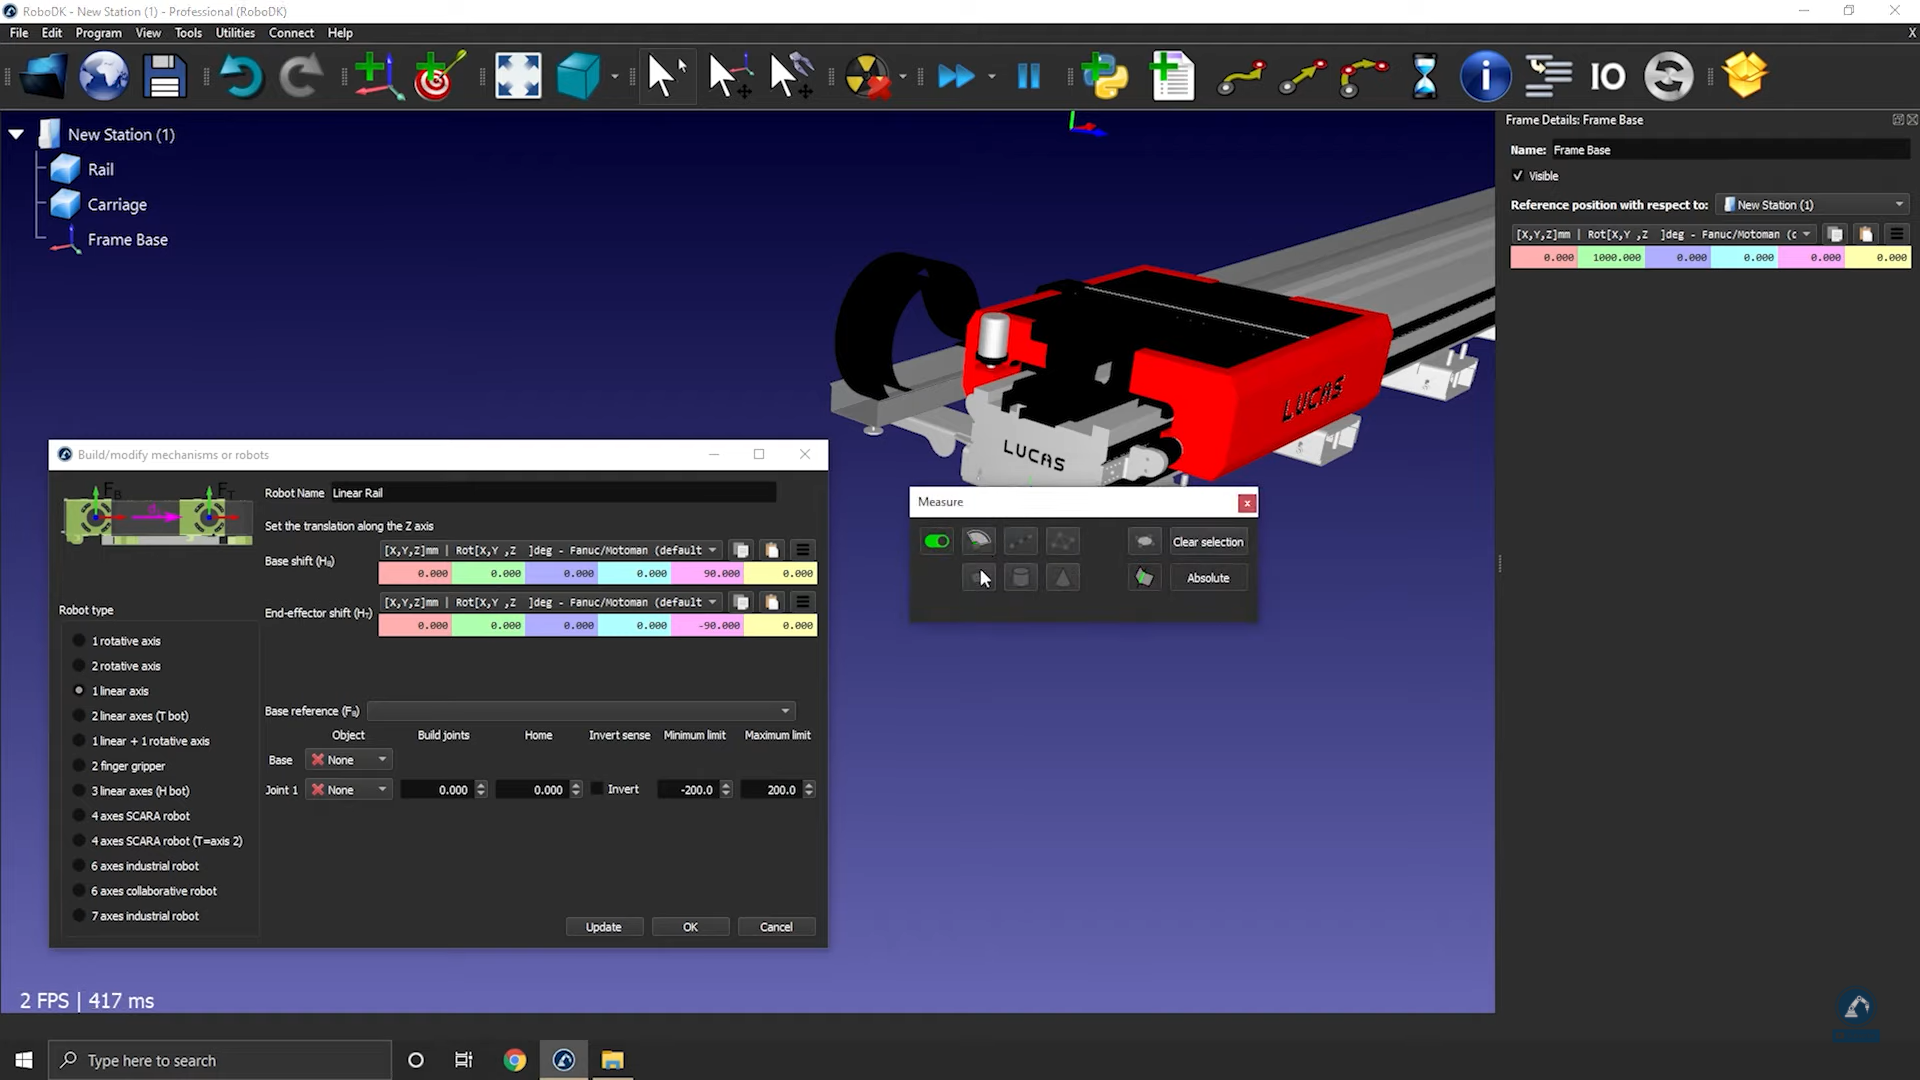
29.Utiliser l’outil de mesure pour mesurer la position de la surface en sélectionnant l’icône (comme indiqué dans l’image ci-dessous).
30.Copier les valeurs et les coller dans Frame Details : Frame Base (comme indiqué dans l’image ci-dessous).
Suivre les étapes suivantes afin de vérifier les orientations et de saisir la longueur du rail :
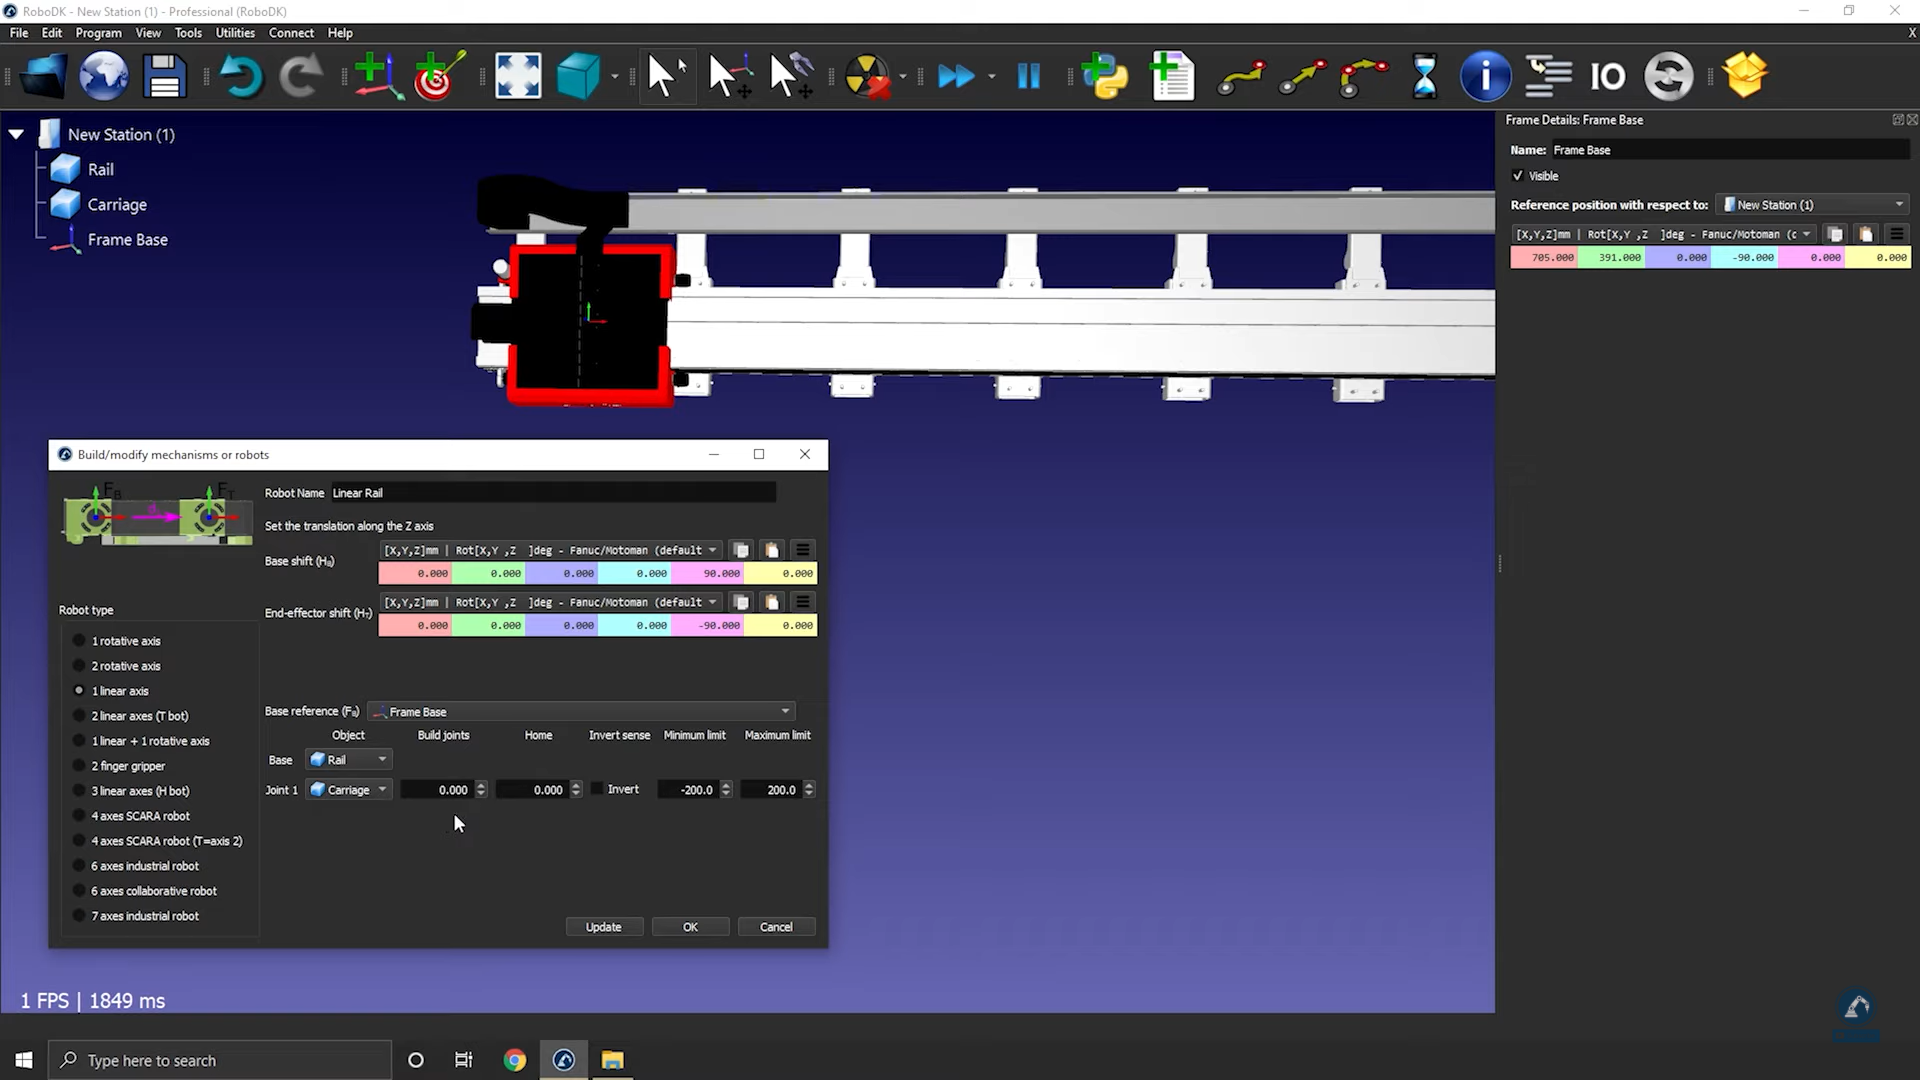
31.Effectuer une rotation de 90 degrés dans le sens horaire autour de X : saisir la valeur -90,000 degrés dans la fenêtre de position de référence.
32.Saisir la longueur du rail dans la fenêtre de modélisation du mécanisme (comme indiqué dans l’image ci-dessous).
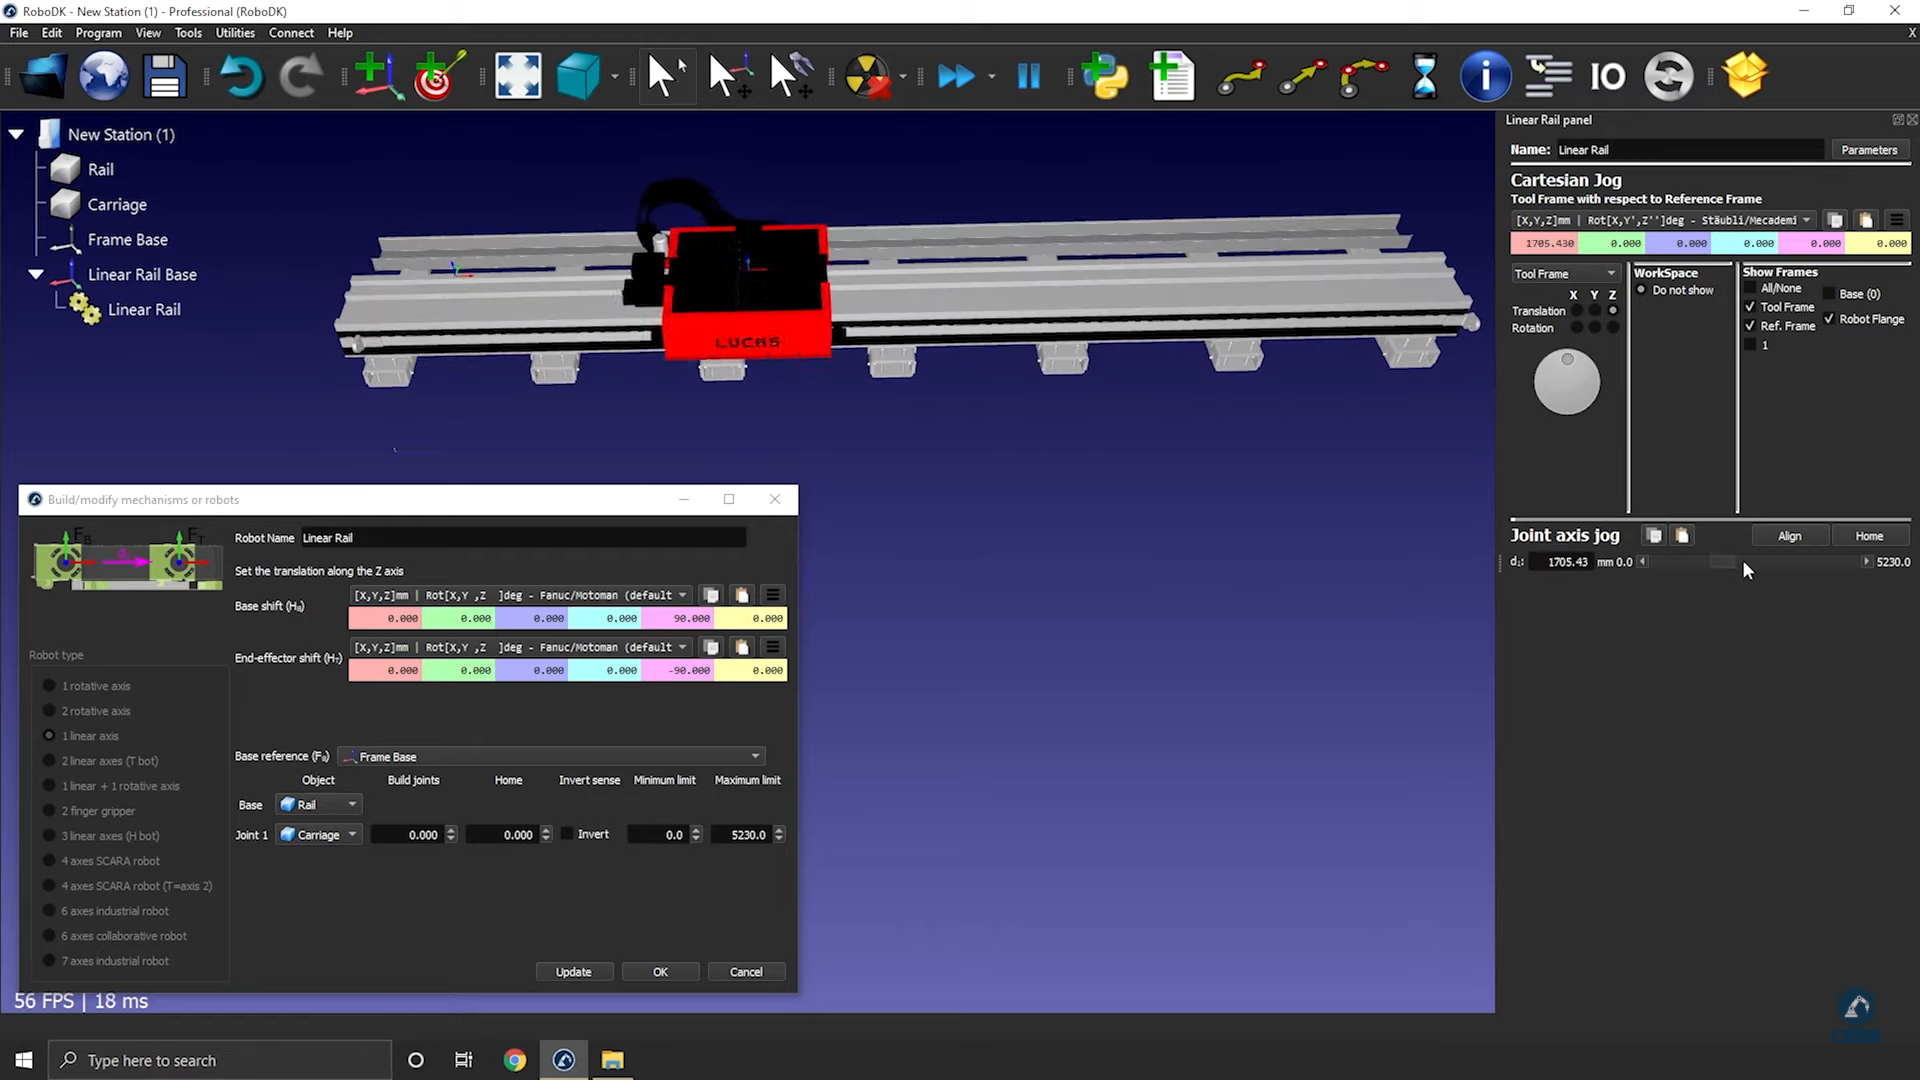
33.Sélectionner Mettre à jour afin de créer le robot.
34.Vous pouvez tester le rail (vérifier que les limites sont correctes et qu’il se déplace dans la bonne direction) en utilisant le déplacement des axes articulaires (jog articulaire).
35.Sélectionner OK lorsque vous êtes satisfait du résultat.
Comment modéliser un rail linéaire 2 axes
Cet exemple montre comment modéliser un rail linéaire 2 axes, également appelé axes linéaires ou glissière linéaire. Les axes linéaires sont utilisés pour étendre la portée des bras robot.
Vidéo : Comment construire un rail linéaire 2 axes : https://www.youtube.com/watch?v=7_8yPS7SV2s.
Suivre les étapes suivantes afin de configurer votre modèle 3D dans RoboDK :
36.Importer votre modèle 3D dans RoboDK en faisant glisser et déposer le fichier STEP dans votre station.
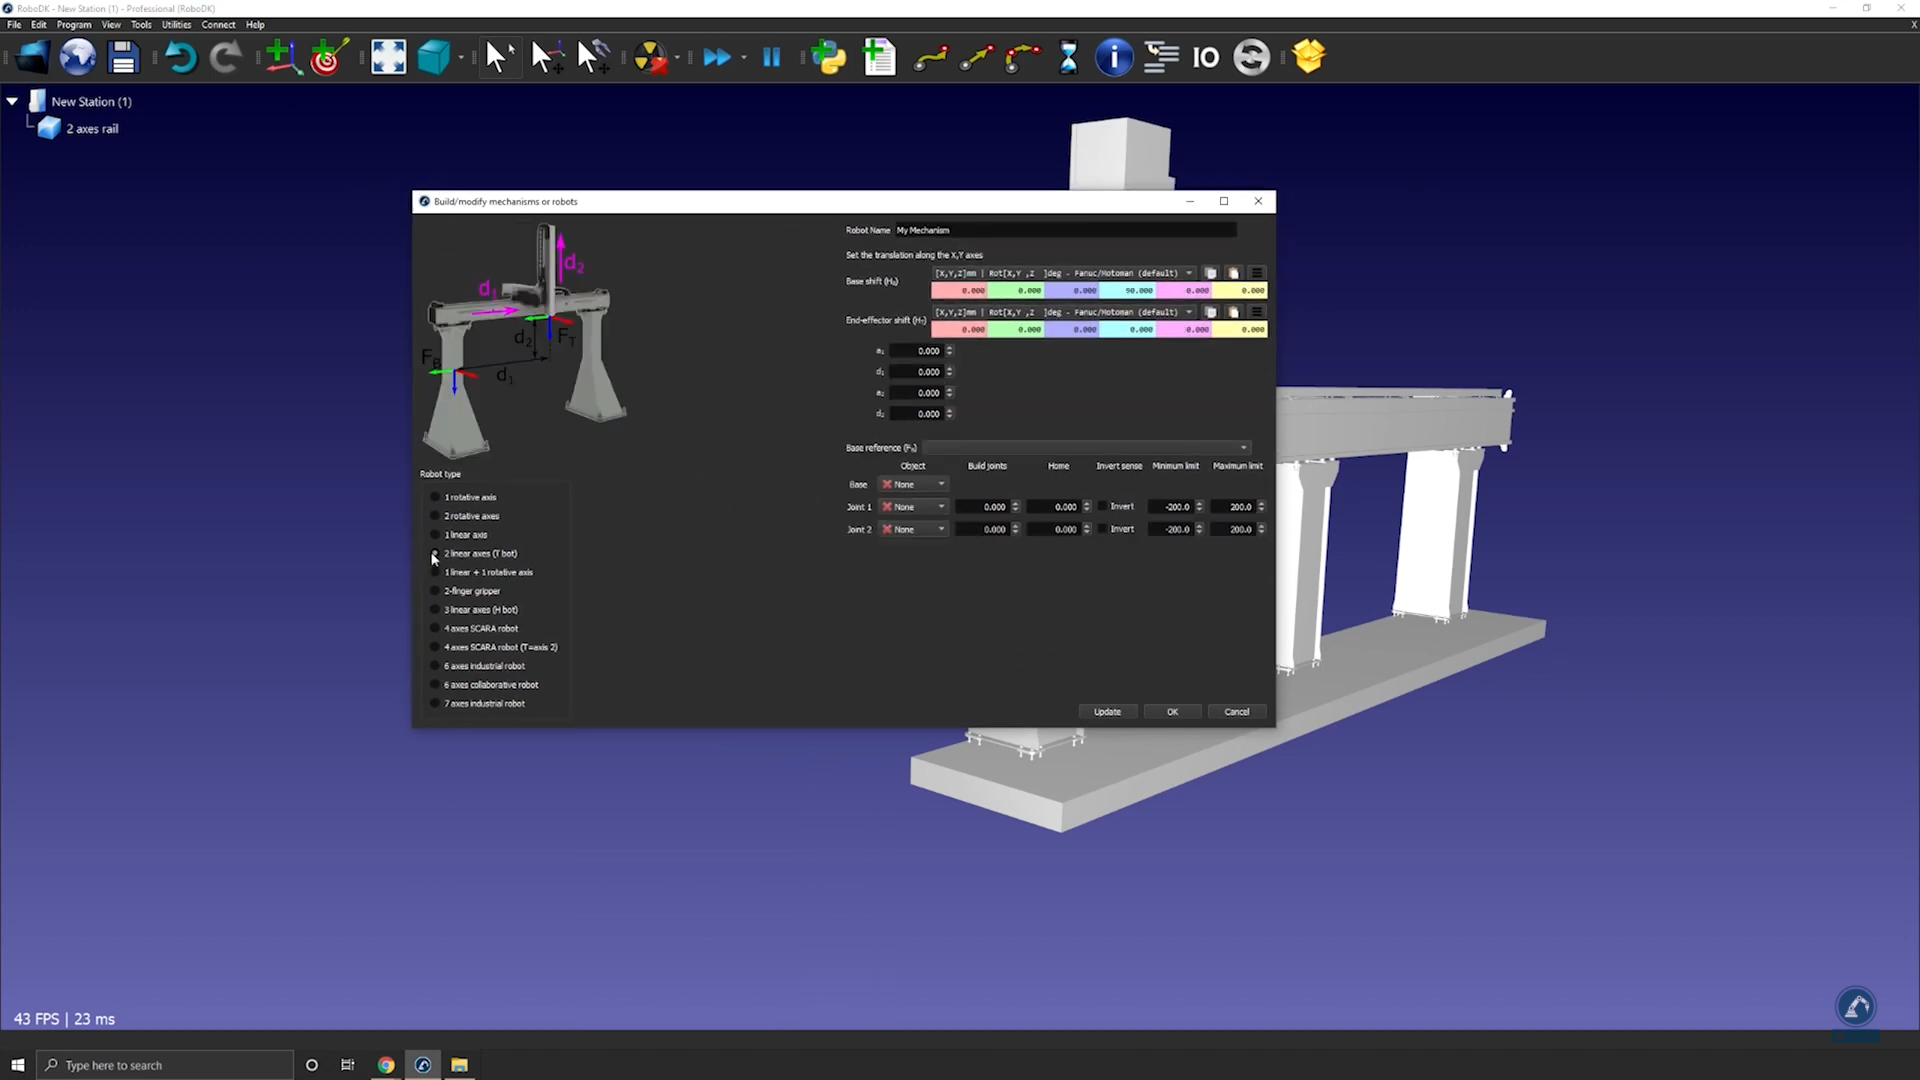
37.Ouvrir l’assistant de mécanisme : Utilitaires➔Modéliser un robot ou mécanisme.
38.Sous Type de robot, sélectionner 2 axes linéaires (T-bot).
Note : Votre repère de base (Fb) sera positionné à l’origine de votre station.
Note : Si vous devez diviser votre objet en plusieurs pièces (pour la mesure) et si vous devez changer la couleur de votre robot, suivre les étapes décrites dans la section sur la modélisation d’un robot 6 axes.
39.Une fois votre modèle divisé en 3 pièces, rouvrir l’assistant de rail : sélectionner Utilitaires➔Modéliser un robot ou mécanisme.
40.Sélectionner l’option : 2 axes linéaires (T-bot).
41.Renommer votre robot en T-bot (dans Nom du robot).
Suivre les étapes suivantes afin de trouver l’emplacement de votre repère de base :
42.Si vous considérez que votre repère de base doit se trouver à la position 0 du rail, créer votre repère exactement à cet endroit et le renommer Frame Base.
Suivre les étapes suivantes afin de modifier la position du repère :
43.Ouvrir le panneau du repère en double-cliquant dessus.
44.Mesurer la position du centre de la surface en ouvrant votre outil de mesure : Outils➔Mesure.
45.Sélectionner le point central de chaque arête (comme indiqué ci-dessous) afin de trouver la distance entre les deux lignes.
46.Sélectionner Créer une géométrie dans la fenêtre Mesure, ce qui créera une ligne entre les deux points.
47.Sélectionner Effacer la sélection.
Suivre les étapes suivantes afin de mesurer la position du point central entre les deux lignes :
48.Sélectionner le point central de la ligne.
49.Copier les valeurs de la fenêtre Mesure et les coller en tant que position du repère (comme indiqué ci-dessous).
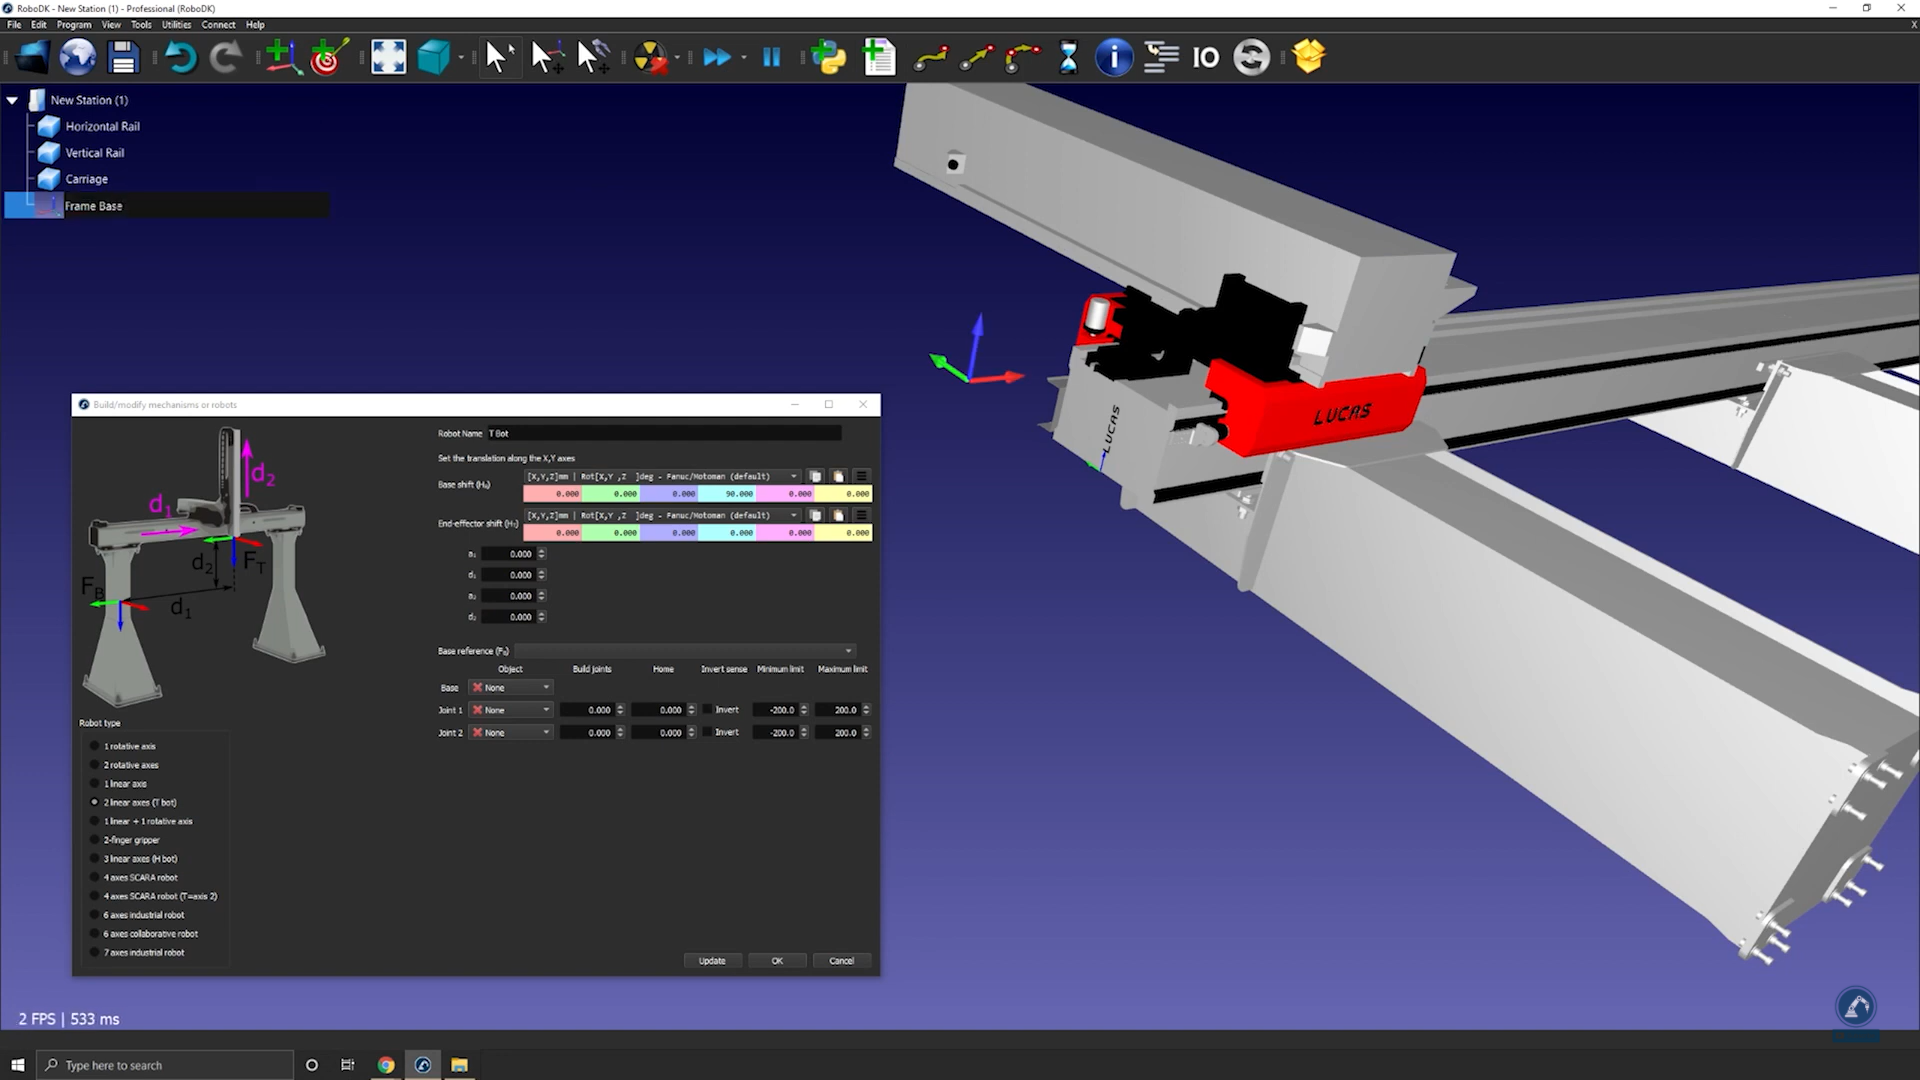
Suivre les étapes suivantes afin de vérifier que les orientations sont identiques :
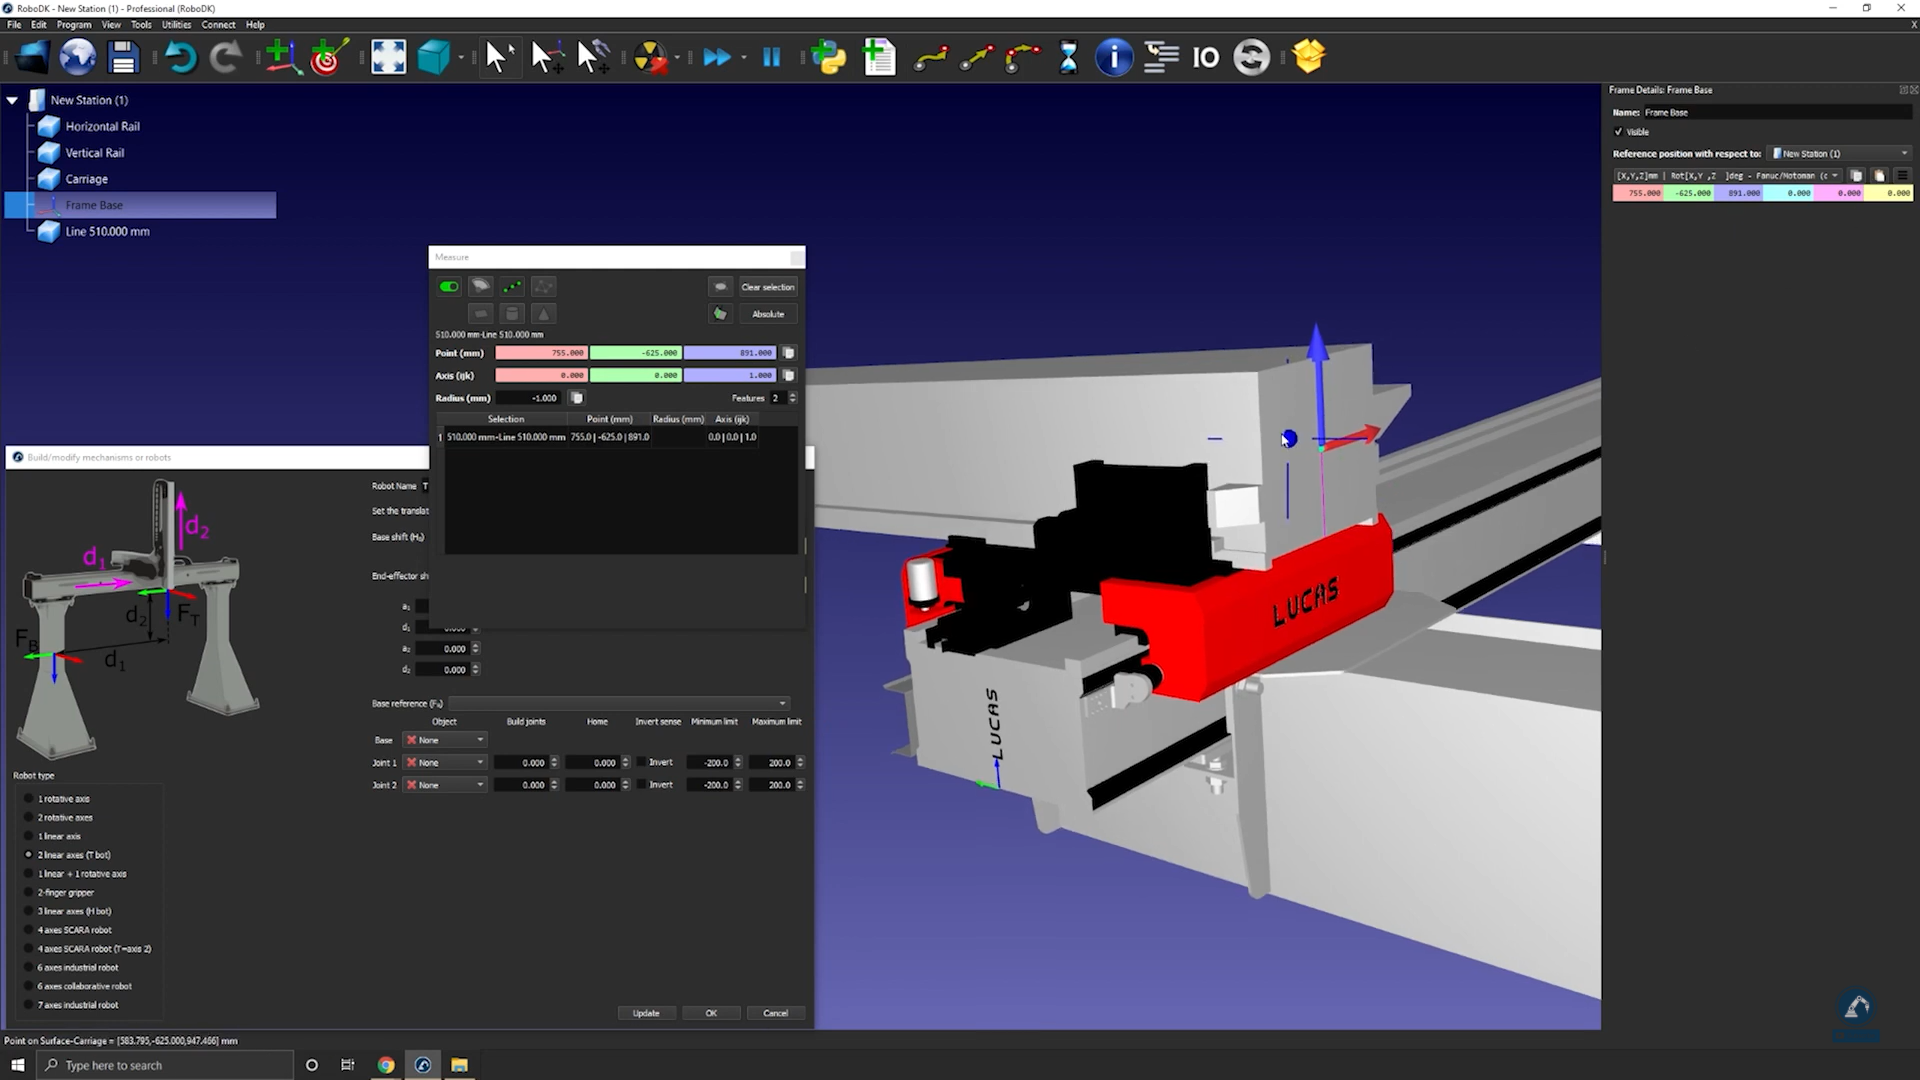
50.Effectuer une rotation de 90 degrés dans le sens antihoraire autour de X, puis une rotation de 90 degrés autour de l’axe Z (comme indiqué ci-dessous).
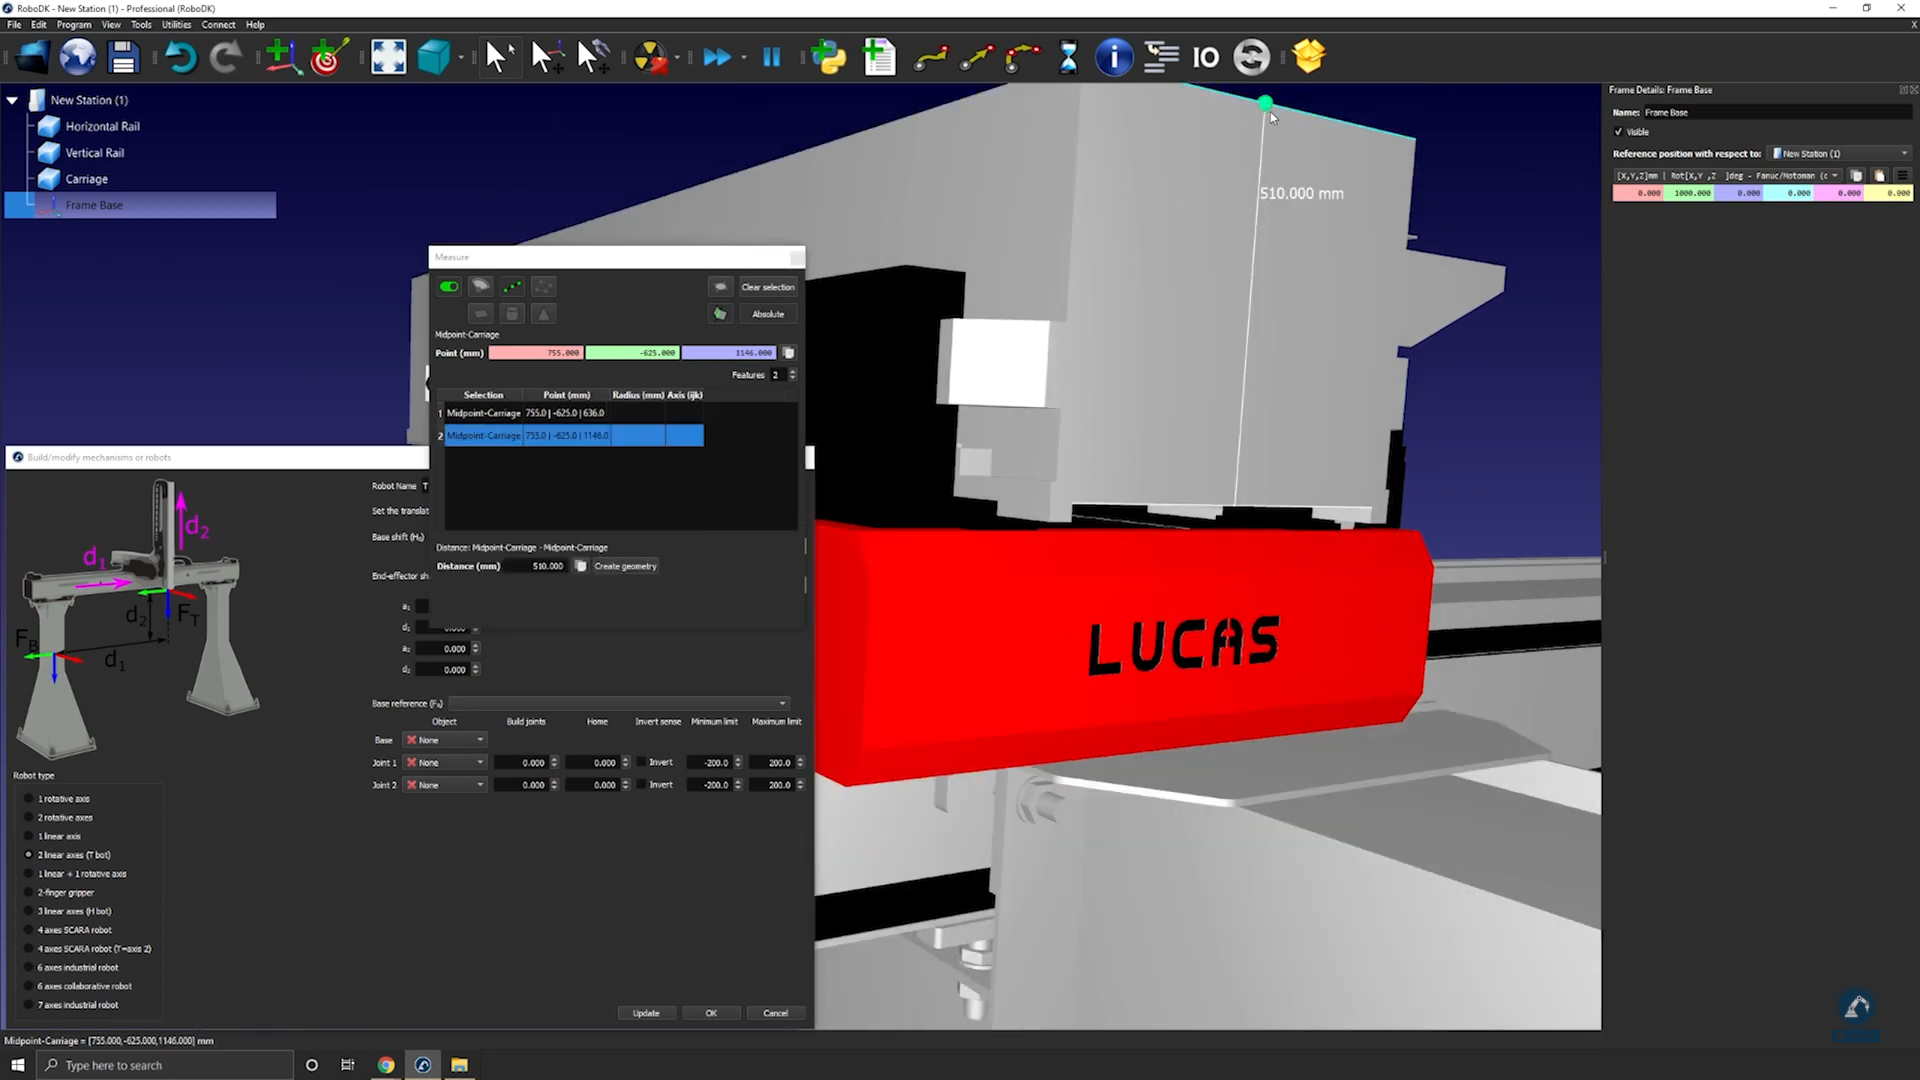
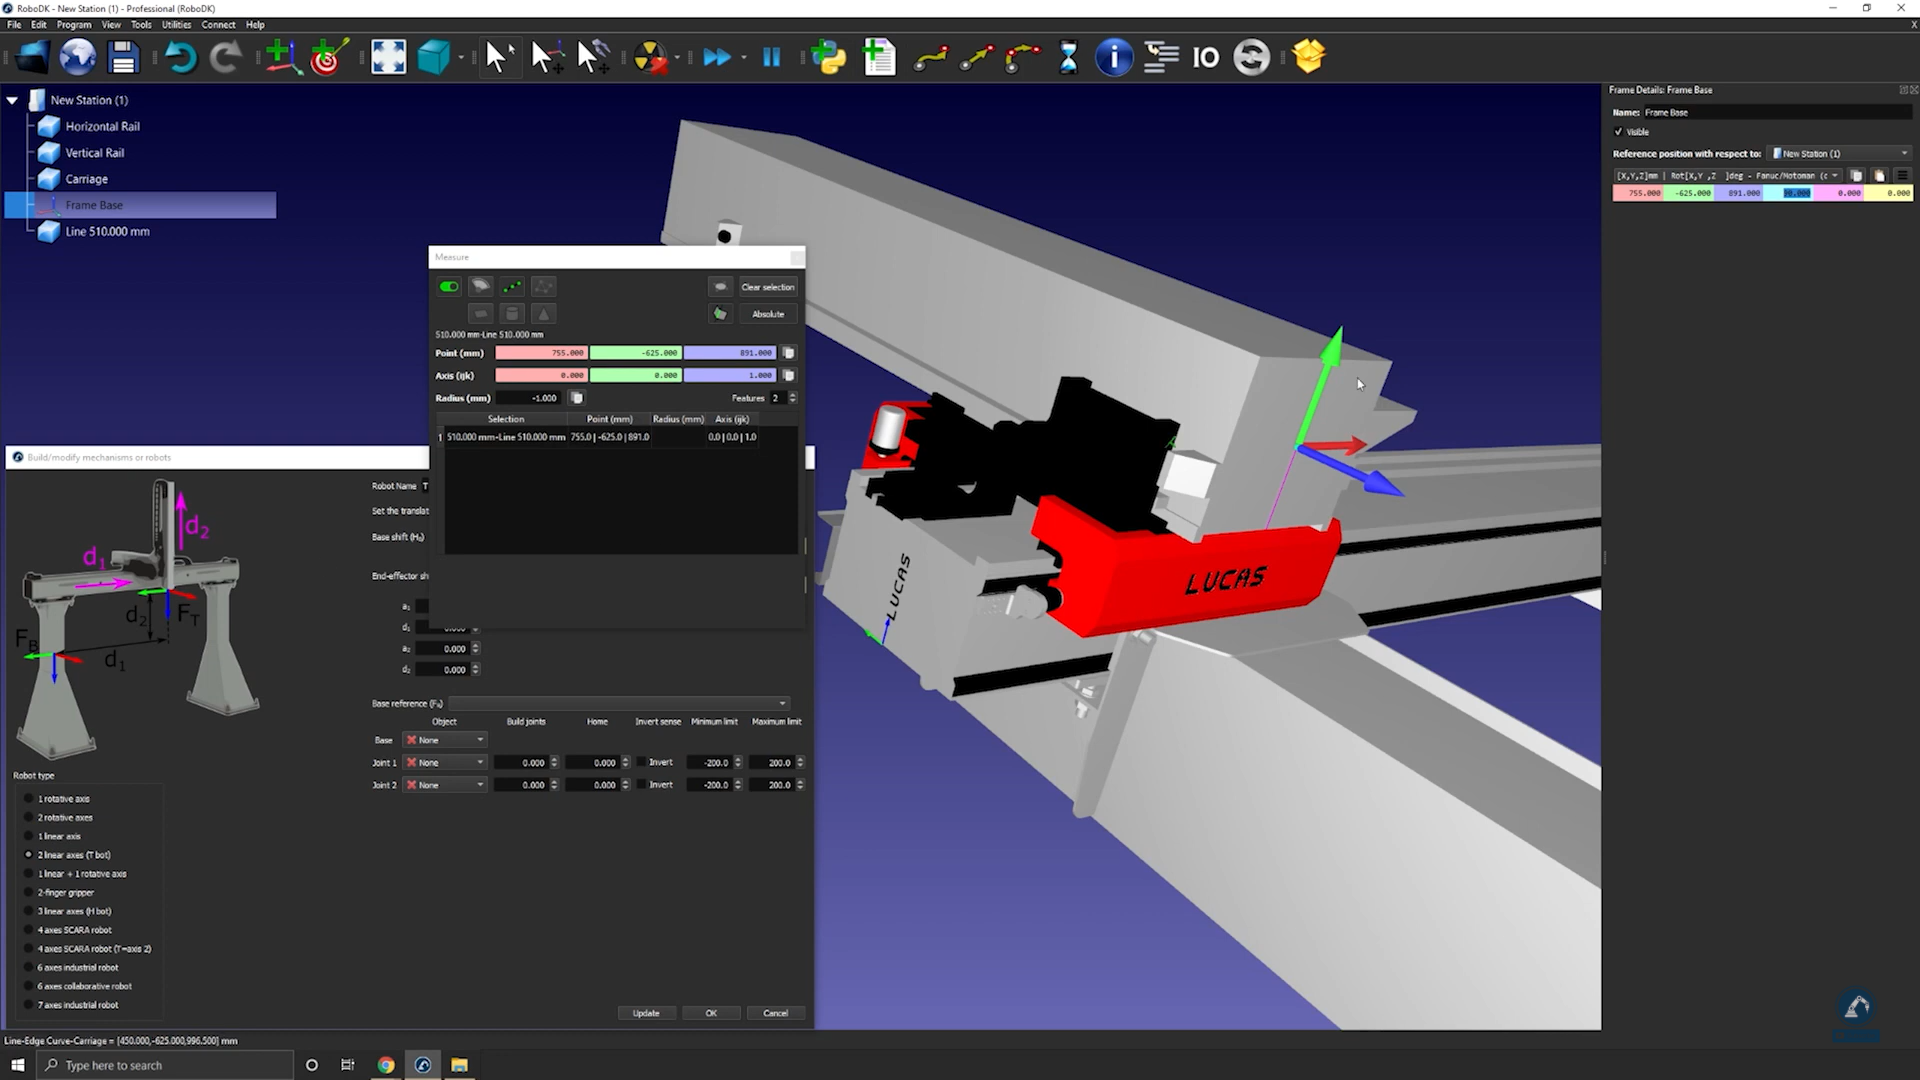
51.Saisir les mesures du rail dans la fenêtre « Modéliser un robot ou mécanisme » comme indiqué ci-dessous.
52.Sélectionner Mettre à jour afin de créer le robot.
Note : Vous pouvez double-cliquer sur le mécanisme et utiliser le Joint Axis Jog afin de vérifier que les axes se déplacent dans la bonne direction et que les limites des articulations sont correctement définies.
53.Si vous êtes satisfait du résultat, sélectionner Ok dans la fenêtre « Modéliser un robot ou mécanisme ».
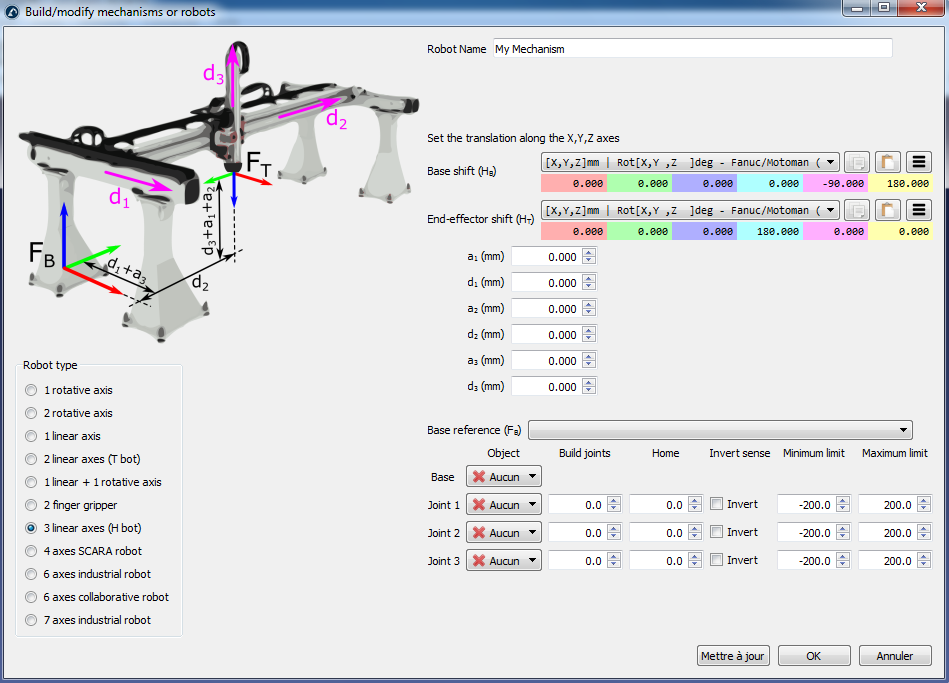
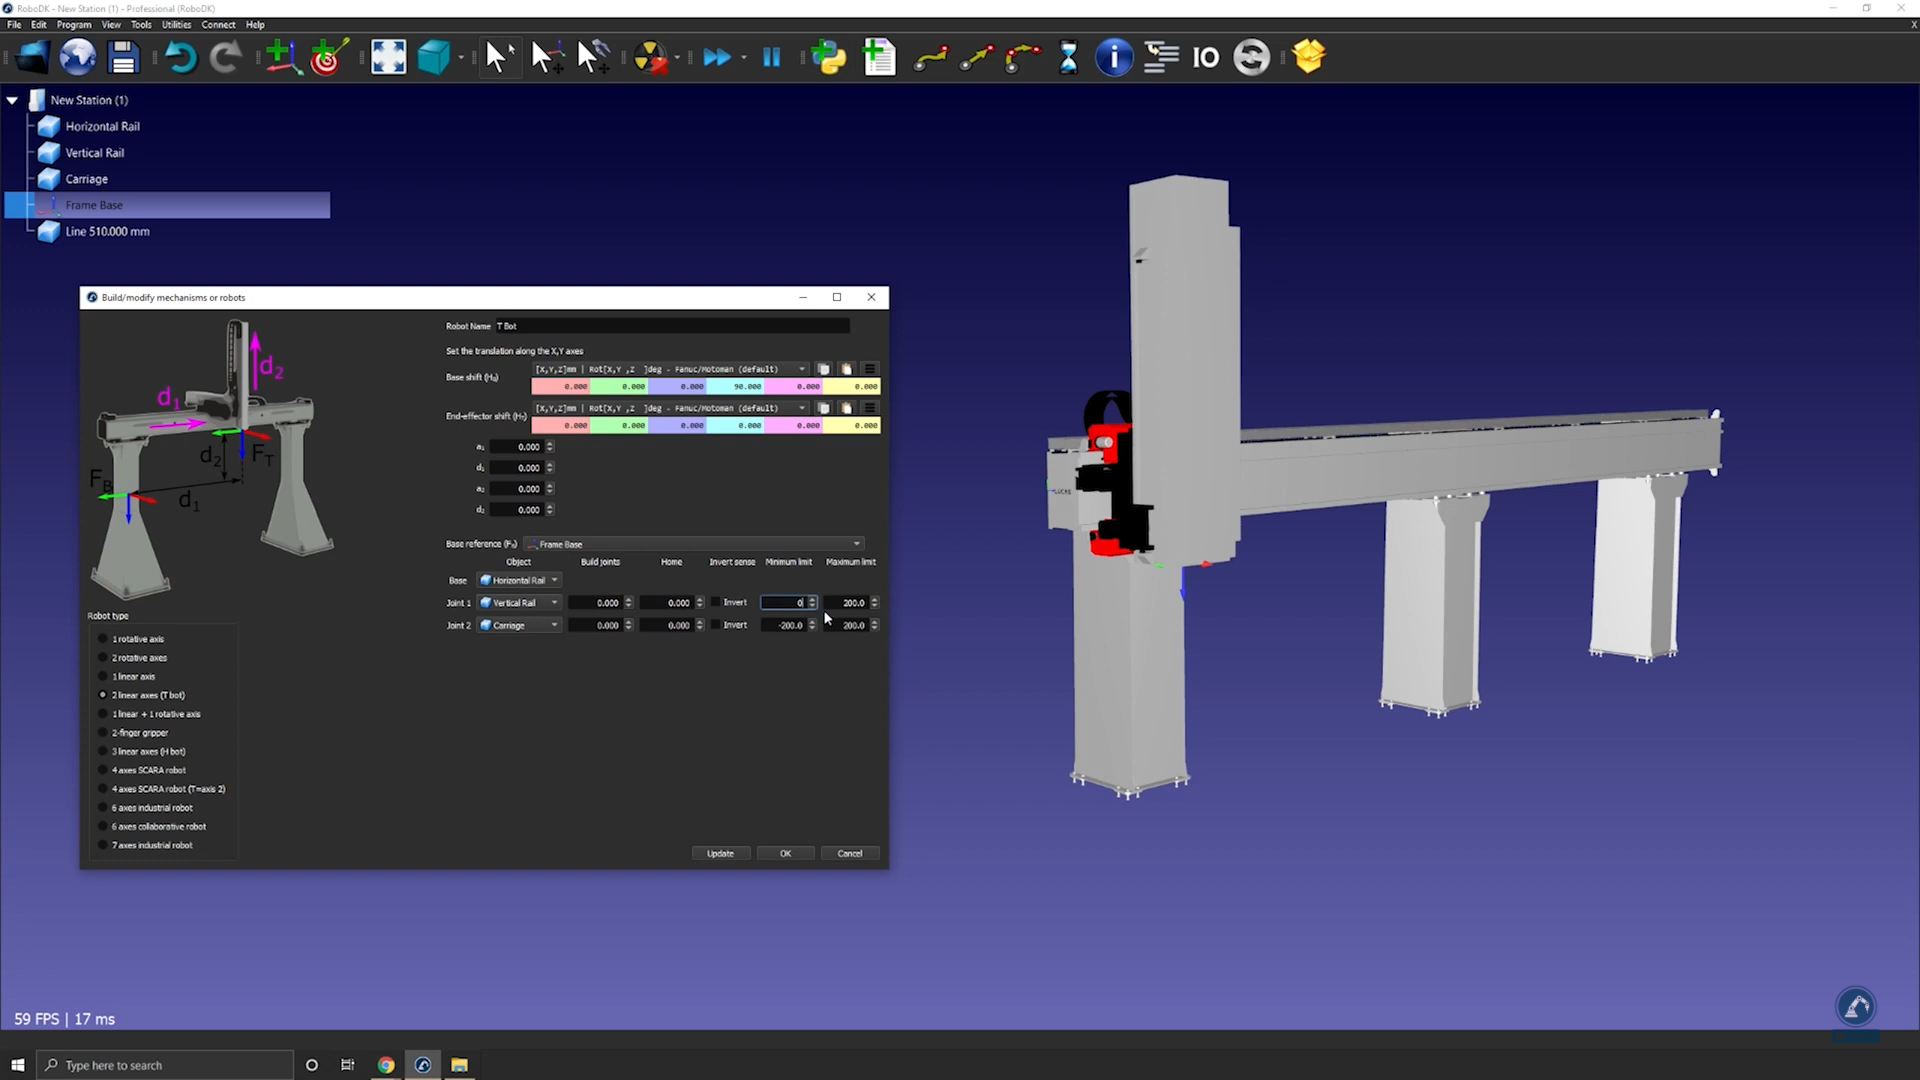
Comment modéliser un robot 3 axes cartésien
La vidéo suivante montre comment modéliser un robot cartésien à 3 axes (H-bot). Les bras robotiques peuvent être montés sur des axes externes pour étendre leur portée.
Suivez ces étapes pour configurer votre modèle 3D dans RoboDK :
54.Faites glisser et déposez le modèle 3D (tel qu'un fichier STEP ou IGES) dans RoboDK pour le charger dans votre station.
55.Ouvrez l'assistant de mécanisme : sélectionnez Utilitaires→Modéliser un robot ou mécanisme.
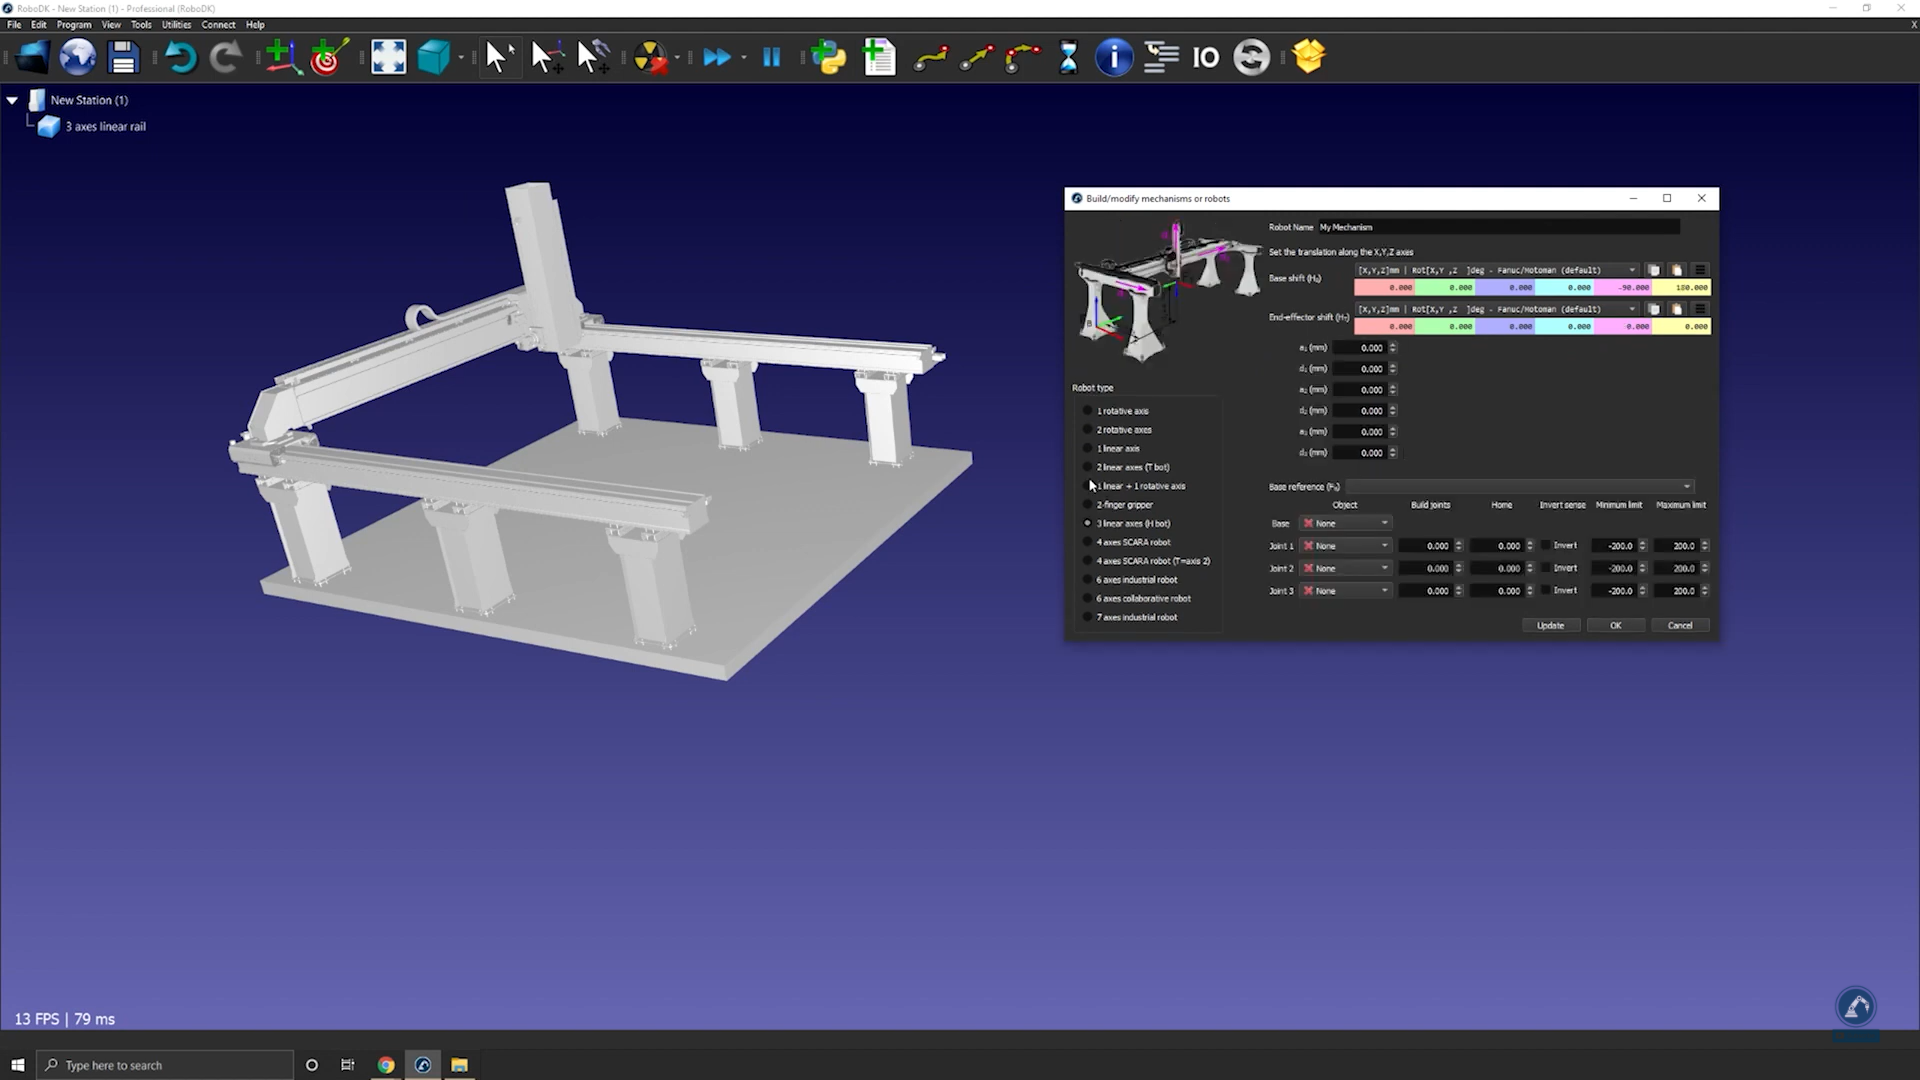
56.Sous Type de robot, sélectionnez 3 axes linéaires (H-bot).
Suivez ces étapes pour créer votre repère de base :
57.Une fois votre objet divisé en différentes pièces, rouvrez l'assistant de rail (sélectionnez Utilitaires→Modéliser un robot ou mécanisme→3 axes linéaires).
58.Renommez votre robot sous Nom du robot.
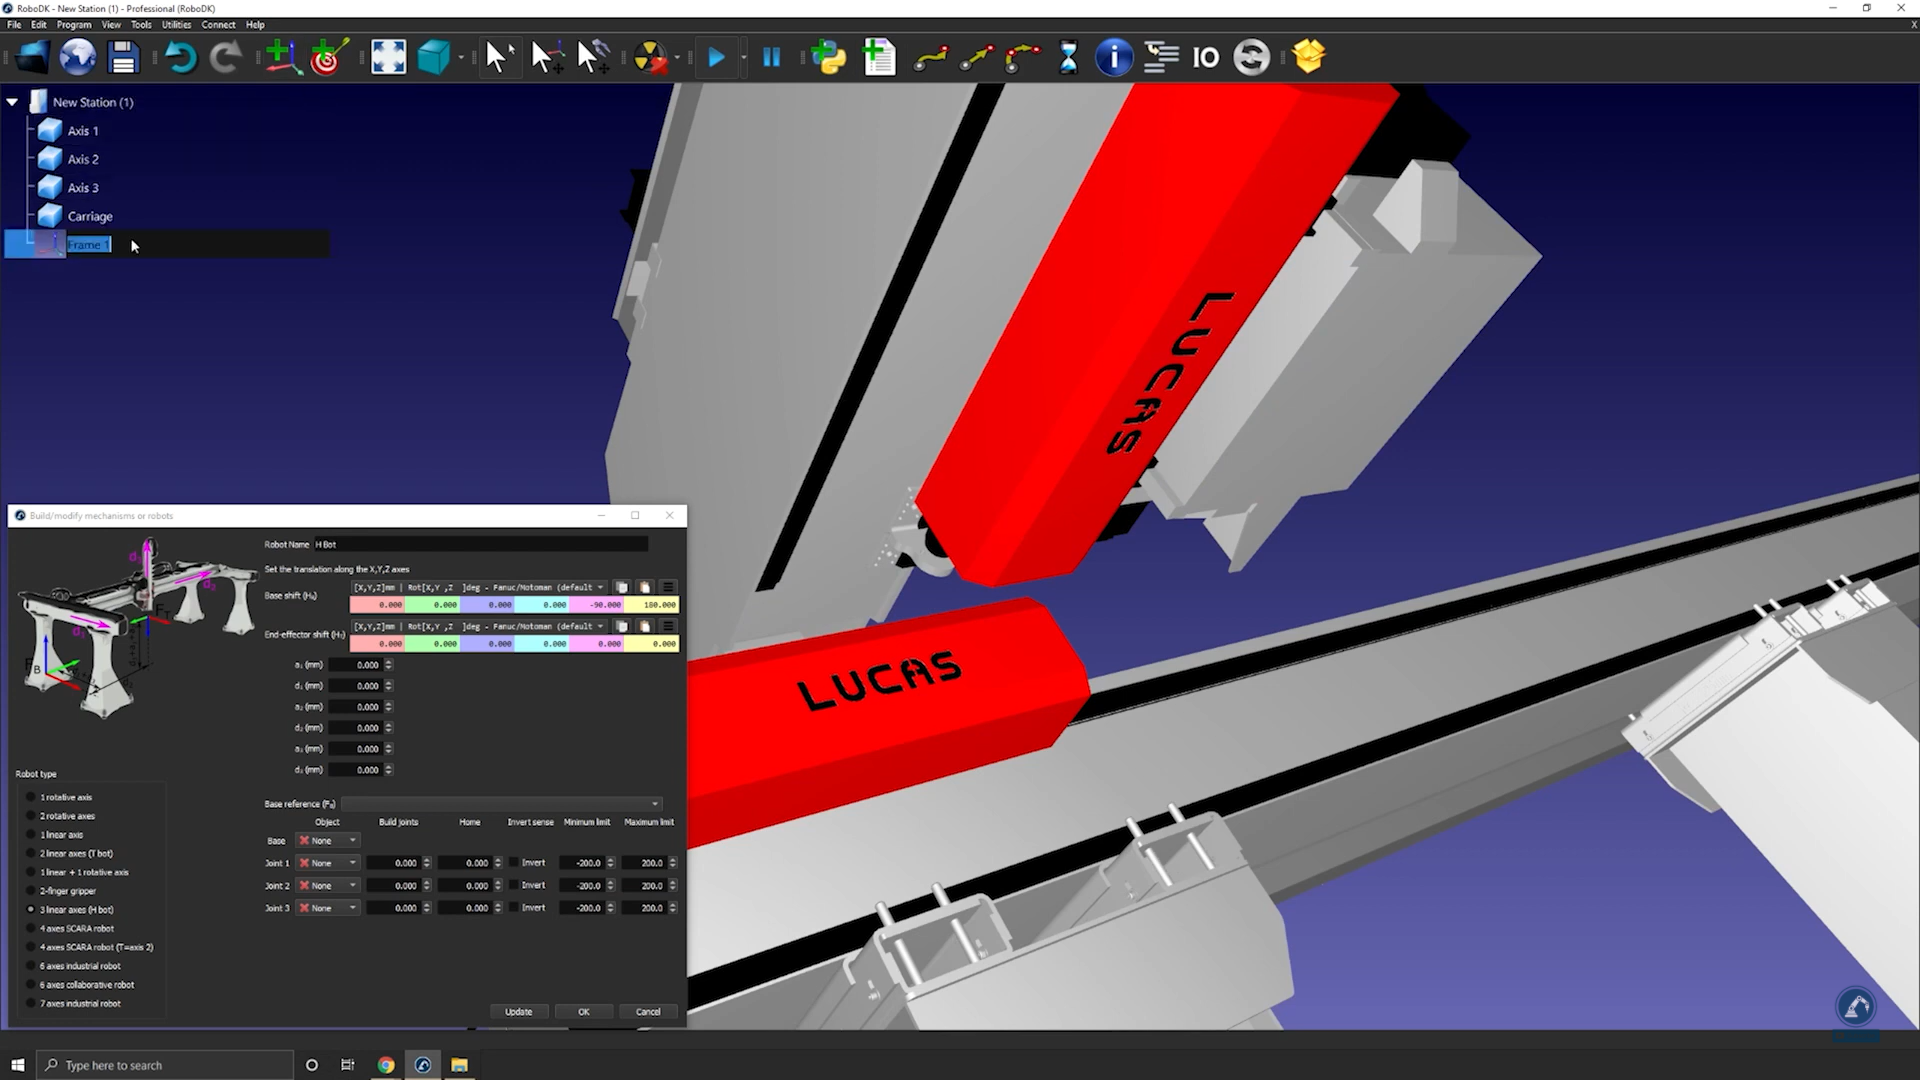
59.Créez un repère à la position 0 du rail. Vous pouvez le renommer Frame Base.
Suivez ces étapes pour modifier la position du repère :
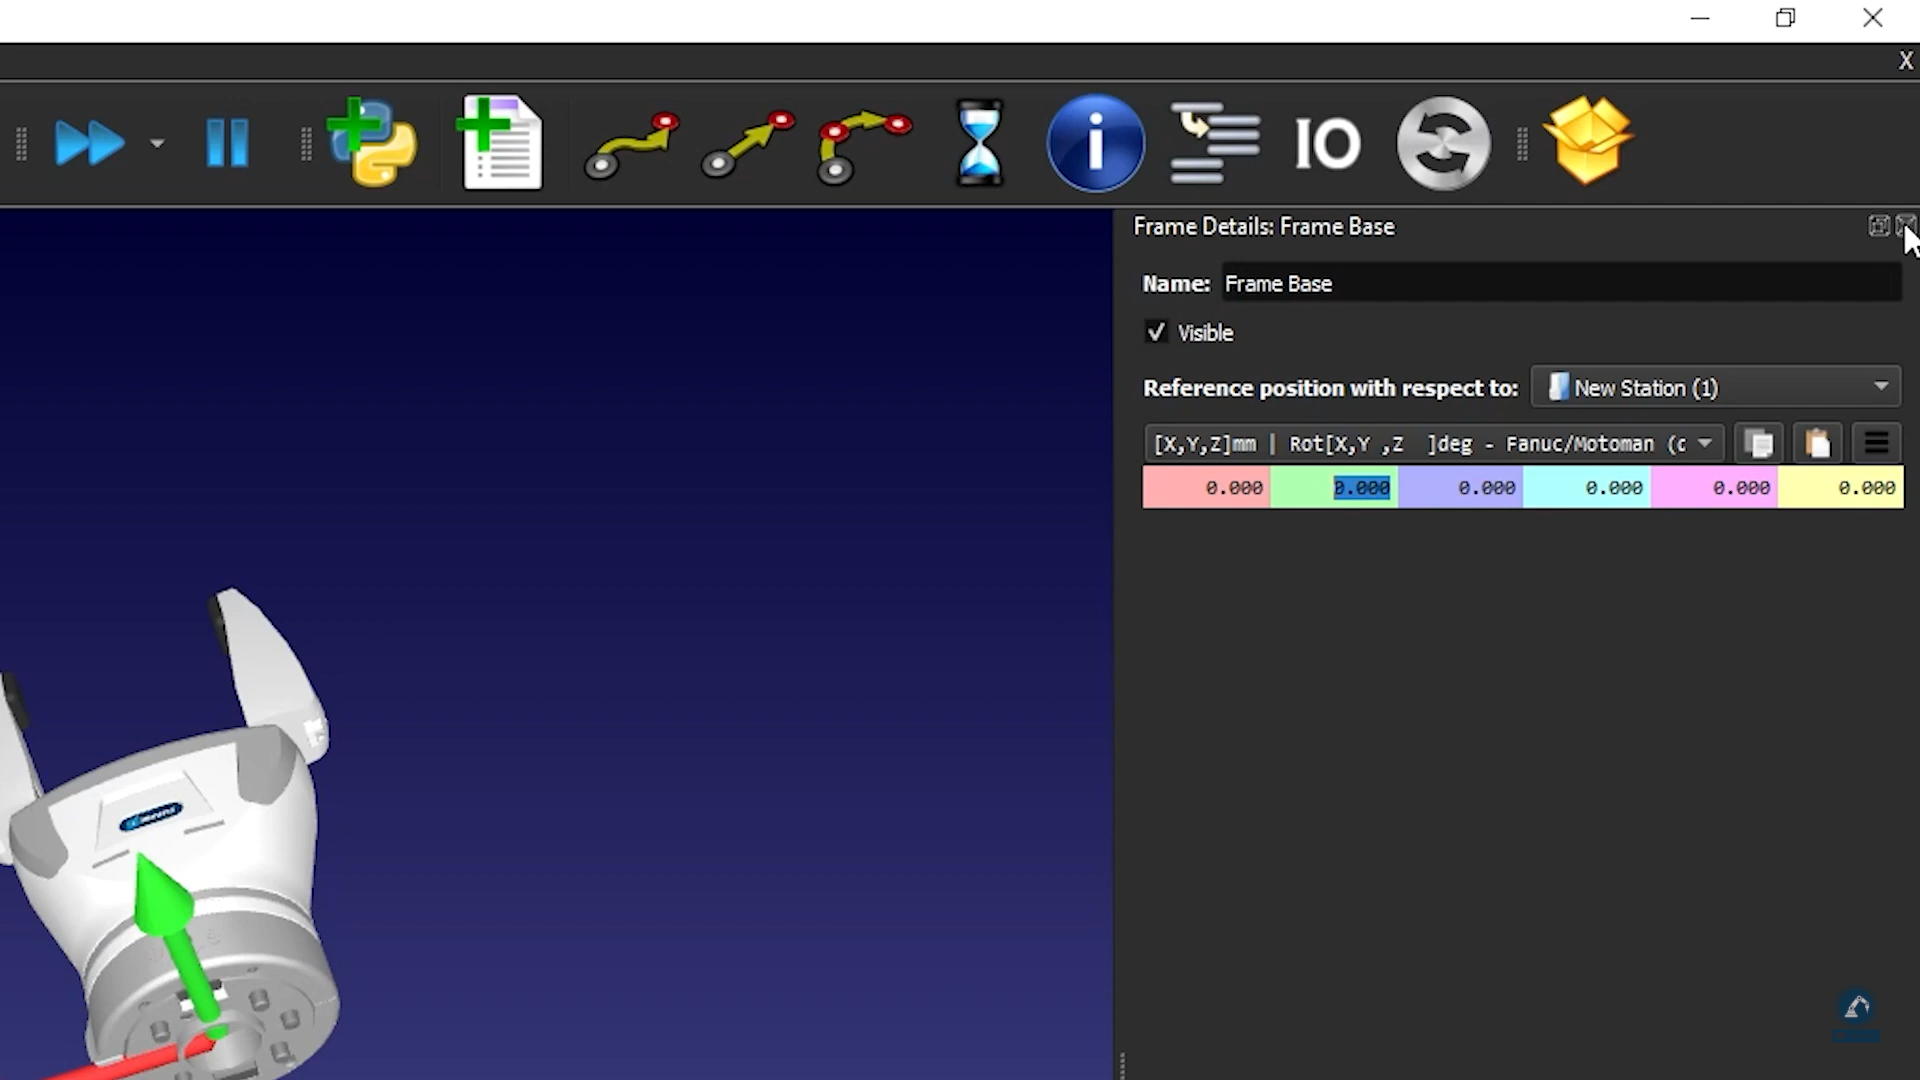
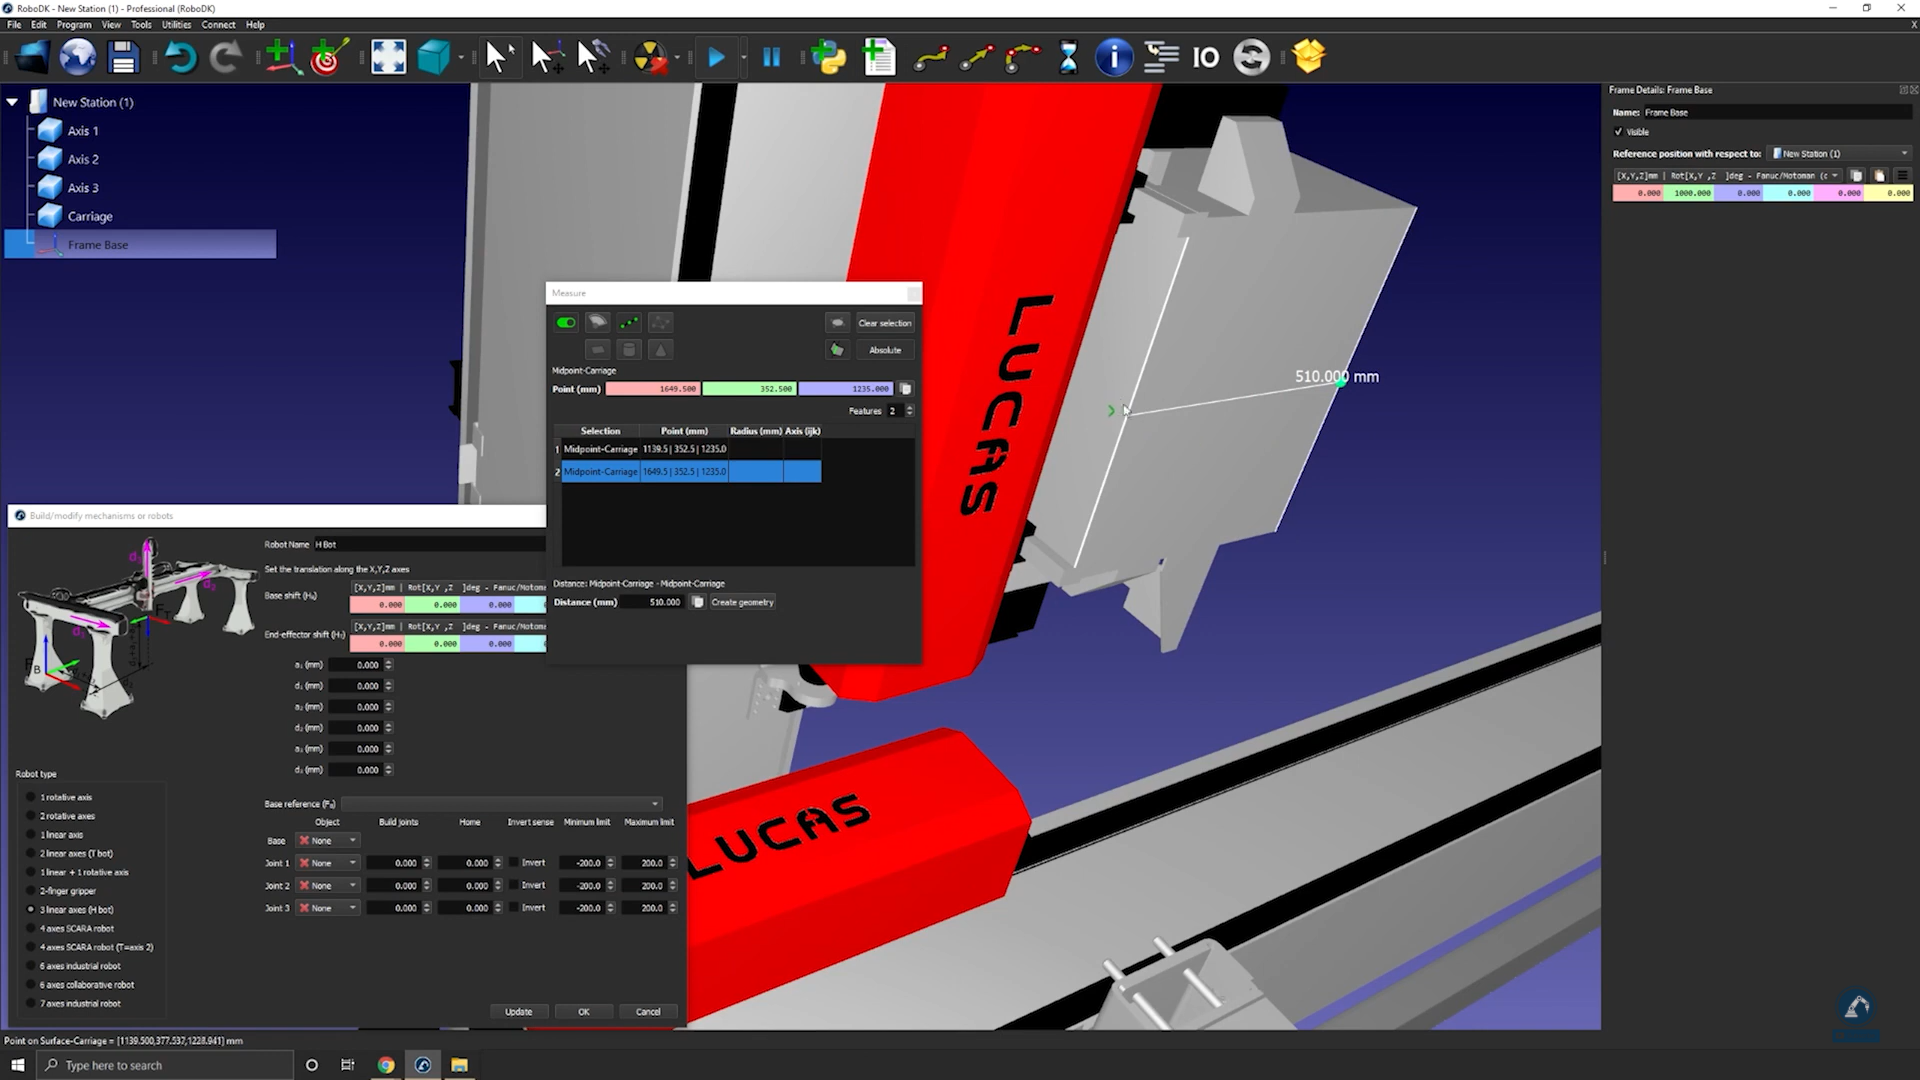
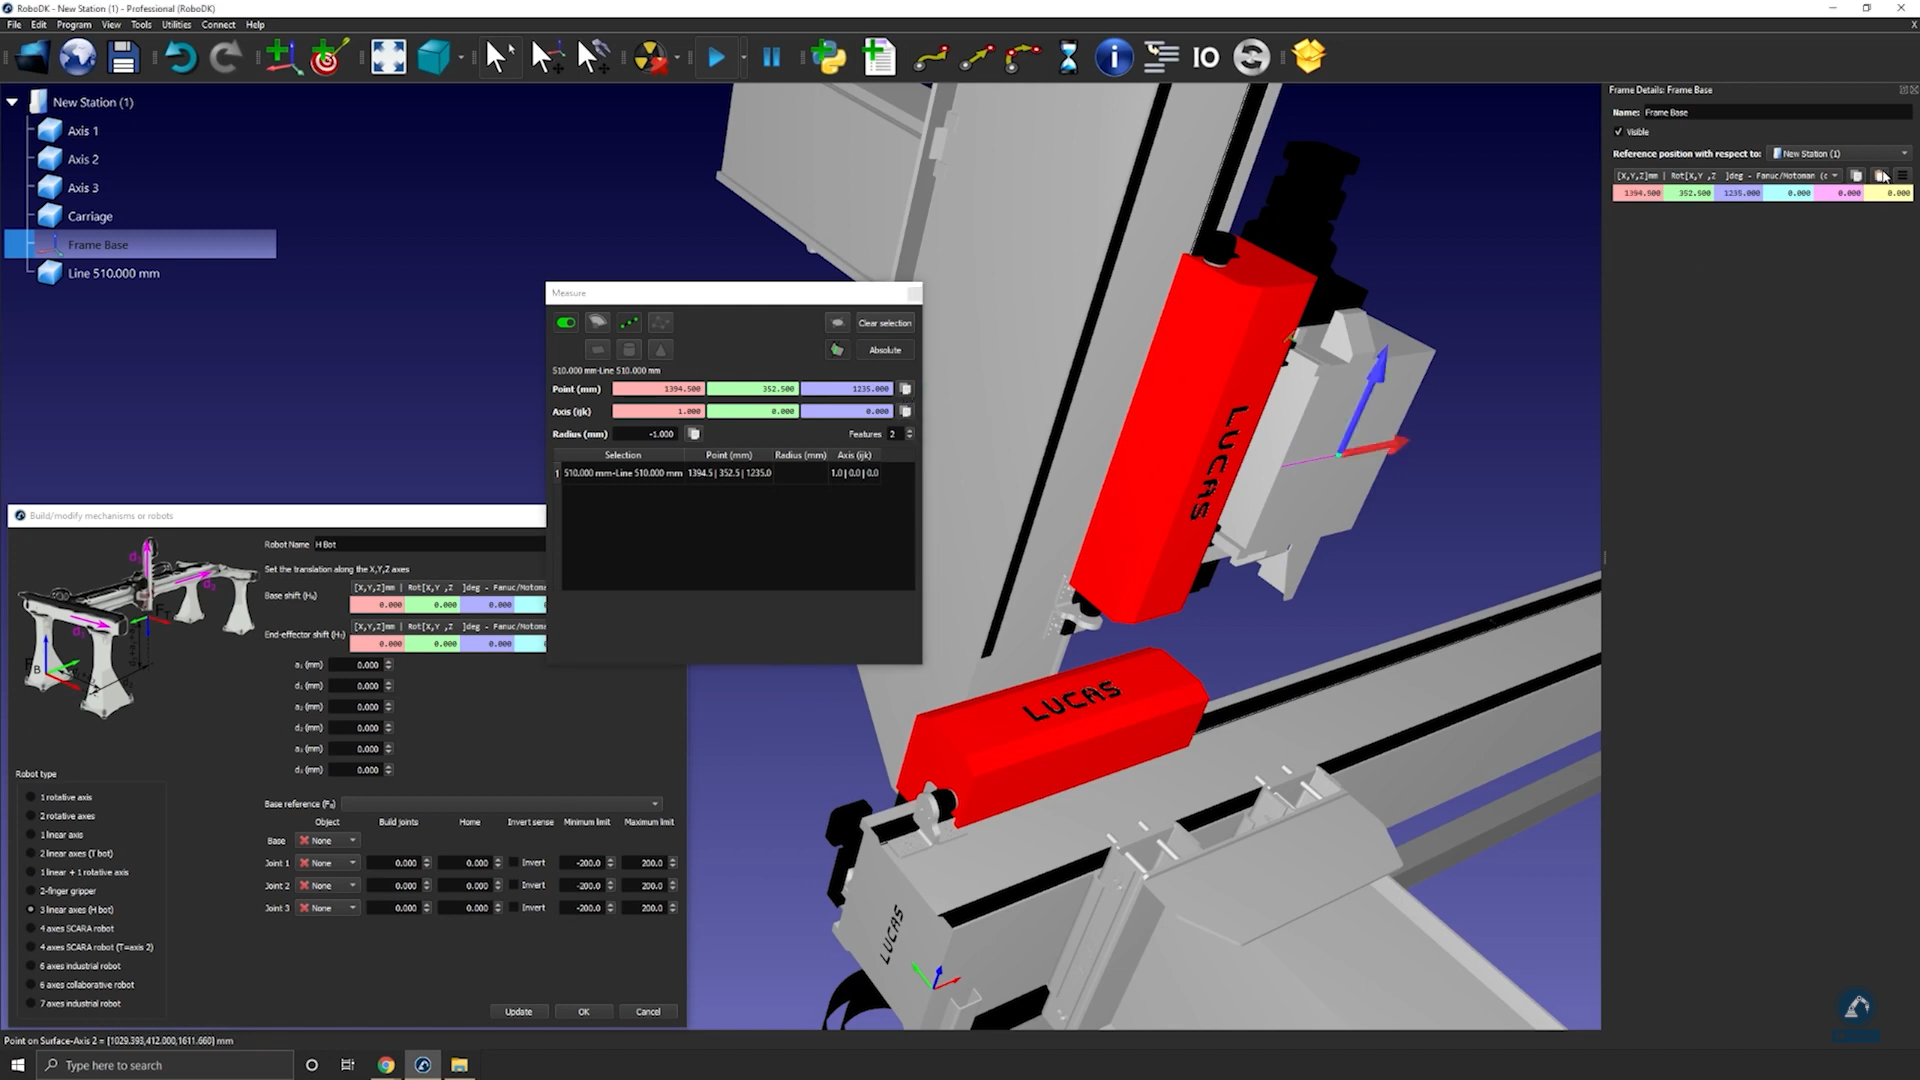
60.Ouvrez le panneau du repère en double-cliquant sur « Frame Base ».
61.Ouvrez l'outil de mesure : Outils→Mesure.
62.Sélectionnez l'icône mise en surbrillance ci-dessous dans l'outil de mesure, puis sélectionnez les deux arêtes de votre objet pour trouver la distance entre les deux points centraux.
63.Sélectionnez Créer une géométrie pour créer une ligne entre les deux points centraux.
64.Maintenant que la ligne entre les deux points est créée, vous pouvez sélectionner Effacer la sélection.
65.Sélectionnez le centre de la ligne pour trouver la mesure du point central de la ligne que vous venez de créer.
66.Copiez les valeurs et collez-les comme position du repère (comme indiqué dans l'image ci-dessous) pour vous assurer que la position du repère correspond à l'image de référence.
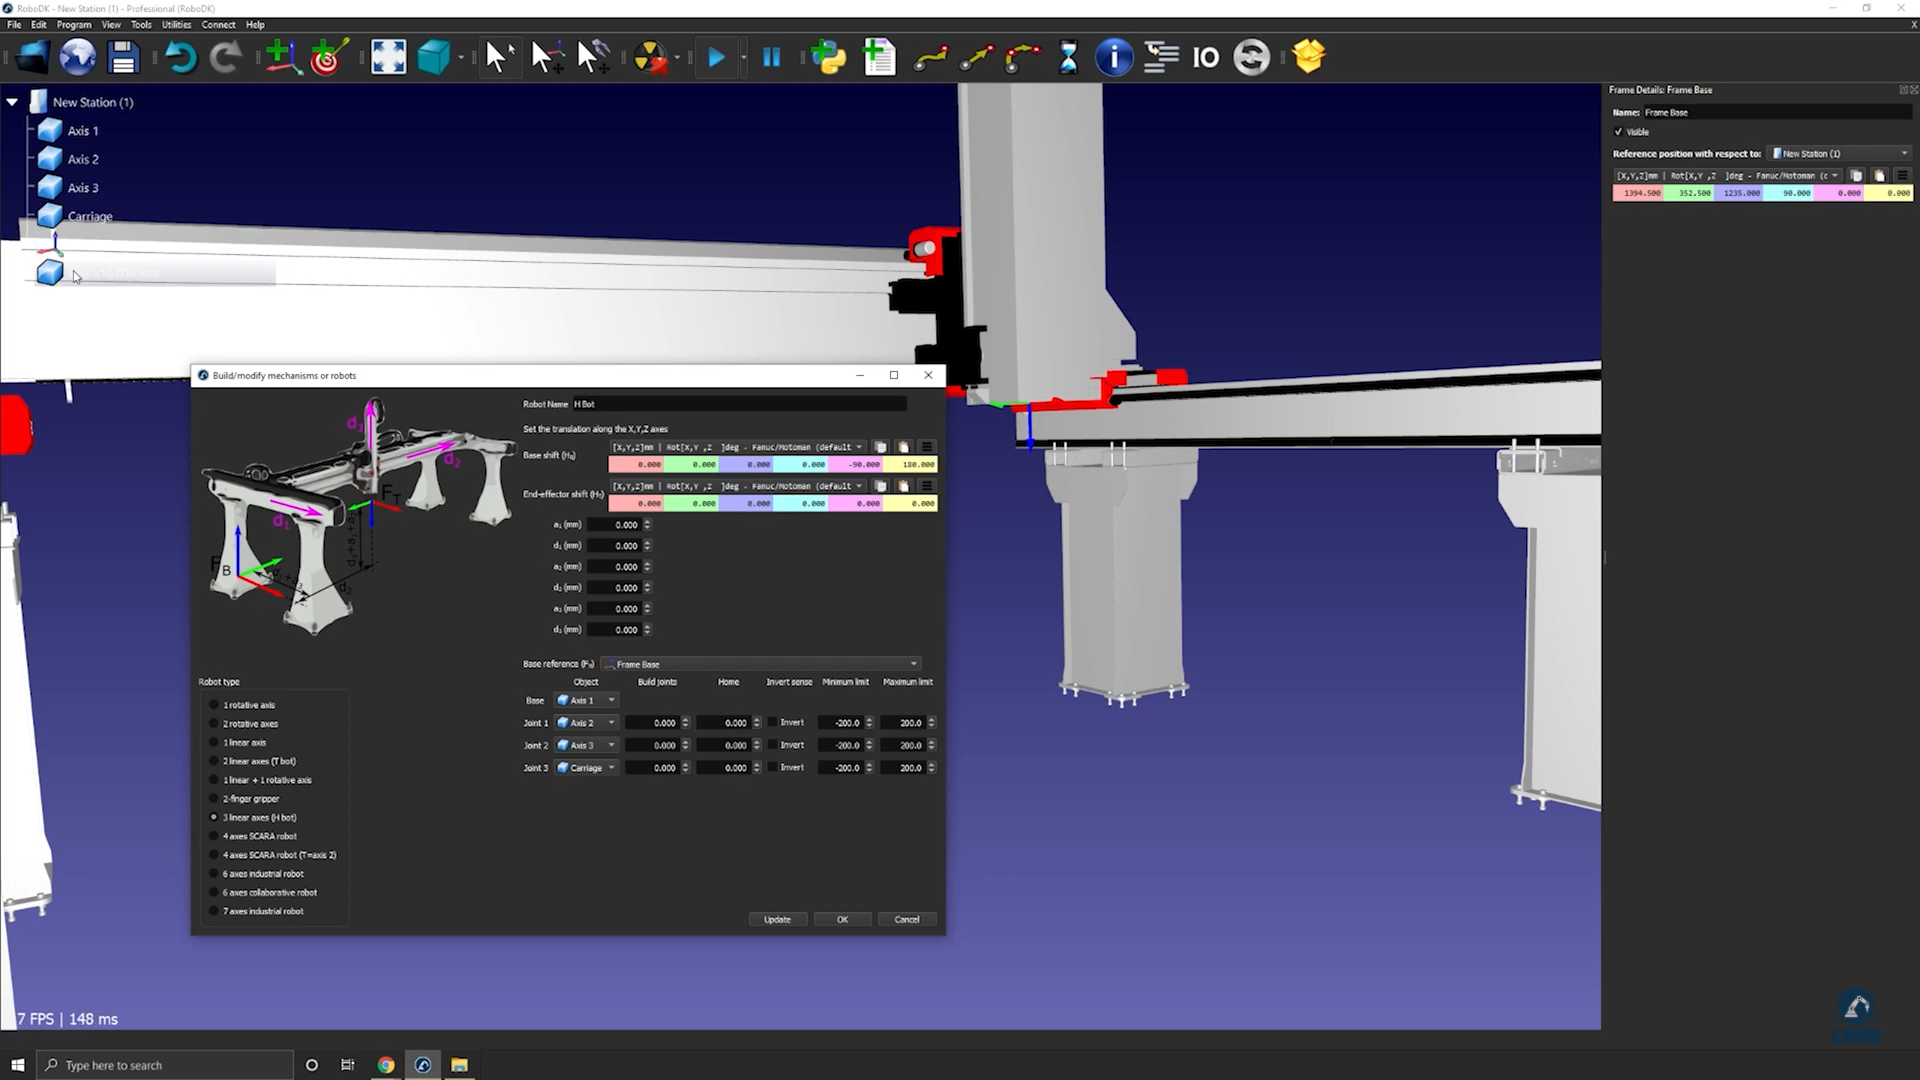
Suivez ces étapes pour vous assurer que les orientations sont identiques :
67.Faites une rotation de 90 degrés dans le sens antihoraire.
68.Sélectionnez Frame Base, puis sélectionnez les modèles 3D du rail (sélectionnez chaque section une par une) comme indiqué dans l'image ci-dessous.
69.Saisissez la longueur de chaque rail dans la section de mesure.
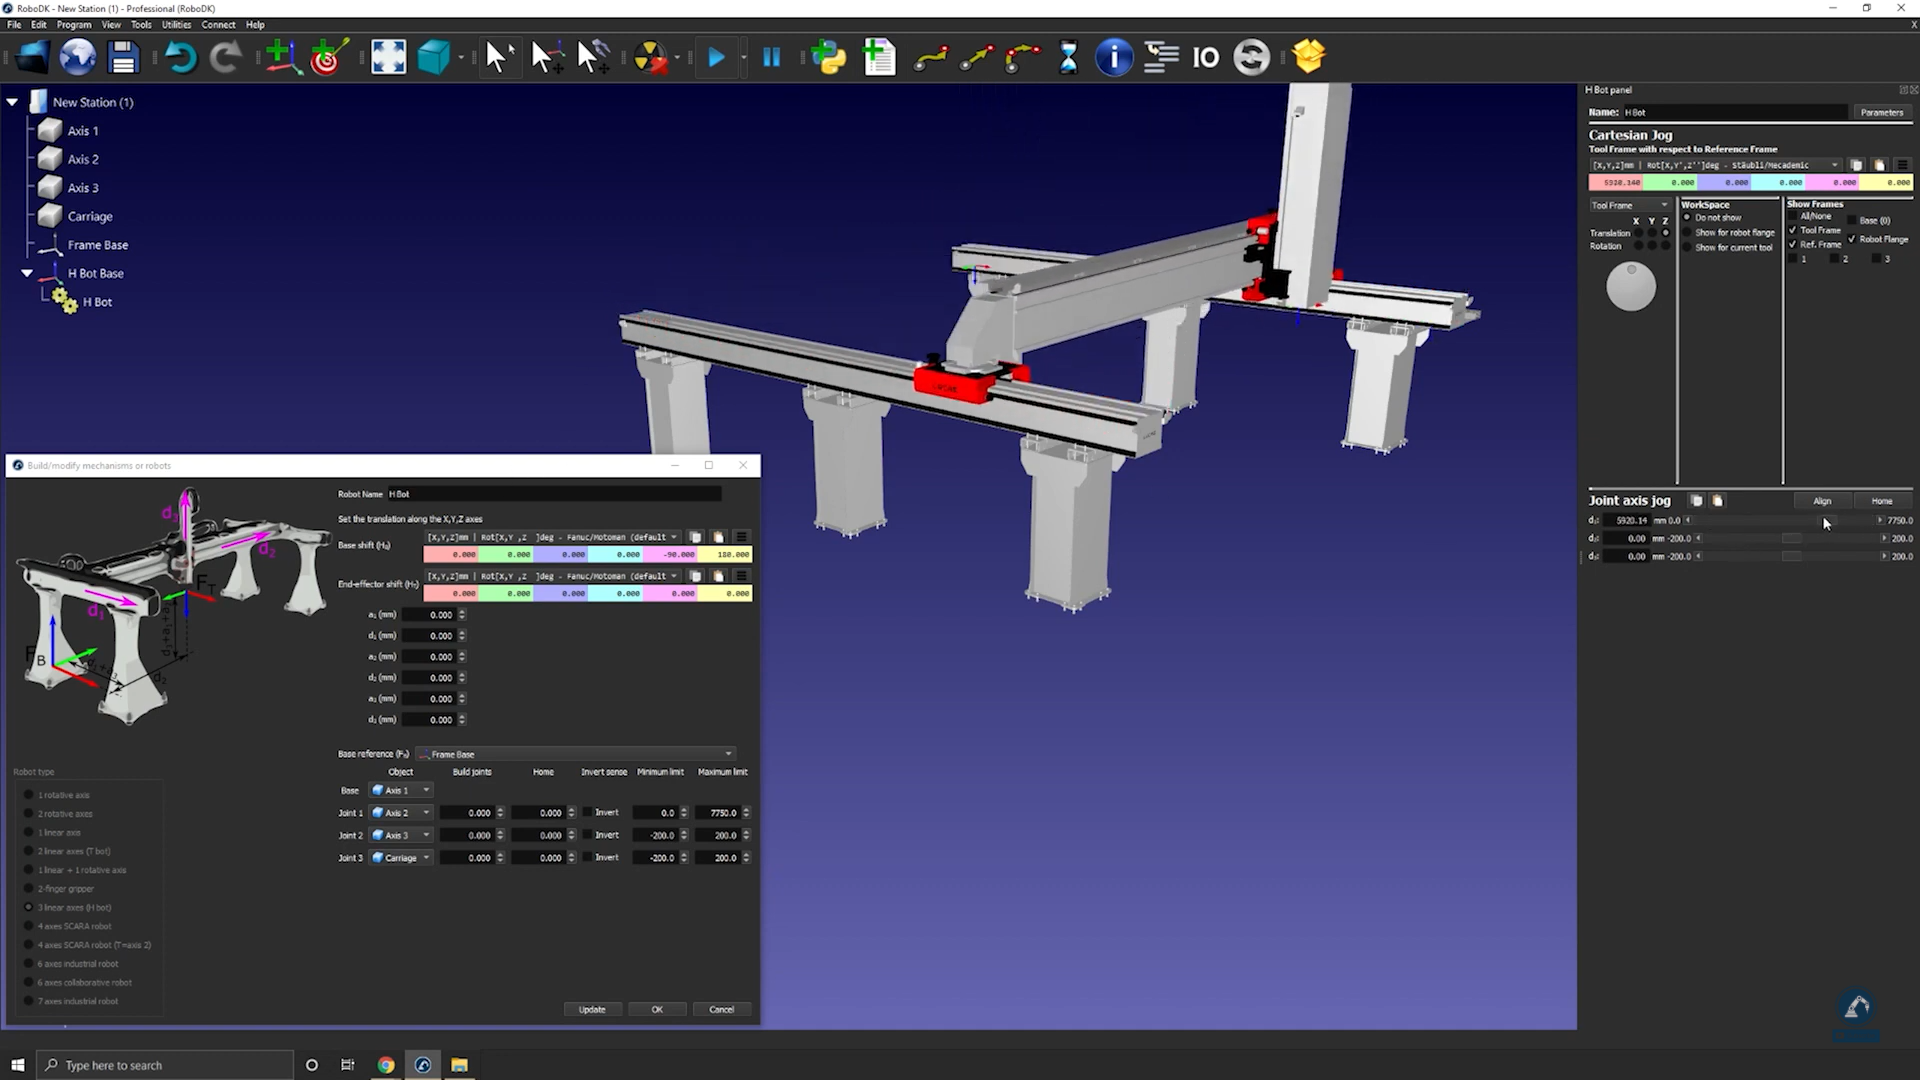
70.Déplacez chaque axe sous Déplacement des axes articulaires pour vous assurer que chaque axe se déplace correctement.
71.Appuyez sur Mettre à jour après avoir testé chaque axe pour créer votre robot.
72.Si le résultat vous convient, vous pouvez appuyer sur Ok dans la fenêtre de modélisation du mécanisme.
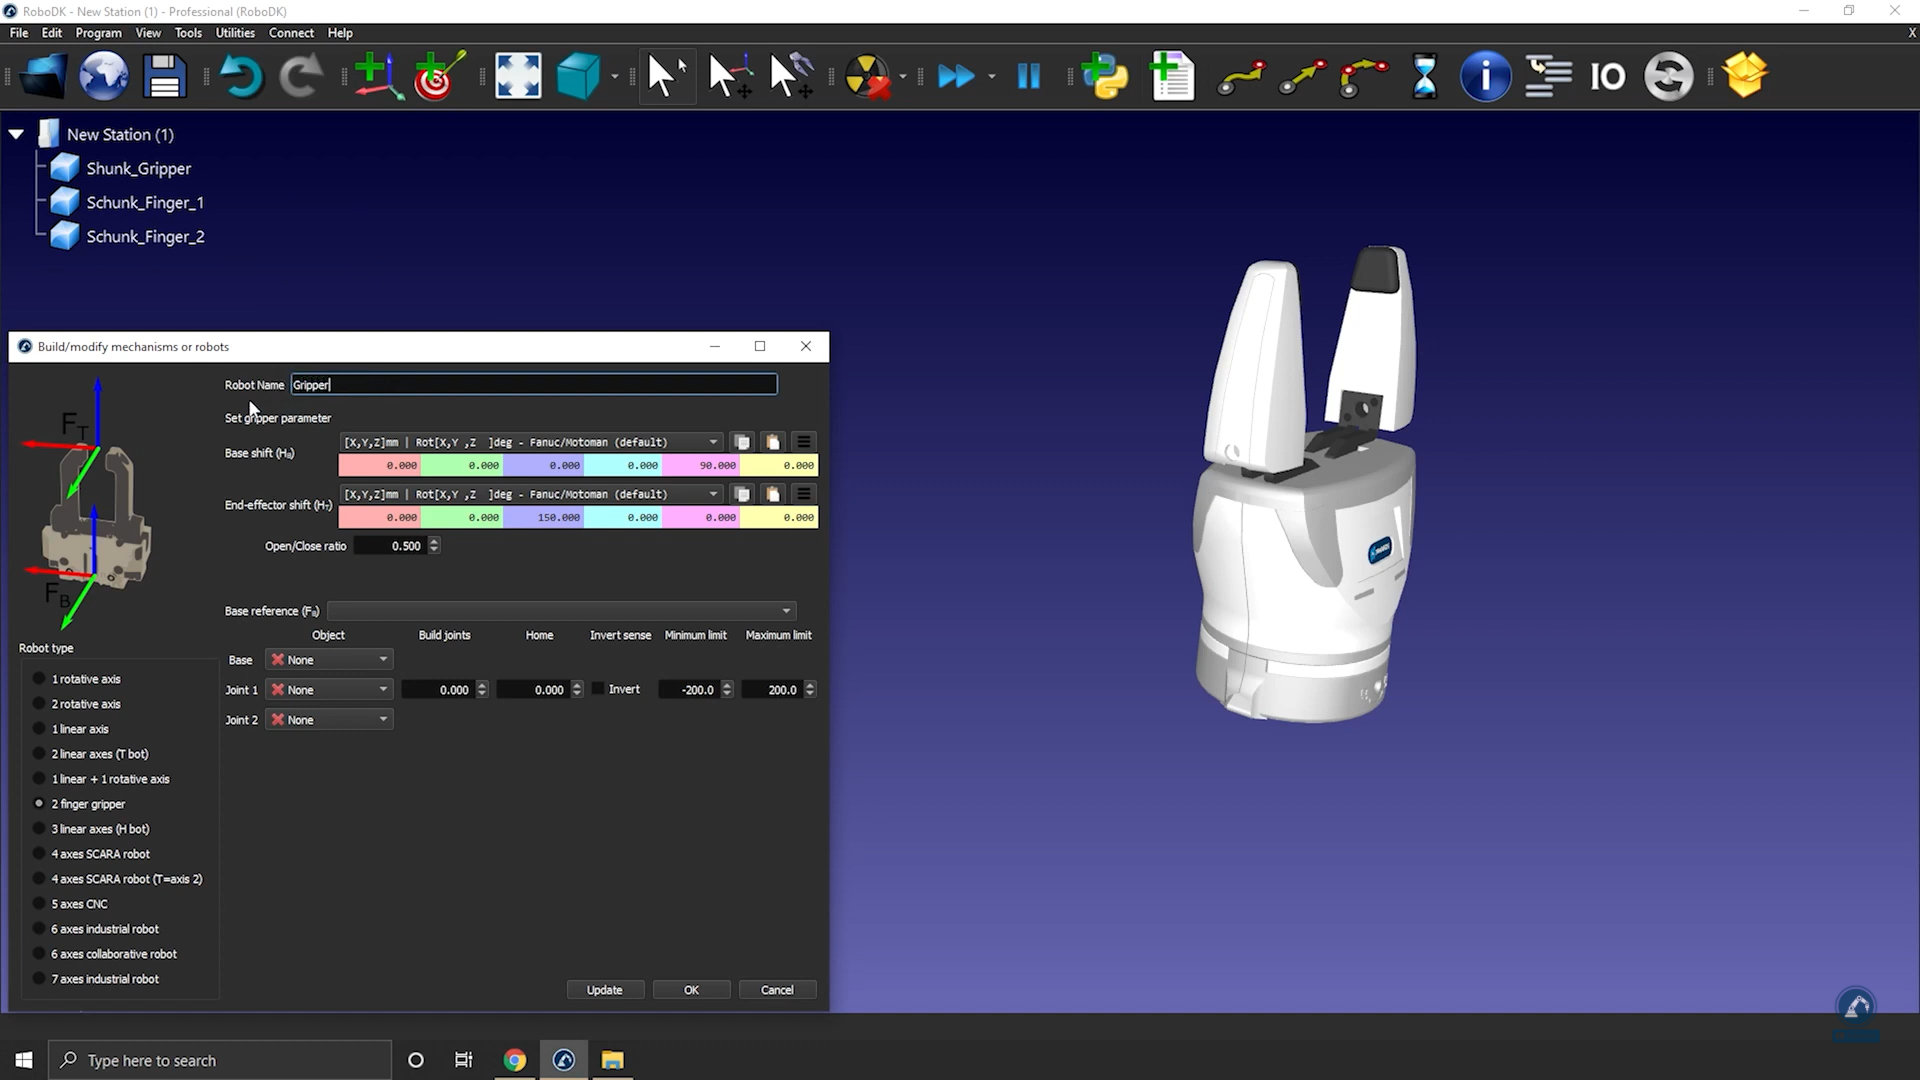
Comment modéliser un préhenseur parallèle à 2 doigts
Vous pouvez modéliser un préhenseur parallèle dans RoboDK en utilisant l’outil Modéliser un robot ou mécanisme. Les préhenseurs parallèles sont aussi appelés préhenseurs à 2 doigts et permettent à un robot de saisir des pièces.
Vidéo : Comment construire un préhenseur à 2 doigts : https://www.youtube.com/watch?v=kK4PRTjOZ48.
Suivre les étapes suivantes afin de configurer votre modèle 3D dans RoboDK :
73.Importer votre modèle 3D : faire glisser et déposer votre fichier STEP afin de le charger dans votre station (les fichiers IGES ou STL fonctionnent également).
74.Ouvrir l’assistant de mécanisme : Utilitaires➔Modéliser un robot ou mécanisme.
75.Sélectionner Préhenseur à 2 doigts sous « Type de robot ».
76.Vous pouvez renommer votre robot « Gripper ».
Suivre les étapes suivantes afin de positionner votre repère de base :
77.Créer un repère (il doit se trouver sous le préhenseur) et le renommer Frame Base.
78.S’assurer que le repère que vous venez de créer est positionné conformément à l’image : ramener le repère à 0,000 mm (X, Y, Z).
Note : Vous pouvez simplifier les choses en positionnant les doigts de votre préhenseur à leur position home (0 mm). Si vous souhaitez que la position zéro corresponde au préhenseur fermé, déplacer les doigts vers le milieu jusqu’à ce qu’ils se touchent.
79.Saisir la plage de mouvement du préhenseur : si vous placez les doigts à la position 0, la limite minimale sera 0 et la limite maximale sera 80.
80.Sélectionner Mettre à jour.
81.S’assurer qu’il se déplace dans la bonne direction et que les limites sont correctes en utilisant le déplacement des axes articulaires (Joint Axis Jog).
82.Si vous êtes satisfait du résultat, sélectionner Ok.
Comment modéliser un robot 6 axes
Cet exemple montre comment modéliser un bras robotique industriel à 6 axes à partir de zéro, en utilisant les modèles 3D fournis par le fabricant.
Suivez ces étapes pour rassembler des informations sur votre robot :
83.Vous aurez d'abord besoin des modèles 3D (tels que des fichiers STEP ou IGES).
84.Vous aurez également besoin de la fiche technique ou du manuel du robot.
Suivez ces étapes dans RoboDK pour ouvrir la fenêtre de modélisation du robot :
85.Sélectionnez Utilitaires→Modéliser un robot ou mécanisme.
86.Sous Type de robot, sélectionnez Robot industriel à 6 axes.
Chargez les fichiers 3D de votre robot dans RoboDK en procédant comme suit :
87.Faites glisser et déposez votre robot dans RoboDK, ou sélectionnez Fichier puis Ouvrir (le chargement peut prendre quelques secondes).
Suivez ces étapes pour diviser un objet en différentes pièces afin de pouvoir traiter chaque pièce séparément :
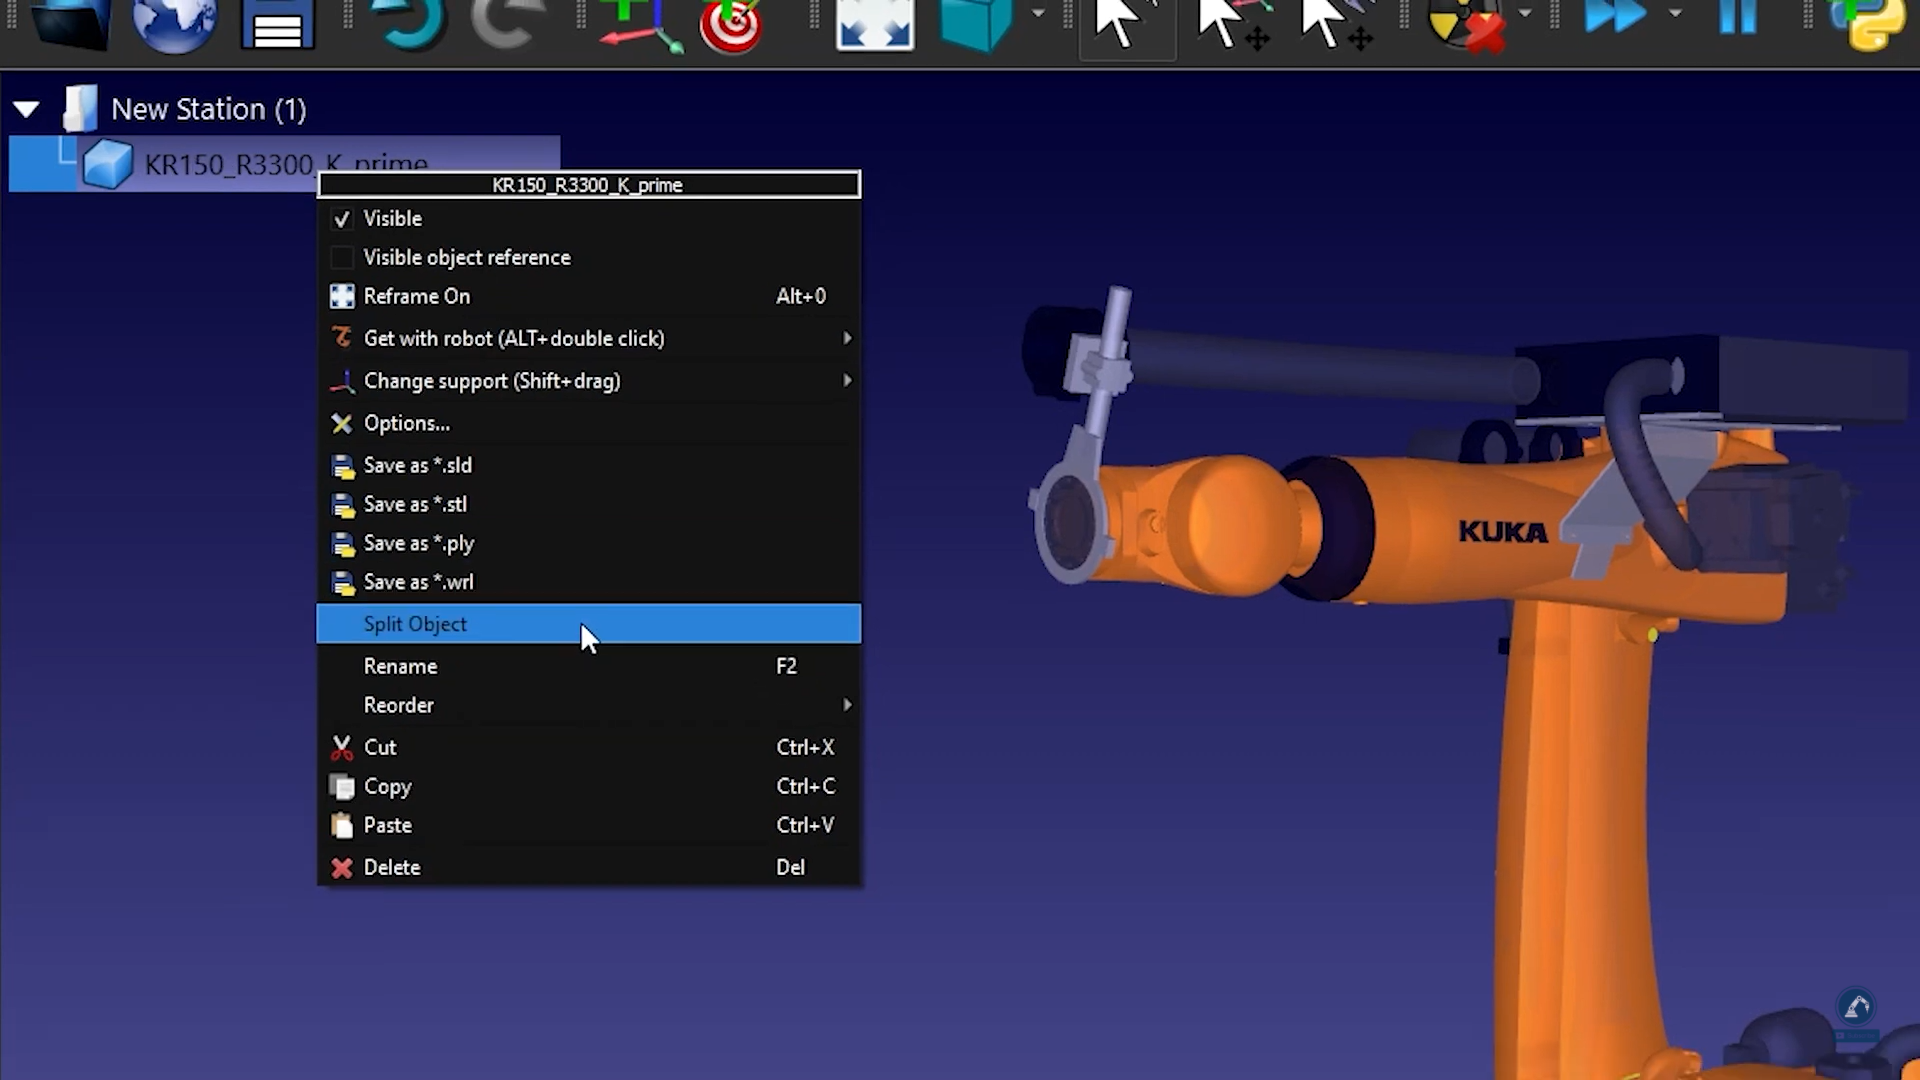
88.Si le fichier CAO que vous avez téléchargé est un seul objet, vous pouvez le dégrouper (fichier STEP) en faisant un clic droit sur n'importe quel objet et en sélectionnant Diviser l'objet.
89.Vous pouvez ensuite le regrouper pour créer les différentes pièces du robot.
Suivez ces étapes pour saisir les informations de cinématique du robot dans RoboDK :
90.Donnez un nom à votre robot en le saisissant dans Nom du robot.
91.Si les pièces de votre robot sont dans le bon ordre, tous les modèles 3D devraient être renseignés correctement. Sinon, vous pouvez lier manuellement chaque objet à l'articulation du robot correspondante.
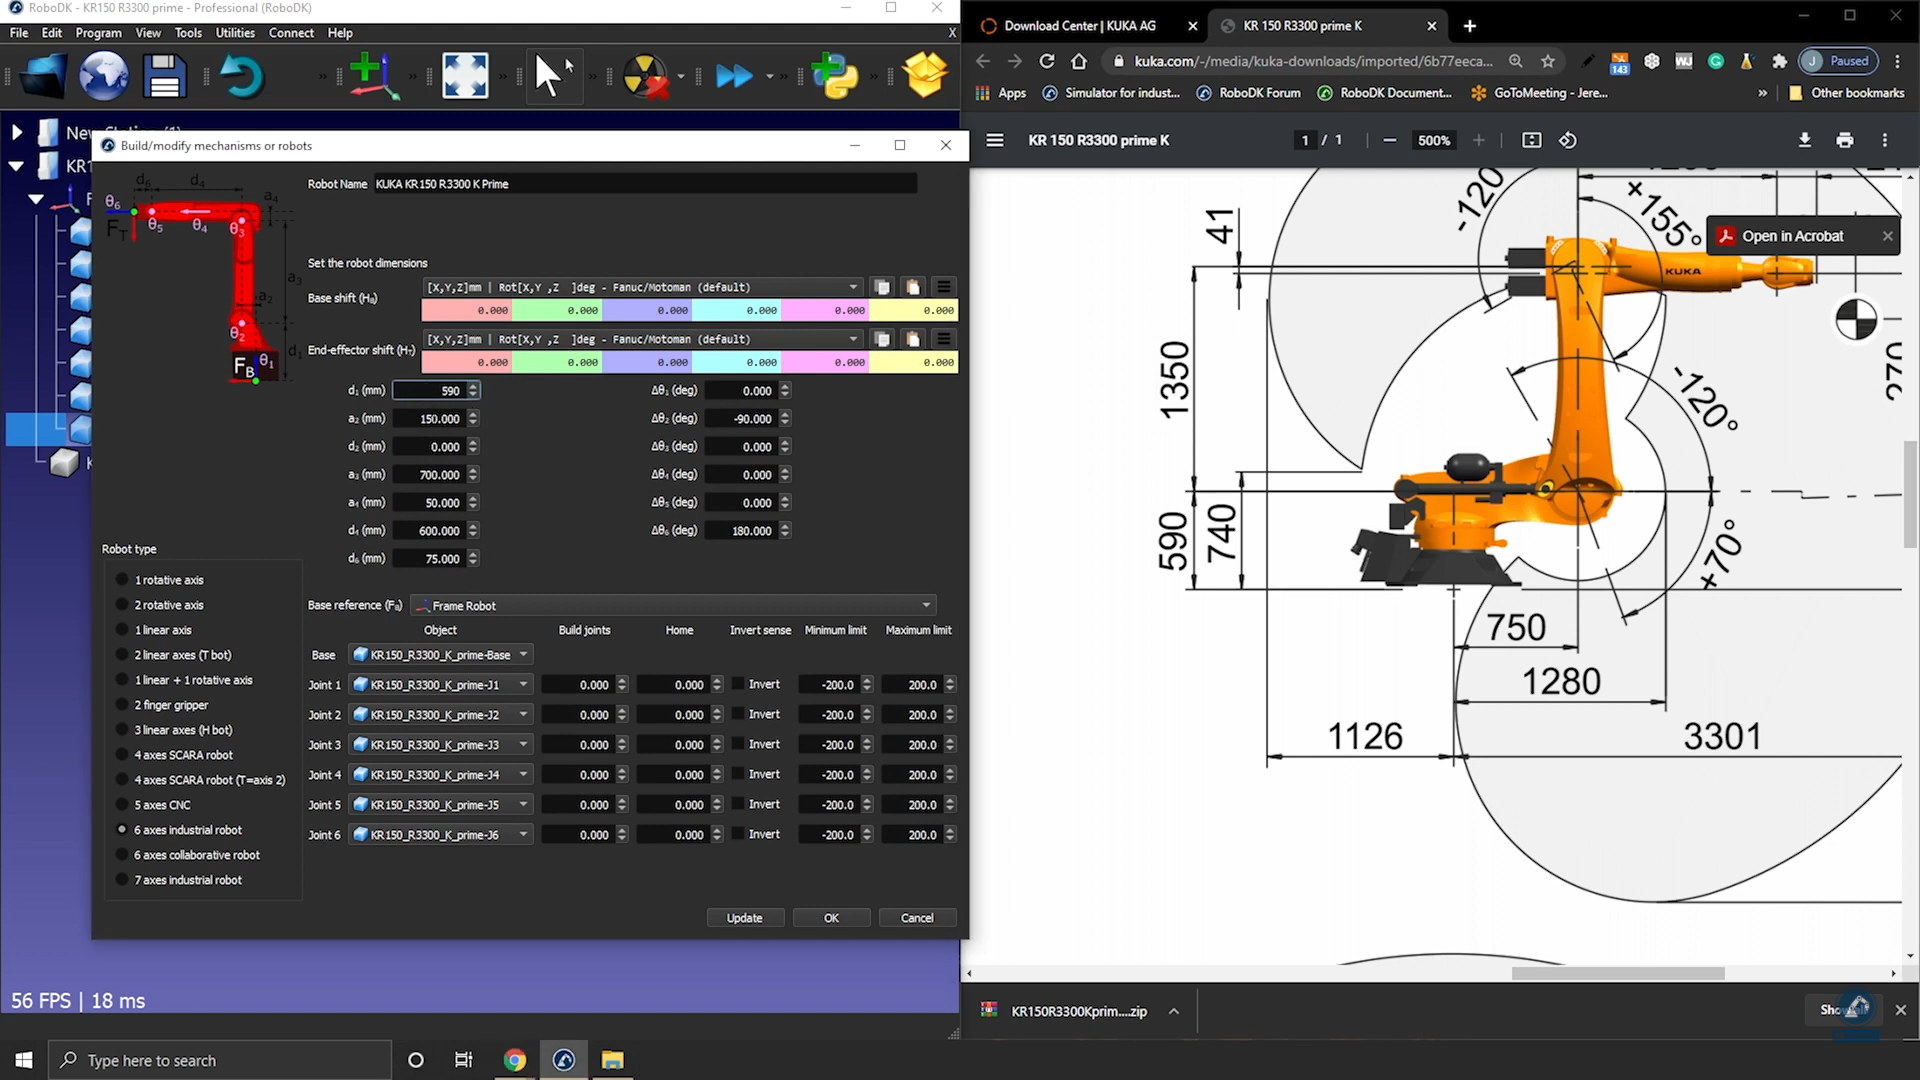
92.Renseignez les dimensions du robot en ouvrant la fiche technique.
93.Sur le croquis 3D de la fiche technique, vous trouverez toutes les valeurs recherchées. Saisissez les valeurs correctes dans RoboDK.
94.Une fois satisfait du résultat de la cinématique du robot, sélectionnez Mettre à jour.
Comment coupler les articulations du robot entre elles
Certains robots ont deux articulations couplées entre elles, ce qui signifie que deux des articulations du robot sont dépendantes l’une de l’autre. Par exemple, les robots Fanuc ont les articulations 2 et 3 liées entre elles.
Suivre les étapes suivantes afin de coupler les articulations de votre robot dans RoboDK :
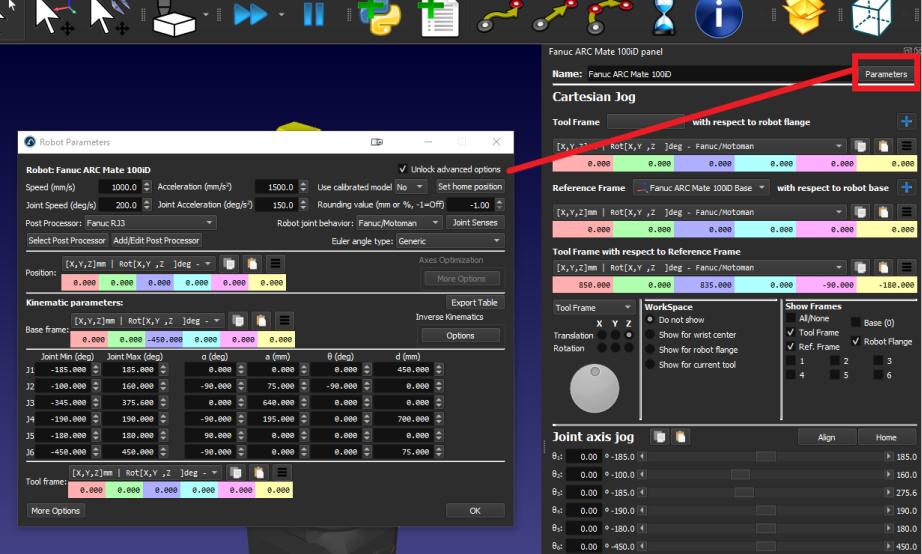
95.Tout d’abord, double-cliquer sur le robot afin d’ouvrir le panneau du robot.
96.Cliquer sur Paramètres afin d’ouvrir l’onglet Paramètres du robot.
97.Cocher la case Déverrouiller les options avancées.
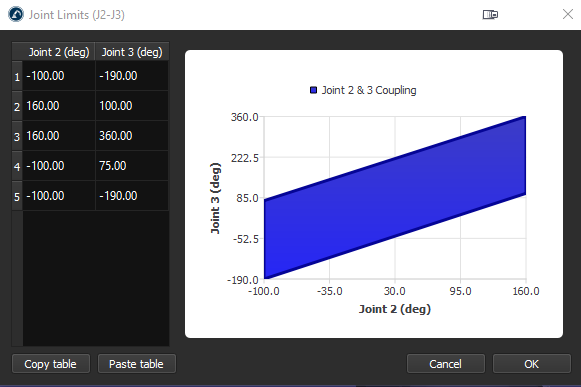
98.Cliquer sur Sens des articulations afin d’ouvrir l’onglet du sens des axes des articulations. Les 6 premières valeurs représentent le sens de rotation des articulations et la dernière valeur est le couplage des articulations 2 et 3. Changer la 7e valeur à -1 afin de lier les articulations. Un nouvel onglet contenant le polygone de limite de l’articulation couplée s’ouvrira ; vous pouvez modifier les limites afin d’éviter que le robot n’entre en collision avec lui-même.
Note : Coupler les articulations fera bouger les articulations 2 et 3 ensemble, et changer la valeur à 1 au lieu de -1 inversera le sens du couplage des articulations.
Synchroniser des axes additionnels
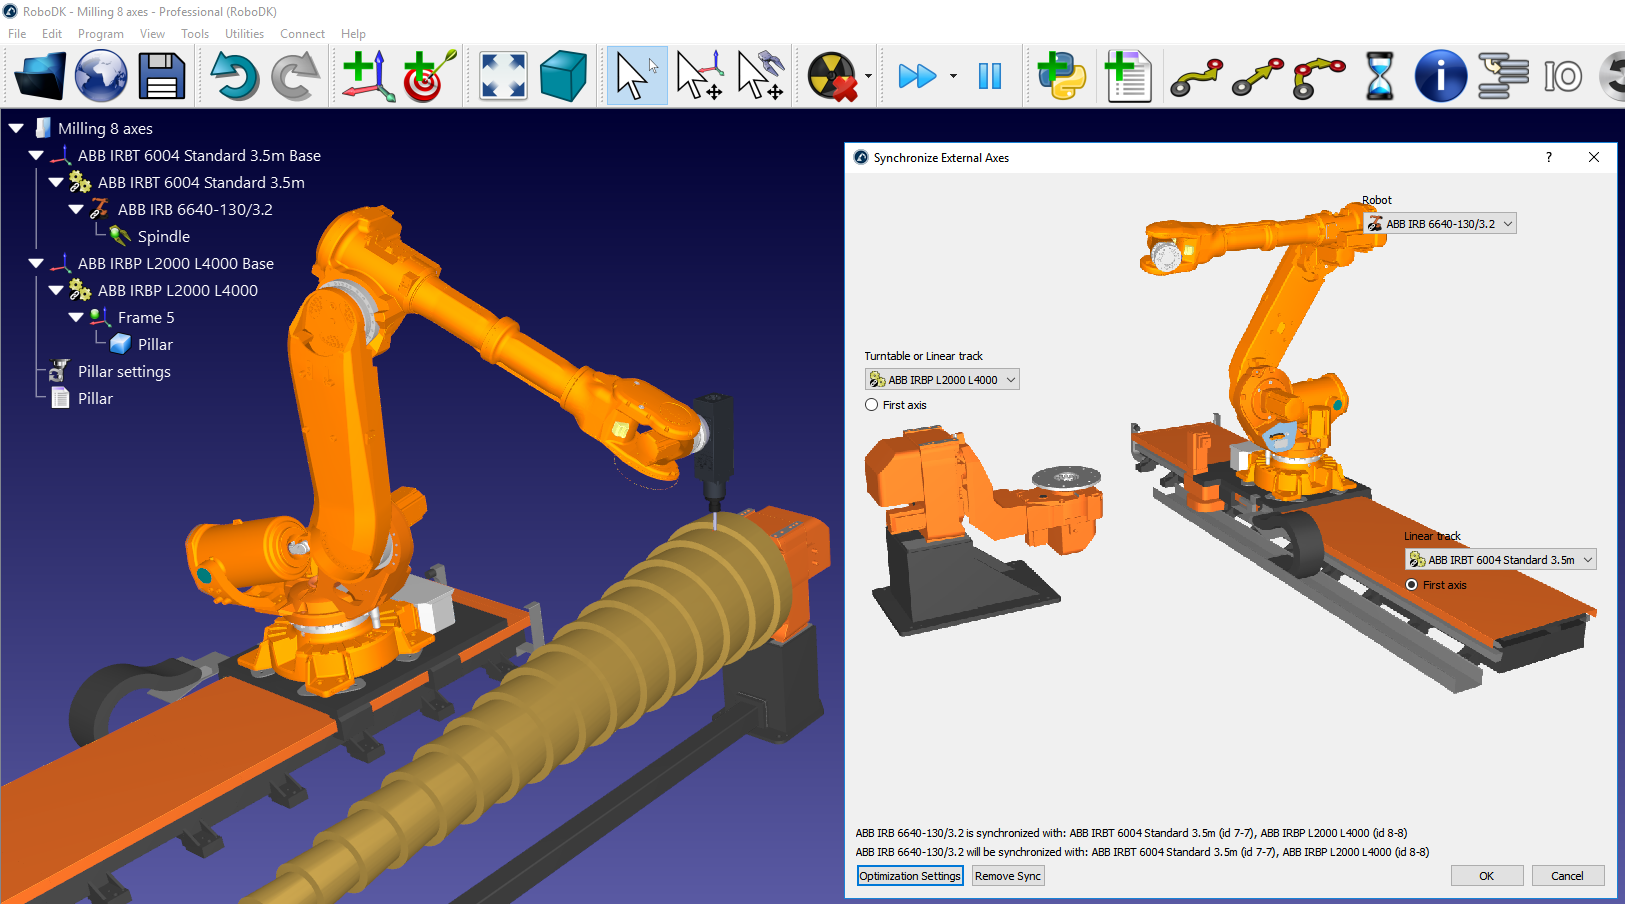
Il est possible de synchroniser un bras robot avec des axes externes supplémentaires. Les axes externes peuvent être simplement utilisés comme des positionneurs, ou ils peuvent aussi être synchronisés avec le même contrôleur robot. Lorsque les axes externes sont synchronisés, le robot et les axes peuvent se déplacer en même temps tout en conservant des mouvements linéaires précis par rapport à un système de coordonnées. Note : Tous les contrôleurs robot ne supportent pas les mouvements synchronisés entre le bras robot et les axes externes. Dans ce cas, vous ne devez pas synchroniser votre robot avec vos axes externes. Vous pouvez tout de même utiliser vos axes externes comme positionneurs.
Remarque : tous les contrôleurs de robot ne prennent pas en charge le mouvement synchronisé entre le bras du robot et les axes externes. Dans ce cas, vous ne devez pas synchroniser votre robot avec vos axes externes. Vous pouvez toutefois utiliser vos axes externes comme positionneurs.
Il est possible de synchroniser jusqu’à 6 axes supplémentaires avec n’importe quel robot à l’aide de RoboDK. Si vous utilisez un robot 6 axes, vous pouvez avoir un système combiné avec 12 axes.
Pour synchroniser un bras robot avec des axes externes :
1.Charger l’axe additionnel depuis notre bibliothèque ou le modéliser en tant que nouveau mécanisme.
2.Construire une station RoboDK en plaçant le robot et les axes/mécanismes dans leurs positions.
Astuce : Si nécessaire, utiliser des repères supplémentaires afin de déplacer les objets les uns par rapport aux autres.
3.Sélectionner Utilitaires➔Synchronisation d’axes externes.
4.Sélectionner le robot et la table tournante disponible et/ou le rail linéaire seront disponibles pour la synchronisation avec le robot.
5.Sélectionner OK. Un nouveau panneau robot va s’ouvrir montrant les axes supplémentaires en bleu.
Les cibles liées à ce robot synchronisé afficheront des valeurs d’articulations supplémentaires en bleu. Il est possible de spécifier la position préférée d’un positionneur lorsqu’un programme est généré. Les cibles cartésiennes conserveront la position cartésienne définie tout en déplaçant les axes externes le long de la trajectoire.
Tous les réglages d’usinage robotisé afficheront des options supplémentaires pour définir la position préférée des axes externes. De plus, chaque mouvement exporté par le post-processeur inclura la position des axes externes.
Astuce : Double-cliquer sur les limites d’axe du robot dans le panneau robot pour mettre à jour les limites des articulations du robot.
Astuce : Si l’axe externe n’est pas disponible dans la bibliothèque, il est possible de modéliser des axes supplémentaires dans le menu Utilitaires➔Modéliser un robot ou mécanisme.
Optimisation des axes externes
Lorsque vous avez un ou plusieurs axes supplémentaires synchronisés avec votre robot, vous pouvez prioriser le déplacement de certains axes et optimiser vos projets d'usinage robotisé, vos projets de suivi de courbes/points et vos projets d'impression 3D selon vos critères préférés. Plus d'informations dans la section usinage robotique.
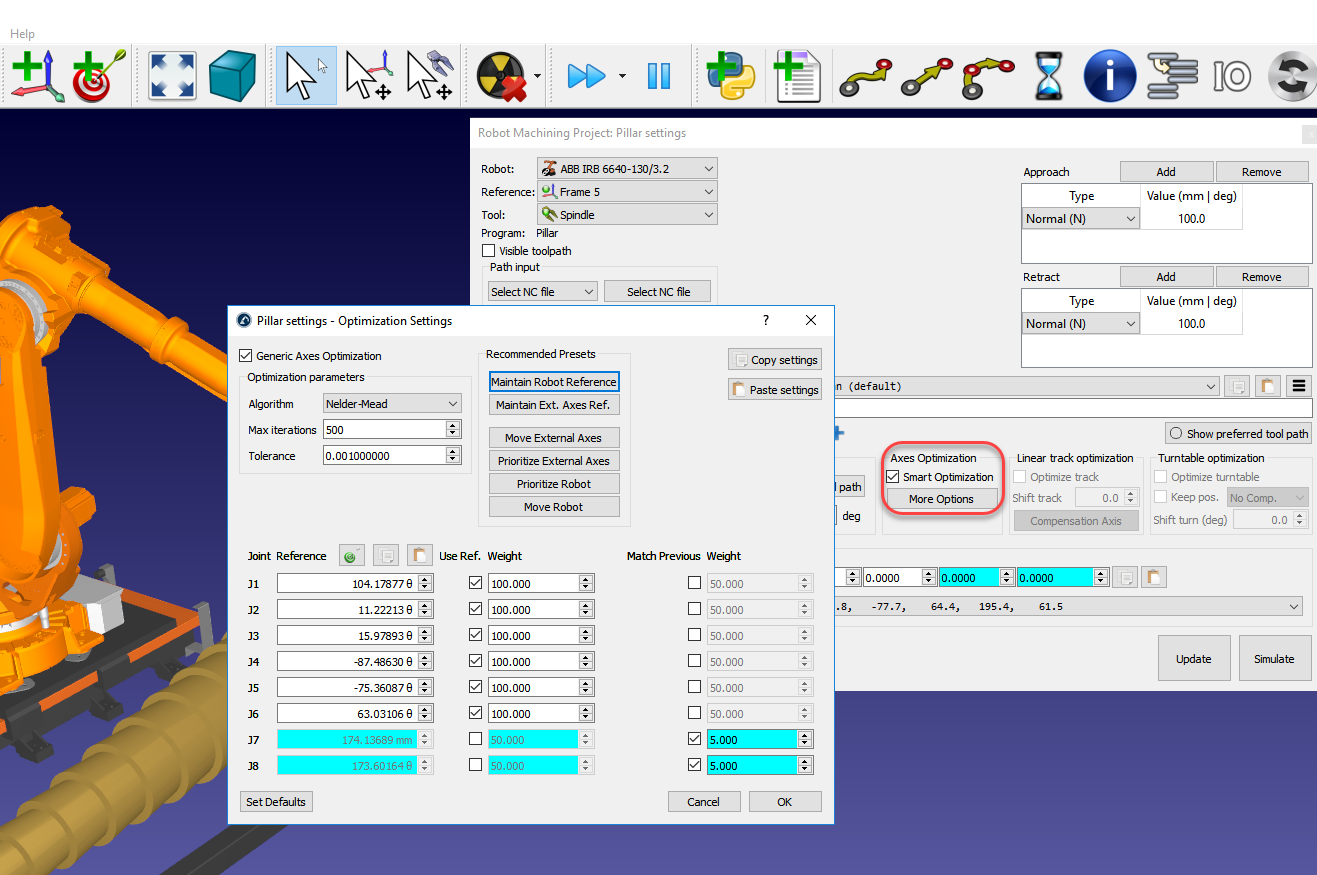
Sélectionnez Plus d'options dans la section Optimisation des axes de votre projet d'usinage robotisé pour voir les options d'optimisation des axes externes.
Vous pouvez attribuer différentes priorités selon les critères suivants :
99.Maintenir les articulations de référence : vous pouvez imposer une position d'axe désirée pour certaines (ou toutes) les articulations. Un poids plus élevé signifie qu'il est plus probable de correspondre à la valeur de référence à tout moment durant le programme.
100.Minimiser le mouvement (correspondre à la position précédente) : vous pouvez imposer une « pénalité » au déplacement brusque de certains axes (mouvement relatif).
101.Maintenir la pose de référence : vous pouvez imposer une pose absolue désirée du robot à maintenir. La pose de référence est la pose de la bride du robot que vous souhaitez maintenir par rapport à la base statique du robot. La contrainte d'orientation tentera de faire correspondre les vecteurs X, Y, Z de la pose de la bride du robot selon la pose de référence.
Par exemple, si vous sélectionnez le préréglage Maintenir l'orientation de la bride, RoboDK privilégiera le maintien de l'orientation de la bride du robot pour correspondre à la pose du robot que vous aviez dans la simulation au moment où vous avez sélectionné ce préréglage (la sélection de ce préréglage met à jour la Pose de référence). De plus, si vous souhaitez que la valeur de l'articulation 1 du robot reste au voisinage de 105 deg, vous pouvez activer cette priorité.
Si vous sélectionnez le préréglage Maintenir la référence Robot, vous verrez que la référence de position est mise à jour pour correspondre à la position actuelle des axes du robot. Vous verrez également que les articulations du robot ont un certain poids (100) alors que les axes externes n'ont aucun poids (aucune préférence). D'autre part, les axes externes auront un petit poids (5) pour éviter qu'ils n'effectuent des mouvements soudains ou indésirables.
Vous pouvez modifier ces réglages pour obtenir l'effet désiré après avoir mis à jour votre projet d'usinage robotisé.
Note : Ce menu ne contrôle pas la pose du robot le long de la trajectoire, mais aide à trouver la position optimale des axes externes pour chaque pose de votre trajectoire. Si vous disposez d'une table tournante, vous devez utiliser les options d'optimisation de table tournante pour contrôler la pose de l'outil par rapport à la référence mobile.


