Ajouter un Programme de Retrait
Vous pouvez facilement créer un nouveau programme qui retire le robot de la pièce en toute sécurité jusqu’à une position sûre. De façon similaire aux opérations précédentes :
9.Sélectionnez Programme➔
10.Select Program➔
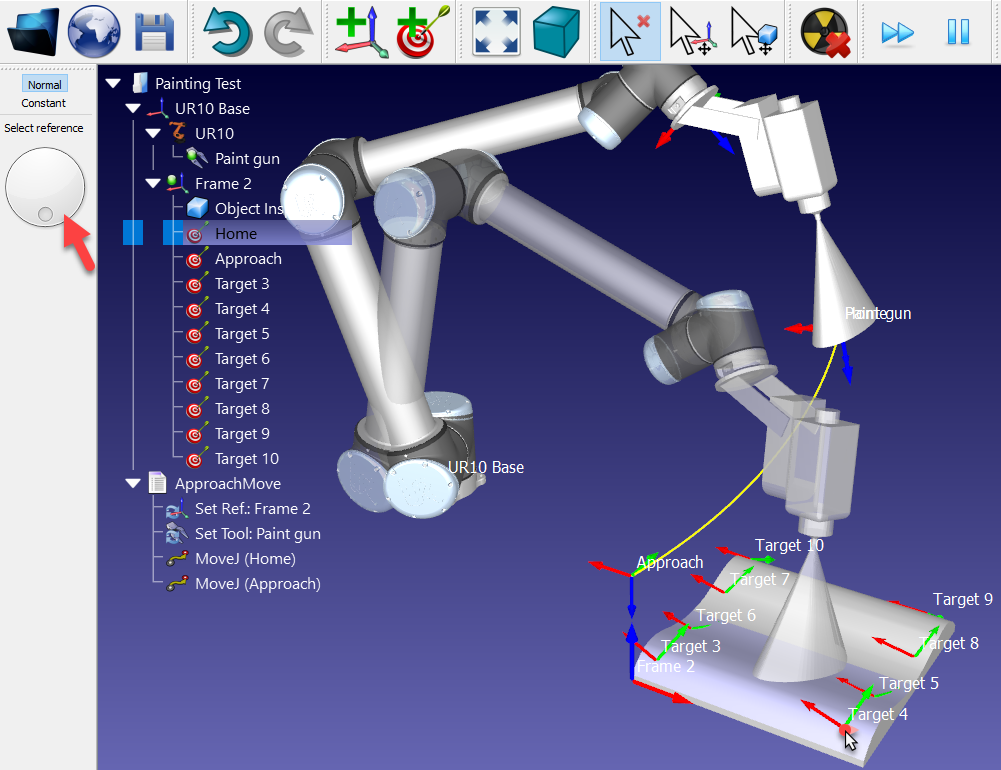
1.En ayant le robot placé sur la dernière cible, déplacer le robot vers le haut en faisant augmenter la coordonnée Z du CDO par rapport au repère, dans le panneau-fenêtre du robot (cas mis en évidence dans l’image suivante).
2.Sélectionner Programme➔ Ajouter Programme, ou l’icône correspondante dans la barre d’outils.
3.Sélectionner Programme➔ Instruction Move Linear, ou l’icône correspondante dans la barre d’outils. Renommer cette instruction en Retract en appuyant sur la touche F2.
4.Sélectionner la cible Home (le robot bougera à cette position).
5.Sélectionner Programme➔ Instruction Move Joint. Une nouvelle instruction de mouvement sera ajoutée, liée à la cible Home.
Double cliquer chaque programme individuellement pour le simuler. La simulation peut être accélérée en maintenant la touche Espace ou en sélectionnant le bouton Accélérez la simulation