Ajouter un Programme d’Approche
1.Sélectionnez Programme➔
Vous pouvez facilement créer un nouveau programme qui approche le robot de la pièce en toute sécurité. Suivre ces étapes afin de créer un programme qui fait déplacer le robot de la cible Home à la cible Approche :
2.Renommer le programme en ApproachMove.
3.Sélectionner la cible Home.
4.Sélectionner Programme➔ Instruction Move Joints (ou l’icône correspondante dans la barre d’outils). Deux instructions seront ajoutées automatiquement pour indiquer au robot quel repère outil et quels repères de référence doivent être utilisés.
Note : Si une cible n’est pas sélectionnée, une nouvelle cible sera créée à la position actuelle du robot.
5.Sélectionner la cible Approche.
6.Sélectionner Programme➔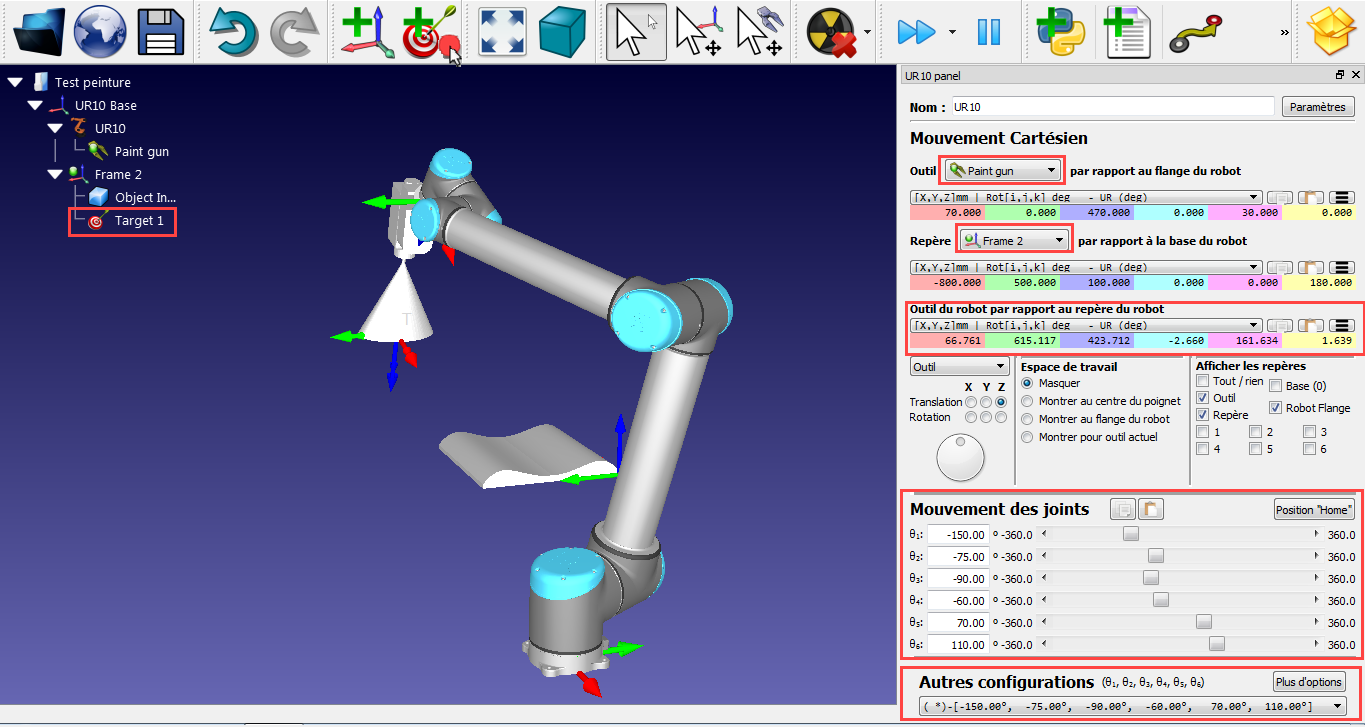
Double clic sur le programme ApproachMove et l’exécution de la simulation débutera. La barre de simulation et une estimation du temps de cycle seront affichées.