Déplacer la géométrie de l’outil
Il se peut que la géométrie de l’outil ne soit pas correctement alignée par rapport à la bride du robot (repère de l’adaptateur) lorsqu’elle est chargée dans RoboDK. Les étapes suivantes supposent qu’une erreur a été commise et que l’outil a été monté à 180 degrés autour de l’axe Z ; la correction suivante doit donc être appliquée :
1.Sélectionner Plus d’options … dans la fenêtre Détails de l’Outil.
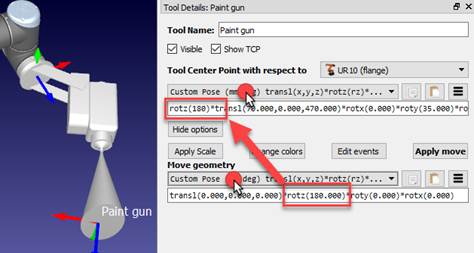
2.Entrer 180 deg dans la case jaune (rotation Z) de la géométrie du pistolet à peinture, tel que montré dans l’image suivante. La roulette de la souris peut être utilisée en survolant chaque case avec le pointeur de la souris pour mettre à jour la position sur l’écran rapidement.
Astuce : si le CDO a été défini avant cette opération, il ne correspondra plus à la géométrie. Pour ajuster la position du CDO à l'emplacement correct, vous pouvez suivre les étapes décrites au début de cette section (en maintenant la touche Alt enfoncée ou en saisissant les valeurs manuellement). Sinon, nous pouvons faire pivoter le CDO autour de la bride du robot en sélectionnant la méthode de représentation « Script (pose personnalisée) » (comme illustré sur l'image suivante) et en insérant la rotation Z en pré-multipliant la définition du CDO (au début de la ligne de définition du CDO).
Astuce : Si le CDO a été défini avant cette opération, le CDO ne correspondra plus à la géométrie. Pour mettre à jour la position du CDO au bon endroit, les étapes décrites au début de cette section peuvent être suivies (en maintenant la touche Alt enfoncée ou en saisissant les valeurs manuellement). Alternativement, le CDO peut être tourné autour de la bride du robot en sélectionnant la méthode de représentation Script (pose personnalisée) (tel que montré dans l’image suivante) et en insérant la rotation Z en prémultipliant la définition du CDO (au début de la ligne de définition du CDO).
Note : Pour plus d’informations sur la façon de définir des transformations et des poses, consultez la section repères.


