Outil Robot (CDO)
Double-cliquez sur un outil du robot pour afficher plus de détails sur cet outil et modifier la
Note : La pose du CDO peut aussi être modifiée depuis le Panneau/fenêtre du Robot.
Sélectionner Plus d’options… permet d’appliquer un facteur d’échelle à la géométrie de l’outil ou de déplacer la géométrie par rapport à la bride du robot. La modification de ces valeurs n’a aucun impact sur les programmes de robot. La géométrie est utilisée à des fins d’affichage et de vérification de collision. (Maintien du CDO intact).
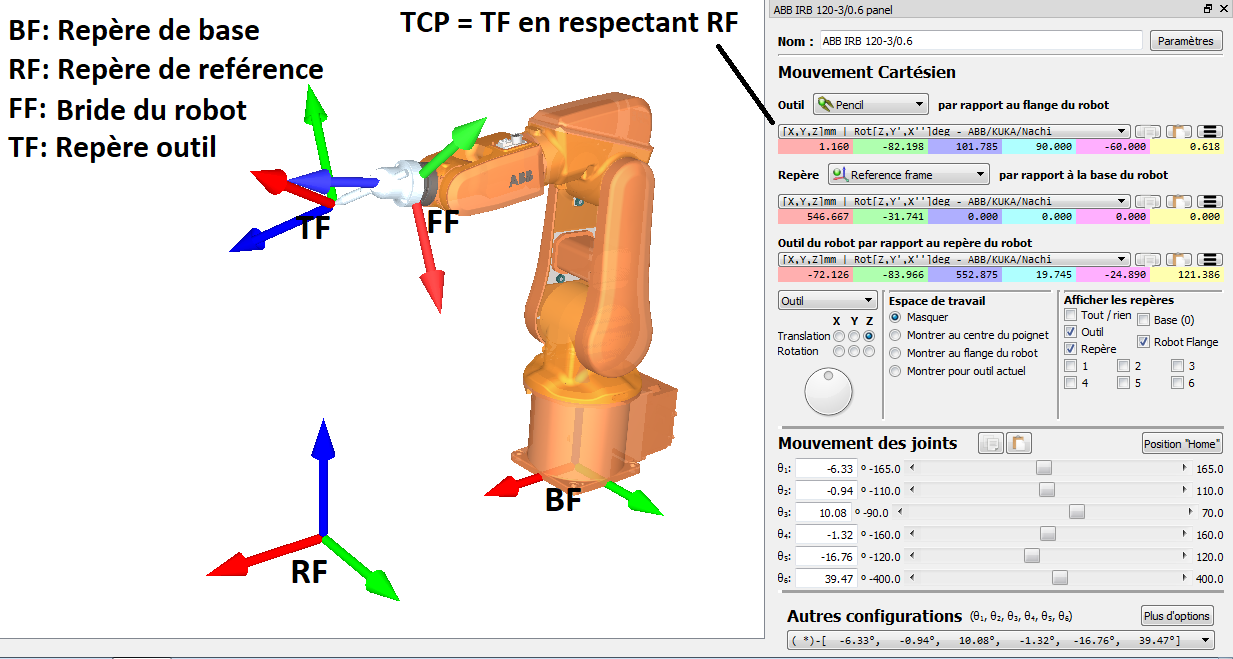
Astuce : Il est possible de définir la position du CDO par rapport à un autre CDO en sélectionnant ce CDO de référence au lieu de la bride du robot. Par exemple, une fraise peut être définie à une distance spécifique le long de l’axe Z par rapport à un autre CDO qui représente la broche. Cet exemple apporte plus d’informations.
Vidéo : La vidéo suivante donne un aperçu général des outils robot (CDO) :
https://www.youtube.com/watch?v=FltOFBCzx-w&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl&index=11


