Barre d’outils Inventor
La barre d’outils RoboDK par défaut comprend 7 commandes pour la CAO et la FAO :
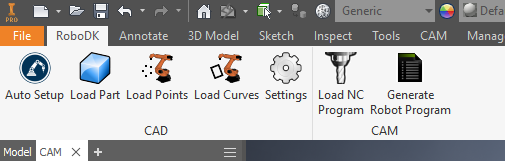
●
●Load Part – Charger le modèle 3D d’Inventor vers RoboDK. Les caractéristiques telles que les courbes ou les points ne seront pas chargées.
●Load Point(s) – Charger tous les points sélectionnés dans RoboDK comme un nouvel objet. Toutes les surfaces sélectionnées seront utilisées pour calculer les normales des points. Ces normales sont importantes car elles définissent l’axe d’approche du robot.
●Load Curve(s) – Charger toutes les courbes sélectionnées dans RoboDK comme un nouvel élément. Toutes les surfaces sélectionnées seront utilisées pour calculer les normales des courbes. Ces normales sont importantes car elles vont définir l’axe d’approche du robot.
●
●
●Generate Robot Program – Générer tous les programmes disponibles dans le projet RoboDK.
La principale différence entre Auto Setup et Load Curve(s) ou Load Point(s) est que Auto Setup charge la pièce et crée un nouveau projet de suivi de courbe/point. L’utilisation de Load Curve(s) ou Load Point(s) est plus rapide et ne fera que mettre à jour les caractéristiques géométriques existantes dans RoboDK, en conservant les paramètres définis précédemment.


