Découpe robotisée 5 axes
Cet exemple montre comment créer un projet de découpe robot 5 axes en utilisant le plug-in Mastercam.
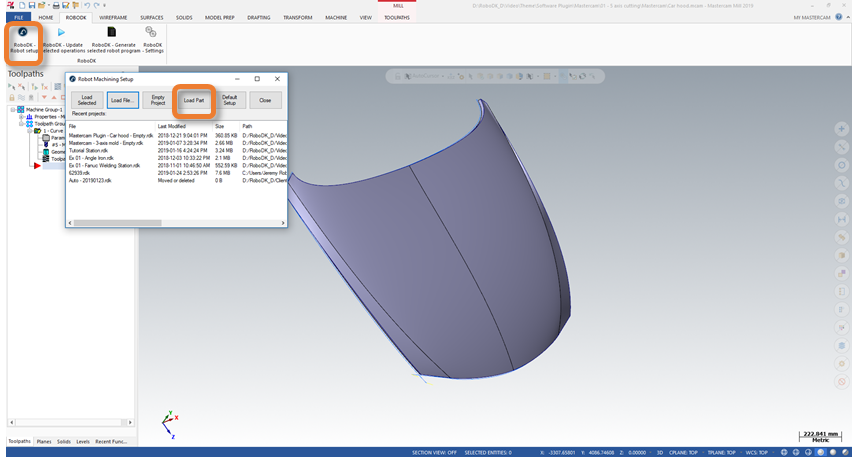
1.Charger la pièce dans Mastercam.
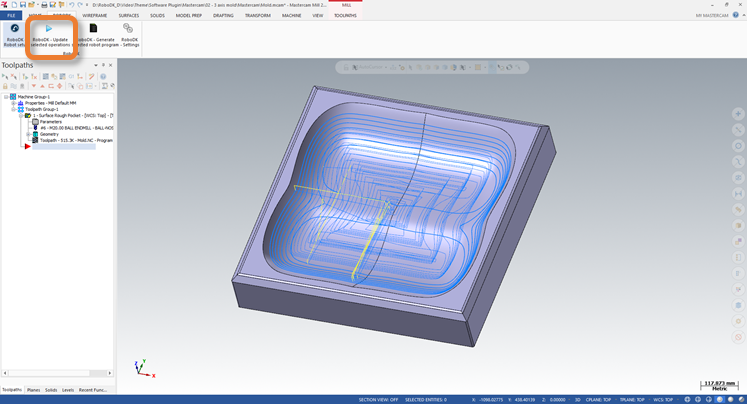
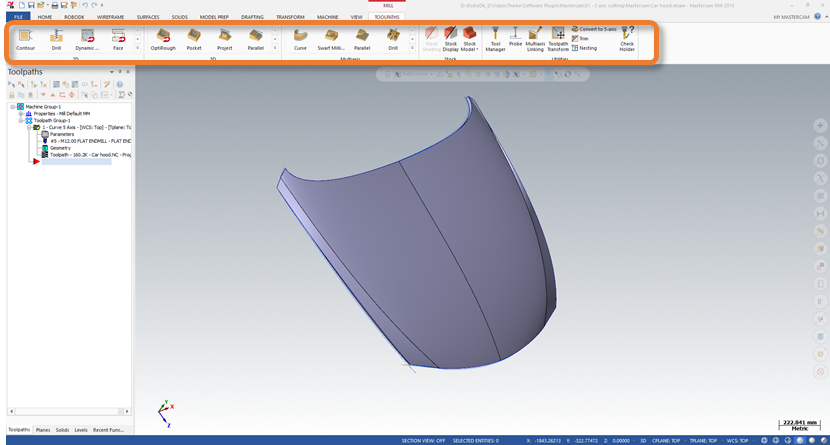
2.Créer le parcours outil en utilisant Mastercam Mill tools (outils de fraisage).
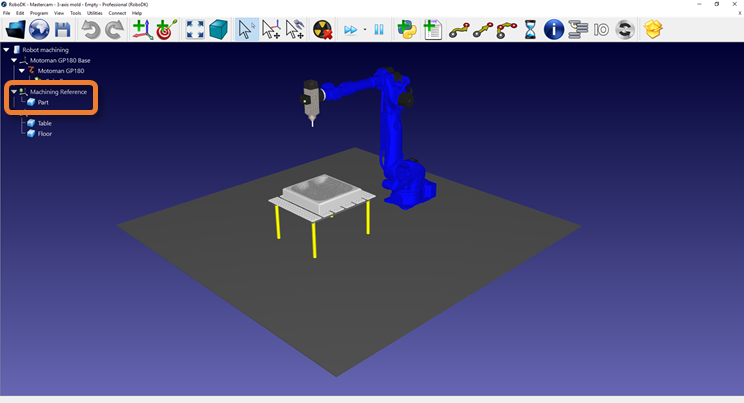
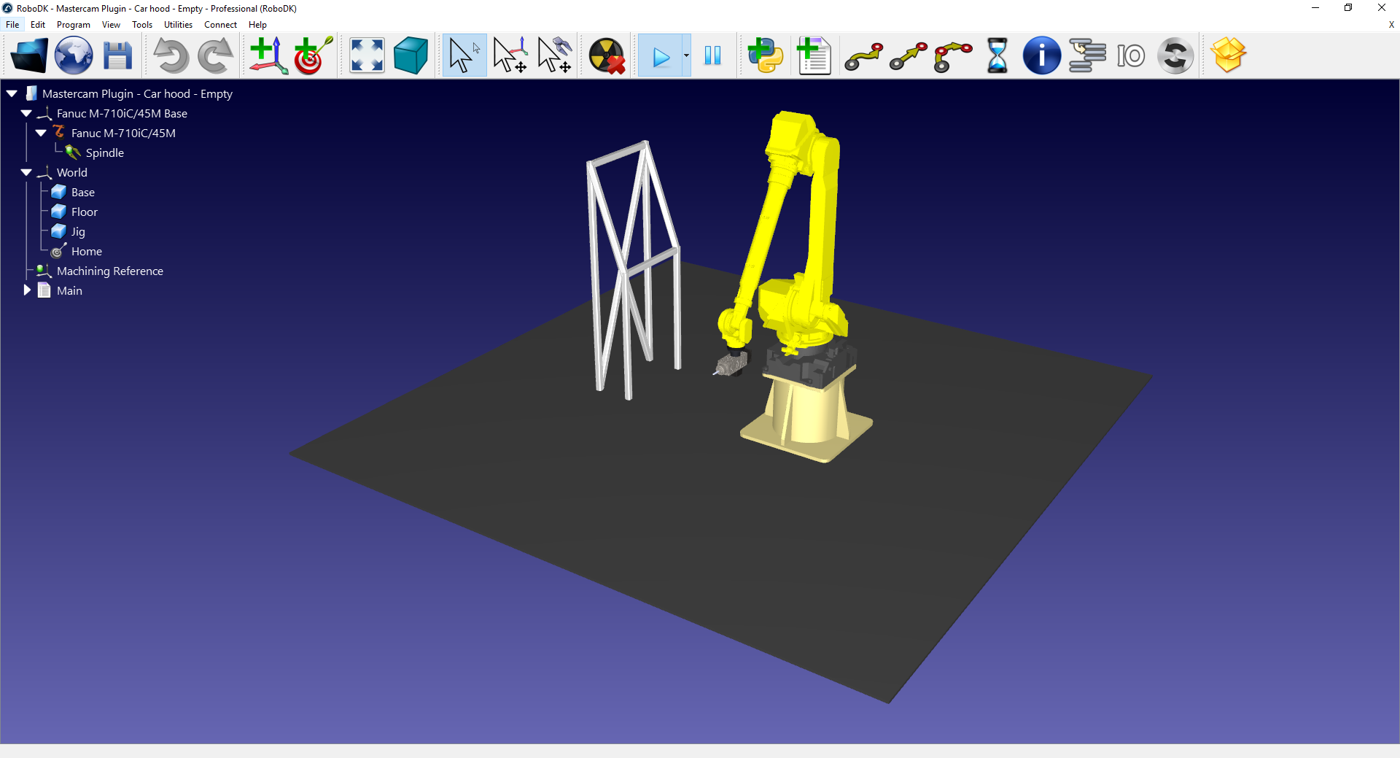
3.Créer une station dans RoboDK avec votre robot, votre broche et tous les autres objets nécessaires.
4.Dans le ruban du plug-in RoboDK, sélectionner RoboDK ➔ Robot setup.
5.Dans la fenêtre de Paramètres d’Usinage Robot (Robot Machining Setup), sélectionner Load Part.
6.Dans RoboDK, ajuster la position du repère Machining Reference si nécessaire. Maintenir la touche Alt enfoncée et déplacer le repère à l’aide de ses flèches avec le curseur pour repositionner la pièce devant le robot.
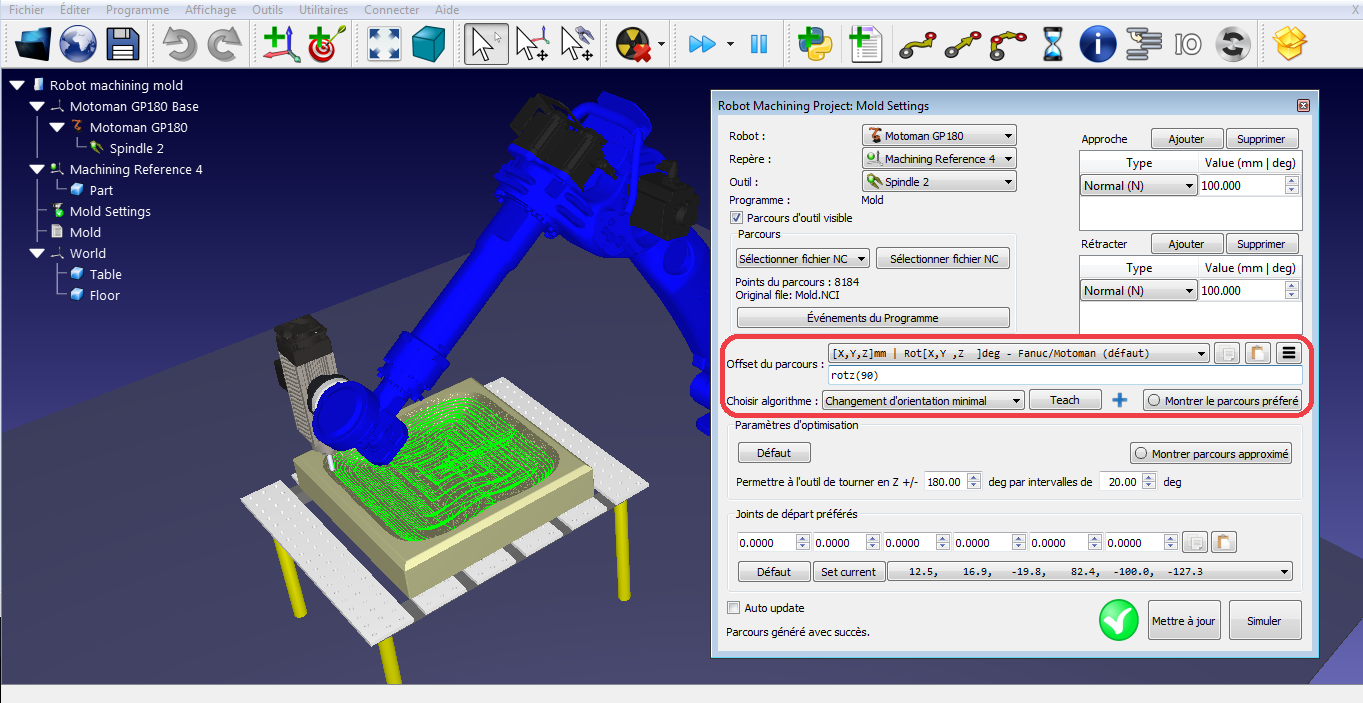
7.Dans le ruban du plug-in RoboDK, sélectionner RoboDK ➔ Update selected operations.
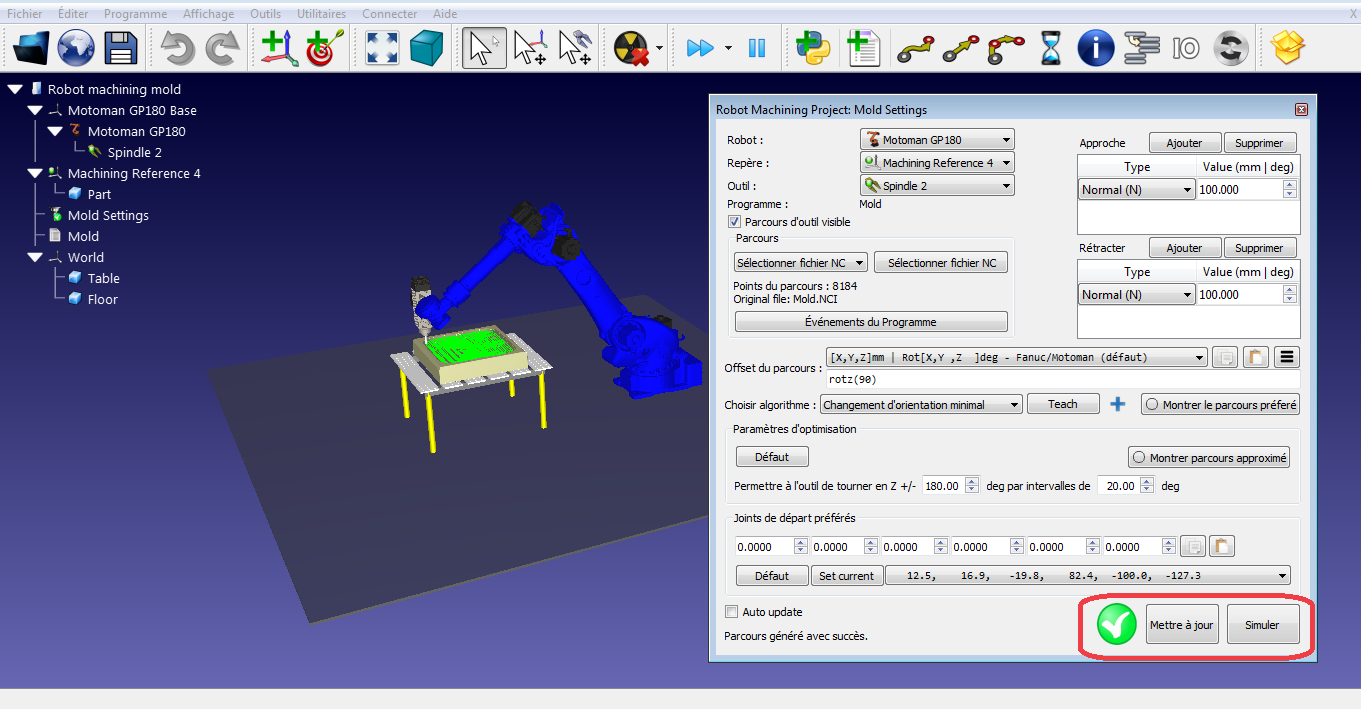
8.Dans RoboDK, sélectionner Mettre à jour et Simuler dans la fenêtre du Robot Machining Project.
9.Modifier l’orientation de l’outil le long de la trajectoire si nécessaire. Maintenir la touche Alt enfoncée et orienter l’outil autour des flèches de son axe Z avec le curseur. Sélectionner le bouton Teach pour définir la pose souhaitée pour la trajectoire. Sélectionner Mettre à jour pour recalculer la trajectoire avec cette nouvelle pose. Sélectionner Simuler pour simuler la trajectoire modifiée.