Exemple Grasshopper
Cet exemple montre comment utiliser le plug-in RoboDK pour Grasshopper en divisant une surface comme une grille de points et en les suivant avec un robot pour une opération de perçage avec RoboDK :
1.Charger l’exemple de Grasshopper fourni avec le plug-in RoboDK (fichier 3dm et gh).
Astuce : Pour démarrer Grasshopper dans Rhino, taper simplement la commande Grasshopper.
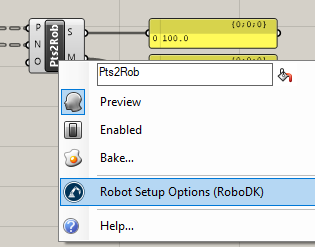
2.Faire un clic droit sur le composant Pts2Rob et sélectionner Robot Setup Options (RoboDK). Sélectionner Load Project… et sélectionner Default Setup pour charger un exemple de station RoboDK (même exemple de projet montré dans la section précédente).
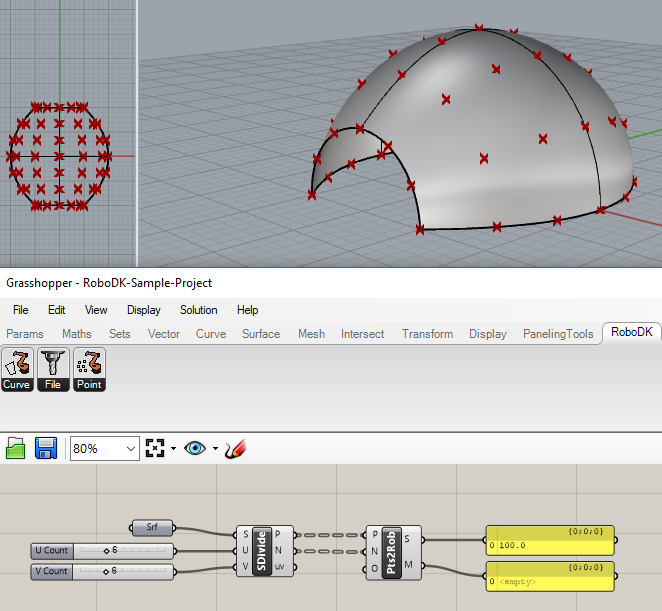
Nous pouvons optionnellement définir le nom de l’objet comme une entrée de composant (O). Nous pouvons également spécifier un projet dans les options du composant pour que le projet RoboDK souhaité soit utilisé avec chaque composant.
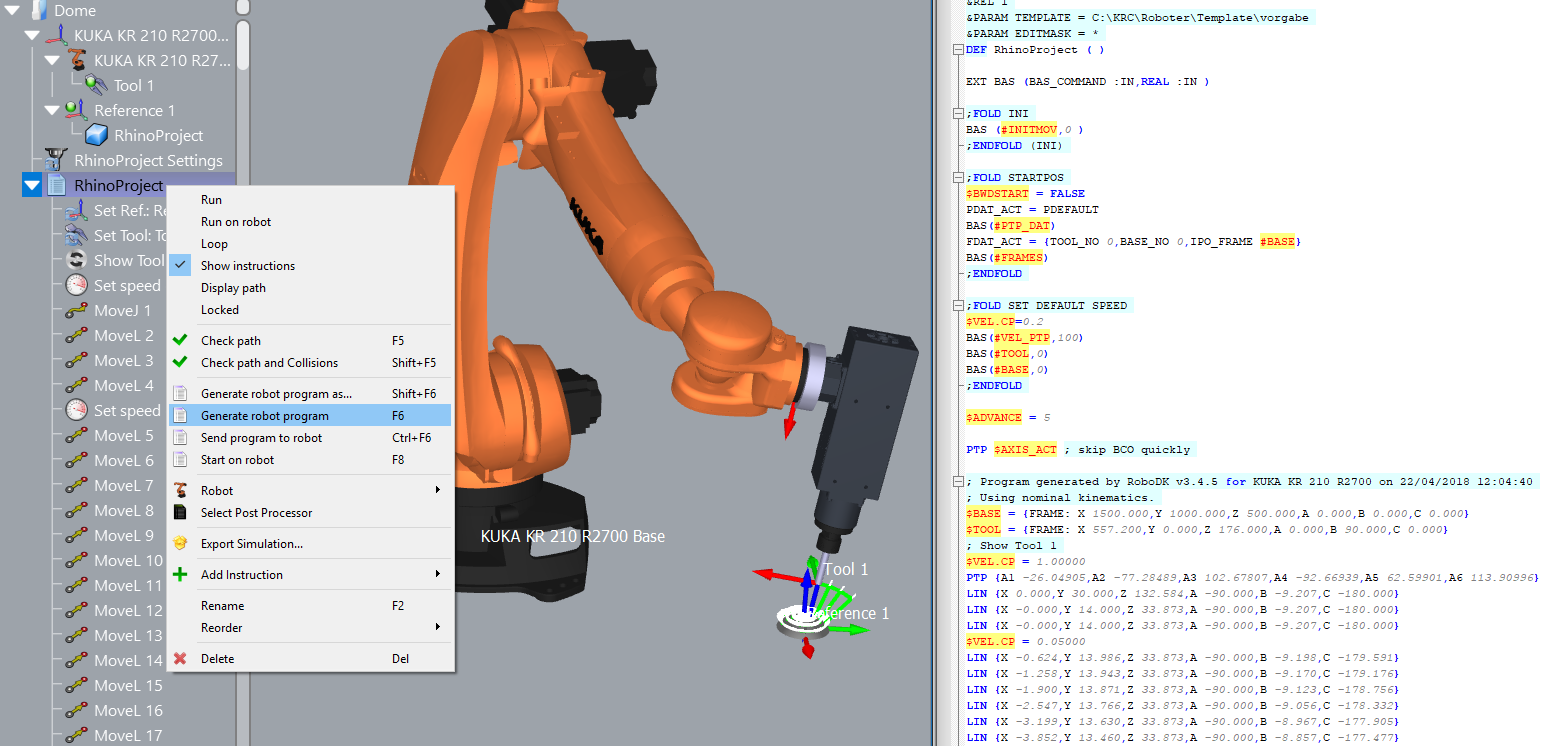
3.Dans Grasshopper, sélectionner Solution ➔ Recompute (F5) pour mettre à jour la pièce et le programme dans RoboDK
Note : Mettre à jour la configuration du robot dans RoboDK. Par exemple, double-cliquer sur un repère ou un repère outil pour saisir les coordonnées exactes pour la référence du robot ou l’outil respectivement.
Astuce : Plus d’informations sur la sélection du bon post-processeur sont disponibles dans la section Post Processor.
Astuce : Sélectionner Export Simulation pour générer une simulation 3D HTML ou 3D PDF.


