Exemples
Cette section présente des exemples de base pour charger un projet SolidWorks dans RoboDK à des fins de simulation de robot et de programmation hors ligne.
Exemple de soudure
L’exemple suivant montre comment créer un chemin d’outils simple pour le soudage robot à partir de SolidWorks.
Distribution de liquide
L'exemple suivant montre comment programmer un robot pour une application de dosage de liquide à l'aide de SolidWorks et RoboDK.
Vidéo : Programmation robot avec SolidWorks pour une application de dosage de liquide : https://www.youtube.com/watch?v=IkiwigxWPow.
Exemple d’hélice
Cet exemple montre comment charger un exemple de station RoboDK (configuration par défaut) et suivre un ensemble de courbes définies dans SolidWorks avec le robot.
1.Charger l’exemple de l’hélice à 3 pales dans SolidWorks.
2.Sélectionner dans le ruban l’onglet RoboDK et sélectionner 
3.Sélectionner Load Project…
4.Sélectionner Default Setup. RoboDK démarrera et chargera un projet avec un robot KUKA, un outil (une broche comme outil 1) et un repère (référence 1).

5.Fermer la fenêtre de paramètres ou sélectionner OK.
6.Sélectionner le bouton 
7.Sélectionner toutes les courbes et surfaces et appuyer sur OK dans la page Property Manager. Le projet sera chargé dans RoboDK comme le montre l’image suivante.
La pièce chargée apparaît sur le repère actif (Référence 1), ainsi qu’un nouveau projet de suivi de courbe dans RoboDK qui suit la trajectoire outils.
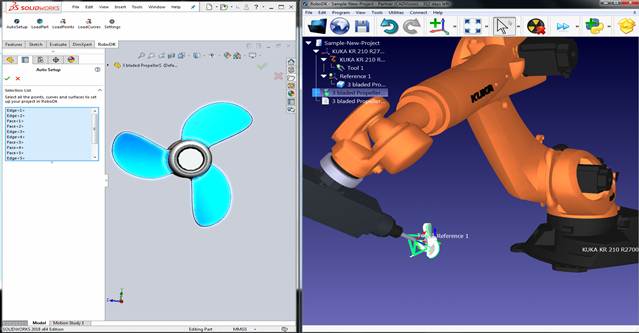
Il est possible de voir que le mouvement d’approche est normal à la trajectoire outils. Le robot est en mesure de se déplacer le long de la trajectoire outils sans aucun problème.
Double-cliquer sur les Paramètres de l’hélice 3 pales depuis l’arborescence RoboDK pour ouvrir plus d’options et personnaliser la trajectoire outils suivie par le robot.
Par exemple, il est possible de sélectionner Show preferred tool path pour voir et modifier l’orientation par défaut de l’outil par rapport à la pièce. Modifier la valeur de décalage de la trajectoire outil (Path to tool offset) pour définir une rotation supplémentaire. Pour ce faire, entrer une nouvelle valeur ou tout simplement utiliser la molette de la souris pour voir un aperçu rapide du résultat
Plus d’informations pour modifier ces réglages sont disponibles dans la section d’usinage robotisé.
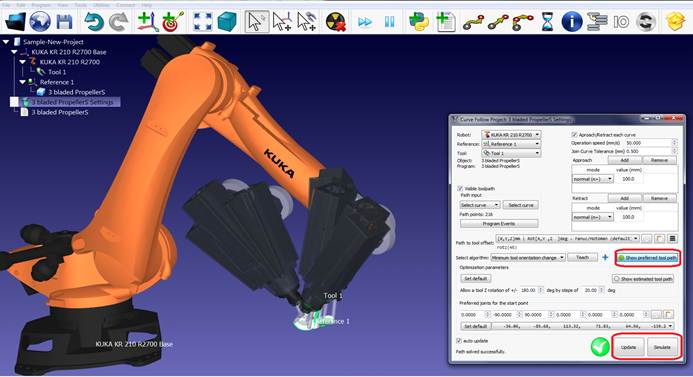
Enfin, lorsque la simulation produit le résultat souhaité, il est possible de générer le programme ou d’exporter la simulation :
8.Faire un clic droit sur le programme
9.Sélectionner Générer programme robot (F6). Le programme robot sera généré et affiché.
Astuce : Sélectionner Export Simulation pour générer une simulation 3D HTML ou 3D PDF.


