Add-In RoboDK pour SolidWorks
L’add-in RoboDK pour SolidWorks vous permet de combiner les fonctionnalités de modélisation CAO 3D de SolidWorks avec RoboDK pour la simulation de robot et la programmation hors ligne.
Avec le plug-in RoboDK pour SolidWorks, il est possible de charger facilement les modèles 3D créés dans SolidWorks vers RoboDK. Ce plug-in vous permet de programmer n’importe quel robot pris en charge par RoboDK directement à partir de SolidWorks.
Les programmes de robot peuvent être générés directement à partir d’un groupe de courbes ou de points. Il est également possible de créer un programme CN tel que du G-code ou un fichier APT et le charger dans RoboDK.
Les robots peuvent être facilement programmés comme des machines à 5 axes pour une grande variété d’applications de fabrication telles que le perçage, le soudage, le détourage, l’impression 3D ou l’usinage robotisé. Plus d’informations disponibles dans la section Usinage robotisé.
La section de post-processeurs de robots montre une liste des marques de robots et des contrôleurs pris en charge. Il est également possible de modifier ou de créer de nouveaux post-processeurs pour personnaliser la génération du programme.
Vidéo : Présentation du plug-in RoboDK pour SolidWorks : https://www.youtube.com/watch?v=TjPy0VfAT98. Une vidéo tutoriel avec plus de détails est disponible avec l’exemple de soudage par robot.
Le plug-in RoboDK pour SolidWorks fonctionne depuis la version SolidWorks 2016. Le plug-in RoboDK SolidWorks est gratuit, cependant, certaines options de RoboDK nécessitent l’achat d’une licence.

Installation
Si vous avez déjà installé SolidWorks et RoboDK, le plug-in RoboDK pour SolidWorks est disponible dans SolidWorks.
Le plug-in RoboDK pour SolidWorks contient une barre d’outils. Chaque bouton de la barre d’outils est lié à une commande RoboDK.

Note : Si vous démarrez RoboDK à partir du plug-in SolidWorks, les paramètres par défaut de RoboDK correspondront à la navigation de la souris 3D et au style de fenêtre de SolidWorks. Ce comportement peut être modifié à partir de la fenêtre des paramètres du plug-in. Ou en définissant les paramètres par défaut de RoboDK.
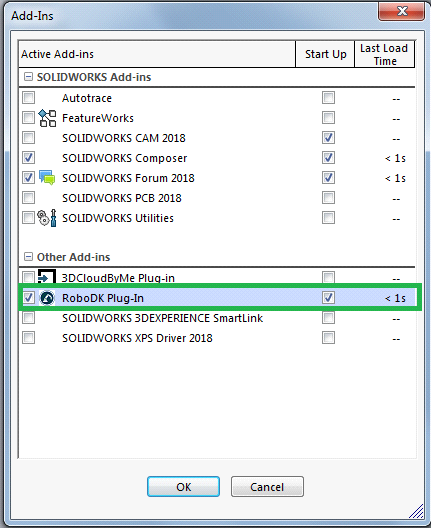
Note : Si la barre d’outils RoboDK n’est pas affichée dans SolidWorks, l’activer en sélectionnant Outils➔Add-Ins, puis cocher RoboDK Plug-In.
Si le plug-in RoboDK n’est pas disponible, il est possible de suivre les étapes d’installation manuelle pour installer le plug-in RoboDK pour SolidWorks.
Barre d’outils SolidWorks
La barre d’outils par défaut RoboDK inclut 5 boutons :

●
●Load Part – Permet de charger le modèle 3D de SolidWorks vers RoboDK. Les caractéristiques telles que les courbes ou les points ne seront pas chargées.
●Load Point(s) – Permet de charger tous les points sélectionnés dans RoboDK comme un nouvel objet. Toutes les surfaces sélectionnées seront utilisées pour calculer les normales aux points. Ces normales sont importantes car elles définissent l’axe d’approche du robot.
●Load Curve(s) – Permet de charger toutes les courbes sélectionnées dans RoboDK comme un nouvel élément. Toutes les surfaces sélectionnées seront utilisées pour calculer les normales aux courbes. Ces normales sont importantes car elles vont définir l’axe d’approche du robot.
●
La principale différence entre Auto Setup et Load Curve(s) ou Load Point(s) est que Auto Setup charge la pièce et crée un nouveau projet de suivi de courbe/point. L’utilisation de Load Curve(s) ou Load Point(s) est plus rapide et ne fera que mettre à jour les caractéristiques géométriques existantes dans RoboDK, en conservant les paramètres définis précédemment.
Paramètres
Il est possible de modifier les paramètres par défaut qui s’appliquent au plug-in RoboDK en sélectionnant le bouton Paramètres.

●Object Name – Définir le nom de l’objet courbe/points qui sera chargé dans RoboDK. Si cette case est laissée vide, le nom de la pièce ou du fichier d’assemblage sera utilisé.
●Override – Remplacer l’objet chargé précédemment dans RoboDK s’il y a une correspondance de nom.
●Project Name –Définir le nom/chemin du projet/station RoboDK (fichier.RDK) à utiliser. Si le fichier est déjà chargé, il utilisera le projet existant. Si le projet ouvert dans RoboDK ne correspond pas au nom du fichier, il s’ouvrira si le chemin complet est spécifié.
●Robot Name – Définir le nom du robot qui sera utilisé dans RoboDK (si vous avez plus d’un robot dans votre projet). Le nom du robot doit correspondre au nom visible dans l’arborescence de la station RoboDK. Laisser cette valeur vide (par défaut) pour utiliser le premier ou seul robot disponible.
●Reference Name – Définir le nom du repère pour placer la trajectoire par rapport au robot. Le nom doit correspondre au nom visible dans l’arborescence de la station RoboDK. Si un nom n’est pas fourni, le repère actif sera utilisé.
●Tool Name – Définir le nom de l’outil (CDO) à utiliser avec le robot pour suivre la trajectoire. Le nom doit correspondre au nom visible dans l’arborescence de la station RoboDK. Si un nom n’est pas fourni, le repère outil actif sera utilisé.
●Program Name – Définir le nom du fichier du programme qui sera généré.
●Load Path as Points – Cocher cette option pour convertir une courbe en points, de sorte qu’un projet de suivi de point sera créé dans RoboDK. Ceci est utile pour les opérations de fabrication telles que le perçage. Décocher cette option pour charger la trajectoire comme un projet de suivi de courbe.
●Alternate Curve Directions - Cocher cette option pour alterner la direction du mouvement avec chaque passe (motif Zig-Zag)
●Invert Normals – Cocher cette option pour inverser les normales de surface calculées. Cela va retourner l’orientation de l’outil du robot.
●Use SolidWorks Theme in RoboDK – Démarrer RoboDK avec un thème SolidWorks. Cela inclut de changer le comportement de la souris pour la navigation 3D et la couleur d’arrière-plan. Ces paramètres peuvent être modifiés dans le menu RoboDK Outils-Options.
●Communication Port – Définir le port de communication pour communiquer avec RoboDK. Plusieurs instances de RoboDK peuvent être exécutées en même temps et utiliser des configurations différentes si un port différent est utilisé. Lorsque cette valeur est définie à -1 (par défaut), le port par défaut est utilisé (20500).
●Startup Options – Définir les arguments pour passer à RoboDK la première fois qu’il démarre. Par exemple, pour lancer RoboDK en silence, il est possible de définir '/NOSPLASH /NOSHOW /HIDDEN'. Les programmes peuvent toujours être générés même si RoboDK n’est pas affiché. Plus d’informations dans la section Ligne de commande de l’API RoboDK.
●Linear Tolerance (mm) – Définir la précision linéaire pour diviser les courbes en un ensemble de points.
●Mix Normals Tolerance (mm) – Définir la tolérance de distance utilisée pour mélanger les calculs des normales entre plusieurs surfaces.
●Export Format – Sélectionner le format d’exportation pour charger la pièce dans RoboDK.
●Display all object curves – Afficher les courbes chargées dans RoboDK même si elles ne sont pas sélectionnées. Il est possible de modifier ce paramètre dans RoboDK (Outils-Options-Affichage-Affichage courbes).
●Map Z axis towards the top – Appliquer une rotation sur la pièce ou l’assemblage pour correspondre à l’axe Z dans RoboDK. Cela permet de s’assurer que la vue isométrique dans RoboDK est la même que dans SolidWorks.
Boutons :
●Open RoboDK – Ouvrir un projet dans RoboDK... Une nouvelle fenêtre s’ouvrira avec des options supplémentaires.
●Load Project … – Charger le projet RoboDK (fichier RDK) que vous souhaitez utiliser pour votre projet actuel.
●Open Library – Ouvrir la bibliothèque en ligne de RoboDK.
●Set Defaults – Définir les paramètres par défaut du composant.
●OK – Appliquer ces paramètres et fermer cette fenêtre. Ne pas sélectionner OK n’appliquera pas les paramètres que vous avez modifiés.
Exemples
Cette section présente des exemples de base pour charger un projet SolidWorks dans RoboDK à des fins de simulation de robot et de programmation hors ligne.
Exemple de soudure
L’exemple suivant montre comment créer un chemin d’outils simple pour le soudage robot à partir de SolidWorks.
Distribution de liquide
L'exemple suivant montre comment programmer un robot pour une application de dosage de liquide à l'aide de SolidWorks et RoboDK.
Vidéo : Programmation robot avec SolidWorks pour une application de dosage de liquide : https://www.youtube.com/watch?v=IkiwigxWPow.
Exemple d’hélice
Cet exemple montre comment charger un exemple de station RoboDK (configuration par défaut) et suivre un ensemble de courbes définies dans SolidWorks avec le robot.
1.Charger l’exemple de l’hélice à 3 pales dans SolidWorks.
2.Sélectionner dans le ruban l’onglet RoboDK et sélectionner
3.Sélectionner Load Project…
4.Sélectionner Default Setup. RoboDK démarrera et chargera un projet avec un robot KUKA, un outil (une broche comme outil 1) et un repère (référence 1).

5.Fermer la fenêtre de paramètres ou sélectionner OK.
6.Sélectionner le bouton
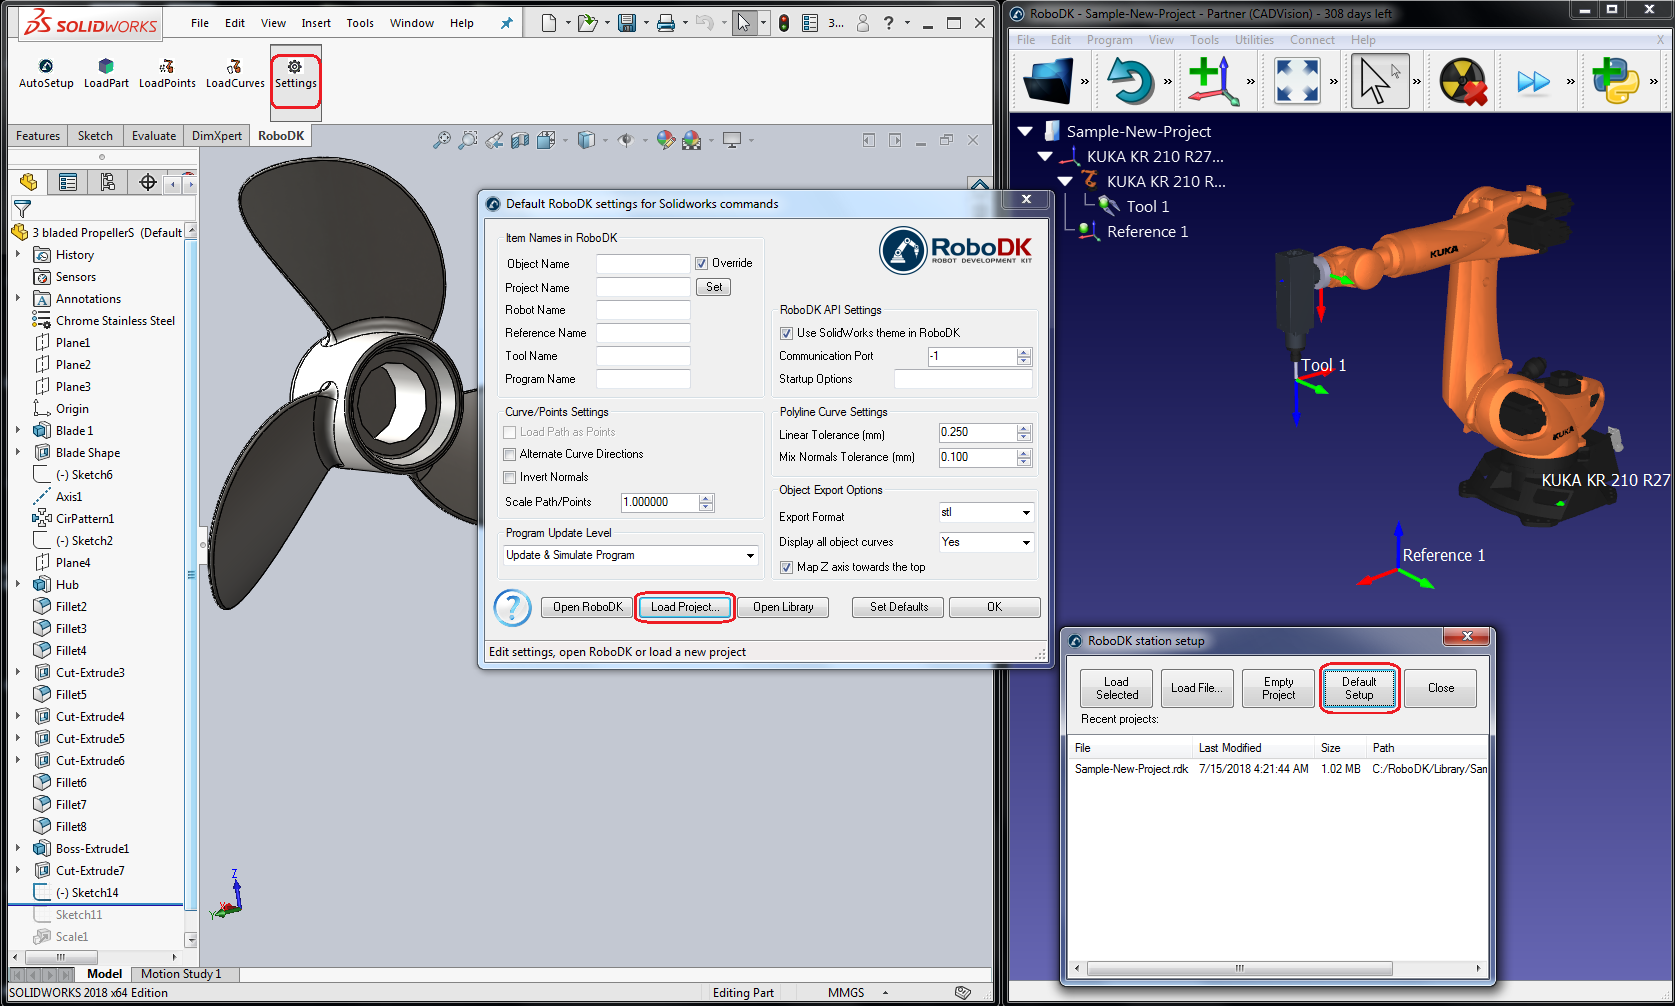
7.Sélectionner toutes les courbes et surfaces et appuyer sur OK dans la page Property Manager. Le projet sera chargé dans RoboDK comme le montre l’image suivante.
La pièce chargée apparaît sur le repère actif (Référence 1), ainsi qu’un nouveau projet de suivi de courbe dans RoboDK qui suit la trajectoire outils.
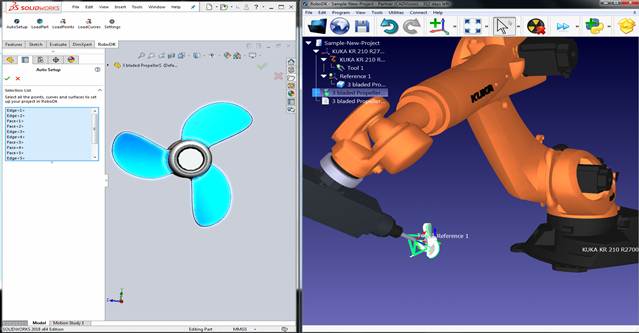
Il est possible de voir que le mouvement d’approche est normal à la trajectoire outils. Le robot est en mesure de se déplacer le long de la trajectoire outils sans aucun problème.
Double-cliquer sur les Paramètres de l’hélice 3 pales depuis l’arborescence RoboDK pour ouvrir plus d’options et personnaliser la trajectoire outils suivie par le robot.
Par exemple, il est possible de sélectionner Show preferred tool path pour voir et modifier l’orientation par défaut de l’outil par rapport à la pièce. Modifier la valeur de décalage de la trajectoire outil (Path to tool offset) pour définir une rotation supplémentaire. Pour ce faire, entrer une nouvelle valeur ou tout simplement utiliser la molette de la souris pour voir un aperçu rapide du résultat
Plus d’informations pour modifier ces réglages sont disponibles dans la section d’usinage robotisé.
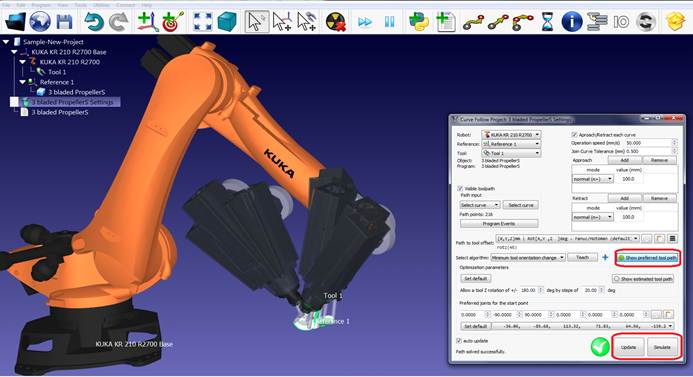
Enfin, lorsque la simulation produit le résultat souhaité, il est possible de générer le programme ou d’exporter la simulation :
8.Faire un clic droit sur le programme
9.Sélectionner Générer programme robot (F6). Le programme robot sera généré et affiché.
Astuce : Sélectionner Export Simulation pour générer une simulation 3D HTML ou 3D PDF.
Installation Manuelle
Il s’agit d’étapes manuelles pour configurer le plug-in RoboDK pour SolidWorks. Suivre ces étapes si le plug-in RoboDK pour SolidWorks n’a pas été automatiquement installé par défaut à l’aide de l’installateur RoboDK :
1.Installer SolidWorks.
2.Télécharger et installer RoboDK.
3.Télécharger le plugin RoboDK pour SolidWorks.
4.Dézipper le dossier du plug-in RoboDK pour SolidWorks dans C:\RoboDK\Other\Plugin-SolidWorks\
Débloquer les exécutables EXE et DLL :
5.Faire un clic droit sur le fichier RegAsm.exe et sélectionner Propriétés.
6.Sélectionner Débloquer et Appliquer.
7.Répéter les étapes 5 et 6 pour les 2 autres fichiers DLL.
Charger le plug-in RoboDK dans SolidWorks :
8.Exécuter le fichier Plugin_Install_RunAsAdministrator.bat en tant qu’Administrateur : Clic droit sur le fichier BAT et sélectionner Exécuter en tant qu’administrateur.
9.Démarrer SolidWorks et aller dans Tools➔Add-Ins (dans SolidWorks). Vous trouverez le Add-in RoboDK Plug-In.
Note : Ne pas changer l’emplacement des exécutables après avoir exécuté le fichier BAT.