RoboDK RRS pour Comau (Add-in)
Le RoboDK RRS pour Comau est un Add-in RoboDK spécifique pour les robots Comau. Pour installer un Add-in RoboDK, veuillez vous référer à la section Add-in de la documentation.
Une fois que vous avez acquis et activé les modules RCS requis auprès de Comau, vous pouvez commencer à utiliser l'Add-in RoboDK RRS pour Comau.
Pour créer un programme RRS, suivez les étapes suivantes :
1.Ouvrez les réglages avec Programme➔RRS pour Comau➔Réglages
a.Définissez l'ID du robot. Il s'agit normalement de 0.
b.Définissez le chemin d'accès au dossier du robot. Il s'agit généralement du dossier principal contenant les fichiers .c5g, .CIO et .xml.
c.Définissez le chemin d'accès au fichier du robot. Il s'agit du fichier .c5g contenu dans le dossier du robot.
d.Définissez le chemin d'accès au fichier DLL RRS, généralement rcscomau.dll.
2.Générez le programme RRS en cliquant avec le bouton droit de la souris sur votre programme➔ Generate RRS Program (Comau)
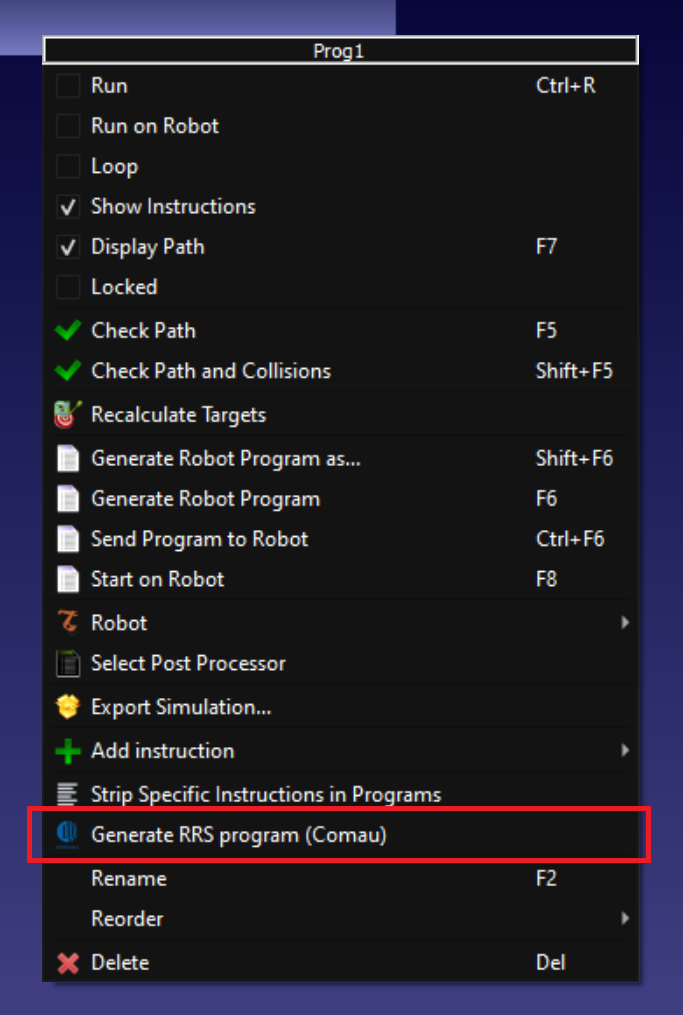
Un nouveau programme sera créé avec des articulations précises et l'estimation du temps de cycle sera fournie dans le nom du programme.


