Python API
Python est un langage de programmation de haut niveau largement utilisé pour la programmation généraliste. Python est un langage de programmation qui vous permet de travailler plus rapidement et d’intégrer plus efficacement vos systèmes. La syntaxe de Python permet aux programmeurs d’exprimer des concepts en moins de lignes de code par rapport à d’autres langages, ce qui le rend convivial et facile à apprendre.
La section précédenteexplique les avantages de l’utilisation de l’API RoboDK avec un langage de programmation largement utilisé pour la programmation de robots, tel que Python.
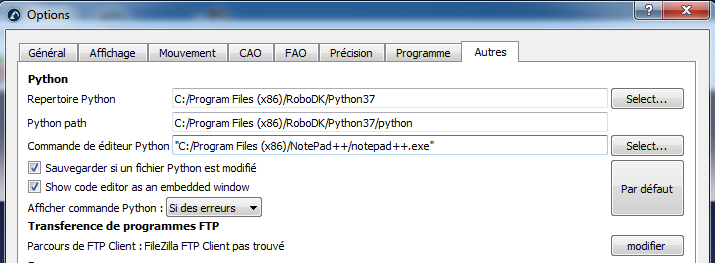
Python est installé automatiquement et intégré avec RoboDK par défaut. Sélectionner Outils➔Options➔Autres pour changer les paramètres par défaut (emplacement de Python et éditeur Python).
Astuce : Il est possible d’utiliser n’importe quel éditeur de texte avec RoboDK, comme Notepad++ ou PyCharm (contrairement à VSCodium, VScode ou Python IDLE utilisés par défaut). Saisir l’emplacement de votre éditeur de texte préféré dans l’onglet Python du menu Options, comme indiqué dans l’image suivante.
L’API RoboDK pour Python est divisée en les modules suivants :
●Le package robodk est le point d’entrée distribué de l’API Python. Il est le parent commun de tous les sous-packages et modules. Le sous-module robolink (robolink.py) est l’interface entre RoboDK et Python. Tout objet de l’arborescence de la station RoboDK peut être récupéré à l’aide d’un objet Robolink et est représenté par l’objet Item. Il est possible d’effectuer différentes opérations sur cet élément selon la classe Robolink.Item.
4.Le sous-module roboapps (roboapps.py) est une boîte à outils RoboDK Apps. Pour plus d'informations sur les applications, consultez la page suivante : AppLoader.
5.Le sous-module robofileio (robofileio.py) est une boîte à outils dédiée aux opérations sur les fichiers. Propriétés des fichiers, CSV, FTP, etc.
6.Le sous-module robodialogs (robodialogs.py) est une boîte à outils de boîtes de dialogue. Il s'agit par exemple de boîtes de dialogue d'ouverture et d'enregistrement de fichiers, de messages d'invite, etc.
●Le sous-module robomath (robomath.py) est une boîte à outils robotique pour Python qui permet d’effectuer des transformations de pose et d’obtenir des angles d’Euler pour différentes marques de robots. Tous les post-processeurs dépendent de ce module. Le sous-module robodialogs (robodialogs.py) est une boîte à outils de dialogues, par exemple les dialogues d’ouverture et d’enregistrement de fichiers, les messages d’invite, etc. Le sous-module robofileio (robofileio.py) est une boîte à outils d’opérations sur les fichiers : propriétés de fichiers, CSV, FTP, etc. Le sous-module roboapps (roboapps.py) est une boîte à outils pour les Apps RoboDK. Plus d’informations sur les Apps sont disponibles ici : AppLoader.
Les modules Python se trouvent dans le dossier C:/RoboDK/Python/. Ce dossier est automatiquement inclus par défaut (utilisé comme PYTHONPATH) lorsque vous exécutez des programmes Python et des post-processeurs dans RoboDK.
Astuce : les fichiers Python disponibles dans le dossier « Scripts » peuvent être exécutés directement depuis RoboDK en tant que scripts en sélectionnant Outils ➔ Exécuter le script (Maj+S).
Les sections suivantes expliquent comment créer un programme simple pour la simulation, la programmation hors ligne et la programmation en ligne, respectivement. D'autres exemples sont disponibles sur la page API Python pour RoboDK. De plus, la bibliothèque RoboDK est fournie avec des exemples de scripts Python dans le dossier « Scripts and Macros », accessible depuis la Bibliothèque par défaut (C:/RoboDK/Library/).
Les sections suivantes montrent respectivement comment créer un programme simple pour la simulation, la programmation hors ligne et la programmation en ligne. D’autres exemples sont disponibles sur la page de l’API Python pour RoboDK. De plus, la bibliothèque RoboDK contient des exemples de scripts Python dans les dossiers Scripts et Macros, disponibles dans la bibliothèque par défaut (C:/RoboDK/Library/). Astuce : Les fichiers Python disponibles dans le dossier Scripts peuvent être exécutés directement depuis RoboDK en tant que scripts en sélectionnant Outils Exécuter un script (Shift+S).
Simulation Python
Cet exemple montre comment créer une nouvelle station en utilisant un robot UR et simuler un mouvement hexagonal avec le robot.
1.Sélectionner Fichier➔
2.Ouvrir le robot UR10
3.Sélectionner Fichier➔
4.Ouvrir le fichier Paint_gun.tool
5.Ouvrir l’exemple de programme Python SampleOfflineProgramming.pydepuis C:/RoboDK/Library/Macros/
Astuce : Plus d’information sur le paramétrage d’une station RoboDK dans la section Getting started.
6.Double-cliquez sur l'élément « SampleOfflineProgramming » pour lancer la simulation. Le robot devrait dessiner un hexagone autour de sa position actuelle et la trajectoire du CDO s'affichera en jaune.
Vous pouvez également cliquer avec le bouton droit sur le programme et sélectionner « Exécuter le script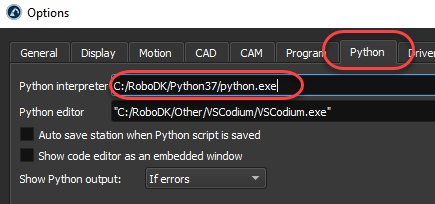
7.Faire un clic droit sur SampleOfflineProgramming et sélectionner Modifier programme Python. Le programme doit apparaitre dans une fenêtre tel que montre l’image suivante.
La macro SampleOfflineProgramming dessinera un polygone de côté n_sides et de rayon R à l’emplacement actuel du robot, par rapport au repère du robot. Si vous le souhaitez, déplacer le robot vers un emplacement différent en changeant les dimensions du polygone et relancer le programme.
Cet exemple est similaire au programme montré dans la section de Programmation hors-lignesur le site internet (avec vidéo).

Python PHL
Les programmes Python peuvent être générés hors ligne en utilisant le même code Python utilisé pour simuler le robot (comme indiqué dans la section précédente de Python Simulation). La programmation hors ligne permet de générer des programmes de robot qui peuvent être exécutés sur un contrôleur de robot spécifique :
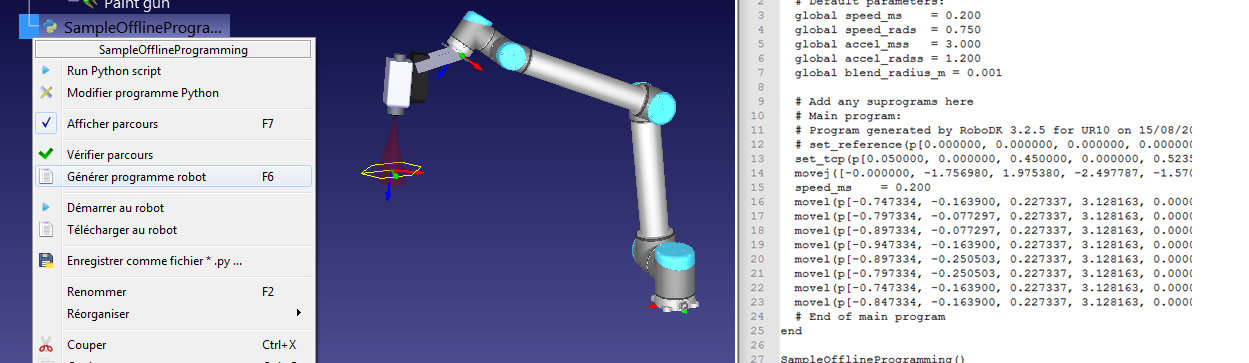
1.Faire un clic droit sur un programme 
2.Sélectionner Générer programme robot (F6)
Dans ce cas, le programme n’est pas simulé mais exécuté rapidement pour obtenir le résultat : un programme robot spécifique à un contrôleur robot.
Astuce : Faire un clic droit sur un robot et sélectionner Sélectionner le post-processeur pour spécifier un post-processeur différent pour la programmation hors ligne (comme indiqué dans la section Post-processeur).
hars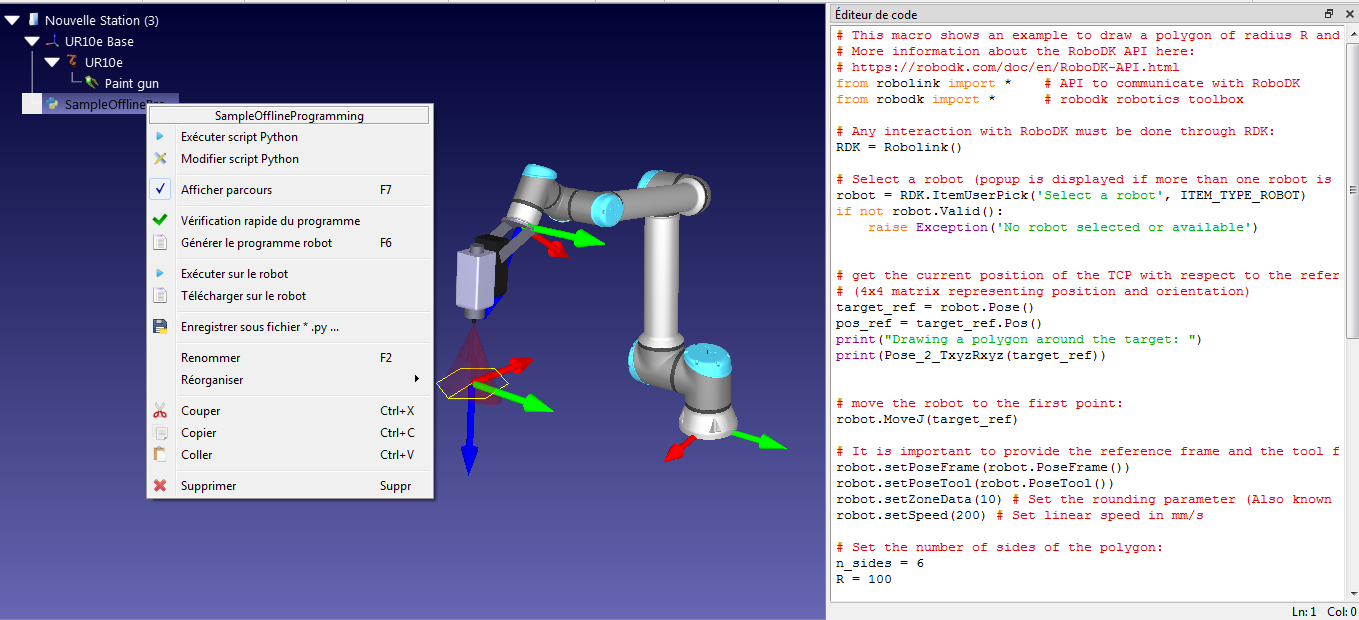
Note : L’option Générer programme robot définit automatiquement le mode d’exécution de la connexion RDK/Robolink à RUNMODE_MAKE_ROBOTPROG. En d’autres termes, il est possible de générer par programmation le programme spécifique au fabricant du robot au lieu de le simuler, si le programme Python est exécuté en dehors de l’interface graphique de RoboDK. Par exemple :
RDK = Robolink()
RDK.setRunMode(RUNMODE_MAKE_ROBOTPROG)
Programmation En Ligne Python
Les programmes Python peuvent être exécutés directement sur le robot en utilisant le même code Python utilisé pour la simulation robot (comme indiqué dans la section Simulation Python). La programmation en ligne permet d’exécuter un programme générique sur un contrôleur de robot spécifique en utilisant les Pilotes robot :
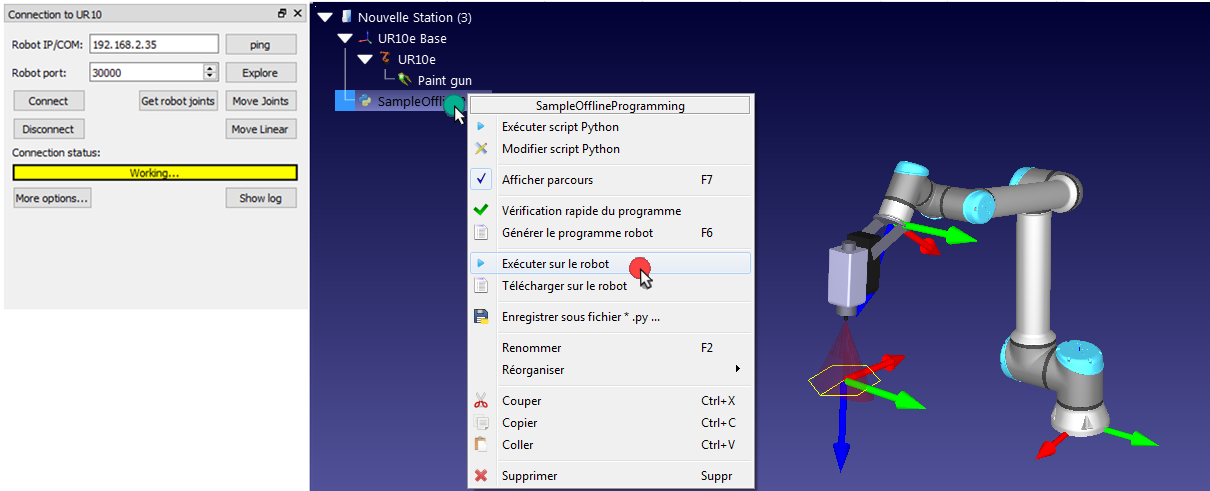
1.Faire un clic droit sur
2.Sélectionner Run on robot
Le programme s’exécutera sur le robot pendant que le programme Python est en train de s’exécuter.
Note : L’option Run on robot change automatiquement le mode d’exécution de la connexion RDK/Robolink sur RUNMODE_RUN_ROBOT. En d’autres termes, il est possible d’exécuter les commandes de mouvement du robot en dehors de l’interface graphique de RoboDK (GUI). Par exemple :
RDK = Robolink()
RDK.setRunMode(RUNMODE_RUN_ROBOT)
Astuce : La macro SampleOnlineProgramming.py provenant du dossier C:/RoboDK/Library/Macros/ fournit un exemple complet pour le tester avec la même trajectoire hexagonale que celle de la section Simulation Python.
Note : Plus d’informations à propos de l’utilisation des Pilotes robot à travers l’API dans la section Pilotes robot.
Dépannage de la configuration de Python dans RoboDK
Si vous avez installé RoboDK après avoir installé Python, il est possible que RoboDK ne parvienne pas à exécuter correctement les scripts Python ou à générer des programmes. Cette section présente les étapes à suivre pour configurer correctement l'interpréteur Python dans RoboDK et exécuter des scripts Python sans problème.
Vous devez suivre ces étapes si vous voyez un message d'erreur tel que : « Set the path to the Python interpreter in Tools-Options-Python » ou « Failed to run Python script. Set the path to the Python interpreter in: Tools-Options-Python tab ».
Suivez ces étapes pour configurer correctement le chemin de l'interpréteur Python si vous avez déjà Python installé :
3.Sélectionnez le menu Démarrer de Windows et tapez python.
4.Faites un clic droit sur la version de Python que vous souhaitez utiliser avec RoboDK et sélectionnez Ouvrir l'emplacement du fichier.
Répétez cette procédure dans le dossier qui s'ouvre :
5.Faites un clic droit sur Python 3.7 et sélectionnez Ouvrir l'emplacement du fichier.

6.Sélectionnez Copier sur le chemin dans la barre de titre du chemin.

Indiquez le chemin de Python dans les paramètres de RoboDK :
7.Ouvrez RoboDK.
8.Sélectionnez Outils-Options.
9.Sélectionnez l'onglet Python.
10.Collez le chemin dans la boîte de l'interpréteur Python en ajoutant /python.exe, comme indiqué dans l'image suivante. L'utilisation de barres obliques ou de barres obliques inverses devrait fonctionner dans les deux cas.


