Simulation Python
Cet exemple montre comment créer une nouvelle station en utilisant un robot UR et simuler un mouvement hexagonal avec le robot.
1.Sélectionner Fichier➔
2.Ouvrir le robot UR10
3.Sélectionner Fichier➔
4.Ouvrir le fichier Paint_gun.tool
5.Ouvrir l’exemple de programme Python SampleOfflineProgramming.pydepuis C:/RoboDK/Library/Macros/
Astuce : Plus d’information sur le paramétrage d’une station RoboDK dans la section Getting started.
6.Double-cliquez sur l'élément « SampleOfflineProgramming » pour lancer la simulation. Le robot devrait dessiner un hexagone autour de sa position actuelle et la trajectoire du CDO s'affichera en jaune.
Vous pouvez également cliquer avec le bouton droit sur le programme et sélectionner « Exécuter le script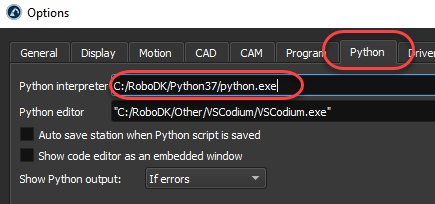
7.Faire un clic droit sur SampleOfflineProgramming et sélectionner Modifier programme Python. Le programme doit apparaitre dans une fenêtre tel que montre l’image suivante.
La macro SampleOfflineProgramming dessinera un polygone de côté n_sides et de rayon R à l’emplacement actuel du robot, par rapport au repère du robot. Si vous le souhaitez, déplacer le robot vers un emplacement différent en changeant les dimensions du polygone et relancer le programme.
Cet exemple est similaire au programme montré dans la section de Programmation hors-lignesur le site internet (avec vidéo).


