Assistant d'étalonnage
Pour lancer la procédure d'étalonnage, il suffit de sélectionner TwinTool➔
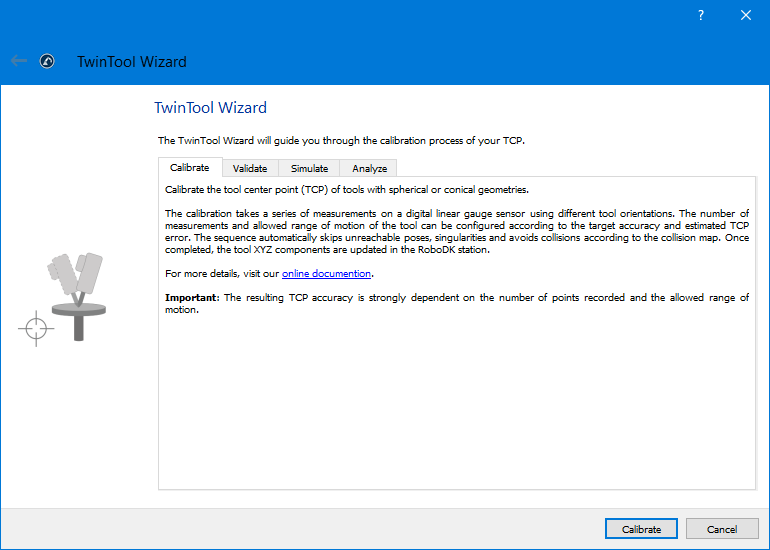
Après avoir lancé l'assistant, vous serez guidé dans les configurations Calibration, Validation ou Simulation. Il s'agit notamment de configurer la connexion au capteur, d'assurer un état valide du robot et de passer en revue les paramètres clés. Suivez les étapes à l'écran et reportez-vous aux infobulles si vous avez besoin de détails supplémentaires.
Important : La séquence simulée peut ne pas correspondre à la séquence réelle utilisée pour l'étalonnage ou la validation. La trajectoire du robot est ajustée automatiquement.
Astuce : Enregistrez la cible articulaire de la position du robot sur le capteur, en utilisant un nom différent de " Calib Target " (cible d'étalonnage). Vous pouvez la réutiliser pour remettre rapidement le robot en position.
Astuce : Réglez l'erreur d'outil estimée à 5 mm ou moins si vous avez déjà une bonne estimation du CDO. La procédure d'étalonnage sera ainsi plus rapide.


