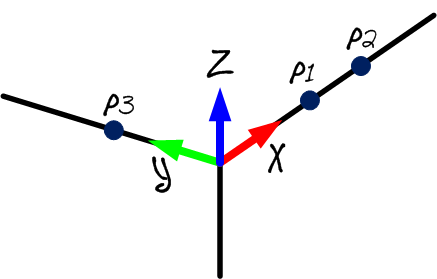
Mesure des cibles de référence
Important : la mesure du repère est facultative et nous vous recommandons vivement de ne pas déplacer le laser tracker afin d'obtenir la meilleure précision possible. Vous devez également ignorer cette étape s'il s'agit de la première fois que vous effectuez l'étalonnage du robot.
Vous pouvez utiliser un repère d’étalonnage si vous prévoyez de déplacer le laser tracker pendant l’étalonnage ou si vous souhaitez récupérer le mastering de l’axe 1. La référence d’étalonnage doit être fixée à la base du robot. Cela est utile si vous voulez déplacer le tracker pendant l’étalonnage ou comparer deux étalonnages de robot. Le repère d’étalonnage doit être défini par 3 points tangibles ou SMR. Important : La mesure du repère est facultative et nous vous recommandons fortement de ne pas déplacer le laser tracker pour obtenir la meilleure précision. Vous devez également sauter cette étape s’il s’agit du premier étalonnage du robot.
Vous pouvez sauter cette étape si vous n’allez pas déplacer le tracker par rapport au robot ou si vous n’avez pas besoin de récupérer la position home pour l’axe 1. Dans ce cas, la référence du laser tracker sera utilisée.
Important : Cette étape est importante si vous voulez récupérer la position home pour l’axe 1. Consulter l’annexe III pour plus d’informations.
Suivre ces étapes chaque fois que le laser tracker change de position :
1.Sélectionner Connect➔Connect Faro Laser Tracker. Ou le tracker correspondant que vous possédez.
2.Définir l’adresse IP du laser tracker et sélectionner Connect (uniquement si le laser tracker n’est pas connecté).
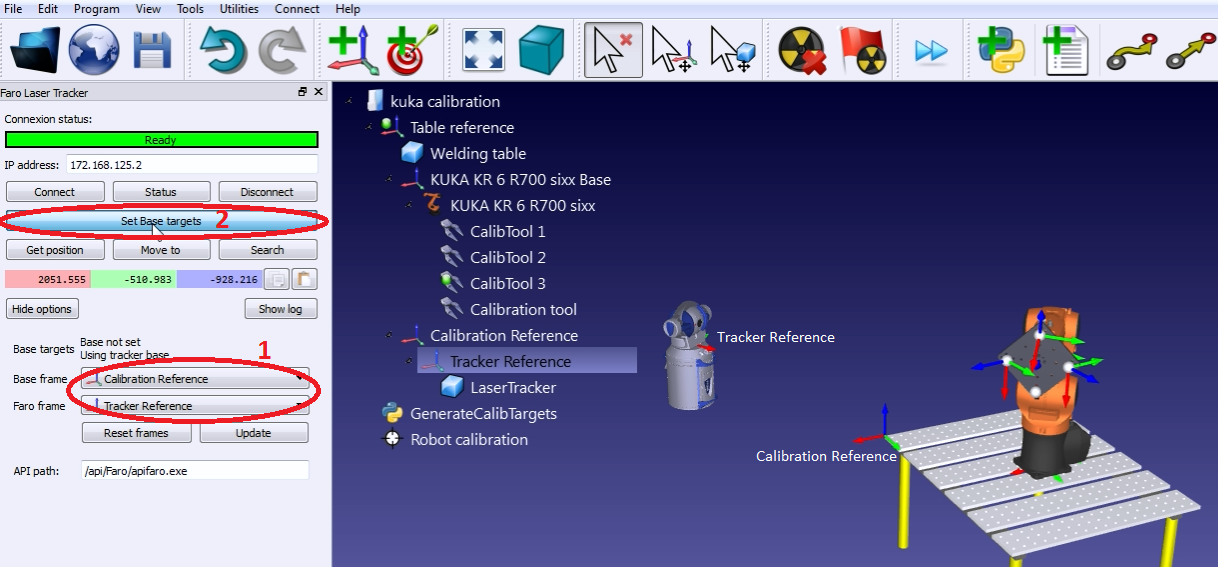
3.Définir la référence d’étalonnage et la référence du tracker comme montré dans l’image. La référence d’étalonnage est également connue sous le nom de « référence des mesures ».
4.Sélectionner Set Base targets.
RoboDK guidera l'utilisateur à l'aide des menus illustrés dans l'image suivante. La position du Laser Tracker sera automatiquement mise à jour par rapport à la référence d'étalonnage une fois la procédure terminée.
RoboDK guidera l’utilisateur avec les menus affichés dans l’image suivante. La position du laser tracker sera automatiquement mise à jour par rapport à la référence d’étalonnage lorsque la procédure sera terminée.