Repère de référence et repère outil
RoboDK fournit quelques utilitaires pour étalonner les repères de référence et les repères outil. Ces outils sont accessibles respectivement dans Utilitaires ➔ Définir Repère et Utilitaires ➔ Définir Outil.
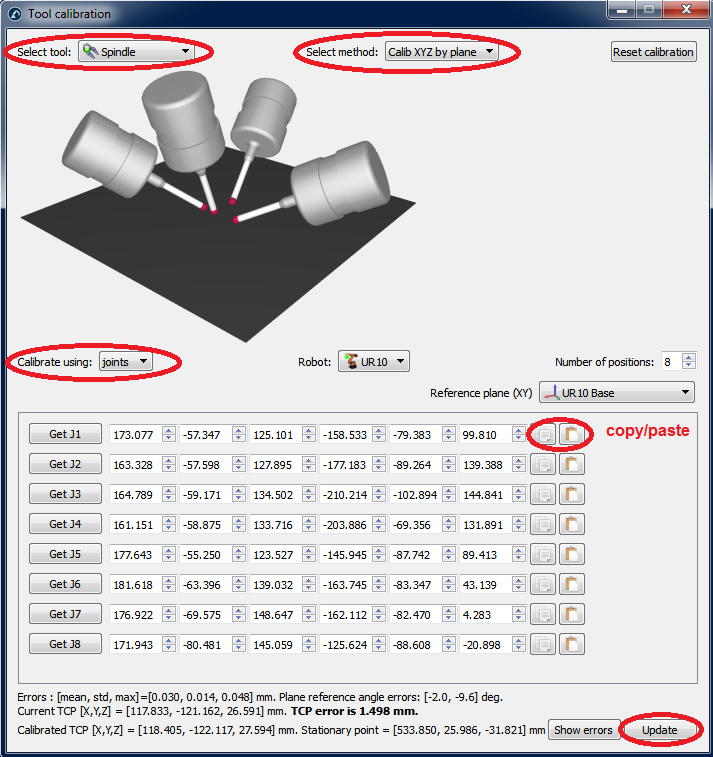
Pour étalonner un repère de référence ou un repère outil (également connus respectivement sous le nom de repère utilisateur et CDO), vous avez besoin de configurations robot touchant 3 points ou plus. Ces configurations peuvent être soit des valeurs articulaires, soit des coordonnées cartésiennes (avec des données d’orientation dans certains cas). Il est recommandé d’utiliser les valeurs articulaires au lieu des coordonnées cartésiennes car il est plus facile de vérifier la configuration réelle du robot dans RoboDK (en copiant-collant les valeurs articulaires du robot sur l’écran principal de RoboDK).
Important : Lorsque le robot est étalonné, il est fortement recommandé d’utiliser les valeurs articulaires au lieu des coordonnées cartésiennes. Si vous utilisez les valeurs articulaires, la précision du robot est prise en compte pour enseigner le CDO avec plus de précision.
Étalonnage de l’outil
Sélectionner Utilitaires➔Definir Outil (TCP) pour étalonner le CDO en utilisant RoboDK. Il est possible d’utiliser autant de points que vous le souhaitez, en utilisant différentes orientations. Plus il y a de points et plus les changements d’orientation sont importants, mieux c’est : vous obtiendrez ainsi une meilleure estimation du CDO ainsi qu’une bonne estimation de l’erreur du CDO.
Les 2 options suivantes sont disponibles pour étalonner un CDO :
●En touchant un point fixe avec le CDO avec différentes orientations.
●En touchant un plan avec le CDO (comme une sonde tactile).
Il est recommandé d’étalonner en touchant une référence plane pour étalonner une sonde tactile ou une broche. Cette méthode est plus stable contre les erreurs utilisateur.
Si le CDO est sphérique, le centre de la sphère est calculé comme le nouveau CDO (il n’est pas nécessaire de définir le diamètre de la sphère).
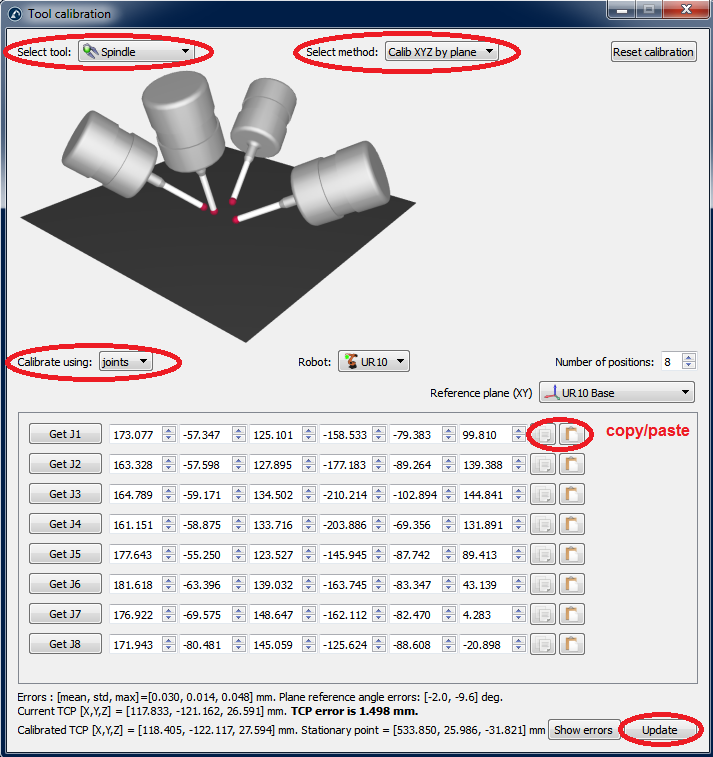
Les étapes suivantes doivent être suivies pour étalonner le CDO avec un plan (tel que le montre l’image) :
1.Sélectionner l’outil ayant besoin d’être étalonné.
2.Sélectionner la méthode d’étalonnage ➔ ”Calib XYZ by plane”.
3.Sélectionner Etalonner en utilisant “joints”.
4.Sélectionner le robot en cours d’utilisation.
5.Sélectionner le nombre de configurations qui seront nécessaires pour étalonner le CDO (il est recommandé d’utiliser au moins 8 configurations).
6.Sélectionner une estimation du plan de référence. Si le plan de référence n’est pas parallèle au plan robot XY (à partir de la référence du robot), ajouter une estimation de ce plan de référence dans une plage de ±20 degrés. La position de ce plan n’est pas importante, seulement l’orientation.

7.Commencer à remplir le tableau de valeurs des articulations. Il est possible de le remplir manuellement ou en faisant des copier-coller avec les boutons (comme le montre l’image). Vous pouvez également utiliser le bouton « Get Jx » pour obtenir les valeurs d’articulation actuelles du robot dans le simulateur. Si vous obtenez les valeurs des articulations d’un robot réel connecté, sélectionner d’abord « Get current joints » dans le menu de connexion du robot (voir l’image ci-jointe ou l’annexe pour plus d’informations sur la connexion d’un robot avec RoboDK). Il est fortement recommandé de conserver une copie séparée des articulations utilisées pour l’étalonnage (comme un fichier texte, par exemple).
8.Une fois le tableau rempli, vous verrez les nouvelles valeurs du CDO (X, Y, Z) comme « CDO étalonné », au bas de la fenêtre. Sélectionner « Mettre à jour » et le nouveau CDO sera mis à jour dans la station RoboDK. L’orientation de la sonde ne peut pas être trouvée en utilisant cette méthode.
9.Sélectionner « Show errors » et vous verrez l’erreur de chaque configuration par rapport au CDO calculé (qui est la moyenne de toutes les configurations). Vous pouvez supprimer une configuration si elle a une erreur plus importante que les autres.
10.Mettre à jour manuellement les valeurs dans le contrôleur du robot réel (X, Y, Z uniquement). Si ce CDO est utilisé dans un programme généré par RoboDK, il n’est pas nécessaire de mettre à jour les valeurs dans le contrôleur du robot.
Calibration du repère de référence
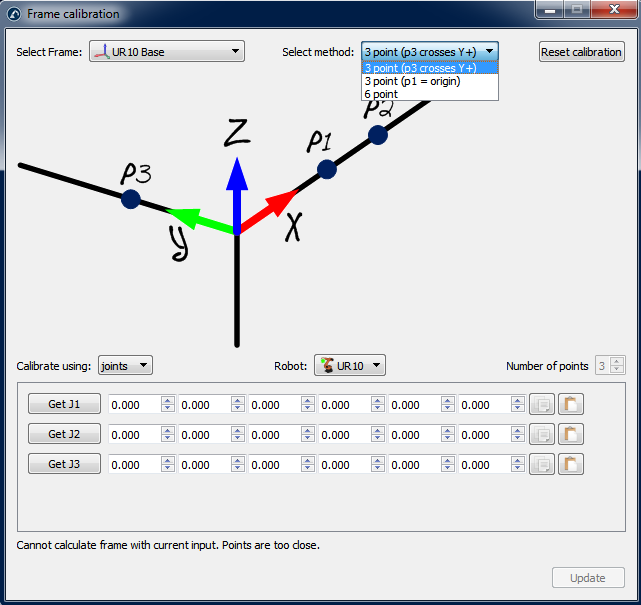
Sélectionner Utilitaires➔Définir repère (user frame) pour étalonner un repère. Il est possible de définir un repère en utilisant différentes méthodes. Dans l’exemple de la figure, un repère est défini par trois points : les points 1 et 2 définissent la direction de l’axe des X et le point 3 définit l’axe des Y positifs.
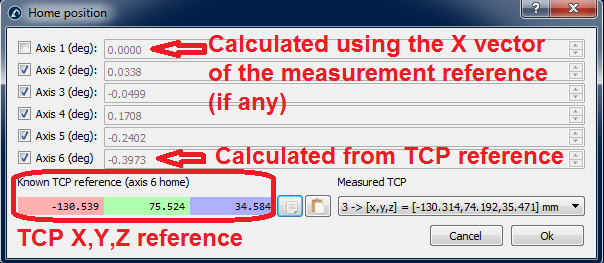
Important : Il est recommandé d’utiliser des cibles articulaires et d’activer la précision du robot avant d’étalonner le repère, car la précision du bras du robot aidera à mieux définir le repère.
Note : Plus d’informations sont disponibles concernant l’étalonnage d’un repère dans la section des astuces.


