Station RoboDK
Une station RoboDK est l’endroit où la station d’environnement virtuelle et les informations d’étalonnage sont stockées. La station est enregistrée en tant que fichier RDK. Suivre les étapes suivantes pour créer une station robot pour l’étalonnage du robot à partir d’un projet vierge (aperçu vidéo : https://youtu.be/Nkb9uDamFb4) :
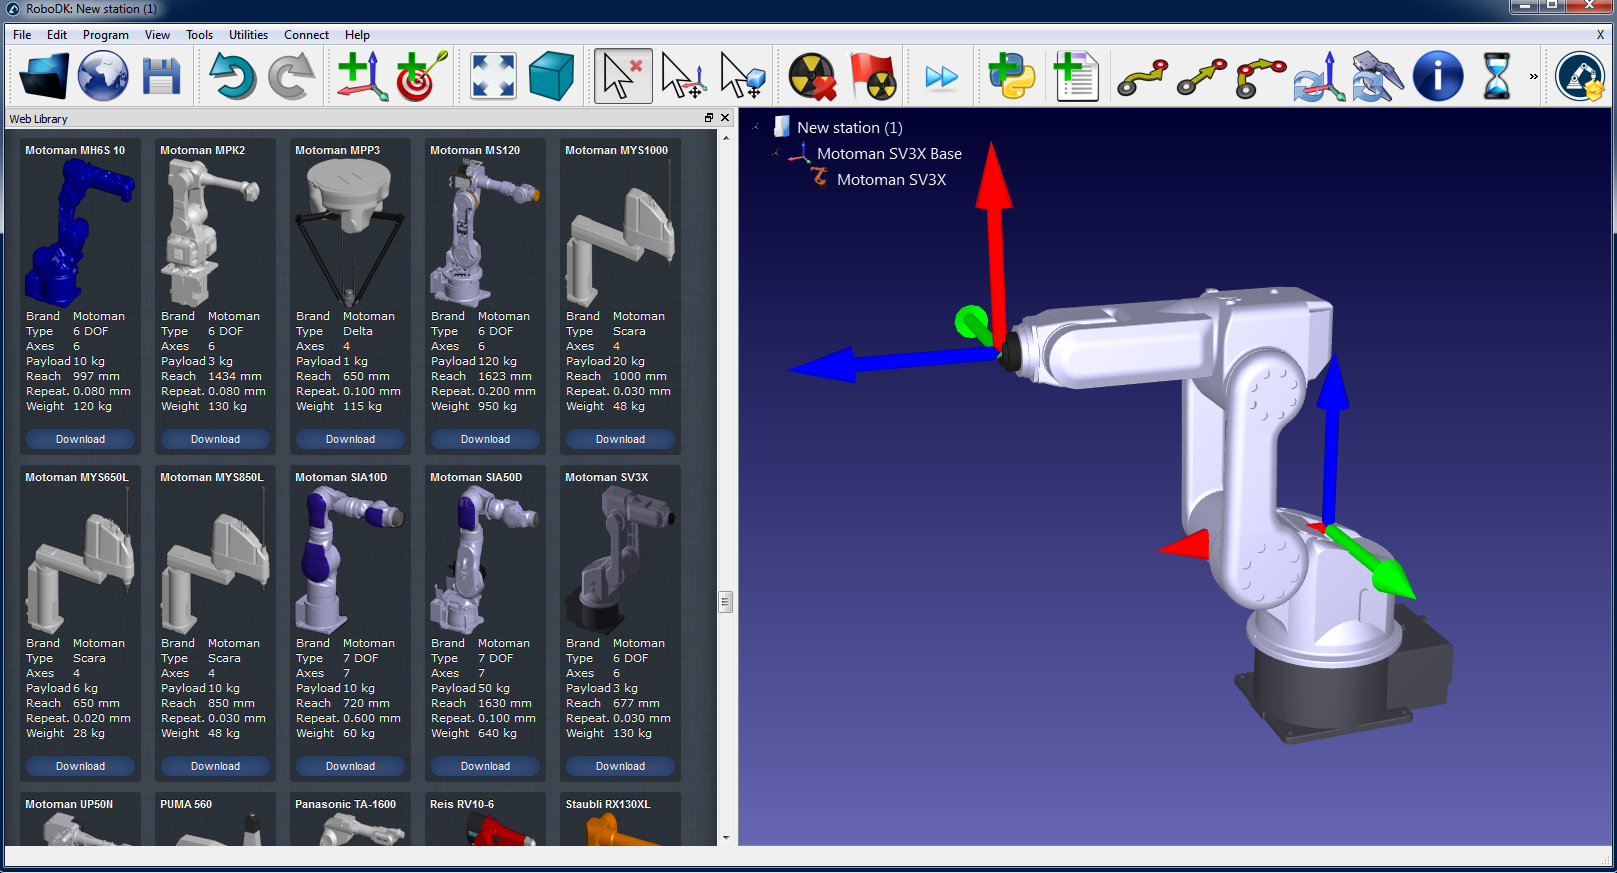
1.Sélectionner un robot :
a.Sélectionner Fichier➔Ouvrir Bibliothèque en ligne. La bibliothèque en ligne va s’ouvrir dans votre navigateur.
b.Utiliser les filtres pour trouver votre robot par nom, marque, charge utile, ...
c.Sélectionner Open et le robot apparaît automatiquement dans votre projet RoboDK ouvert.
d.Il est aussi possible de télécharger les fichiers robot (extension .robot) séparément depuis http://robodk.com/library et de les ouvrir avec RoboDK.
2.Préparer votre projet pour l’étalonnage du robot :
a.Ajouter un repère en sélectionnant Programme➔Ajouter un repère.
i.Un repère de « référence des mesures » doit être ajouté par rapport au repère de base du robot.
ii.Un repère « Référence du tracker » doit être ajouté par rapport au repère « Référence des mesures » qui vient d’être ajouté.
iii.Un repère supplémentaire « Référence de l’outil » peut éventuellement être ajouté par rapport au repère « Référence des mesures » pour visualiser la position de l’outil vue par le tracker.
Astuce 1 : Glisser-déposer des éléments dans l’arborescence pour reconstruire la dépendance qui existe dans le monde réel. Par exemple, la référence du tracker doit être placée par rapport à la « Référence des mesures ».
Astuce 2 : Déplacer approximativement n’importe quel repère de référence ou repère d’outil en maintenant respectivement la touche ALT ou les touches SHIFT+ALT enfoncées. Il est possible également de double-cliquer sur le repère de référence et de saisir les bonnes coordonnées. Cela permettra de planifier les mesures à l’avance avec la bonne orientation de l’outil.
Astuce 3 : Renommer n’importe quel objet en appuyant sur la touche F2 lorsque l’élément est sélectionné dans l’arborescence.
b.Ajouter l’objet outil (les fichiers STL, IGES et STEP sont des formats pris en charge) et le glisser-déposer sur le robot (à l’intérieur de l’arborescence des éléments), ce qui convertira l’objet en un outil. Plus d’informations disponibles ici.
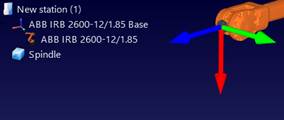
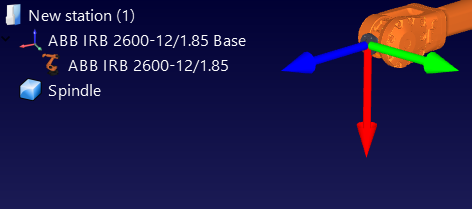
Optionnel : Sélectionner Programme➔Ajouter outil pour ajouter des TCP qu’il est alors possible de visualiser dans la station (pour vérifier les collisions ou autres). Pour définir une valeur approximative du TCP :
i.Optionnel : Sélectionner Programme Ajouter outil(CDO) pour ajouter des CDO qu’il est alors possible de visualiser dans la station (pour vérifier les collisions ou autres). Pour définir une valeur approximative du CDO :
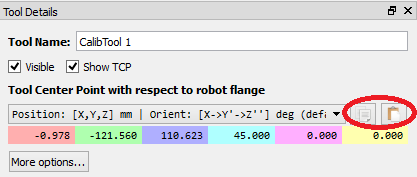
ii.Paramétrer une valeur approximative du TCP. copier/coller les 6 valeurs à la fois en utilisant les deux boutons à droite.
iii.Il est recommandé de renommer les CDO utilisés pour l’étalonnage avec le nom « CalibTool id », où id est le numéro de la cible d’étalonnage.
c.Ajouter d’autres fichiers CAO 3D (STL, IGES, STEP, SLD, ...) pour modéliser la station virtuelle à l’aide du menu Fichier ➔ Ouvrir… ou faire glisser et déposer des fichiers dans la fenêtre principale de RoboDK.
Astuce 1 : Importer les fichiers 3D de l’espace de travail de mesure et nommer-le Workspace afin que les mesures du robot soient générées à l’intérieur de l’espace de travail du tracker. Sinon, définir l’espace de travail invisible si vous ne voulez pas restreindre les mesures à l’intérieur de l’espace de travail du tracker. De plus amples renseignements sont disponibles dans la prochaine section.
Astuce 1 : Importer les fichiers 3D de l’espace de travail de mesure et renommer l’objet Workspace afin que les mesures du robot soient générées à l’intérieur de l’espace de travail souhaité. Sinon, définir l’espace de travail invisible si vous ne voulez pas restreindre les mesures à l’intérieur de l’espace de travail du tracker. De plus amples renseignements sont disponibles dans la prochaine section.
3.Ajouter le module d’étalonnage dans la station :
a.Sélectionner le menu Utilitaires ➔ Calibrer Robot.
b.Sélectionner Laser tracker.
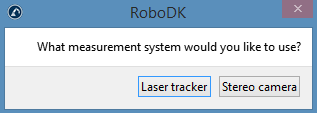
Sélectionner Points (3 DDL). Il est possible de sélectionner éventuellement Poses (6 DDL) si vous disposez d’un laser tracker capable de prendre des mesures de pose et compatible avec RoboDK (tel que le laser tracker Leica T-Mac).
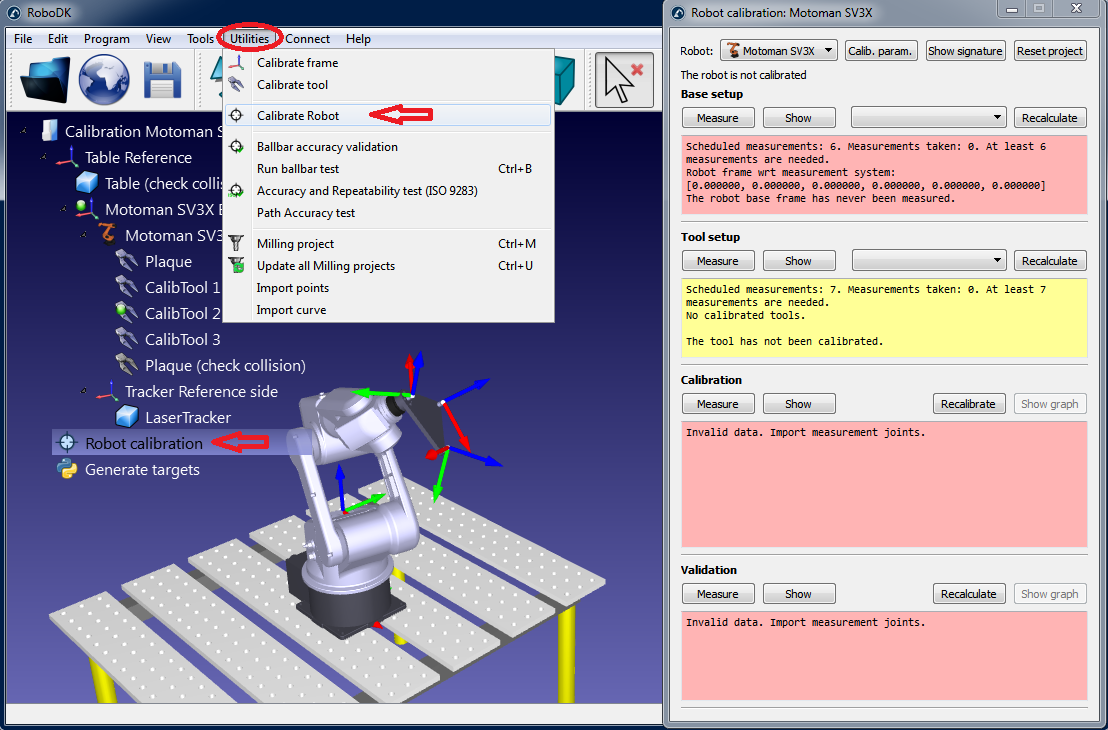
Cette fenêtre peut être fermée pour le moment. Vous pouvez l’ouvrir à tout moment en double-cliquant sur l’élément Calibration Robot de la station.
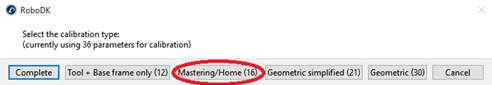
4.Astuce : Pour étalonner un ensemble personnalisé de paramètres, il est possible de sélectionner Calib. param. dans le menu des paramètres d’étalonnage. Vous pouvez ensuite sélectionner le sous-ensemble de paramètres de votre choix (en groupe ou individuellement). Par exemple, vous pouvez sélectionner certains paramètres cinématiques ou uniquement calculer le mastering des axes articulaires. Par défaut, RoboDK utilise l’ensemble complet des paramètres pour l’étalonnage afin d’obtenir la meilleure précision. Cela inclut les paramètres de rigidité pour la plupart des robots lorsque le type de robot le permet.
a.➔Enregistrer la station.
b.Renseigner un dossier et nom de fichier.
c.Sélectionner enregistrer. Un nouveau fichier RDK sera généré (fichier station RoboDK).
Récupérer les modifications de la station à tout moment en ouvrant le fichier RDK (double-cliquer sur le fichier sous Windows).
En résumé, il est important de vérifier les points suivants :
1.Les outils de calibration sont nommés “CalibTool id” et l’id est un nombre démarrant à 1 (s’il y a 3 outils de calibration, vous devez avoir “CalibTool 1”, “CalibTool 2” et “CalibTool 3”.
2.L’outil d’étalonnage (cible SMR) doit être nommé « CalibTool 1 ». Il est fortement recommandé de commencer l’étalonnage avec un seul outil/cible. Si vous avez plus de cibles d’étalonnage, vous devez augmenter l’indice en conséquence. Par exemple, si vous avez 3 outils d’étalonnage/SMR, vous devez les nommer « CalibTool 1 », « CalibTool 2 » et « CalibTool 3 ».
Important : Le repère de référence des mesures doit avoir une orientation similaire à celle du robot si vous voulez récupérer la position home pour l’axe 1. Vous devez pouvoir mesurer ce repère de référence de façon très reproductible en utilisant 3 points. Voir l’annexe I pour plus d’informations.
3.La référence Tracker est directement liée à la référence Mesures. La référence du pointeur doit être une position estimée du dispositif de mesure du pointeur par rapport à la référence des mesures.
4.La référence Tracker est directement liée à la référence Mesures. La référence du tracker doit être une position approximative du laser tracker par rapport à la référence des mesures. Le Base setup ajustera correctement l’emplacement du tracker.
5.Pour vérifier automatiquement les collisions, utiliser la balise de nom « collision » dans chaque objet que vous voulez utiliser pour vérifier les collisions. Il est recommandé d’utiliser un outil d’environ 25 % plus grand que l’outil étalonné pour la vérification des collisions afin d’éviter les collisions en toute sécurité.


