Configuration pour l’usinage
Cette section montre comment préparer un projet RoboDK simple, hors ligne, pour l'usinage robotisé. La cellule d'usinage robotisé doit comporter au moins un robot, un outil (EOAT) et un repère (également appelé système de coordonnées, référence de pièce ou datum). Plus d'informations sur la construction d'une nouvelle station dans RoboDK dans la section premiers pas.
Note : D'autres exemples et tutoriels sont disponibles dans la section des exemples d'usinage robotisé.
Les étapes suivantes montrent comment préparer une configuration d'usinage robotisé avec un robot KUKA KR210 et une broche de fraisage Teknomotor (cet exemple est disponible dans la bibliothèque sous le nom Sample-New-Project.rdk).
1.Sélectionnez un robot :
a.Sélectionnez Fichier
b.Utilisez les filtres pour trouver votre robot par marque, charge utile, ...
Par exemple, sélectionnez le KUKA KR210 R2700 (charge utile de 210 kg, portée de 2,7 m).
c.Sélectionnez Télécharger et le robot devrait apparaître automatiquement sur l'écran principal.
2.Sélectionnez un outil :
a.Depuis la même bibliothèque en ligne, sélectionnez Réinitialiser pour supprimer les filtres et filtrez par Type Outil.
b.Sélectionnez Télécharger pour charger un outil de type broche tel que la broche Teknomotor ATC71-C-LN.
c.La broche sera automatiquement attachée au robot.
d.Fermez la fenêtre de la bibliothèque en ligne.
3.Ajoutez un repère :
a.Sélectionnez le repère de base du robot (nommé KUKA KR210 R2700 Base).
b.Sélectionnez Programme
c.Double-cliquez sur la référence et saisissez les coordonnées :
XYZABC = [1500,1000,500,0,0,0] (mm-deg)
d.Renommez le nouveau repère en Référence de Fraisage en saisissant un nouveau nom ou en sélectionnant F2.
4.Ajoutez l'objet que vous utiliserez pour l'usinage robotisé (optionnel) :
a.Sélectionnez Fichier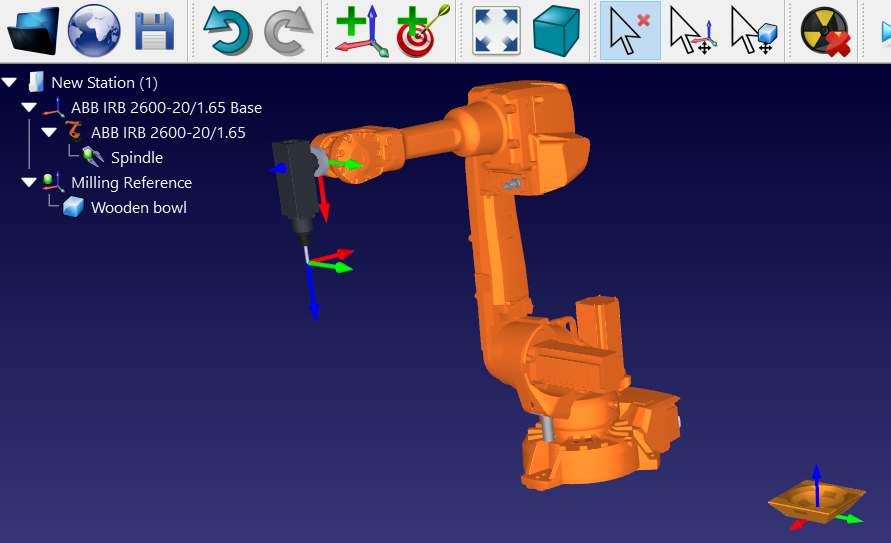
b.Sélectionnez un objet nommé Object Chess Rook.sld depuis la bibliothèque RoboDK :
C:/RoboDK/Library
c.Glissez-déposez l'objet sur la Référence de Fraisage s'il n'y a pas été placé automatiquement (dans l'arborescence de la station)
Astuce : Il est recommandé de déplacer le repère plutôt que l'objet. Le repère sera utilisé pour localiser la pièce une fois que le programme d'usinage robotisé sera prêt à être exécuté par le robot.
5.Double-cliquez sur le robot pour afficher le panneau du robot (optionnel). Le panneau du robot affiche l'outil actif et le repère actif. En sélectionnant et en mettant à jour l'outil et le repère, nous devrions voir les mêmes coordonnées visibles dans le contrôleur du robot. Par défaut, la broche Teknomotor a le CDO à la racine du porte-outil. L'outil (CDO) aura une certaine longueur. Dans cet exemple, nous allons mettre à jour le CDO pour représenter la longueur de la fraise :
a.Mettez à jour la coordonnée X de l'outil (CDO) à 375 mm. Vous verrez le CDO se déplacer le long de l'axe.
b.(optionnel) vous pourriez également créer un second outil et définir un CDO relatif par rapport au premier en ajoutant une translation le long de l'axe Z.
c.Fermez la fenêtre du panneau du robot.
Astuce : Plus d'informations sur la définition de votre configuration et l'étalonnage de votre outil et de vos repères dans les sections définir un outil (CDO) et définir un repère.