Mouvement linéaire - Linear Move
Sélectionnez Programme➔
À moins qu’une cible ne soit sélectionnée avant d’ajouter l’instruction, l’instruction de mouvement va créer une nouvelle cible et elles seront liées. Si la cible est déplacée, le mouvement sera également modifié.
Les mouvements articulaires et les mouvements linéaires se comportent de la même manière et peuvent facilement être changés d’un type à l’autre.
De la même façon que pour l’instruction de mouvement articulaire, s’il s’agit de la première instruction ajoutée au programme, deux instructions supplémentaires seront ajoutées avant l’instruction de mouvement : Définir Ref. et Choisir Outil.
Important : Il est recommandé de garder le premier mouvement de chaque programme comme un mouvement articulaire utilisant une cible articulaire. Cela permettra de définir correctement la configuration souhaitée dès le premier mouvement et de s’assurer que le vrai robot se déplace de la même façon qu’il a été simulé.
Contrairement aux mouvements articulaires, les mouvements linéaires sont sensibles aux singularités du robot et aux limites d’axes. Par exemple, la plupart des bras robotiques ne peuvent pas traverser une singularité lors d’un mouvement linéaire. L’image suivante montre un exemple indiquant que l’articulation 5 est trop proche d’une singularité (0 degré). Envisagez plutôt un mouvement articulaire.
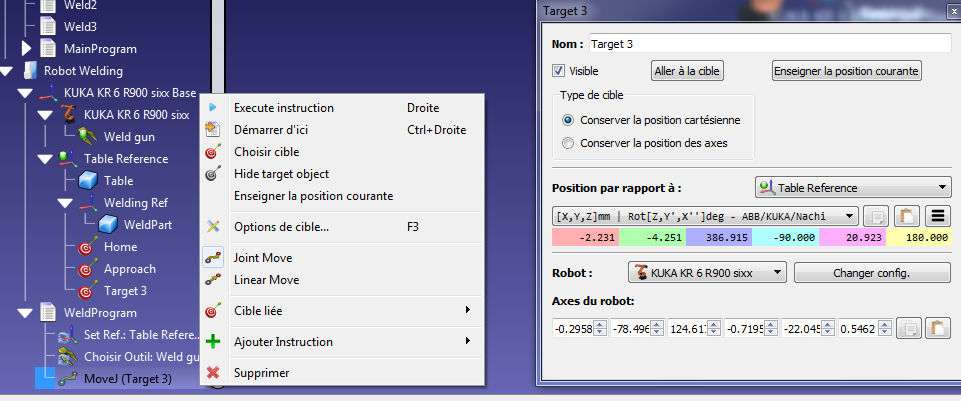
Si un mouvement linéaire n’est pas strictement nécessaire, faire un clic droit sur l’instruction de mouvement et la changer en une instruction de mouvement articulaire.
En parallèle, la cible, le TCP ou la position du repère de référence doit être modifié afin de n’avoir aucune singularité.


