Créer une station RoboDK
Les étapes suivantes doivent être suivies afin de préparer le test ballbar hors ligne :
1.Sélectionner le Robot :
a.Sélectionner Fichier➔Ouvrir Bibliothèque en ligne. Une fenêtre va apparaitre avec une liste de robots.
b.(Optionnel) Utiliser les filtres pour trouver un robot.
c.Trouver votre robot et sélectionner Download.
Sinon, sélectionner Fichier➔Ouvrir… et sélectionner un robot se trouvant sur l’ordinateur. Le fichier peut être téléchargé depuis le site web : https://robodk.com/libraryou obtenu après un projet d'étalonnage.
2.Ajouter le module de test ballbar dans la station :
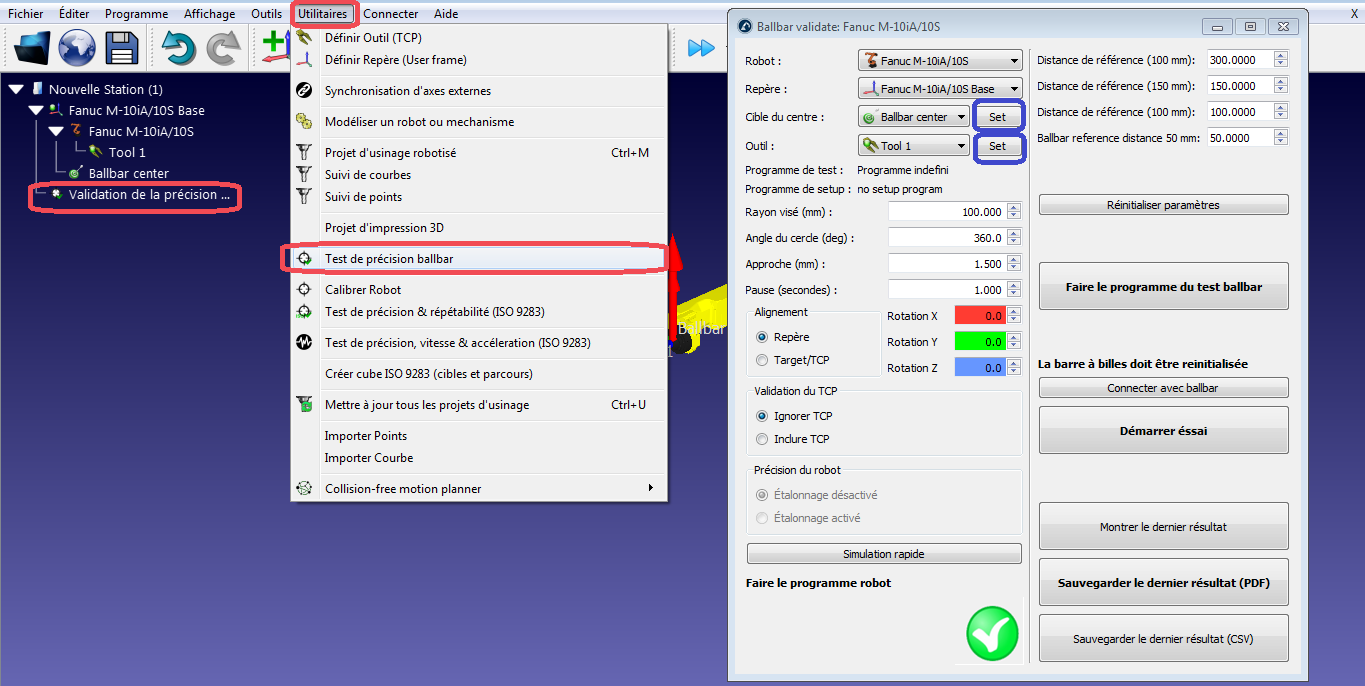
a.Sélectionner Utilitaires➔Test de précision ballbar
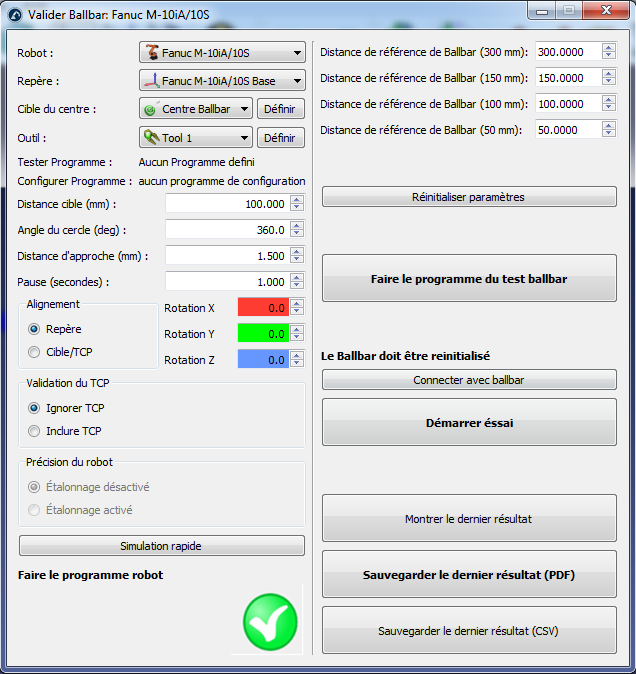
b.La fenêtre suivante s’affiche et une cible du centre ballbar est créée automatiquement. Si le robot n’a pas de CDO, l’outil CDO 1 sera également créé automatiquement.
3.Insérer les articulations du robot correspondant au centre du test du ballbar (cible du centre Ballbar) :
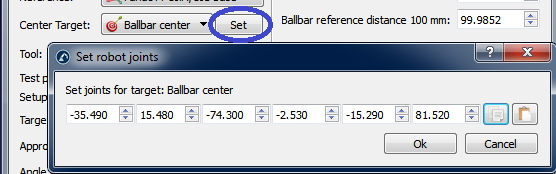
a.Sélectionner Définir (Set) juste à côté de la cible du centre Ballbar.
b.Entrer les articulations du robot (axes des articulations 1 à 6).
c.Sélectionner OK.
4.Entrer les coordonnées du CDO :
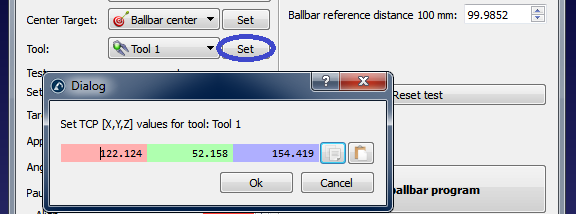
a.Sélectionner Définir (Set) juste à côté de Outil sélectionné (Tool 1 dans cet exemple)
b.Entrer les coordonnées X,Y,Z du CDO (par rapport à l’effecteur terminal du robot)
c.Sélectionner OK
5.Générer les programmes :
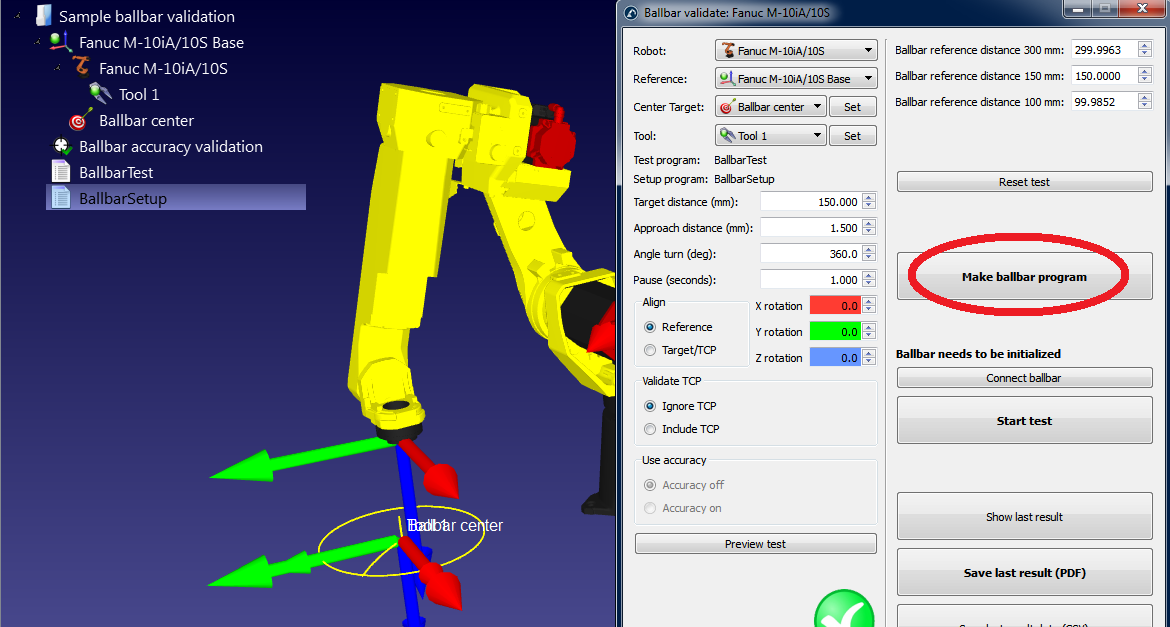
a.Sélectionner Faire le programme du test Ballbar et le programme sera créé. En fait, deux programmes vont apparaitre :
i.BallbarSetup : Ce programme est utilisé pour placer le point pivot de la coupelle centrale (centre du cercle) au même endroit où il a été placé précédemment.
ii.BallbarTest: Ce programme est utilisé pour faire le cercle autour du point de pivot (centre du cercle) pour l’acquisition de données avec le ballbar.
b.Double-cliquer sur les nouveaux programmes générés. RoboDK va simuler l’exécution des programmes robot.
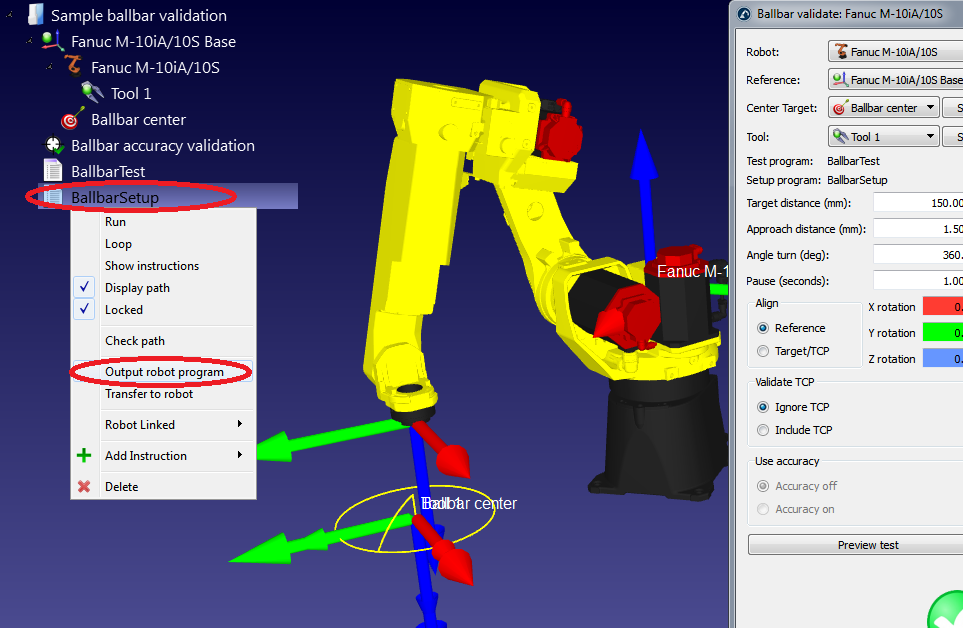
Si le test ballbar n’est pas faisable avec les paramètres par défaut, modifier les paramètres de test. Voir la section suivante pour voir comment modifier ces paramètres.
6.Une fois que le programme du robot vous convient, les fichiers du programme robot peuvent être générés :
a.Faire un clic droit sur le programme BallbarTest.
b.Sélectionner Générer programme robot
c.Répéter pour le programme BallbarSetup (tous les programmes peuvent être automatiquement générés sur le bureau en appuyant sur F6).
d.Les programmes peuvent ensuite être sauvegardés sur une clé USB et transférés au robot. La connexion FTP peut également être utilisée avec la plupart des robots.
7.Enfin sélectionner Fichier➔Sauvegarder Station pour sauvegarder la station RoboDK dans un seul fichier. Le projet peut être repris dans RoboDK en double-cliquant sur le fichier (format rdk).


