Robot ballbar testing
Introduction
Le test ballbar est souvent utilisé pour tester les performances de machines à commande numérique (CNC). Ce test peut également être effectué sur des robots pour vérifier leur performance et leur état de dégradation. Ce test montre l’erreur, la répétabilité et le jeu sur une trajectoire circulaire.
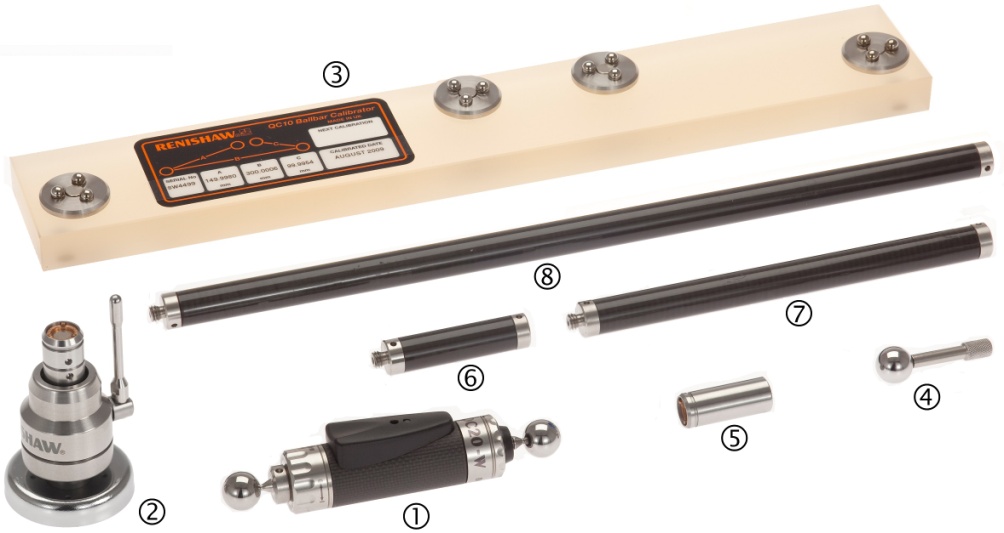
L’appareil ballbar le plus courant pour ces tests de performance est le Renishaw QC20-W. Ce ballbar fonctionne sans fil avec une batterie CR2 (3V) et nécessite un ordinateur avec connexion Bluetooth.
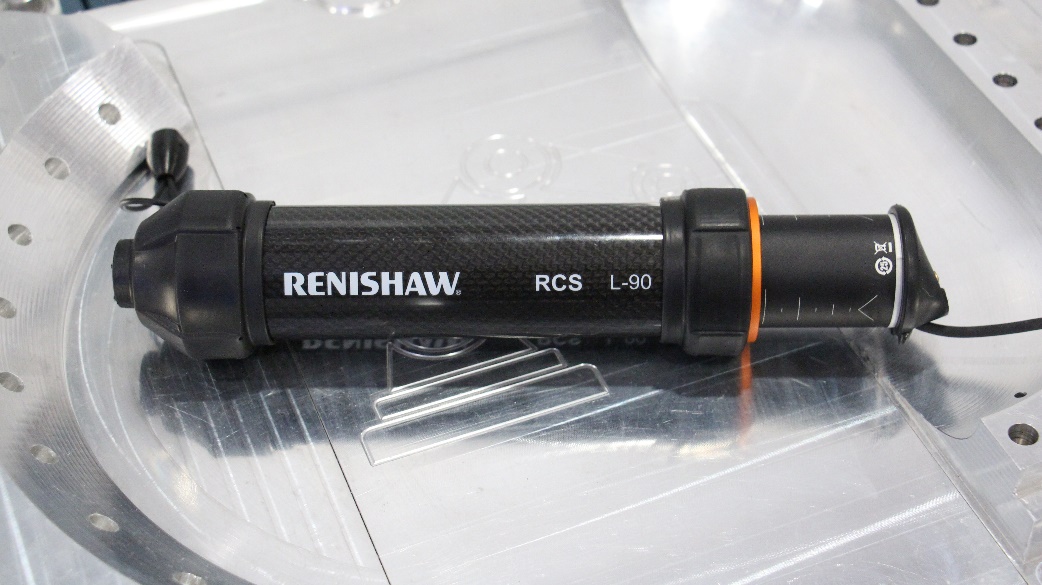
Note : Depuis mai 2023, RoboDK prend également en charge le Renishaw RCS L-90, un système de mesure ballbar conçu spécifiquement pour les robots. Cet appareil dispose d'une large plage de déplacement (jusqu'à 90 mm) et est fourni avec différents mécanismes de fixation pour monter le ballbar sur un CDO existant (comme des pistolets de soudure).
L’image suivante montre le test ballbar effectué à l’aide d’un robot de taille moyenne.

Le logiciel RoboDK vous guide à travers chaque étape pour réussir un test ballbar. RoboDK peut préparer le programme robot dans un environnement de simulation 3D, enregistrer des mesures de ballbar et générer un rapport de performance spécifique au robot testé.
Vidéo : La vidéo suivante montre un aperçu rapide du test ballbar pour vérifier les performances de robots : https://www.youtube.com/watch?list=PLjiA6TvRACQc5E_3c5f3TFXEa56XNR1-m&v=uz6Cm-v2bww
Note : Plus d’informations sont disponibles ici : https://robodk.com/ballbar-test.
Exigences du Test
Il est nécessaire d’avoir un ordinateur avec les caractéristiques suivantes pour effectuer correctement un test ballbar (générer le programme de robot, compléter l’acquisition des données et générer un rapport PDF) :
Renishaw QC20-W
1.Ordinateur portable avec Bluetooth. La connexion Bluetooth doit être gérée par la pile Microsoft Bluetooth (par défaut). Les appareils Bluetooth inclus dans les ordinateurs portables sont souvent très limités. Il est fortement recommandé d’installer un module Bluetooth externe avec les pilotes du fabricant.
2.Il est nécessaire d’avoir les ports USB de l’ordinateur déverrouillés ET sans chiffrement. Cela permet au programme d’être transféré au robot sans aucun problème. Une connexion FTP peut aussi être établie.
3.Le kit ballbar Renishaw QC20-W.
4.Le logiciel RoboDK doit être installé et une licence appropriée est requise. Pour les licences réseau, une connexion Internet est nécessaire pour vérifier la licence. Pour installer ou mettre à jour RoboDK pour un test ballbar, suivez ces étapes :
a.Télécharger RoboDK depuis la section de téléchargement
https://robodk.com/download
b.Contactez-nous pour obtenir le pilote ballbar et décompressez le contenu
dans le dossier :
C:/RoboDK/api/ballbar/.
Renishaw RCS L-90
5.Ordinateur portable avec Windows installé.
6.Il est nécessaire d’avoir les ports USB (2) de l’ordinateur déverrouillés ET sans chiffrement. Cela permet de transférer le programme au robot sans problème. Alternativement, une connexion FTP peut être établie.
7.Le kit ballbar Renishaw RCS L-90, correctement monté sur le robot.
8.Le logiciel RoboDK doit être installé et une licence appropriée est requise. Pour les licences réseau, une connexion internet est requise pour vérifier la licence. Pour installer ou mettre à jour RoboDK pour un test ballbar, suivez ces étapes :
a.Télécharger RoboDK depuis la section de téléchargement
https://robodk.com/download
b.Contactez-nous pour obtenir le pilote ballbar et décompressez le contenu
dans le dossier :
C:/RoboDK/api/ballbar/.
Préparation Hors Ligne
Un programme robot doit être préparé pour mettre en œuvre un test ballbar. Le programme du robot est une trajectoire circulaire autour d’un point central. Cette section explique comment préparer le programme. Avant de continuer, il est recommandé de regarder la vidéo d’introduction suivante : https://robodk.com/ballbar-test.
Ce qui doit être mis en œuvre au niveau de la cellule du robot:
1.Les articulations du robot lors du réglage du support du pivot (centre du cercle).
2.Les valeurs [X, Y, Z] du CDO de l’outil (position de l’outil par rapport à la bride du robot). Ces valeurs sont très importantes si nous voulons faire un outil de validation avec la validation du robot. Sinon, cette information n’est pas importante (une estimation est suffisante) parce que la précision du CDO ne sera pas requise ou validée avec le test ballbar.
Créer une station RoboDK
Les étapes suivantes doivent être suivies afin de préparer le test ballbar hors ligne :
1.Sélectionner le Robot :
a.Sélectionner Fichier➔Ouvrir Bibliothèque en ligne. Une fenêtre va apparaitre avec une liste de robots.
b.(Optionnel) Utiliser les filtres pour trouver un robot.
c.Trouver votre robot et sélectionner Download.
Sinon, sélectionner Fichier➔Ouvrir… et sélectionner un robot se trouvant sur l’ordinateur. Le fichier peut être téléchargé depuis le site web : https://robodk.com/libraryou obtenu après un projet d'étalonnage.
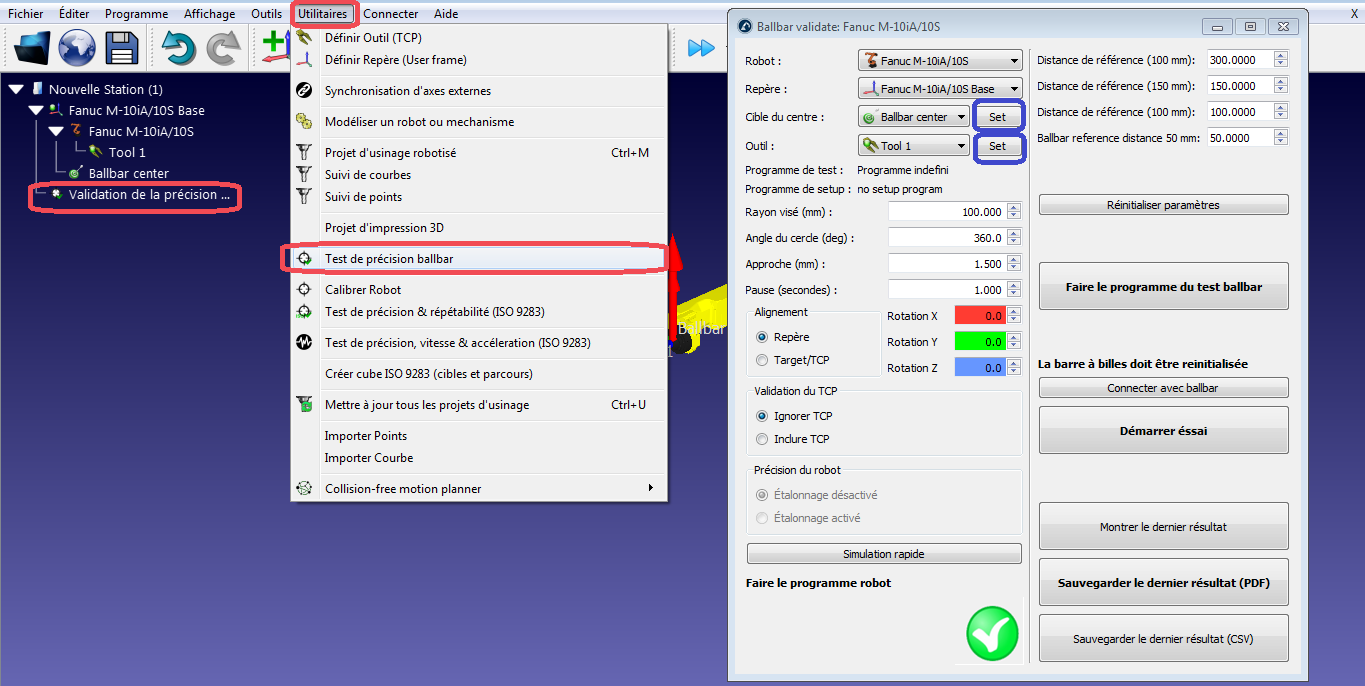
2.Ajouter le module de test ballbar dans la station :
a.Sélectionner Utilitaires➔Test de précision ballbar
b.La fenêtre suivante s’affiche et une cible du centre ballbar est créée automatiquement. Si le robot n’a pas de CDO, l’outil CDO 1 sera également créé automatiquement.
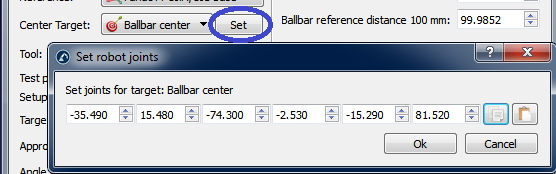
3.Insérer les articulations du robot correspondant au centre du test du ballbar (cible du centre Ballbar) :
a.Sélectionner Définir (Set) juste à côté de la cible du centre Ballbar.
b.Entrer les articulations du robot (axes des articulations 1 à 6).
c.Sélectionner OK.
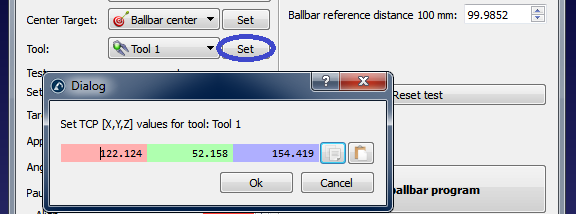
4.Entrer les coordonnées du CDO :
a.Sélectionner Définir (Set) juste à côté de Outil sélectionné (Tool 1 dans cet exemple)
b.Entrer les coordonnées X,Y,Z du CDO (par rapport à l’effecteur terminal du robot)
c.Sélectionner OK
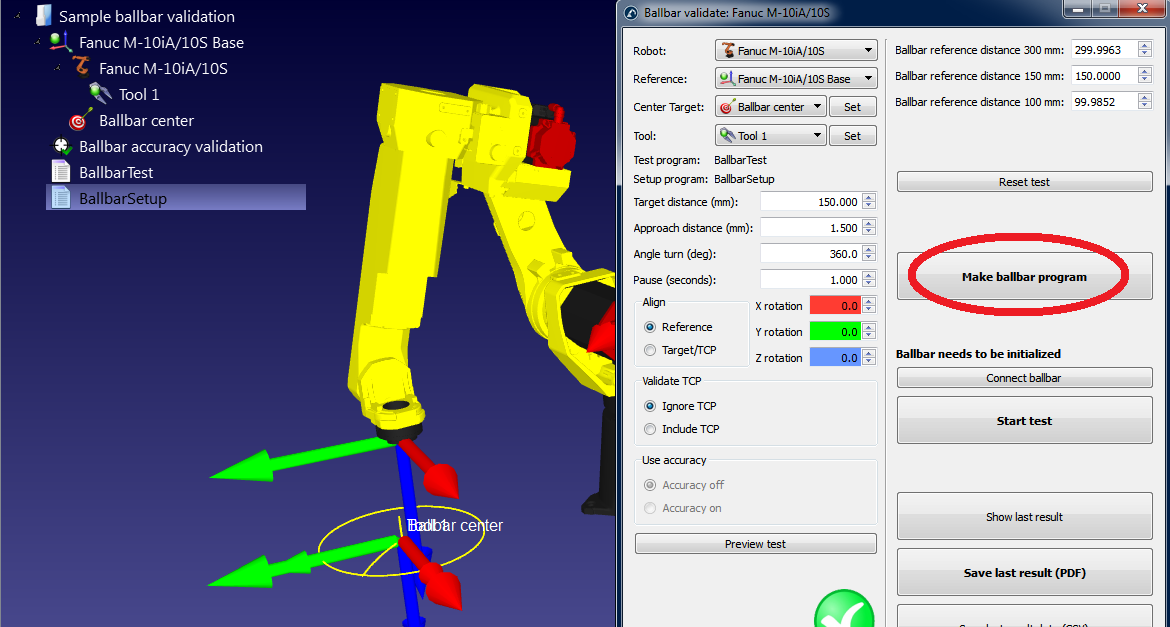
5.Générer les programmes :
a.Sélectionner Faire le programme du test Ballbar et le programme sera créé. En fait, deux programmes vont apparaitre :
i.BallbarSetup : Ce programme est utilisé pour placer le point pivot de la coupelle centrale (centre du cercle) au même endroit où il a été placé précédemment.
ii.BallbarTest: Ce programme est utilisé pour faire le cercle autour du point de pivot (centre du cercle) pour l’acquisition de données avec le ballbar.
b.Double-cliquer sur les nouveaux programmes générés. RoboDK va simuler l’exécution des programmes robot.
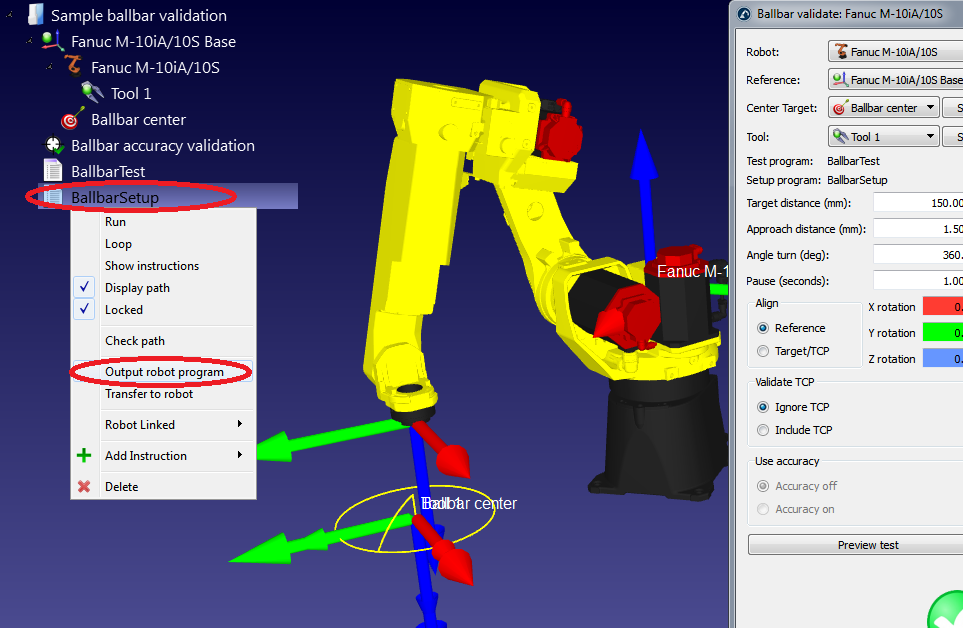
Si le test ballbar n’est pas faisable avec les paramètres par défaut, modifier les paramètres de test. Voir la section suivante pour voir comment modifier ces paramètres.
6.Une fois que le programme du robot vous convient, les fichiers du programme robot peuvent être générés :
a.Faire un clic droit sur le programme BallbarTest.
b.Sélectionner Générer programme robot
c.Répéter pour le programme BallbarSetup (tous les programmes peuvent être automatiquement générés sur le bureau en appuyant sur F6).
d.Les programmes peuvent ensuite être sauvegardés sur une clé USB et transférés au robot. La connexion FTP peut également être utilisée avec la plupart des robots.
7.Enfin sélectionner Fichier➔Sauvegarder Station pour sauvegarder la station RoboDK dans un seul fichier. Le projet peut être repris dans RoboDK en double-cliquant sur le fichier (format rdk).
Edition des paramètres du test ballbar
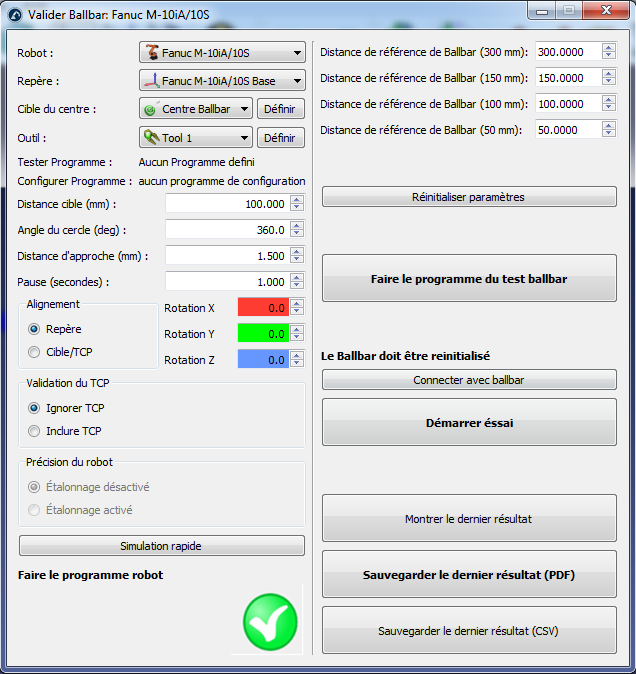
L’écran suivant s’affiche dans le menu des paramètres du test ballbar. Il est possible d’y accéder en double-cliquant sur l’élément Validation de la précision Ballbar dans la station (voir l’étape précédente).
Il se pourrait que le test ballbar ne soit pas réalisable par défaut. La faisabilité du test dépend de tous ces paramètres, mais également des articulations du robot au centre du toolcup et de la position du CDO.
Si le test n’est pas réalisable immédiatement, sélectionner « Simulation rapide » et vous verrez probablement une séquence incomplète. Dans ce cas, diminuer « Angle du cercle (deg) » afin que le programme soit réalisable. Si ce n’est pas le cas, réduire le rayon du cercle (« Distance cible »). Avec la ballbar Renishaw QC20-W, il est possible de tester des distances de 100 mm, 150 mm et 300 mm avec une erreur de +/-1 mm. Avec la Renishaw RCS L-90, la plage de la ballbar est de 240 mm à 330 mm. La « Distance d’approche (mm) » et la pause (« Pause (secondes) ») peuvent être laissées par défaut. Ces paramètres permettent de détecter le début et la fin du test.
Le plan de test est orienté par rapport au repère de la base du robot (« Reference » dans la section « Alignement »), ce qui signifie que le plan XY du repère du robot est utilisé pour créer le cercle. Vous pouvez choisir de faire le test par rapport au repère de l’outil. Dans ce cas, le plan XY de l’outil est utilisé (lorsque le centre a été renseigné). Il est possible d’ajouter des rotations supplémentaires par rapport aux axes X, Y et/ou Z du repère dans les deux cas.
Si vous changez certains paramètres (comme l’ajout de l’outil dans la validation), le message « Important : Le TCP doit être bien défini » apparaîtra. Cela signifie que les mouvements sont calculés par rapport au centre de l’outil. Sinon, vous pourriez avoir des erreurs de CDO et le test sera tout de même réalisable.
En sélectionnant l’option « Inclure TCP », l’orientation de l’outil change avec le mouvement le long du cercle. Cette option permet d’évaluer l’erreur du robot plus l’outil comme une seule entité. Sinon, seule l’erreur du robot est vérifiée (« Ignorer TCP »).
Test ballbar
Cette section décrit les étapes à suivre pour effectuer les mesures du ballbar.
Il est nécessaire d’avoir 2 programmes robot :
●BallbarSetup : ce programme permet de régler le centre du test du ballbar (center tool cup) au même endroit où vous avez enregistré les articulations/joints du robot.
●BallbarTest : ce programme représente la trajectoire circulaire autour du centre toolcup de façon à faire l’acquisition de mesure avec le ballbar.
Pour s’assurer que le centre toolcup est à la bonne position, exécuter le programme BallbarSetup. Le robot se déplacera vers le point central avec une approche linéaire. Puis placer et verrouiller le support magnétique.
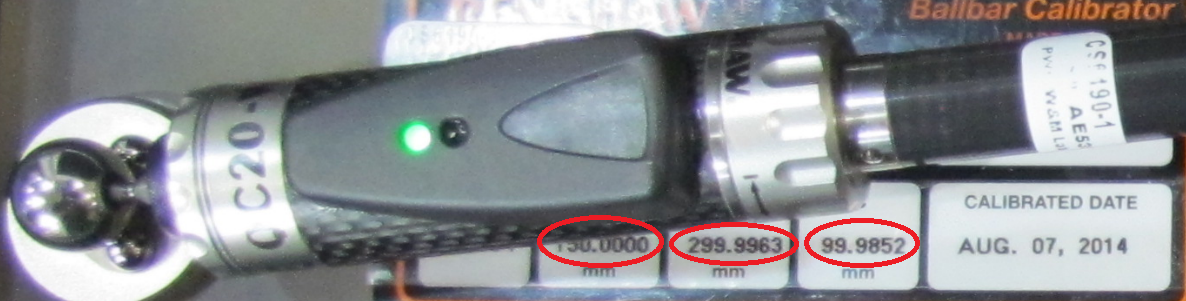
Bien s’assurer que vous avez saisi les paramètres de référence (mastering) du kit ballbar (voir l’image suivante). Ces valeurs doivent être rentrées dans les cases “Distance de référence de ballbar ...” du menu des paramètres de test. Le ballbar QC20-W sera alors capable de mesurer ces distances de plus ou moins 1 mm avec un micromètre de précision. La précision est suffisante pour les robots industriels, mais la plage de mesure peut être limitée dans certains cas. Pour le RCS L-90, vous pouvez copier la distance cible (rayon), car la distance de référence n’est pas pertinente.
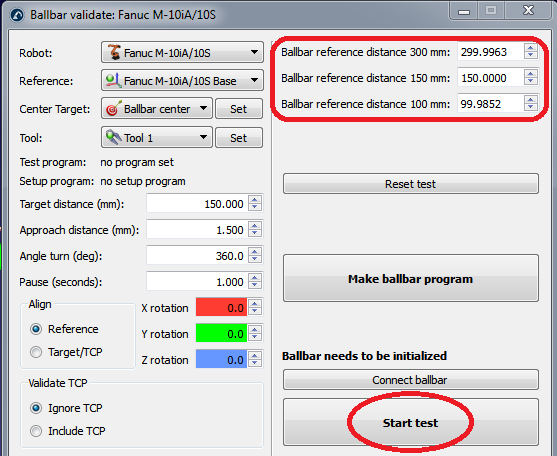
Commencer le test en sélectionnant « Démarrer essai » (il n’est pas nécessaire de sélectionner au préalable « Connecter avec ballbar »). Une nouvelle fenêtre s’affiche pour afficher l’état de la connexion avec le ballbar. Si le ballbar n’a pas été détecté ou s’il y a des problèmes, fermer la fenêtre de connexion du ballbar, désactiver le périphérique, le réactiver et réessayer pour démarrer le test. Si le problème persiste, bien s’assurer d’avoir une connexion appropriée (Bluetooth ou USB). Le RCS L-90 offre des fonctionnalités supplémentaires et indiquera si le périphérique nécessite une prise d’origine ou un étalonnage.
Une fois que la connexion avec le ballbar a été établie, RoboDK guidera l’utilisateur avec les étapes suivantes :
1.Initialiser le ballbar avec la distance sélectionnée pour le test.
2.Placer le robot en position de départ (le programme s’interrompt avant de continuer)
3.Placer ensuite le ballbar sur le robot.
4.Commencer le test en sélectionnant OK sur l’écran de l’ordinateur. Le robot ne bougera pas tant que vous n’aurez pas choisi de continuer sur le teach pendant du robot.
5.Si tout est correct, une nouvelle fenêtre s’ouvre pour afficher la mesure courante du Ballbar.
6.Continuer avec le programme du robot pour suivre la trajectoire.
7.Lorsque le robot a terminé le mouvement, arrêter les mesures (dans le sens horaire et antihoraire).
Lorsque le test est terminé, RoboDK affichera le résultat du test et demandera à l’utilisateur d’enregistrer un rapport en format PDF.
L’étape 4 est importante pour détecter le début et la fin du test. Ces limites sont détectées car le robot effectue un mouvement radial d’environ 1,5 mm pour déclencher le début et la fin des mesures (aux points de départ et d’arrivée de la trajectoire).
Important : Il est très important de maintenir la vitesse du robot constante. Le robot ne doit pas se déplacer à une vitesse élevée non plus. Cela permet d’obtenir des résultats meilleurs et plus répétables.
Important : La plage de mesure du ballbar QC20-W est très limitée par rapport à la précision du robot. Les robots industriels peuvent avoir une erreur supérieure à 2 mm. Vous pourriez alors faire tomber le ballbar, car il est attaché magnétiquement au tool cup du robot et au centre tool cup.
Rapport de test du Ballbar
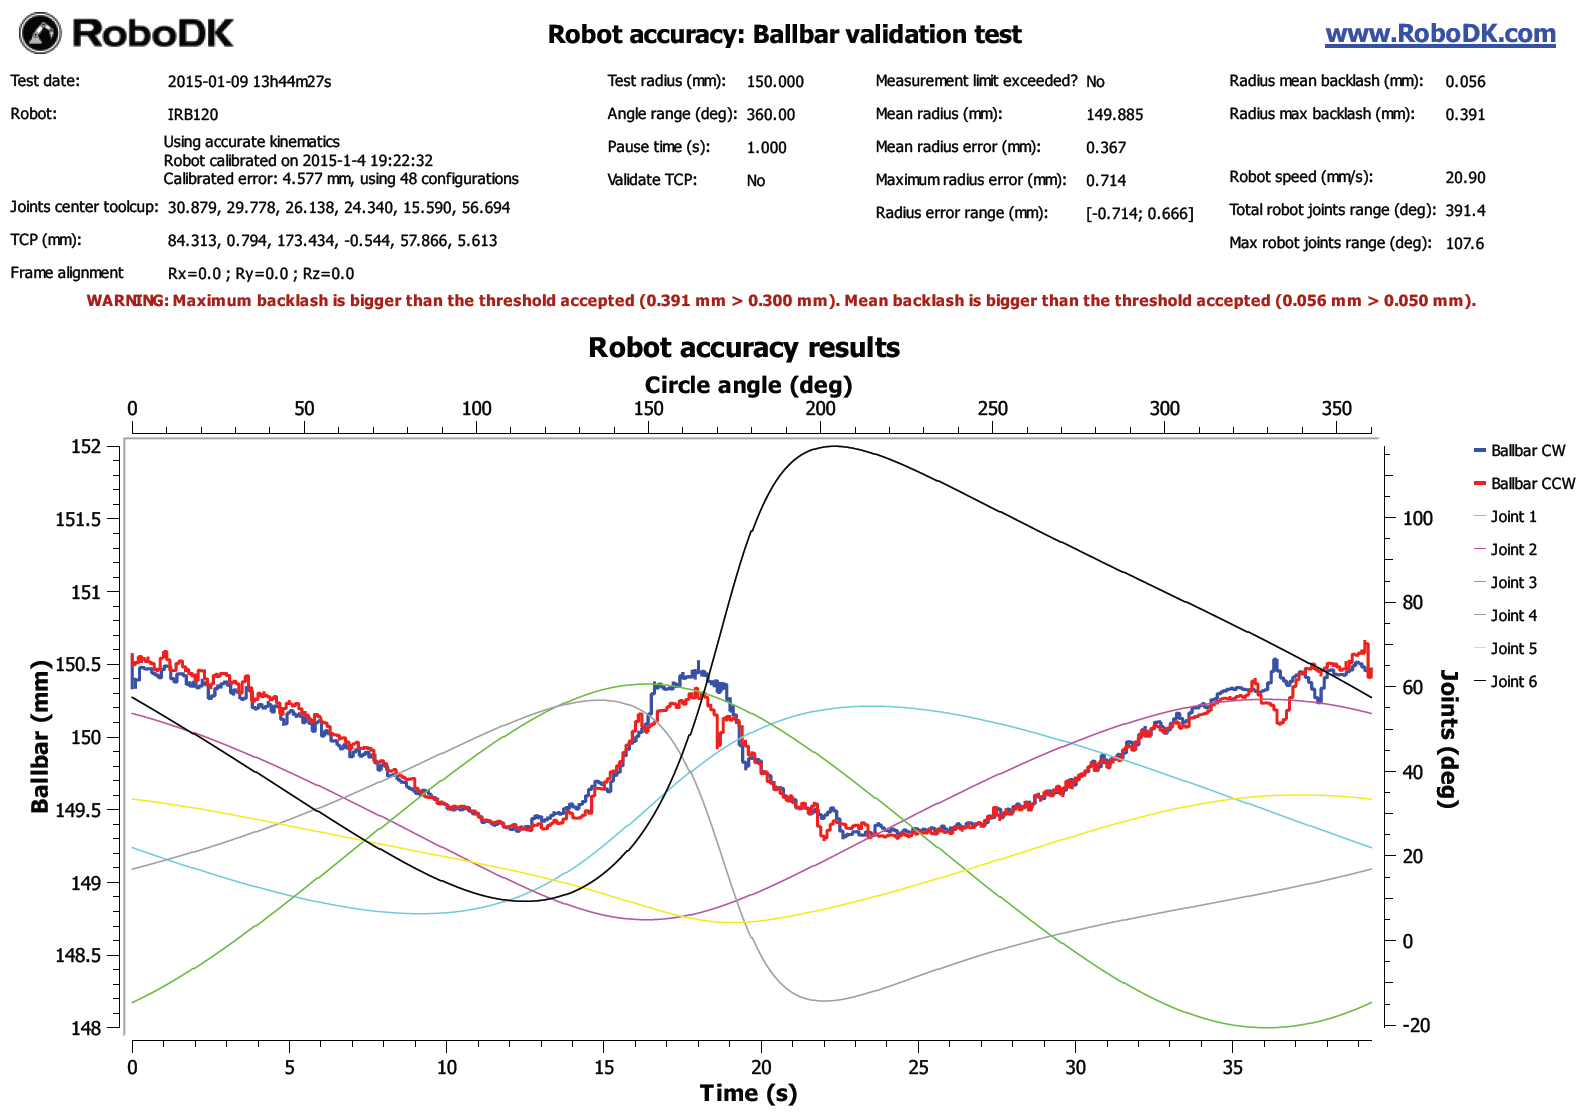
Lorsque le test du Ballbar est fini, un rapport au format PDF est obtenu. (Tel que montré dans l’image suivante) :
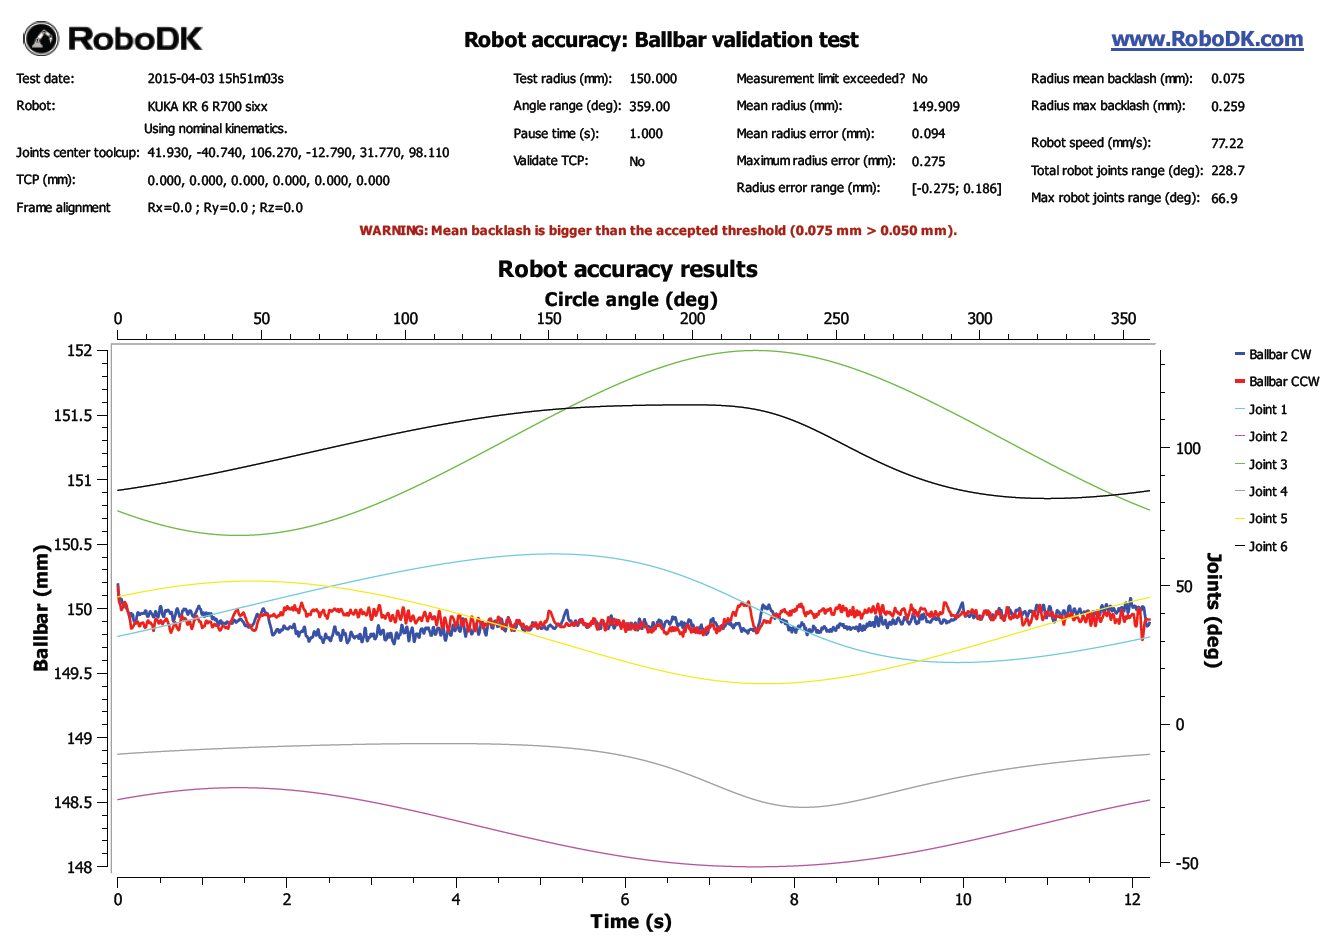
Le rapport indique les valeurs du Ballbar en mm (axe Y à gauche) pour les mouvements dans le sens horaire et dans le sens inverse (lignes bleues et rouges respectivement) par rapport au temps en secondes (axe X inférieur). Les articulations du robot sont également affichées. Les articulations du robot sont affichées en degrés (axe Y à droite) par rapport à l’angle du cercle (360 degrés signifient un tour complet). Un moteur défectueux montrerait des changements de mesure considérables lorsque le mouvement de l’articulation correspondante change de direction, montrant alors un jeu important.
Le rapport permet de prévenir l’utilisateur si un jeu est plus grand qu’un seuil donné. Le seuil peut être défini dans le menu Outils➔Options➔Onglet Précision.
Annexe – Connexion Bluetooth #BallbarBluetooth
Cette section explique comment établir une connexion Bluetooth entre l’ordinateur et le ballbar. Pour que la communication fonctionne, nous devons d’abord établir la communication entre l’ordinateur et le dispositif ballbar en utilisant Windows.
La “Windows Bluetooth Stack” doit être activée (gestionnaire Bluetooth par défaut sous Windows). Puis suivre ces étapes pour établir une première connexion :
1.Sélectionner le bouton Démarrer de Windows
2.Sélectionner le Panneau de configuration
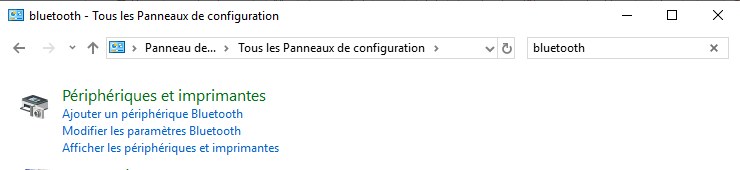
3.Faire une recherche avec le mot Bluetooth
4.Sélectionner Ajouter un périphérique Bluetooth
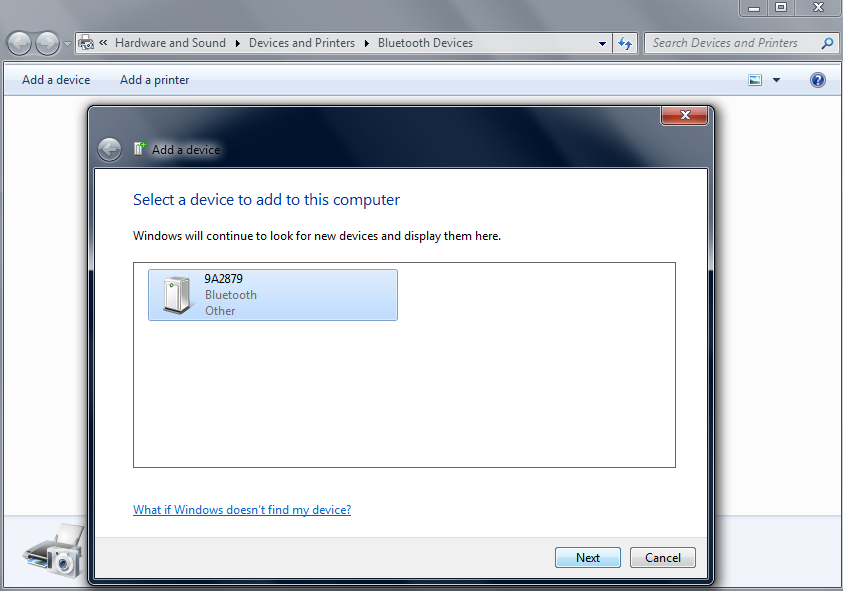
5.Sélectionner Ajouter un périphérique si vous ne voyez pas le dispositif ballbar.
6.Une fois que le dispositif s’affiche, le sélectionner et sélectionner Suivant. Le numéro de série du ballbar que vous voyez est celui qui est imprimé sur le dispositif.
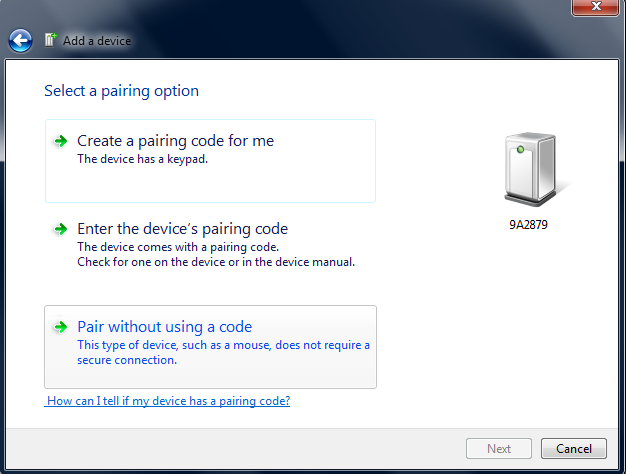
7.Enfin, sélectionner Appairer sans utiliser de code.
Le périphérique Bluetooth est maintenant prêt à prendre des mesures avec RoboDK.
La connexion Bluetooth peut être très limitée si vous utilisez le dongle Bluetooth intégré dans certains ordinateurs portables (même pour les ordinateurs récents). Il est recommandé d’acheter un dongle Bluetooth externe de sorte que la connexion fonctionne sans aucun problème.
L’ordinateur ne doit pas être trop loin du dispositif ballbar. En cas de problème de connexion, il est recommandé d’utiliser une rallonge de câble USB pour le dongle Bluetooth.


