Préhenseur
Voir la section précédente Simulation du préhenseur pour savoir comment définir correctement les instructions du préhenseur compatibles avec le post-processeur. Cette approche permet de définir correctement les emplacements dans le projet GPL, en évitant les mouvements inattendus de l'axe ou des axes du préhenseur.
Les préhenseurs Brooks PreciseFlex IntelliGuide disponibles sont :
6.Brooks PreciseFlex IntelliGuide s23
7.Brooks PreciseFlex IntelliGuide s60
8.Brooks PreciseFlex IntelliGuide s23D
9.Brooks PreciseFlex IntelliGuide v23
10.Brooks PreciseFlex IntelliGuide v60
Le repère de base de chacun des préhenseurs ci-dessus est défini de manière unique. Pour positionner correctement les préhenseurs par rapport au repère de la bride des robots, les informations de position de référence suivantes doivent être utilisées :
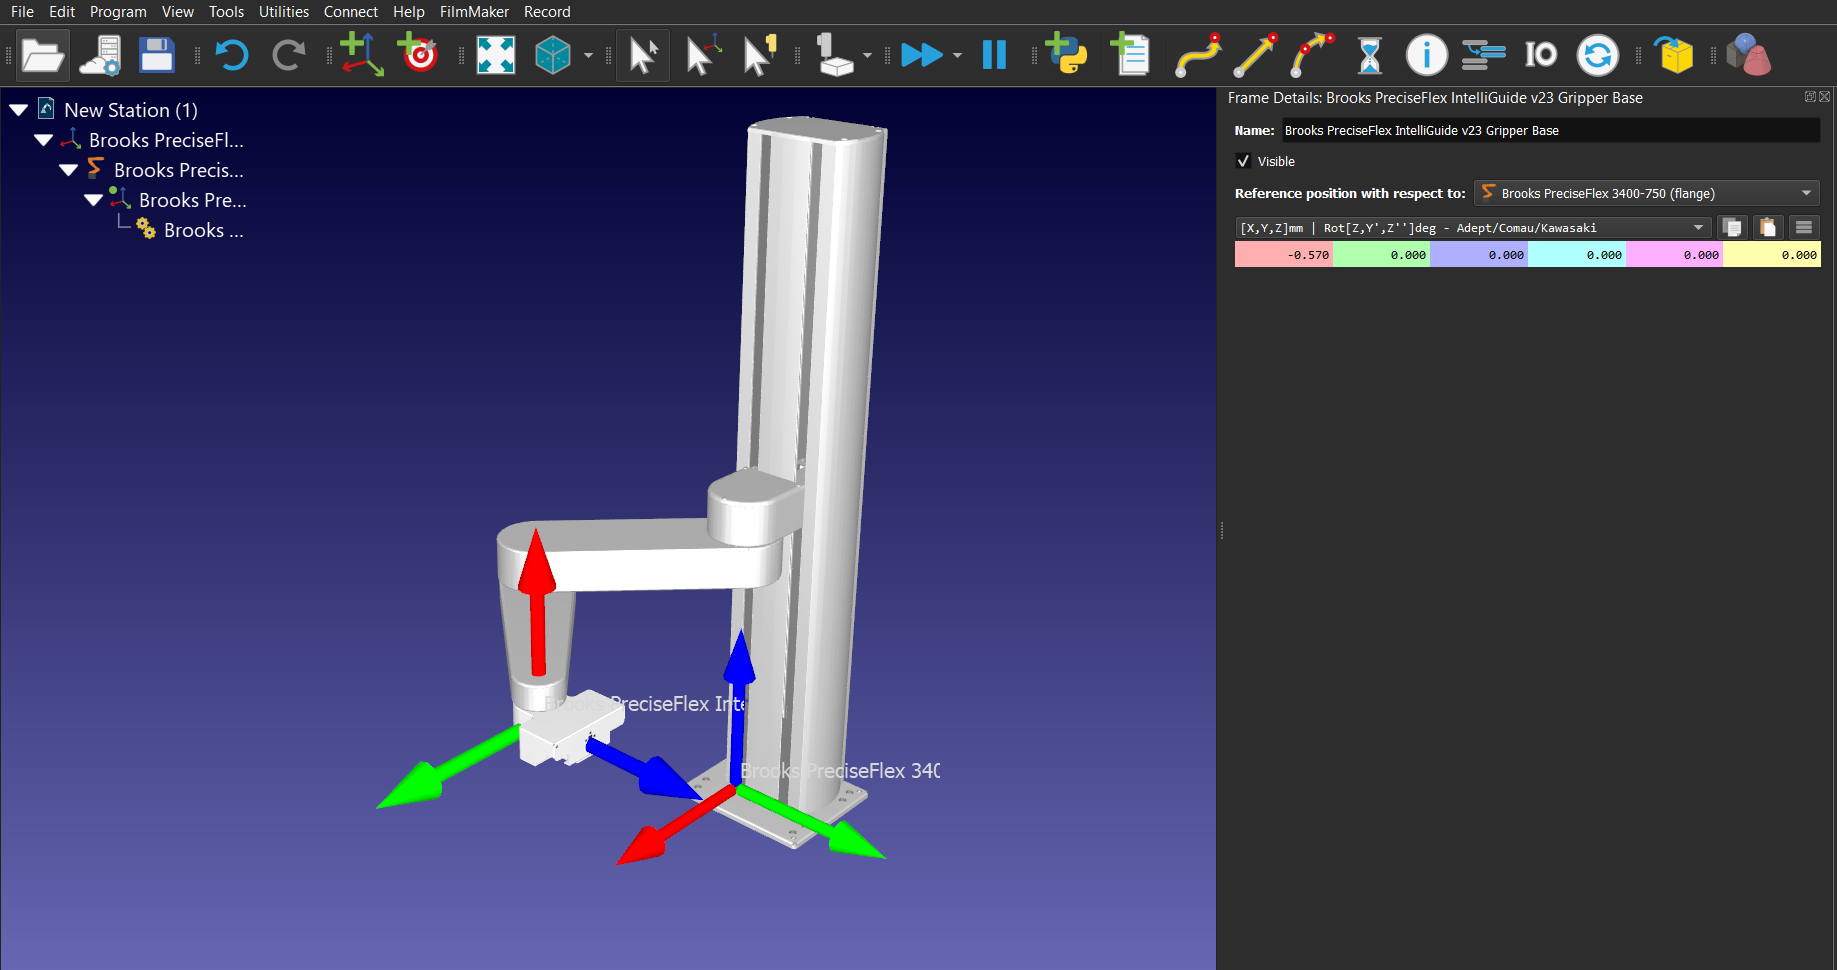
En ce qui concerne les robots Brooks PreciseFlex DD 4 axes et c10, la bride ISO IntelliGuide disponible dans la Bibliothèque de Robots doit être ajoutée au robot à des fins de visualisation (pour le robot DD 4 axes, la géométrie de la bride ISO IntelliGuide doit être déplacée de 9 mm vers le haut).