Pilote RoboDK pour Denso
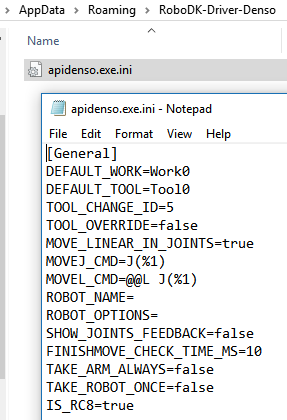
Le pilote RoboDK pour Denso peut être hautement personnalisé pour atteindre un comportement spécifique. Cette personnalisation peut être faite en éditant le fichier ini situé dans :
%APPDATA%/RoboDK-Driver-Denso/apidenso.exe.ini
Ces personnalisations permettent de spécifier le type de mouvements ou de pouvoir piloter plus d’un robot en même temps. Tout éditeur de texte peut être utilisé pour modifier ce fichier.
Les variables suivantes peuvent être configurées :
●DEFAULT_WORK – Objet de travail utilisé par défaut (variable string).
●DEFAULT_TOOL – Variable outil utilisée par défaut.
●TOOL_CHANGE_ID – Variable d’outil disponible à utiliser lorsqu’un nouvel outil est défini (5=Tool5 par exemple).
●MOVE_LINEAR_IN_JOINTS – Définir sur false pour fournir les mouvements linéaires comme cibles cartésiennes.
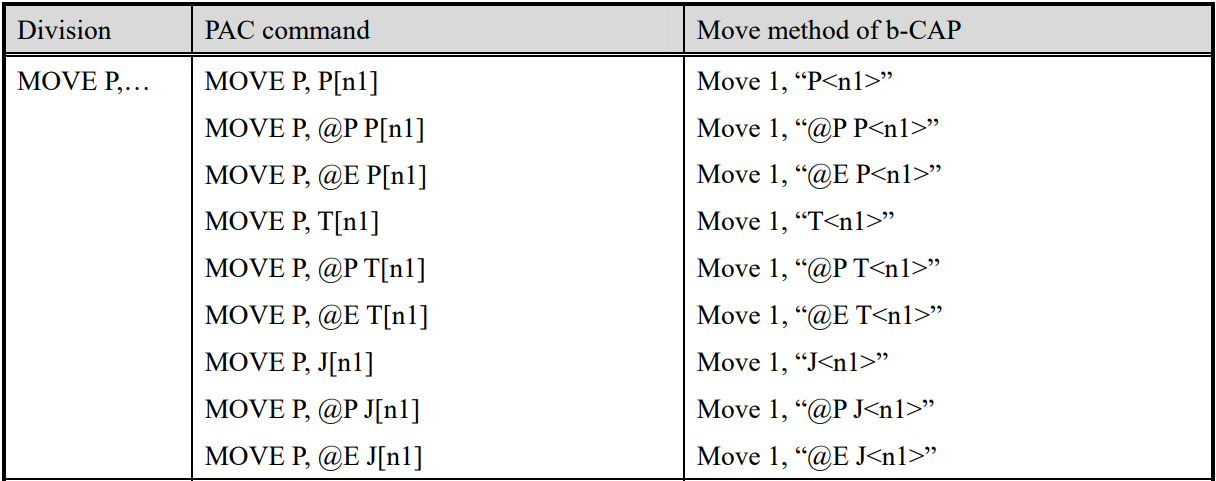
●MOVEJ_CMD – Commande pour envoyer un Mouvement articulaire (MoveJ). Le tableau suivant définit les options disponibles :
●MOVEL_CMD – Commande pour envoyer un Mouvement Linéaire (MoveL). Le tableau suivant définit les options disponibles :
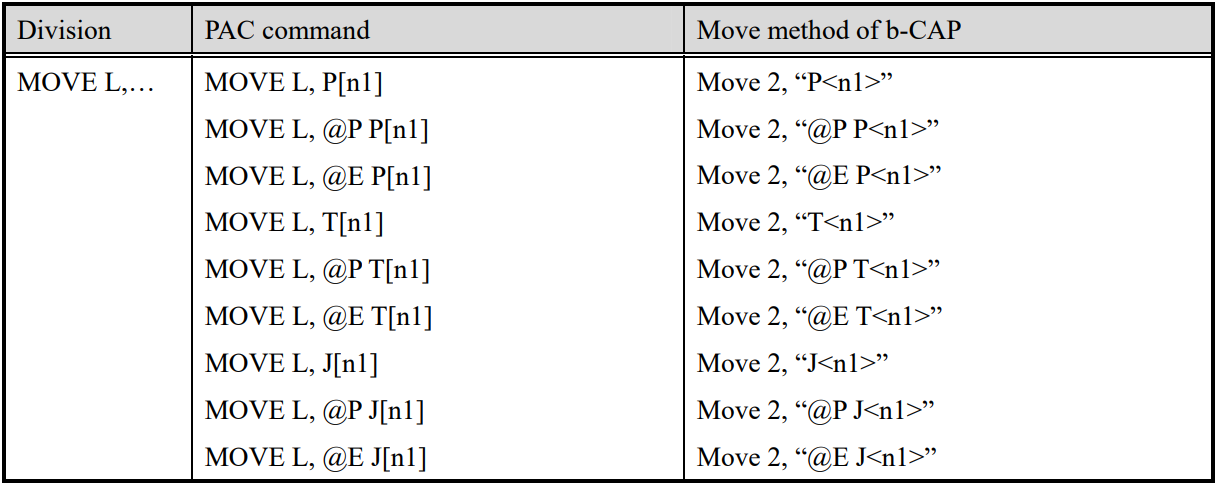
Important : Le signe %1 dans le fichier INI représente la localisation des valeurs des articulations ou les informations cartésiennes.
●ROBOT_NAME – Nom du robot. Spécifier ce nom afin de sélectionner un robot spécifique d’un contrôleur.
●ROBOT_OPTIONS – Options de robot pour obtenir les ressources du robot. Par exemple, si vous utilisez le robot en esclave du contrôleur, spécifier ROBOT_OPTIONS=”ID=1”. L’ID doit être 0 (par défaut) si vous voulez utiliser le robot comme maître (robot principal)
●SHOW_JOINTS_FEEDBACK – Définir sur true pour voir l’information retour du robot sur l’écran en temps réel (la performance peut être plus lente).
●FINISH_MOVE_CHECK_MS – Définit la vitesse à laquelle la position du robot doit être rafraîchie à l’écran lors de l’affichage du retour des articulations.
●TAKE_ARMS_ALWAYS – Définir sur true pour conserver les ressources du contrôleur après chaque mouvement jusqu’à ce que le robot soit déconnecté (plus rapide mais cela peut entraîner des résultats inattendus).
●TAKE_ROBOT_ONCE – Définir sur true pour garder la ressource du robot après chaque mouvement pendant que le robot est connecté (plus rapide mais cela peut conduire à des résultats inattendus).
●IS_RC8 – Définir sur false pour se connecter correctement aux contrôleurs Denso RC7 et plus anciens.
Astuce : Le pilote Denso par défaut se trouve dans : C:/RoboDK/api/Robot/apidenso.exe. Créer une copie de ce fichier avec un nom différent dans le même dossier pour prendre en charge deux ou plusieurs robots connectés en même temps. Un nouveau fichier INI sera créé et il est possible de spécifier des paramètres séparés.