Robots Denso
RoboDK prend en charge les langages de programmation PAC et PacScript utilisés par les robots Denso pour la programmation hors ligne. Il suffit de sélectionner le post-processeur correspondant et de générer le programme du robot.
●PAC (RC7 et contrôleurs plus anciens)
●PacScript (RC8 et contrôleursplus récents)
Note : Consultez la section post-processeur afin de spécifier le post-processeur de votre robot.
De plus, RoboDK prend aussi en charge la programmation en ligne pour les contrôleurs Denso RC7 et RC8. Cela est possible avec le pilote par défaut de RoboDK pour Denso. Les versions plus anciennes ou plus récentes peuvent également être partiellement prises en charge. Ce document fournit principalement des informations sur l'utilisation des fonctionnalités de programmation en ligne sur les contrôleurs de robots Denso.
Ce document fournit principalement des informations sur l'utilisation des fonctionnalités de programmation en ligne des contrôleurs de robots Denso.
Les pilotes de robot offrent une alternative à la programmation hors ligne (où un programme est généré, puis transféré au robot et exécuté). Avec les pilotes de robot, il est possible d'exécuter une simulation directement sur le robot (programmation en ligne). Plus d'informations sont disponibles dans la section Pilotes de robot.
Note : Il est recommandé d'activer le serveur b-Cap de Denso du côté du robot si vous souhaitez utiliser le pilote du robot (programmation en ligne). Il peut s'agir d'une option logicielle du côté du robot.
Comment rendre disponible le serveur b-Cap
Le serveur b-Cap doit être disponible afin d’utiliser le pilote robot Denso (programmation en ligne).
Suivre ces étapes afin de le rendre disponible côté robot :
1.Mettre le contrôleur robot sur Mode manuel.
2.Sélectionner Option et indiquer le mot de passe 1214 et activer l’option ORiN
3.Autoriser la communication Ethernet : Communications setting menu-Permit-Set Read/Write
4.Paramétrer le token exécutable du contrôleur sur Ethernet dans le Menu Communications setting. Cela autorise le démarrage des programmes depuis l’ordinateur.
Exécuter les programmes depuis un PC
Les programmes robot peuvent être directement exécutés depuis le logiciel RoboDK sur le robot réel si une connexion réseau a été établie.
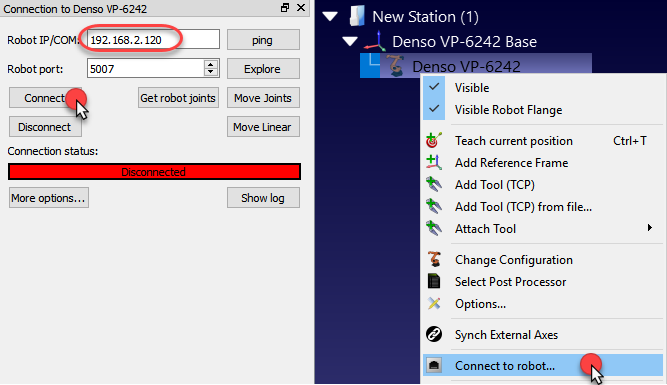
1.Faire un clic droit sur le robot dans RoboDK
2.Sélectionner : 
3.Entrer l’adresse IP du robot
4.Sélectionner Connecter.
Un message Vert devrait apparaitre indiquant Ready si la connexion est réussie.
Le robot peut être bougé en sélectionnant Get robot joints, Move Joints et Move Linear, depuis le menu de connexion.
Astuce : Si le robot ne répond plus, double-cliquer sur Déconnecter force l’arrêt du processus du pilote. Puis, sélectionner Connecter devrait rétablir correctement la connexion.
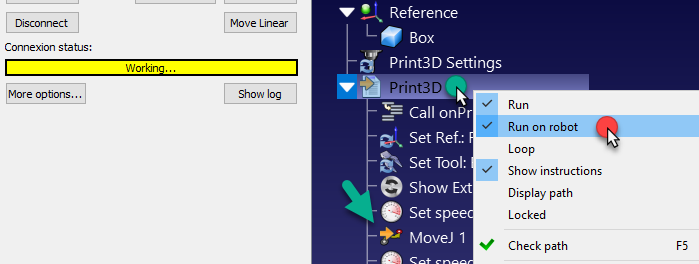
Utiliser l’option Exécuter au robot pour déplacer le robot tout en conservant le retour d’information dans RoboDK (Programmation en ligne). Cette méthode utilise le robot comme serveur et chaque instruction est envoyée au robot étape par étape au fur et à mesure qu’elle est exécutée dans le simulateur. Cette méthode est utile pour le débogage.
1.Faire un clic droit sur le programme (Print3D tel que montré dans l’image suivante)
2.Sélectionner Exécuter au robot
3.Double-cliquer sur le programme pour le démarrer (ou clic droit et Exécuter)
Une fois cette option cochée, il se connectera au robot réel chaque fois que vous double-cliquez sur un programme (ou clic droit, puis, sélectionner Exécuter)
Ces opérations sont également disponibles à partir de l’API RoboDK et permettent d’intégrer la programmation robot avec d’autres applications. L’API est disponible en Python et C# et dans d’autres langages de programmation.
Pilote RoboDK pour Denso
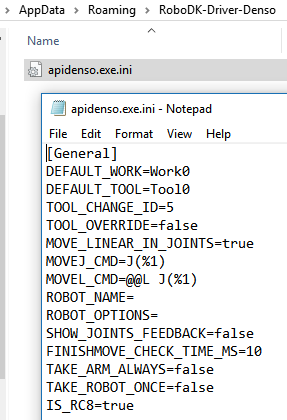
Le pilote RoboDK pour Denso peut être hautement personnalisé pour atteindre un comportement spécifique. Cette personnalisation peut être faite en éditant le fichier ini situé dans :
%APPDATA%/RoboDK-Driver-Denso/apidenso.exe.ini
Ces personnalisations permettent de spécifier le type de mouvements ou de pouvoir piloter plus d’un robot en même temps. Tout éditeur de texte peut être utilisé pour modifier ce fichier.
Les variables suivantes peuvent être configurées :
●DEFAULT_WORK – Objet de travail utilisé par défaut (variable string).
●DEFAULT_TOOL – Variable outil utilisée par défaut.
●TOOL_CHANGE_ID – Variable d’outil disponible à utiliser lorsqu’un nouvel outil est défini (5=Tool5 par exemple).
●MOVE_LINEAR_IN_JOINTS – Définir sur false pour fournir les mouvements linéaires comme cibles cartésiennes.
●MOVEJ_CMD – Commande pour envoyer un Mouvement articulaire (MoveJ). Le tableau suivant définit les options disponibles :
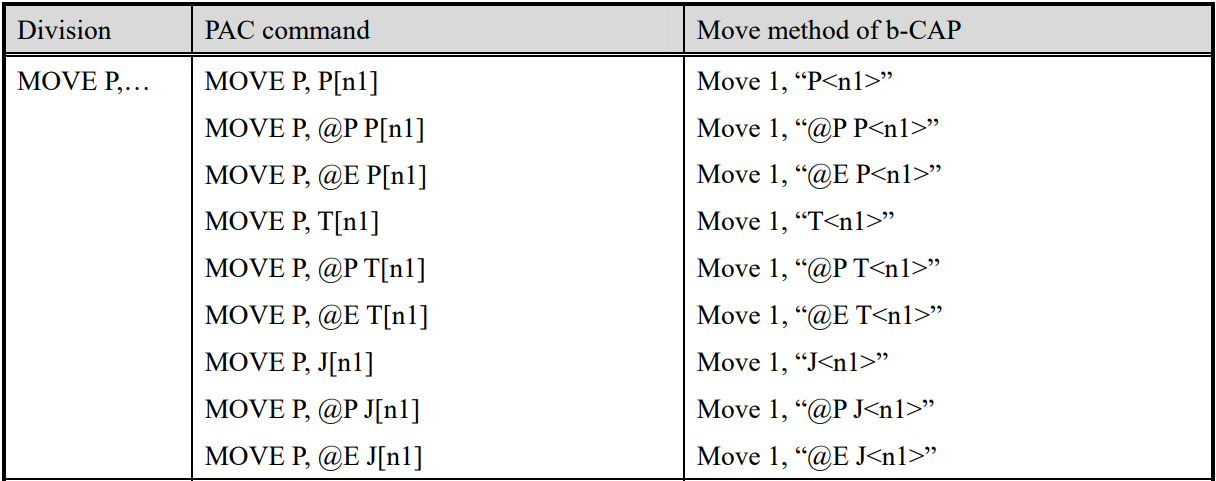
●MOVEL_CMD – Commande pour envoyer un Mouvement Linéaire (MoveL). Le tableau suivant définit les options disponibles :
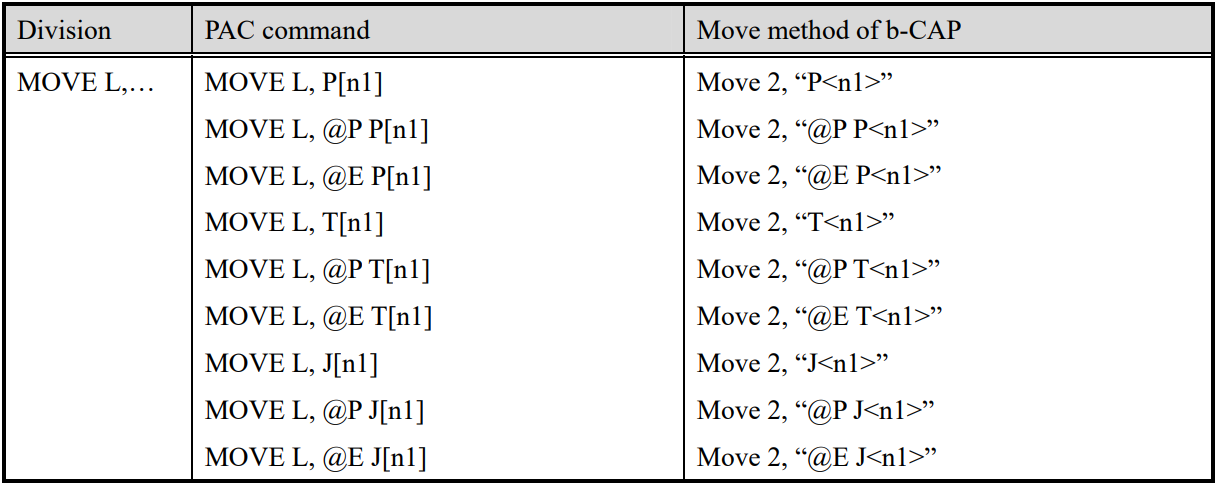
Important : Le signe %1 dans le fichier INI représente la localisation des valeurs des articulations ou les informations cartésiennes.
●ROBOT_NAME – Nom du robot. Spécifier ce nom afin de sélectionner un robot spécifique d’un contrôleur.
●ROBOT_OPTIONS – Options de robot pour obtenir les ressources du robot. Par exemple, si vous utilisez le robot en esclave du contrôleur, spécifier ROBOT_OPTIONS=”ID=1”. L’ID doit être 0 (par défaut) si vous voulez utiliser le robot comme maître (robot principal)
●SHOW_JOINTS_FEEDBACK – Définir sur true pour voir l’information retour du robot sur l’écran en temps réel (la performance peut être plus lente).
●FINISH_MOVE_CHECK_MS – Définit la vitesse à laquelle la position du robot doit être rafraîchie à l’écran lors de l’affichage du retour des articulations.
●TAKE_ARMS_ALWAYS – Définir sur true pour conserver les ressources du contrôleur après chaque mouvement jusqu’à ce que le robot soit déconnecté (plus rapide mais cela peut entraîner des résultats inattendus).
●TAKE_ROBOT_ONCE – Définir sur true pour garder la ressource du robot après chaque mouvement pendant que le robot est connecté (plus rapide mais cela peut conduire à des résultats inattendus).
●IS_RC8 – Définir sur false pour se connecter correctement aux contrôleurs Denso RC7 et plus anciens.
Astuce : Le pilote Denso par défaut se trouve dans : C:/RoboDK/api/Robot/apidenso.exe. Créer une copie de ce fichier avec un nom différent dans le même dossier pour prendre en charge deux ou plusieurs robots connectés en même temps. Un nouveau fichier INI sera créé et il est possible de spécifier des paramètres séparés.