Vérification de la cinématique du robot
Il est nécessaire de s’assurer que les dimensions du robot (par exemple, les longueurs des bras et les décalages) correspondent exactement à celles du robot réel, car elles peuvent varier en fonction de la version du robot. Suivez ces étapes pour vérifier si les paramètres DH de votre robot RoboDK correspondent à ceux de votre robot FAIRINO réel.
1.Dans RoboDK, ouvrez le panneau du robot et cliquez sur « Paramètres ».
2.Examinez la table des paramètres DH (longueurs des bras a, décalages d et décalages angulaires des articulations thêta).
3.Comparez ces valeurs avec les plans mécaniques officiels et les paramètres indiqués dans les réglages du contrôleur FAIRINO afin d’éviter toute imprécision de positionnement entre la simulation hors ligne et la cellule réelle.
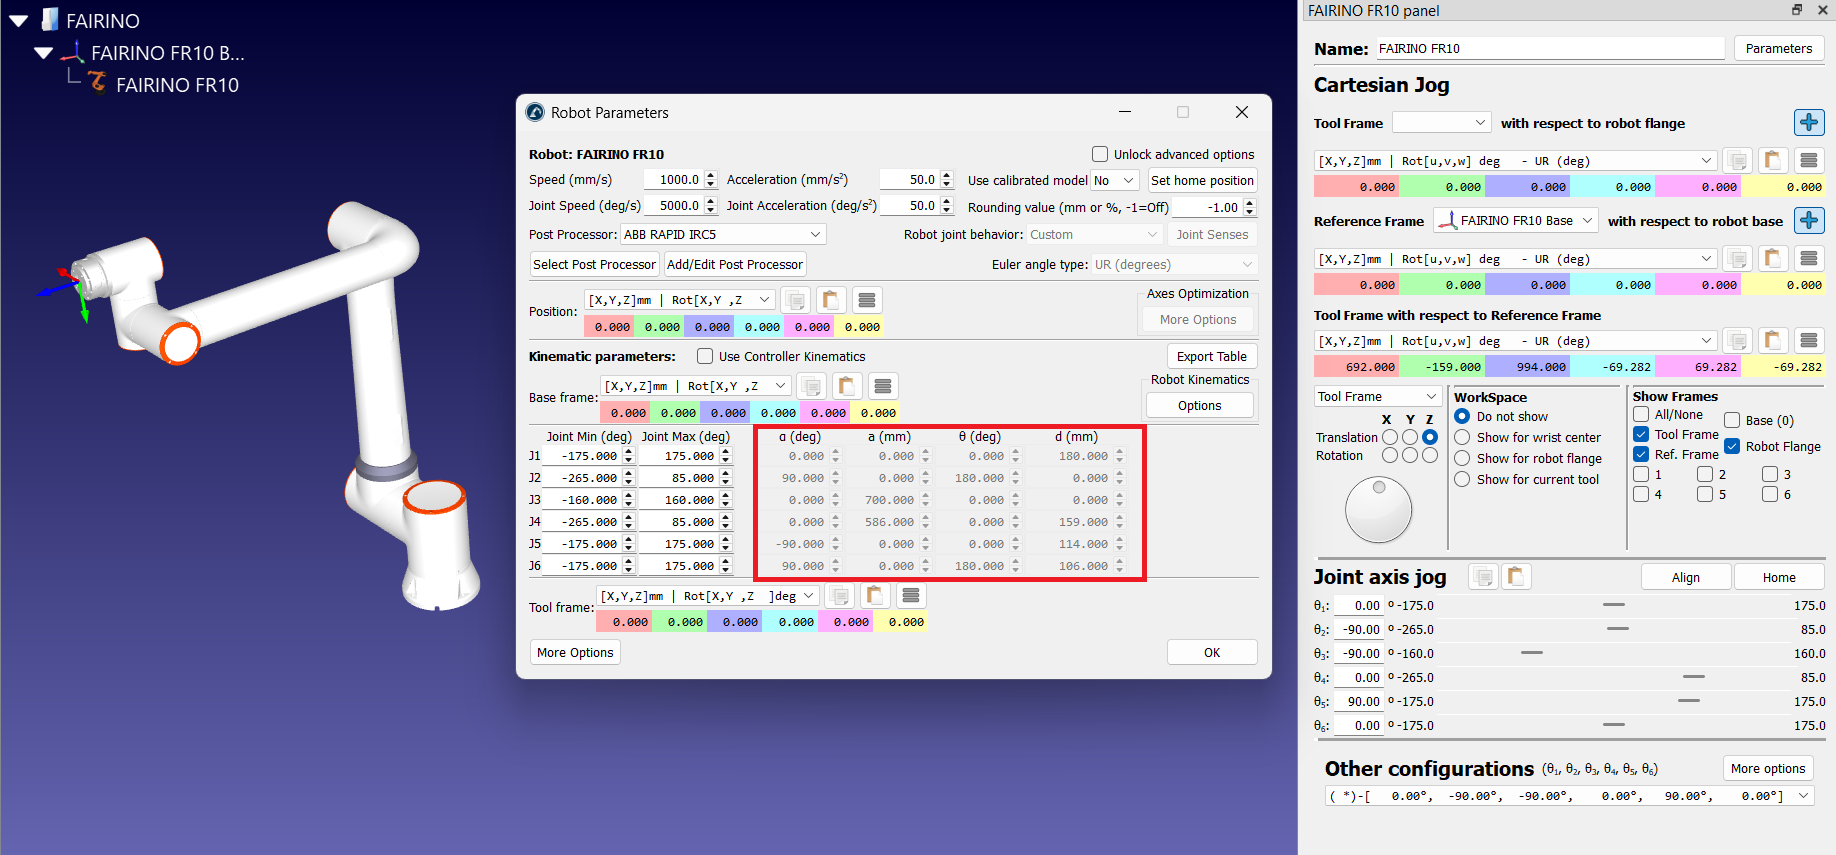
Vous pouvez également comparer les coordonnées cartésiennes du point zéro de la bride (également appelé « outil nul ») pour des valeurs d’articulation similaires. Il s’agit d’un bon point de départ pour la comparaison.
Astuce : si les valeurs ne correspondent pas, sélectionnez « Déverrouiller les options avancées » dans la fenêtre « Paramètres du robot » pour rendre les paramètres cinématiques modifiables, puis corrigez-les en vous référant aux dessins mécaniques de votre robot. Contactezinfo@robodk.com si vous avez besoin d’un modèle de robot mis à jour pour votre variante FAIRINO.


