Récupérer les articulations du robot
Suivre ces étapes sur le teach pendant Fanuc pour récupérer les articulations de votre robot réel :
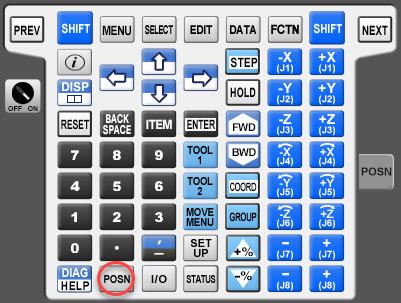
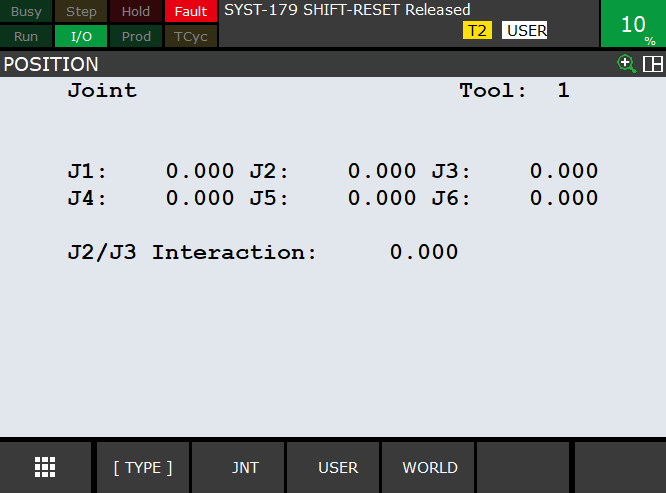
1.Sélectionner POSN (bouton sur le teach pendant) pour voir la position actuelle du robot
2.Sélectionner JNT sur l’écran ou sélectionner COORD (bouton sur le teach pendant) pour sélectionner le mode articulations.