Remplacer manuellement le système de coordonnées du robot
Les étapes suivantes montrent comment configurer manuellement le repère du robot dans l'app JAKA Zu.
Tout d'abord, vous devez créer un repère JAKA Zu personnalisé :
1.Dans JAKA Zu, naviguez vers Paramètres➔ Paramètres d'opération➔ Système de coordonnées de l'utilisateur.
2.Cliquez sur le bouton d'édition pour définir les valeurs X, Y, Z, RX, RY et RZ d'un repère personnalisé.
3.Sélectionnez confirmer pour enregistrer le repère dans JAKA Zu.
Ensuite, vous devez remplacer le repère importé par le repère JAKA Zu :
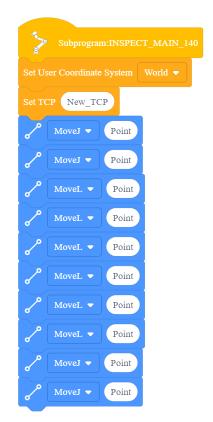
4.Suivez les étapes indiquées dans la section Envoyer un programme à JAKA Zu.
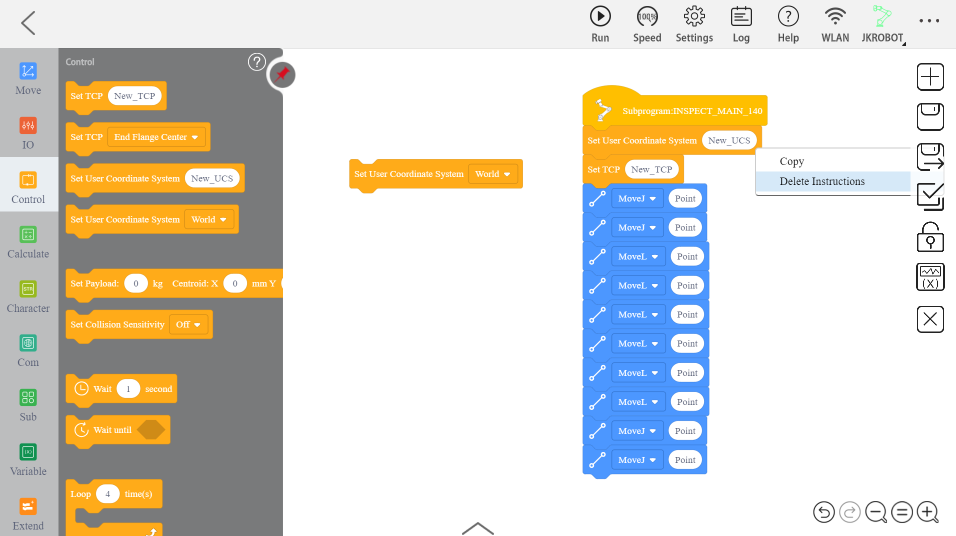
5.Ouvrez l'onglet Contrôle dans la barre latérale et localisez la tuile "Définir le système de coordonnées de l'utilisateur" qui contient la liste déroulante.
6.Supprimez la tuile "New_UCS" qui a été importée automatiquement en cliquant avec le bouton droit de la souris et en sélectionnant "supprimer".
7.Remplacez la tuile supprimée par la tuile "Définir le système de coordonnées de l'utilisateur" et sélectionnez le repère personnalisé dans la liste déroulante.