Comportement du post-processeur
Lors de la génération de programmes de robot pour les contrôleurs KUKA KRC, vous pouvez définir les systèmes de coordonnées ($BASE) et les outils ($TOOL) avec les mêmes coordonnées que celles que vous avez saisies dans RoboDK, ou en utilisant des systèmes de coordonnées et des outils numérotés.
Par défaut, RoboDK exporte la pose complète (valeurs XYZABC) de votre outil et de votre système de coordonnées de la même manière que vous les avez saisis dans RoboDK. Le code suivant montre un exemple de ce que RoboDK génère pour un programme de robot KUKA SRC :
; ---- Setting tool (TCP) ----------
; TOOL_DATA[3]={FRAME: X 116.058,Y 0.0,Z 219.481,A 0.0,B 60.0,C 0.0}
$TOOL = {FRAME: X 116.058,Y 0.0,Z 219.481,A 0.0,B 60.0,C 0.0}
; $TOOL=TOOL_DATA[3]
; ----------------------------------
; ---- Setting reference (Base) ----
; BASE_DATA[1]={FRAME: X 640.289,Y -290.0,Z 0.0,A 90.0,B 0.0,C 0.0}
$BASE = {FRAME: X 640.289,Y -290.0,Z 0.0,A 90.0,B 0.0,C 0.0}
; $BASE = BASE_DATA[1]
; ----------------------------------
En revanche, si vous préférez lier votre outil (variable $TOOL) et votre système de coordonnées (variable $BASE) à des outils et repères numérotés, vous pouvez modifier les variables suivantes dans votre post-processeur :
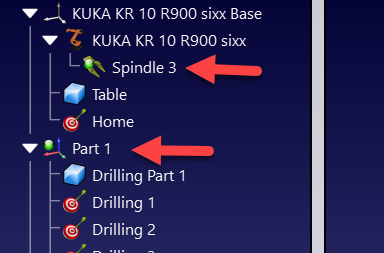
FRAME_INDEX : définissez cette variable sur True pour lier votre système de coordonnées à un repère de base numéroté. Assurez-vous que votre repère possède un numéro dans votre station RoboDK, comme indiqué dans l'image suivante.
TOOL_INDEX : définissez cette variable sur True pour lier votre outil à un outil numéroté. Assurez-vous que votre outil possède un numéro dans votre station RoboDK, comme indiqué dans l'image suivante.
Note : Pour en savoir plus sur la modification des post-processeurs, consultez la section des post-processeurs.