Robots Yaskawa Motoman
RoboDK prend en charge tous les contrôleurs de robots Yaskawa Motoman depuis les contrôleurs XRC. Vous pouvez créer des fichiers de programme JBI directement à partir de RoboDK et déplacer le vrai robot à partir de RoboDK en utilisant le pilote pour les robots Yaskawa Motoman.
Par défaut, lorsque vous générez un programme JBI à partir de RoboDK, vous pouvez voir la sortie cible en impulsions. Certaines opérations, comme la modification de l’outil à partir de votre programme (SETTOOL) ou l’édition de cibles cartésiennes (Relative Job) nécessitent des options logicielles spécifiques. Si vous voulez générer des programmes en utilisant les coordonnées cartésiennes, il est possible de changer le pilote par défaut pour Motoman Cartesian.
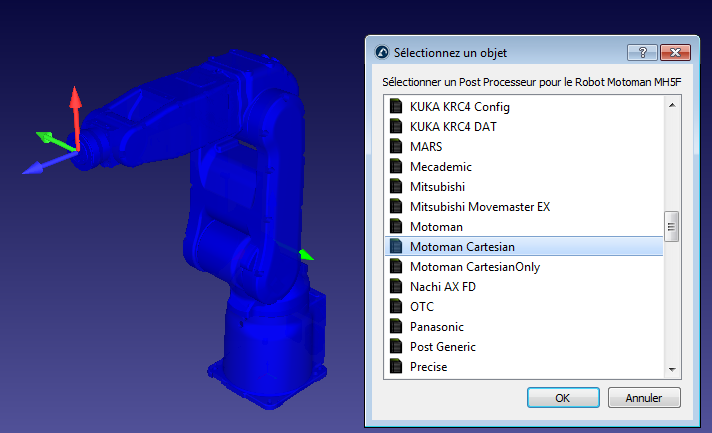
Plus d’informations sur les post-processeurs et sur la manière de les personnaliser sont disponibles dans la section post-processeurs.
Astuce : RoboDK permet notamment d'importer des fichiers de programme JBI (langage de programmation Inform) existants de Yaskawa Motoman. L'importation d'un fichier de programme JBI permet d'extraire les mouvements du robot et les appels de programme sous forme d'instructions. Si vous importez un fichier de programme JBI, il est recommandé de disposer également du fichier TOOL.CND (définitions d'outils) et du fichier UFRAME.CND (définitions de repères), ainsi que de tous les sous-programmes utilisés par le premier programme chargé. Vous devrez peut-être d'abord mettre à jour le rapport impulsions/degrés si les cibles du programme sont définies en impulsions.
Pilote RoboDK pour Yaskawa Motoman
Les pilotes de robot offrent une alternative à la programmation hors ligne. Avec les pilotes Yaskawa/Motoman, vous pouvez déplacer un robot directement depuis RoboDK pendant que vous simulez votre programme (programmation en ligne). Plus d’informations disponibles dans la section Drivers/Pilotes de robot.
Depuis la version 4.2 de RoboDK, vous pouvez vous connecter au contrôleur du robot à l’aide du pilote de robot de RoboDK en utilisant le protocole High-Speed Ethernet Server (HSE) et le pilote appelé MotomanHSE. Ce pilote ne nécessite pas l’option logicielle MotoCom. Ce protocole de communication (également appelé « Remote ») est disponible par défaut avec les contrôleurs de robot Yaskawa récents. Ce protocole vous permet de déplacer et de surveiller le robot à partir d’un ordinateur à une fréquence de rafraîchissement de 70 Hz.
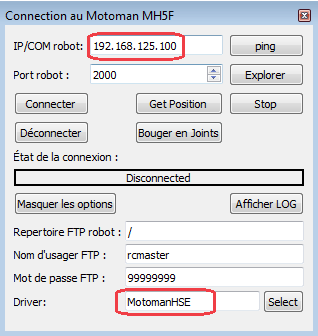
Sélectionner Connecter ➔ Connecter Robot, entrer l’adresse IP du robot et sélectionner Connecter (vous pouvez ignorer le port). Assurez-vous d’utiliser le dernier chemin de pilote qui prend en charge le protocole HSE (MotomanHSE).
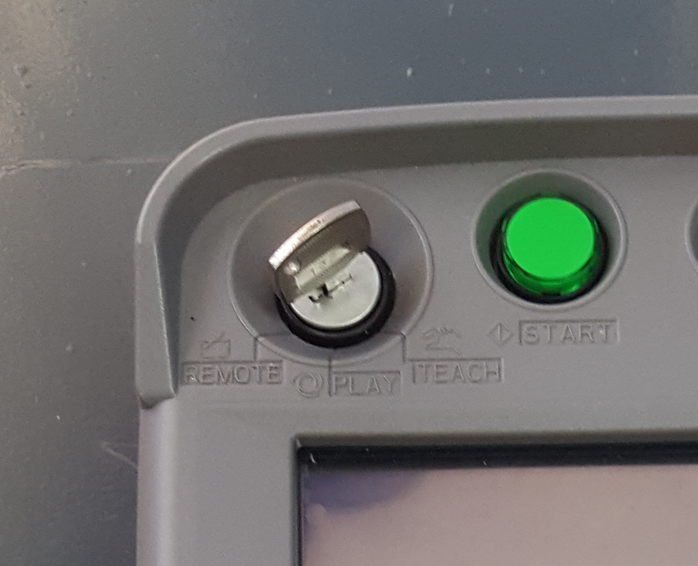
Important : Pour activer ce mode de fonctionnement sur le robot, vous devez mettre le Teach Pendant en mode Remote. Si vous disposez d’un contrôleur Yaskawa Motoman DX100, vous devez avoir la version de firmware 2.7.00 ou supérieure.
Cela permet d’utiliser l’option RoboDK Run on robot pour la programmation et le débogage en ligne. La connexion peut être établie via une connexion Ethernet standard (TCP/IP - UDP).
La configuration devrait se faire automatiquement et il n’est pas nécessaire de configurer quoi que ce soit de spécifique côté contrôleur du robot.
●Les contrôleurs suivants fonctionnent avec le pilote High-Speed Ethernet Server :
●DX100
●DX200
●FS100
●YR1000
Note : Si votre contrôleur Yaskawa/Motoman ne prend pas en charge le protocole High-Speed Ethernet Server (comme les contrôleurs de robot XRC), vous pouvez utiliser une connexion série telle que RS232 (assurez-vous de spécifier le port COM au lieu de l’IP). De plus, le High-Speed Ethernet n’est pas compatible avec les cartes PCI optionnelles. Si votre contrôleur prend en charge le High-Speed Ethernet mais qu’il n’est pas actif, veuillez contacter Motoman.
Une connexion entre RoboDK et n’importe quel robot Motoman peut également être établie pour déplacer le robot automatiquement à partir d’un PC connecté en utilisant RoboDK, l’option logicielle MotoCom de Motoman et le pilote apimotoman.
Mettre à jour l’information Impulsions par degré
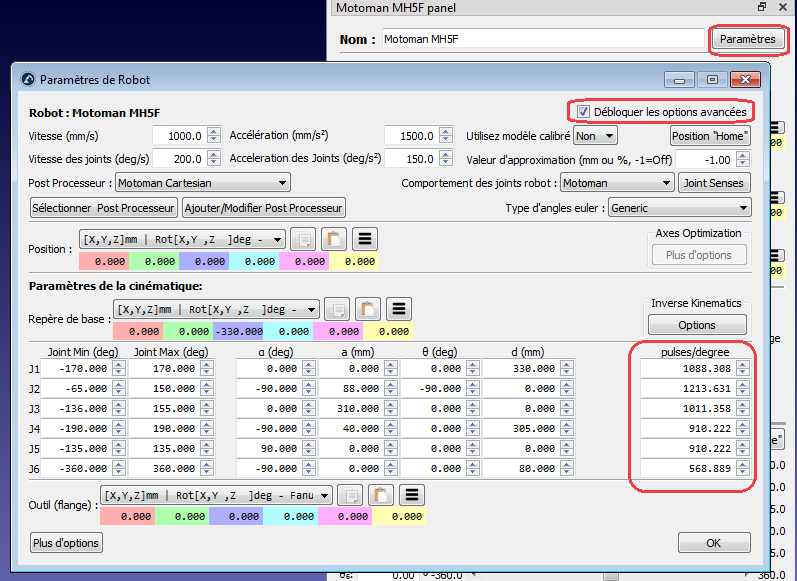
Les robots Yaskawa Motoman ont besoin de connaître le rapport d’impulsions par degré pour tous les axes du robot afin de convertir les valeurs angulaires des articulations en impulsions et vice-versa. RoboDK génère automatiquement des programmes avec les informations d’impulsion correctes si le rapport d’impulsions par degré est correctement fourni dans les paramètres du robot.
Vous pouvez charger le fichier ALL.PRM de votre contrôleur Yaskawa Motoman dans RoboDK pour extraire automatiquement le rapport impulsions/degré. Le fichier ALL.PRM devrait être disponible lors d'une sauvegarde complète du contrôleur. Les étapes suivantes montrent la procédure à suivre dans ce cas :
1.Ouvrez votre robot dans RoboDK.
2.Glissez-déposez le fichier ALL.PRM dans RoboDK pour l'ouvrir.
3.Acceptez les modifications et vous devriez voir les informations d'impulsions/degré mises à jour pour votre robot. Vous pouvez voir un message d'avertissement si vous n'avez pas sélectionné le bon robot.
4.Les informations d'impulsions/degré sont enregistrées avec votre fichier de projet RDK. Vous pouvez également enregistrer le robot en faisant un clic droit dessus et en sélectionnant Enregistrer sous… et remplacer ce robot dans d'autres projets en faisant un clic droit sur un robot et en sélectionnant Remplacer le robot.
Suivre ces étapes pour vérifier si ces informations sont disponibles pour votre robot (ou pour les mettre à jour) :
1.Double-cliquer sur le robot Yaskawa Motoman dans RoboDK
2.Sélectionner Paramètres
3.Sélectionner Débloquer les options avancées
4.Examiner ou mettre à jour les valeurs d’impulsions/degré pour chaque articulation.
Une fois cette information mise à jour, vous pouvez générer vos programmes avec les bonnes informations d’impulsions/degré.