Conseils et astuces
Cette section présente des conseils et astuces utiles pour utiliser le logiciel RoboDK de manière plus productive.
Repères plus petits/plus grands (-/+)
Avoir une taille appropriée pour les repères de référence aide à saisir les bons systèmes de coordonnées, cibles, outils ou robots et à les déplacer vers l'emplacement souhaité.
Appuyez sur la touche moins (-) ou la touche plus (+) une ou plusieurs fois pour respectivement réduire ou agrandir la taille des repères de référence.
Astuce : Plus d’informations disponibles dans la section des repères de référence.
Renommer un Objet (F2)
Sélectionner n’importe quel article dans l’arborescence tel qu’un objet, un repère ou un robot et appuyer sur F2 pour le renommer.
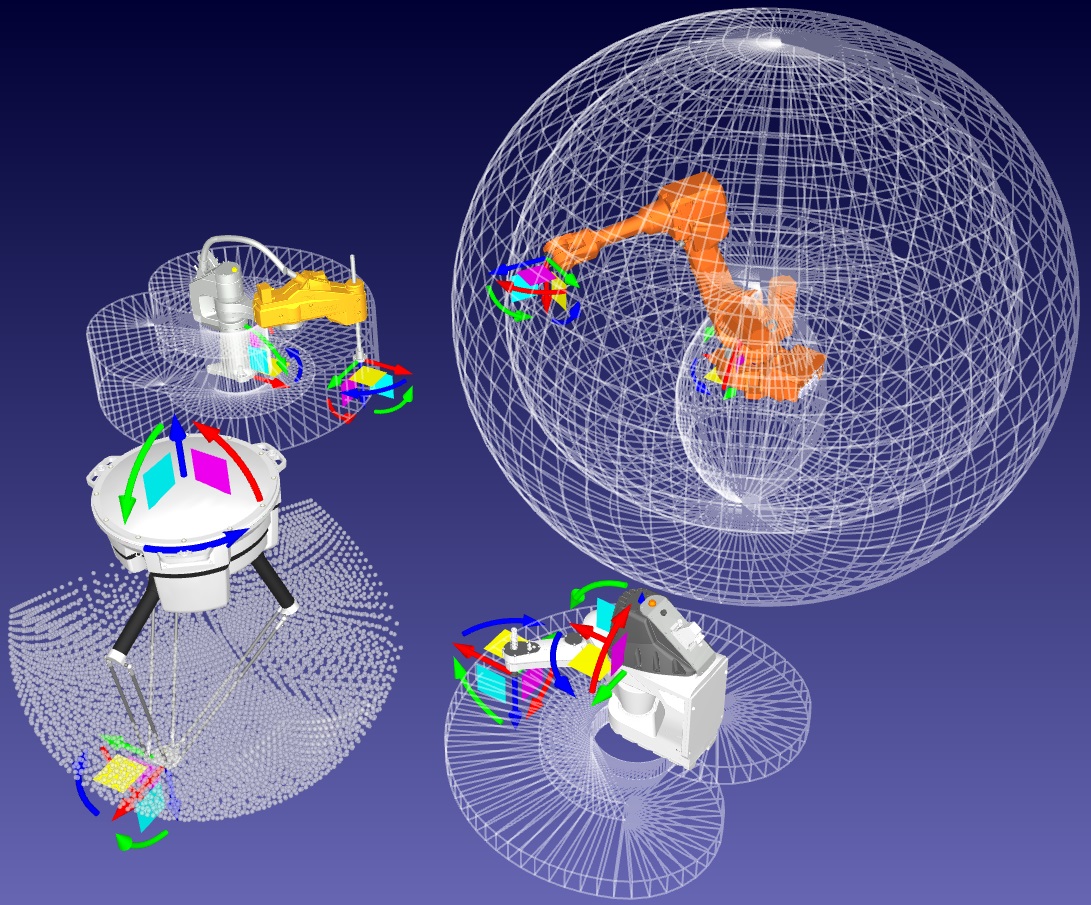
Montrer/cacher l’espace de travail Robot (*)
Vous pouvez rapidement afficher les espaces de travail du robot pour évaluer l’accessibilité d’un robot. L’affichage de l’espace de travail vous permet de vous assurer que l’emplacement de votre pièce est raisonnable compte tenu de la taille de votre robot. Double-cliquer sur un robot et sélectionner pour afficher l’espace de travail de l’outil actuel. Sinon, l’espace de travail du poignet du robot sera affiché par défaut.
Vous pouvez rapidement afficher les espaces de travail du robot pour évaluer l’accessibilité d’un robot. L’affichage de l’espace de travail vous permet de vous assurer que l’emplacement de votre pièce est raisonnable compte tenu de la taille de votre robot. Double-cliquer sur un robot et sélectionner pour afficher l’espace de travail de l’outil actuel. Sinon, l’espace de travail du poignet du robot sera affiché par défaut.
Ouvrir votre dernier projet ou fichier (Ctrl+1)
Vous pouvez charger le dernier fichier que vous avez ouvert ou enregistré en appuyant sur Ctrl+1. Vous pouvez également accéder aux fichiers récemment ouverts ou enregistrés dans le menu Fichier.
Montrer l’arborescence de la station dans une fenêtre latérale
Vous pouvez afficher l’arborescence de la station sous forme de fenêtre latérale.
Sélectionnez Outils-Options et définissez la préférence Affichage de l’arborescence sur Fenêtre latérale. Cette mise en page peut être préférable si vous travaillez avec de grands objets ou des stations complexes.
Montrer ou cacher des Objets (F7)
Sélectionner un ou plusieurs objets et appuyer sur F7 pour les rendre invisibles. Appuyer de nouveau sur F7 et ils passeront à visible.
Afficher ou masquer le texte à l’écran (/)
Vous pouvez afficher ou masquer le texte à l’écran en sélectionnant la touche / (barre oblique).
Déplacer les repères ou objets (Alt)
Déplacer n’importe quel repère, robot, cible ou objet en maintenant la touche Alt enfoncée. Vous pouvez placer un ou plusieurs objets sous un repère pour représenter la position de l’objet ou du repère par rapport au robot.
Déplacer un outil de robot (Alt+Shift)
Vous pouvez déplacer un outil de robot (CDO) en maintenant les touches Alt + Maj. Les programmes de robot seront mis à jour automatiquement.
Astuce : Plus d’informations disponibles dans la section outil de robot (CDO).
Réorganiser les éléments de l’arborescence
Vous pouvez réorganiser des éléments dans l’arborescence avec une seule opération de glisser-déposer à l’intérieur de l’arborescence de la station. Vous pouvez le faire en faisant glisser des objets avec le bouton droit de la souris.
Astuce : Plus d’informations disponibles dans la section de repère de référence.
Réorganiser les éléments de l’arborescence sans les déplacer
Vous pouvez réorganiser les éléments dans l’arborescence sans changer leur position absolue. Vous pouvez le faire en maintenant la touche Shift enfoncée pendant que vous faites glisser et déposez des éléments dans l’arborescence.
Cette opération modifie la position relative pour maintenir la même position absolue.
Vous pouvez également faire un clic droit sur une cible et utiliser l’option de changement de support.
Astuce : Plus d’informations disponibles dans la section Repères de référence.
Changer la taille de l’arborescence de la station
Maintenir la touche Ctrl enfoncée tout en déplaçant la molette de la souris pour modifier la taille de l’arbre. Vous pouvez également spécifier la taille du texte, des icônes et de la barre d’outils dans le menu Outils➔Options.
Enseigner une cible robot (Ctrl+T)
Déplacer le robot vers un emplacement spécifique et appuyer sur Ctrl+T pour créer une nouvelle cible. La position actuelle du robot sera enregistrée dans l’espace articulaire et l’espace cartésien.
Faire un clic droit sur la cible nouvellement créée pour spécifier si vous voulez prioriser les axes articulaires du robot ou les coordonnées cartésiennes.
Astuce : Plus d’informations disponibles dans la section de démarrage.
Modifier une cible robot (F3)
Vous pouvez sélectionner une cible ou une instruction de mouvement et appuyer sur F3 pour modifier la cible du robot. Vous pouvez choisir d’enseigner une nouvelle position ou entrer manuellement de nouvelles coordonnées.
Astuce : Plus d’informations disponibles dans la section d’interface.
Enseigner des cibles robot sur une surface
Vous pouvez sélectionner Programme➔Enseigner cibles sur une Surface pour créer de nouvelles cibles à mesure que vous sélectionnez des points sur une surface. Les cibles seront normales à la surface par défaut. Vous pouvez également modifier l’orientation de l’outil en utilisant les paramètres sur le panneau de gauche.
Astuce : Plus d’informations disponibles dans la section de démarrage.
Déplacer les cibles robot sur une surface (Alt+Shift)
Maintenir les touches Alt+Shift enfoncées pour déplacer une cible tout en la maintenant sur la surface de l’objet. Vous pouvez également maintenir la touche Alt uniquement si vous préférez déplacer librement la cible sans la contraindre sur la surface de l’objet.
Astuce : Plus d’informations disponibles dans la section de démarrage et dans la section d’interface.
Changer la configuration du robot
Sélectionner une cible et appuyer sur F4 pour modifier la configuration du robot. Les robots industriels peuvent atteindre la même position avec différentes configurations de robots. Avoir la bonne configuration de démarrage est important car elle aide à s’assurer que le programme ne rencontre pas une singularité de robot, une limite d’axe ou une collision.
Vérifier l’état d’un Programme Robot (F5)
Sélectionner un programme et appuyer sur F5 pour vérifier s’il y a des problèmes avec la trajectoire du programme. RoboDK validera le programme et affichera les problèmes tels que les singularités de robot ou les limites d’axe.
Vous pouvez également sélectionner Shift+F5 pour inclure une vérification des collisions. Assurez-vous de définir la bonne carte de collision dans Outils➔Collision Map (Shift+X) et de spécifier les corrélations d’objets que vous voulez inclure lors de la vérification de collision.
Astuce : Plus d’informations disponibles dans la section de programmes robot et la section de collisions.
Simulation rapide (enfoncer la barre d’espace)
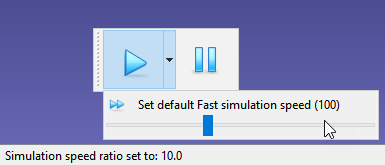
Vous pouvez accélérer une simulation de robot en maintenant la barre d’espace enfoncée. Vous pouvez également sélectionner le bouton de lecture dans la barre d’outils. RoboDK simule des programmes de robot à un rapport de 5 fois la vitesse réelle par défaut. Ce rapport est accéléré à 100 avec la barre d’espace.
Vous pouvez également sélectionner la flèche déroulante pour modifier les vitesses normales/rapides par défaut.
Astuce : Plus d’informations disponibles dans la section programmes robot et la section vitesse de simulation.
Générer un Programme Robot (F6)
Sélectionnez un ou plusieurs programmes dans l’arborescence et appuyez sur F6 pour générer les programmes robot. RoboDK générera automatiquement tous les programmes robot disponibles dans la station si vous ne sélectionnez aucun programme.
Astuce : Plus d’informations disponibles dans la section des programmes robot et la section des post processeurs.
Exporter une Simulation (Ctrl+E)
Une fois qu’une simulation de programme est prête, cliquez avec le bouton droit de la souris sur le programme et sélectionnez Exporter Simulation… pour générer une simulation 3D HTML ou 3D PDF.
Astuce : Plus d’informations disponibles dans la section programmes robot.
Exemples :
●Robot de peinture UR
●Trois robots de soudage Fanuc
Envoyer un Programme au Robot (Ctrl+F6)
Vous pouvez connecter votre robot à un ordinateur pour envoyer des programmes directement de RoboDK au robot. Sélectionner Connecter➔ Connecter Robot et entrer l’adresse IP du robot. Ensuite, faire un clic droit sur votre programme et sélectionner Envoyer le programme au robot. Le programme sera généré et automatiquement transféré au robot.
Cette option utilise le transfert FTP ou d’autres protocoles dédiés selon le contrôleur de robot. Ces protocoles peuvent être FTP, une communication par socket ou une connexion série.
Astuce : Plus d’informations disponibles dans la section de programmes robot.
Exécuter le programme sur le Robot
Connecter des robots à un ordinateur pour déplacer les robots directement à partir de RoboDK. Sélectionner Connecter ➔ Connecter Robot et saisir l’IP du robot. Ensuite, sélectionner Connecter pour établir la communication à l’aide du pilote du robot.
Cliquer avec le bouton droit sur n’importe quel programme de robot et activer l’option Exécuter sur robot. Puis, double-cliquer sur un programme pour déplacer le vrai robot avec la simulation.
Cette option utilise une connexion de pilote dédiée. Cela vous permet de programmer des robots en ligne et de déboguer correctement.
Astuce : Plus d’informations disponibles dans la section des pilotes de robot.
Affichage de la trajectoire du robot (Alt+T)
Vous pouvez activer le tracé du robot en appuyant sur Alt+T. Vous pouvez également modifier le style du tracé dans le menu Outils➔Trace.
Astuce : Plus d’informations disponibles dans la section de démarrage.


