Étalonnage du système
Cette section vous guidera dans l'étalonnage du palpeur et, éventuellement, de votre robot, et vous expliquera comment faire correspondre le système de mesure à votre configuration réelle.
Ces étapes ne doivent être réalisées qu'une seule fois, mais elles sont importantes pour obtenir des résultats précis.
Si votre système de mesure n'est pas assez précis pour étalonner un robot (comme les traceurs HTC Vive), vous devez ignorer l'étape d'étalonnage du robot. Veillez toutefois à suivre les étapes de la section Configuration pour la programmation hors ligne.
Étalonnage du robot
Cette section décrit comment étalonner automatiquement votre robot à l'aide de RoboDK TwinTrack et de votre système de mesure. L'étalonnage du robot vous permet d'améliorer la précision du robot jusqu'à 0,150 mm lorsque vous générez des programmes hors ligne ou en utilisant les outils d'apprentissage par démonstration TwinTrack dans RoboDK (le niveau de précision dépend fortement de la qualité et de la taille du robot).
Il est recommandé d'effectuer l'étalonnage du robot après la construction de votre cellule robotisée ou après avoir apporté des modifications importantes (comme le changement de la charge utile de votre outil). Cela permet d'obtenir la meilleure précision possible.
Avant de commencer l'étalonnage, vous pouvez modéliser votre cellule dans RoboDK pour éviter automatiquement les collisions. Vous pouvez utiliser des géométries de base telles que des plans ou des cubes pour éviter les zones indésirables. Vous pouvez également limiter l'espace des articulations du robot.
Vous pouvez sélectionner TwinTrack➔ Calibrer le robot pour lancer la procédure d'étalonnage du robot.
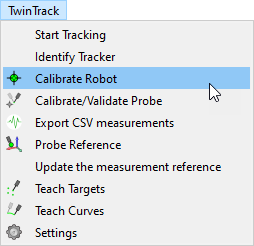
Cette opération vous guidera dans l'étalonnage du robot, y compris la génération automatique de points pour l'étalonnage et la validation. RoboDK peut générer automatiquement des points visibles par le tracker.
La procédure d'étalonnage du robot nécessite la prise d'environ 200 mesures. La procédure commence par des mesures autour de la position home du robot.
Une fois que la configuration est prête et que la communication avec le robot est correctement établie, la procédure d'étalonnage devrait prendre de 15 à 30 minutes.
Le système ne nécessite pas de dispositifs ou d'accessoires spéciaux ; il suit simplement la position de l'outil par rapport à la référence du tracker.
Il n'y a pas de problème si vous manquez des mesures parce que les cibles ne sont pas visibles.
Note : Reportez-vous à la procédure d'étalonnage du robot pour plus de détails sur la façon d'étalonner votre robot.
Étalonnage du palpeur
Il est important d'étalonner correctement la pointe de votre palpeur et de s'assurer qu'elle est précise dans les limites des tolérances souhaitées.
L'étalonnage de la pointe du palpeur s'effectue en déplaçant la pointe autour d'un point statique.
Sélectionnez TwinTrack➔ Calibrer/Valider Probe Tip pour lancer l'étalonnage de l'outil.
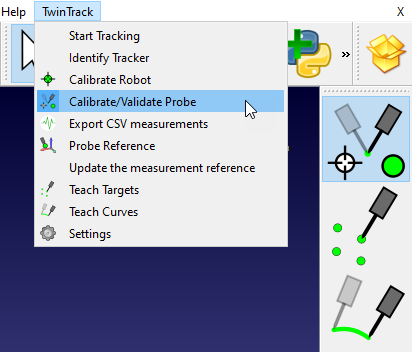
Dans ce cas, comme nous utilisons le HandyProbe de Creaform, vous pouvez étalonner le palpeur à l'aide du logiciel VXElements de Creaform et le valider à l'aide de RoboDK.
Pour valider la pointe de votre palpeur, il vous suffit de la déplacer autour d'un point statique et RoboDK affichera la précision.
Note : certains palpeurs tels que le Creaform HandPROBE ou le Leica T-Probe peuvent fournir un palpeur virtuel à l'extrémité de l'outil et il n'est pas nécessaire de les étalonner.
Configuration pour la programmation hors ligne
Cette section vous guide dans la procédure permettant de faire correspondre le système de mesure réel à votre simulation hors ligne. Cela vous permet de créer un jumeau numérique qui partage un repère commun entre votre simulation et la configuration réelle.
Vous pouvez utiliser les fonctions d'apprentissage par démonstration de TwinTrack sans robot calibré, voire sans robot réel. Cela signifie que vous pouvez simuler et programmer votre robot hors ligne uniquement avec votre système de mesure avant d'avoir accès au robot réel.
Vous avez simplement besoin d'une pièce avec un système de coordonnées bien défini que vous pouvez utiliser comme référence. La référence doit être la même hors ligne et dans la configuration réelle.
Une fois que le système de mesure et votre pièce sont prêts (réels ou simulés), vous pouvez suivre les étapes suivantes pour définir le système de coordonnées de votre dispositif de mesure :
1.Définissez le système de coordonnées de la pièce avec votre robot réel à l'aide de l'option Définir Repère du menu Utilitaires. Si vous ne disposez pas d'un robot réel, utilisez une position approximative du système de coordonnées dans votre simulation RoboDK. Vous pourrez répéter cette procédure ultérieurement avec une configuration réelle.
2.Cliquez avec le bouton droit de la souris sur le système de coordonnées de votre pièce (ou sur le système de coordonnées auquel le gabarit/montage est attaché).
3.Sélectionnez Mettre à jour la référence des mesures.
4.Suivez les instructions à l'écran pour apprendre 3 points de votre pièce réelle à l'aide du palpeur. Ces 3 points définissent le système de coordonnées dans le bon ordre : l'origine, un point sur X+ et un point sur Y+.
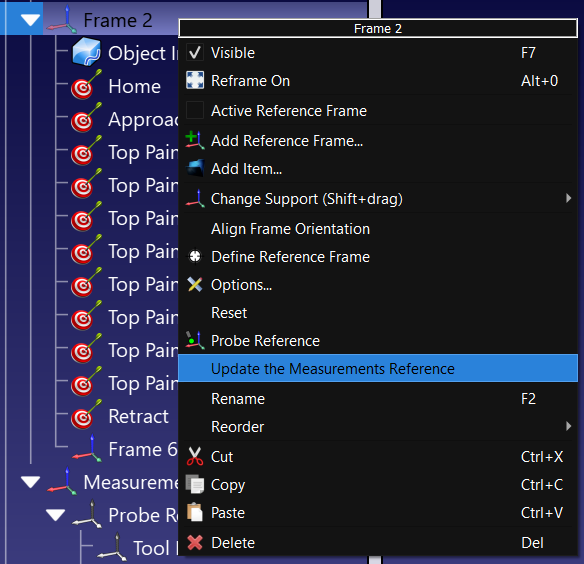
Le système de mesure sera mis à jour en conséquence et vous pourrez procéder à l'apprentissage de points, de courbes ou d'autres systèmes de coordonnées.


