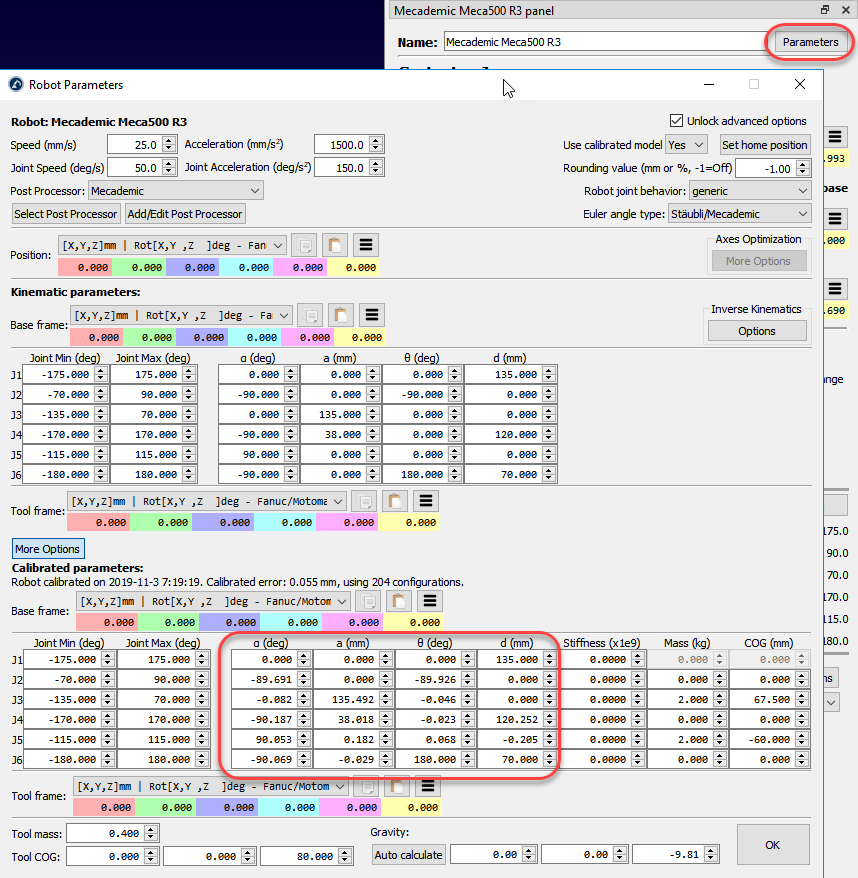
Calibration des paramètres du robot
Une fois le robot calibré, vous pouvez accéder aux paramètres calibrés dans le menu Paramètres. Certains contrôleurs de robot permettent de modifier certains paramètres du robot.
Note : RoboDK utilise la convention Denavit-Hartenberg modifiée. Veillez à utiliser tous les paramètres sélectionnés/calibrés.
Important : Nous devons nous assurer que nous ne générons pas de programmes filtrés si nous mettons à jour les paramètres du contrôleur du robot.