Calibration du système
Cette section vous guidera dans la calibration du palpeur et, éventuellement, de votre robot, et vous expliquera comment faire correspondre le système de mesure à votre configuration réelle.
Ces étapes ne doivent être réalisées qu'une seule fois, mais elles sont importantes pour obtenir des résultats précis.
Si votre système de mesure n'est pas assez précis pour calibrer un robot (comme les traceurs HTC Vive), vous devez ignorer l'étape de calibration du robot. Veillez toutefois à suivre les étapes de la section Configuration pour la programmation hors ligne.
Calibration du robot
Cette section décrit comment calibrer automatiquement votre robot à l'aide de RoboDK TwinTrack et de votre système de mesure. La calibration du robot vous permet d'améliorer la précision du robot jusqu'à 0,150 mm lorsque vous générez des programmes hors ligne ou en utilisant les outils d'apprentissage par démonstration TwinTrack dans RoboDK (le niveau de précision dépend fortement de la qualité et de la taille du robot).
Il est recommandé d'effectuer la calibration du robot après la construction de votre cellule robotisée ou après avoir apporté des modifications importantes (comme le changement de la charge utile de votre outil). Cela permet d'obtenir la meilleure précision possible.
Avant de commencer la calibration, vous pouvez modéliser votre cellule dans RoboDK pour éviter automatiquement les collisions. Vous pouvez utiliser des géométries de base telles que des plans ou des cubes pour éviter les zones indésirables. Vous pouvez également limiter l'espace des articulations du robot.
Vous pouvez sélectionner TwinTrack➔ Calibrer le robot pour lancer la procédure de calibrage du robot.
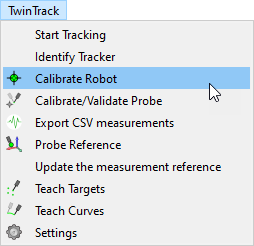
Cette opération vous guidera dans la calibration du robot, y compris la génération automatique de points pour la calibration et la validation. RoboDK peut générer automatiquement des points visibles par le tracker.
La procédure de calibration du robot nécessite la prise d'environ 200 mesures. La procédure commence par des mesures autour de la position initiale du robot
Une fois que la configuration est prête et que la communication avec le robot est correctement établie, la procédure de calibration devrait prendre de 15 à 30 minutes.
Le système ne nécessite pas de dispositifs ou d'accessoires spéciaux ; il suit simplement la position de l'outil par rapport à la référence du suiveur.
Il n'y a pas de problème si vous manquez des mesures parce que les cibles ne sont pas visibles.
Calibration du palpeur
Il est important de calibrer correctement le but de votre palpeur et de s'assurer que le palpeur est précise dans les limites des tolérances souhaitées.
La calibration de la pointe du palpeur s'effectue en déplaçant la pointe autour d'un point statique.
Sélectionnez TwinTrack➔ Calibrer/Valider Probe Tip pour lancer la calibration de l'outil.
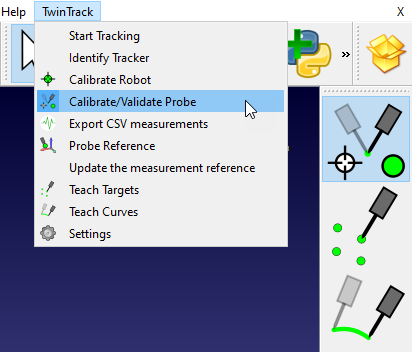
Dans ce cas, comme nous utilisons le HandyProbe de Creaform, vous pouvez calibrer la sonde à l'aide du logiciel VXElements de Creaform et la valider à l'aide de RoboDK.
Pour valider la pointe de votre sonde, il vous suffit de vous déplacer autour d'un point statique et RoboDK affichera la précision.
Configuration pour la programmation hors ligne
Cette section vous guide dans la procédure permettant de faire correspondre le système de mesure réel à votre simulation hors ligne. Cela vous permet de créer un jumeau numérique qui partage un repère commun entre votre simulation et la configuration réelle.
Vous pouvez utiliser les fonctions d'apprentissage par démonstration de TwinTrack sans robot calibré, voire sans robot réel. Cela signifie que vous pouvez simuler et programmer votre robot hors ligne uniquement avec votre système de mesure avant d'avoir accès au robot réel.
Vous avez simplement besoin d'une pièce avec un système de coordonnées bien défini que vous pouvez utiliser comme référence. La référence doit être la même hors ligne et dans la configuration réelle.
Une fois que le système de mesure et votre pièce sont prêts (réels ou simulés), vous pouvez suivre les étapes suivantes pour définir le système de coordonnées de votre dispositif de mesure :
1.Définissez le système de coordonnées de la pièce avec votre robot réel à l'aide de l'option Définir Repère du menu Utilitaires. Si vous ne disposez pas d'un robot réel, utilisez une position approximative du système de coordonnées dans votre simulation RoboDK. Vous pourrez répéter cette procédure ultérieurement avec une configuration réelle.
2.Cliquez avec le bouton droit de la souris sur le système de coordonnées de votre pièce (ou sur le système de coordonnées du gabarit/montage auquel elle est attachée).
3.Sélectionnez Mettre à jour la référence des mesures.
4.Suivez les instructions à l'écran pour apprendre 3 points de votre pièce réelle à l'aide du palpeur. Ces 3 points définissent le système de coordonnées dans le bon ordre : l'origine, un point sur X+ et un point sur Y+.
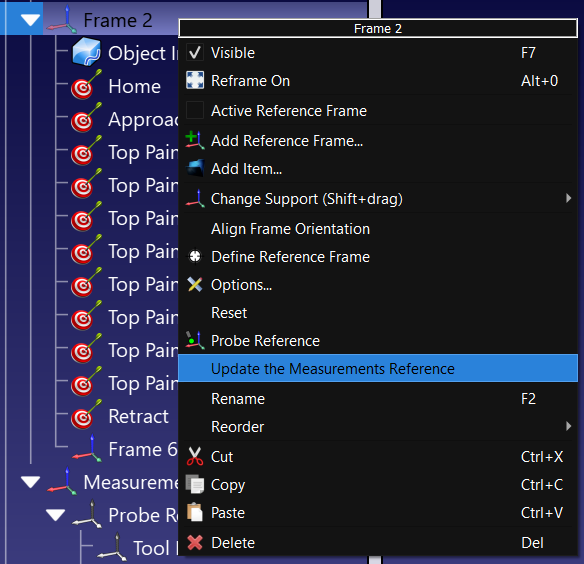
Le système de mesure sera mis à jour en conséquence et vous pourrez procéder à l'apprentissage de points, de courbes ou d'autres systèmes de coordonnées.


