Configuration pour la programmation hors ligne
Cette section vous guide dans la procédure permettant de faire correspondre le système de mesure réel à votre simulation hors ligne. Cela vous permet de créer un jumeau numérique qui partage un repère commun entre votre simulation et la configuration réelle.
Vous pouvez utiliser les fonctions d'apprentissage par démonstration de TwinTrack sans robot calibré, voire sans robot réel. Cela signifie que vous pouvez simuler et programmer votre robot hors ligne uniquement avec votre système de mesure avant d'avoir accès au robot réel.
Vous avez simplement besoin d'une pièce avec un système de coordonnées bien défini que vous pouvez utiliser comme référence. La référence doit être la même hors ligne et dans la configuration réelle.
Une fois que le système de mesure et votre pièce sont prêts (réels ou simulés), vous pouvez suivre les étapes suivantes pour définir le système de coordonnées de votre dispositif de mesure :
1.Définissez le système de coordonnées de la pièce avec votre robot réel à l'aide de l'option Définir Repère du menu Utilitaires. Si vous ne disposez pas d'un robot réel, utilisez une position approximative du système de coordonnées dans votre simulation RoboDK. Vous pourrez répéter cette procédure ultérieurement avec une configuration réelle.
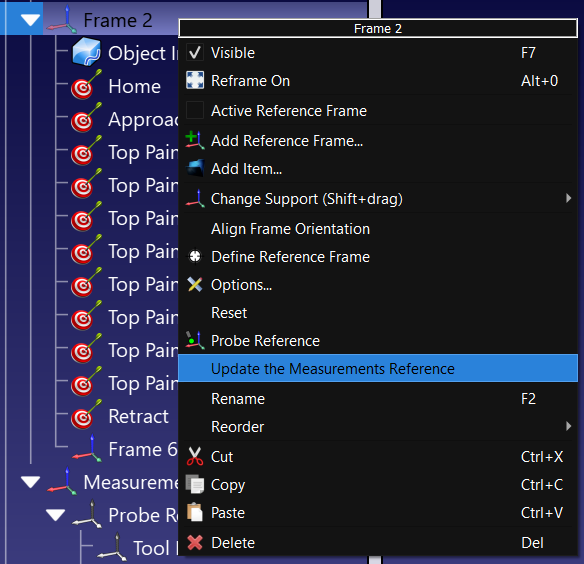
2.Cliquez avec le bouton droit de la souris sur le système de coordonnées de votre pièce (ou sur le système de coordonnées du gabarit/montage auquel elle est attachée).
3.Sélectionnez Mettre à jour la référence des mesures.
4.Suivez les instructions à l'écran pour apprendre 3 points de votre pièce réelle à l'aide du palpeur. Ces 3 points définissent le système de coordonnées dans le bon ordre : l'origine, un point sur X+ et un point sur Y+.
Le système de mesure sera mis à jour en conséquence et vous pourrez procéder à l'apprentissage de points, de courbes ou d'autres systèmes de coordonnées.


