Exigences
Il est nécessaire d'installer l'Add-in RoboDK TwinTrack et de disposer d'un système de mesure pris en charge pour utiliser les outils TwinTrack.
Veillez à disposer des éléments suivants :
1.Un ou plusieurs bras de robot industriel.
2.Un système de mesure pris en charge (6 DDL). Les systèmes de mesure pris en charge sont les suivants (seuls les systèmes de qualité métrologique, tels que les laser trackers, conviennent à l'étalonnage de robots) :
a.Laser tracker avec capacité 6 DDL et pilotes RoboDK pris en charge (y compris les trackers Leica et Faro).
b.Creaform C-Track.
c.Système de caméra OptiTrack (il est recommandé d'utiliser 4 PrimeX13 pour une meilleure précision).
d.Trackers HTC Vive ou trackers compatibles Valve/SteamVR.
Important : les trackers HTC Vive ou les stations de base de réalité virtuelle ne sont pas conçus pour la précision. Par conséquent, vous ne devez pas étalonner le robot avec des trackers HTC Vive ou compatibles Valve/SteamVR. Les meilleurs résultats en termes de précision sont obtenus avec des systèmes de métrologie appropriés tels qu'un laser tracker.
1.Le logiciel RoboDK doit être installé et une licence appropriée pour TwinTrack doit être installée.
2.Il est recommandé de disposer de pilotes de robot compatibles avec votre contrôleur de robot si vous souhaitez exécuter des programmes de robot automatiquement. Vous pouvez également utiliser un post-processeur compatible avec votre contrôleur.
3.Installez l'Add-in TwinTrack RoboDK :
a.Téléchargez l'Add-in TwinTrack (fichier .rdkp).
b.Double-cliquez sur le fichier pour installer l'Add-in et l'ouvrir dans RoboDK.
c.Si vous ne voyez pas le menu TwinTrack : sélectionnez Outils➔Gestionnaire d'add-ins et double-cliquez sur TwinTrack pour voir le menu TwinTrack en haut à droite.
Note : les Add-ins de RoboDK nécessitent l'activation du gestionnaire d'add-ins. Ce plug-in devrait être automatiquement chargé lors de l'ouverture du fichier TwinTrack rdkp. Si ce n'est pas le cas, reportez-vous à la documentation du gestionnaire d'add-ins.
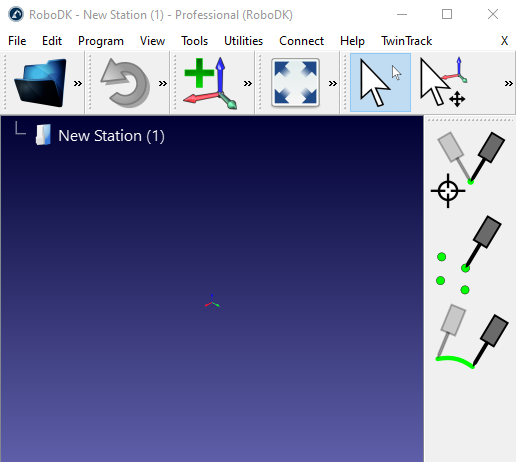
Note : le menu et la barre d'outils de TwinTrack devraient s'afficher automatiquement comme le montre l'image. Vous pouvez afficher ou masquer l'Add-in TwinTrack (ou d'autres add-ins) en sélectionnant Outils➔Gestionnaire d'add-ins et en double-cliquant sur la balise Enabled (Activé) de l'add-in.
Configuration avec les trackers SteamVR et HTC Vive
Cette section vous guide à travers les étapes de configuration de SteamVR. Vous pouvez utiliser un outil personnalisé avec un tracker pour imiter vos opérations de fabrication avec votre main afin que votre robot puisse reproduire le même mouvement.
RoboDK TwinTrack prend en charge les systèmes de réalité virtuelle et tous les trackers pris en charge par SteamVR, y compris les trackers HTC Vive de v1 à v3.
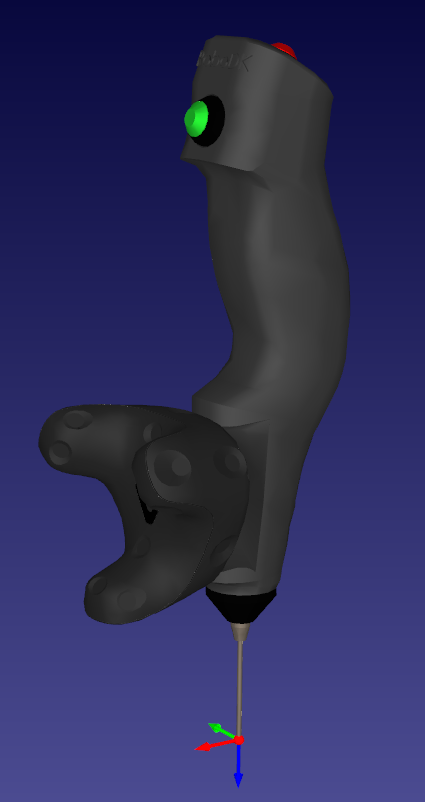
Suivez ces étapes pour configurer votre système SteamVR pour TwinTrack :
1.Installez Steam si vous ne l'avez pas encore fait, vous devrez peut-être créer un compte sur Steam.
2.Installez SteamVR, il s'agit d'une extension Steam qui ajoute la prise en charge de la réalité virtuelle et du suivi 6D.
3.Si vous n'avez pas de casque de réalité virtuelle ou si vous n'en avez pas besoin, vous pouvez vous en passer en suivant les étapes suivantes :
a.Modifiez le fichier suivant à l'aide d'un éditeur de texte :
C:\NProgram Files (x86)\NSteam\NSteamapps\Ncommon\NSteamVR\Npilotes\Nullité\Nressources\Nparamètres
default.vrsettings
Et définissez :
"enable" : true, (la valeur par défaut est false)
b.Modifiez le fichier suivant à l'aide d'un éditeur de texte :
C:\Program Files (x86)\Steam\steamapps\common\SteamVR\resources\settings\
default.vrsettings
Et définissez :
"requireHmd" : false, (la valeur par défaut est true)
"forcedDriver" : "null", (la valeur par défaut est un "" vide)
"activateMultipleDrivers" : true, (default is false)
Fermez SteamVR et ouvrez-le à nouveau.
4.Ouvrez SteamVR et suivez les instructions pour configurer votre système. Vous pouvez accepter tous les paramètres par défaut si vous n'utilisez pas de casque VR.
5.Appariez un tracker en tant que sonde :
a.Maintenez le bouton d'alimentation du tracker enfoncé pendant 2 secondes pour l'allumer (le voyant du tracker doit devenir bleu si le tracker n'est pas apparié).
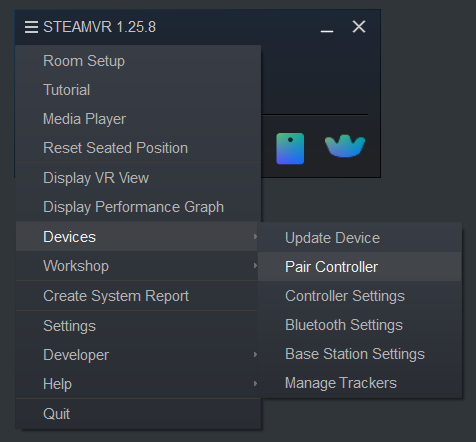
b.Ouvrez le menu➔ Devices➔ Pair Controller
c.Sélectionnez l'option : HTC ViveTracker. Le tracker devrait être apparié automatiquement et le voyant du tracker devrait devenir vert.
Pour supprimer le lien, vous pouvez maintenir le bouton d'alimentation pendant 2 secondes et le voyant doit devenir bleu (il peut clignoter).
Important : vous avez besoin d'un récepteur radio USB branché pour chaque tracker que vous souhaitez suivre.
6.Définissez le rôle du tracker comme Tenu en main.
a.Sélectionnez le menu SteamVR➔ Paramètres
b.Sélectionnez les contrôleurs
c.Sélectionnez Gérer les trackers
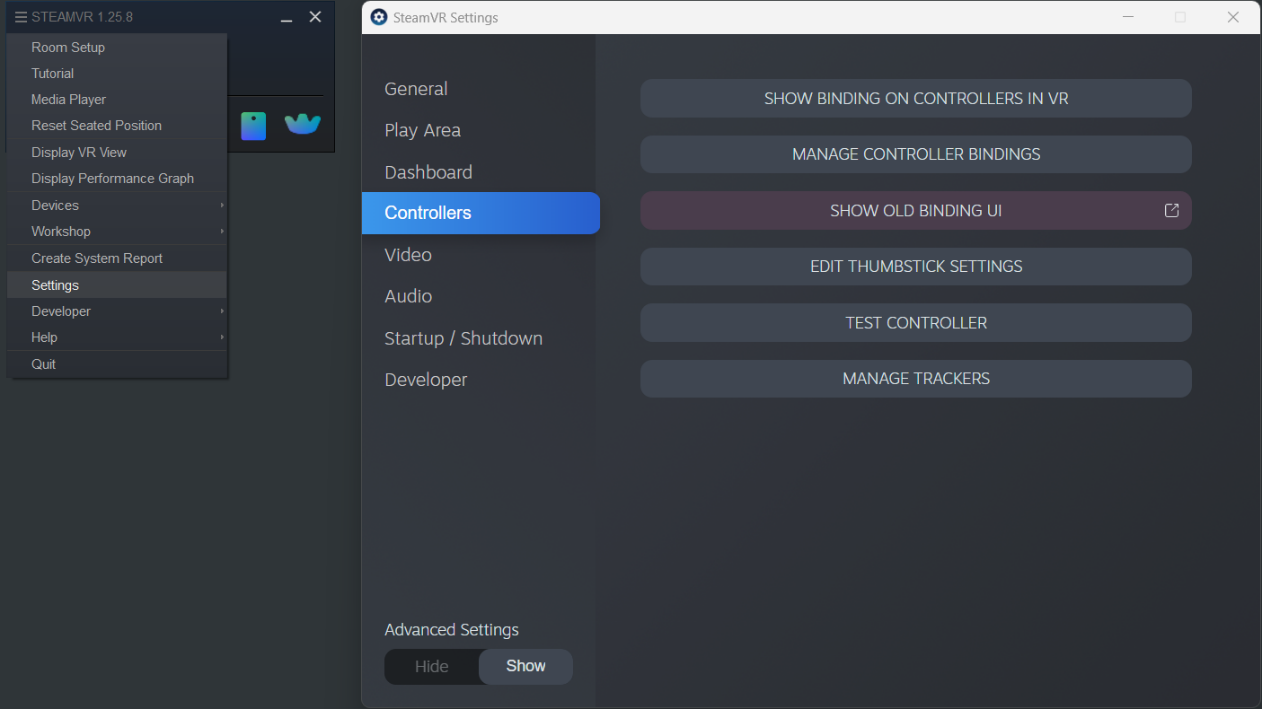
d.Définissez le rôle du tracker➔ Tenu en main
e.Réglez sur Toute main (par défaut)
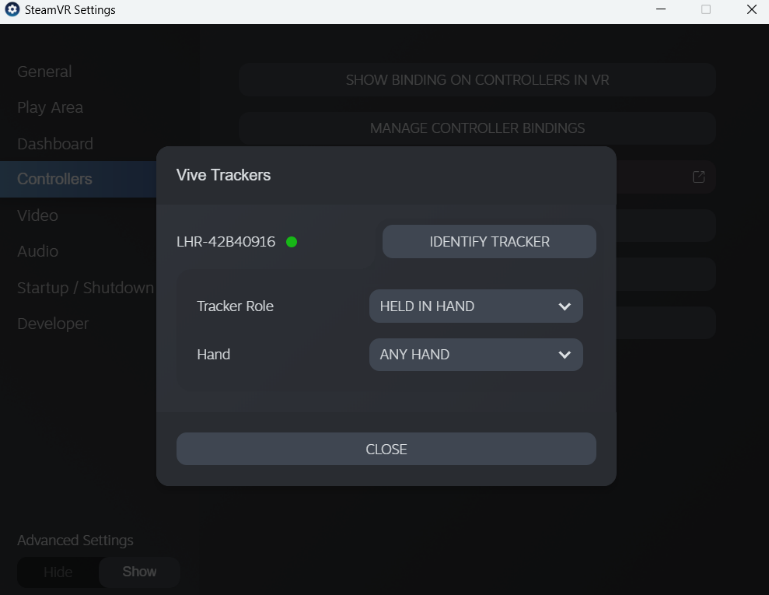
7.Personnalisez les liaisons de votre contrôleur :
a.Sélectionnez SteamVR➔ Paramètres
b.Régler les paramètres avancés➔ Show
c.Sélectionnez les contrôleurs
d.Sélectionnez Show Old Bindings UI
e.Sélectionnez RoboDK
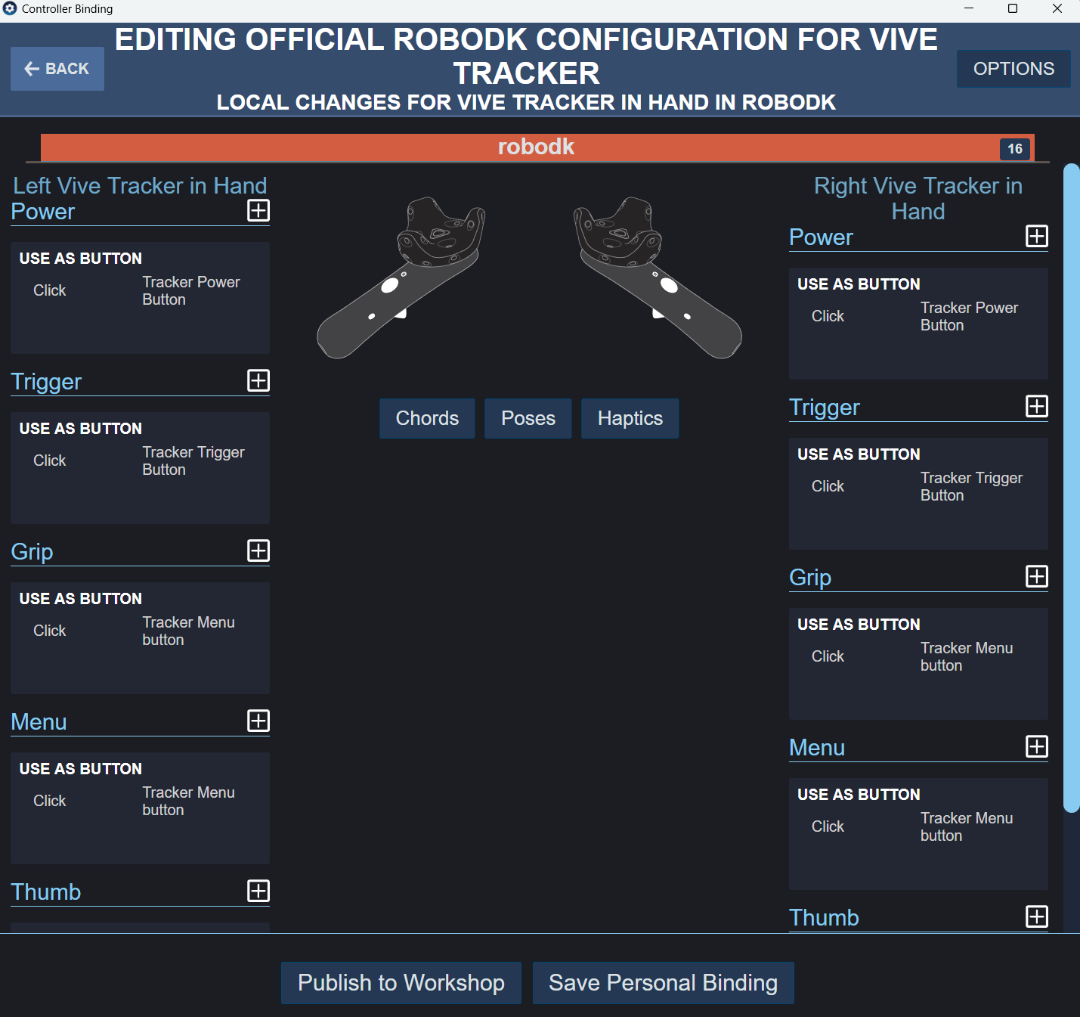
f.Sélectionnez le contrôleur actuel et réglez-le sur Vive Tracker in Hand (sauf s'il était déjà réglé).
g.Sélectionnez Éditer dans la liaison actuelle
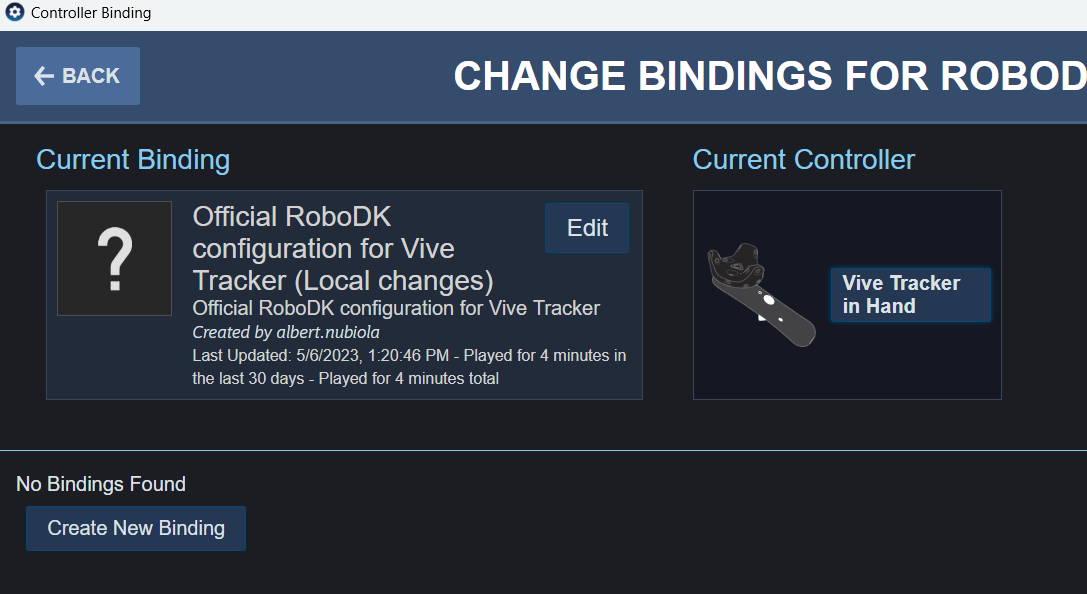
h.Vous devriez voir les liaisons par défaut pour le tracker.