Système de coordonnées et outil
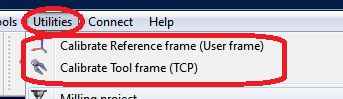
RoboDK fournit quelques outils pour calibrer les repères et les repères outil. Vous pouvez accéder à ces outils à partir de Utilities➔ Calibrate Reference frame et Utilities➔ Calibrate Tool frame respectivement.
Pour calibrer un repère ou un outil qui n'a pas été calibré automatiquement (également appelé repère utilisateur et CDO respectivement), nous avons besoin de certaines configurations de robot touchant 3 points ou plus, ces configurations de robot peuvent être des valeurs d'articulation ou des coordonnées cartésiennes (avec des données d'orientation dans certains cas). Il est recommandé d'utiliser les valeurs des articulations plutôt que les coordonnées cartésiennes, car il est plus facile de vérifier la configuration réelle du robot dans RoboDK (en copiant-collant les articulations du robot dans l'écran principal de RoboDK).
Important : Lorsque le robot est calibré, il est fortement recommandé d'utiliser les valeurs des articulations plutôt que les coordonnées cartésiennes. Si nous utilisons les valeurs d'articulation, la précision du robot est prise en compte pour enseigner le CDO avec plus de précision.
Étalonnage de l'outil
Sélectionnez Utilities➔ Calibrate tool pour étalonner le CDO à l'aide de RoboDK. Vous pouvez utiliser autant de points que vous le souhaitez, en utilisant différentes orientations. Il est préférable d'utiliser un plus grand nombre de points et des changements d'orientation plus importants car vous obtiendrez une meilleure estimation du CDO ainsi qu'une bonne estimation de l'erreur du CDO.
Calibration du système de coordonnées
Sélectionnez Utilities➔ Calibrate reference pour étalonner un repère. Il est possible de définir un repère en utilisant différentes méthodes. Dans l'exemple de la figure, un repère est défini par trois points : les points 1 et 2 définissent la direction de l'axe X et le point 3 définit l'axe Y positif.
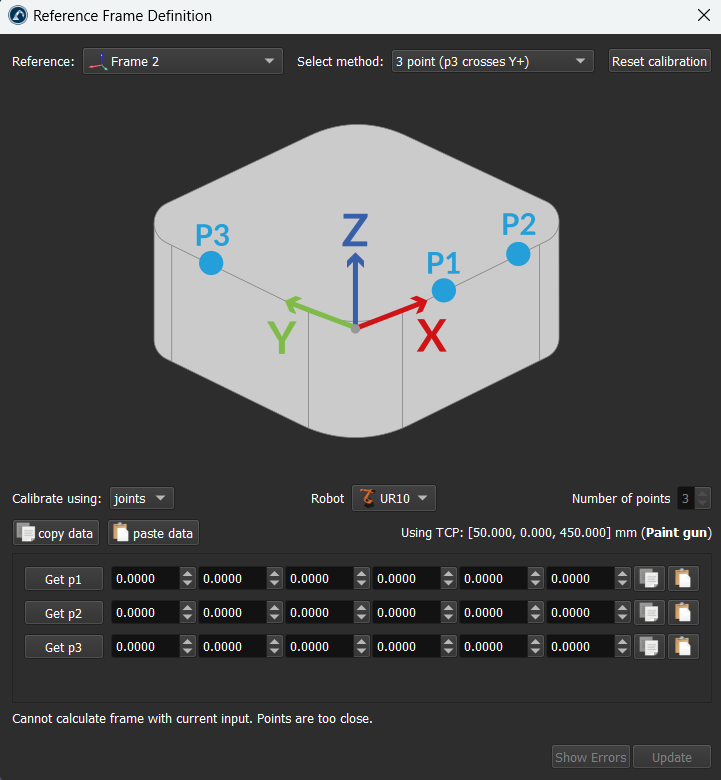
Important : il est recommandé d'utiliser les cibles d'articulation et d'activer la précision du robot avant d'étalonner le repère, car la précision du bras du robot permet de mieux définir le repère.
Note : Pour plus d'informations sur l'étalonnage du repère, reportez-vous à la section "Conseils".


