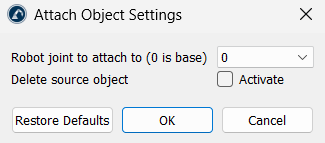
Collegare un oggetto a un collegamento del robot
Questa utilità blocca in modo permanente un oggetto su un giunto o un collegamento mobile specifico di un braccio robotico. L’oggetto selezionato diventa parte integrante del braccio robotico e si muove insieme a quel giunto specifico durante la simulazione. È possibile scegliere qualsiasi collegamento mobile, dalla base (Giunto 0) fino alla piastra di montaggio all’estremità del braccio.
Nota: la geometria dell’oggetto viene unita al collegamento del robot, pertanto questa operazione non può essere annullata dall’Add-in. Attivare l’opzione “Elimina oggetto sorgente” (la casella di controllo “Attiva” adiacente) per rimuovere l’oggetto originale dall’albero della stazione una volta che è stato unito.