Semplifica oggetto
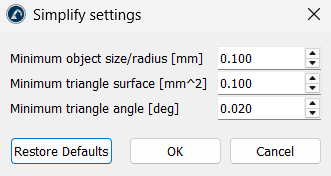
Questa azione riduce la mesh dei modelli 3D più pesanti in modo che il controllo delle collisioni, il calcolo del percorso e la simulazione rimangano veloci. RoboDK filtra la mesh ed elimina le parti che non presentano una geometria utile: sottoforme più piccole di una determinata dimensione, triangoli con una superficie inferiore a una determinata area e triangoli sottili il cui angolo più piccolo è inferiore a un determinato valore. Funziona su oggetti e curve, nonché su robot e utensili.
Le tre soglie sono modificabili. La dimensione/raggio minimo dell’oggetto [mm] è impostato di default su 0,1, la superficie minima del triangolo [mm²] è impostata di default su 0,1 e l’angolo minimo del triangolo [deg] è impostato di default su 0,02. Aumentate tali valori per ottenere una semplificazione più aggressiva.