Calibrazione del sistema di riferimento
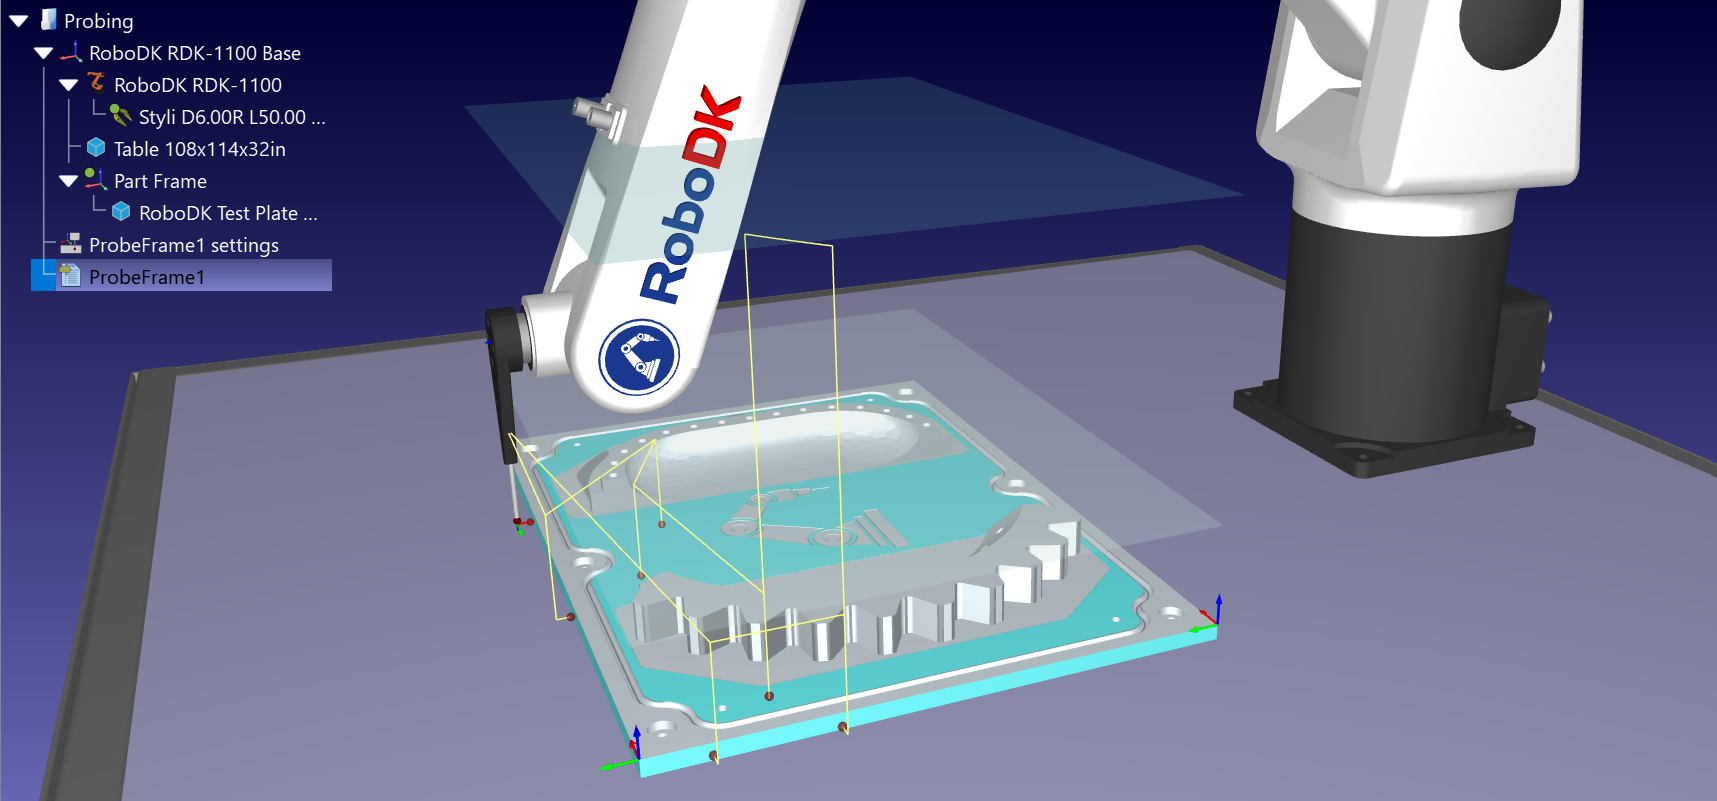
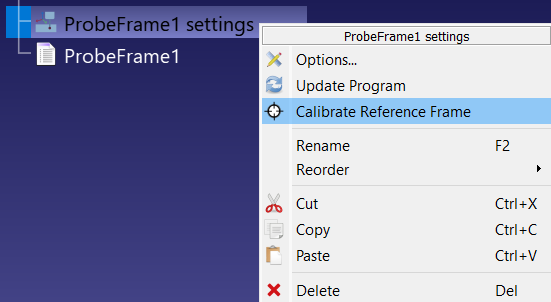
Eseguire la sequenza di tastatura e verificare che ogni istruzione "Search Linear" abbia restituito un punto verde; quindi fare clic con il tasto destro del mouse sulla voce delle impostazioni "ProbeFrame1" nell’albero della stazione e selezionare "Calibrate Reference Frame". RoboDK legge la posizione di contatto registrata da ogni movimento di ricerca, ricalcola con best-fit i riferimenti (datum) a partire da tali punti misurati e confronta il risultato con il sistema di riferimento nominale.
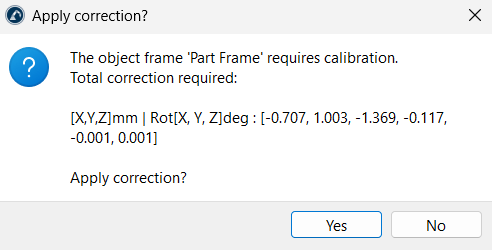
Una finestra di dialogo "Apply correction?" elenca la traslazione e la rotazione totali necessarie per far corrispondere il pezzo misurato. Fare clic su "Yes" e RoboDK sposta il sistema di riferimento del pezzo sulla posizione misurata. Se la correzione è maggiore della somma delle distanze di avvicinamento e di oltrecorsa, oppure se una qualsiasi rotazione supera i 30 gradi, la finestra di dialogo mostra prima un avviso: ciò significa solitamente che un punto è stato tastato sulla caratteristica errata, pertanto rivedere la sequenza anziché accettarla.