Creazione di un progetto di sondaggio
Configuri la propria stazione RoboDK con il robot, l’utensile di sondaggio e il pezzo che desidera misurare. Il pezzo deve appartenere a un sistema di riferimento dedicato: posizioni l’oggetto direttamente sotto tale sistema, lo lasci esattamente all’origine del sistema e si assicuri che il sistema non corrisponda alla base del robot. La calibrazione funziona spostando quel sistema di riferimento, pertanto il pezzo stesso non deve avere una propria posa.
Selezionare Probing ➔Probe Reference Frame Project dalla barra dei menu oppure fare clic sul pulsante corrispondente nella barra degli strumenti.
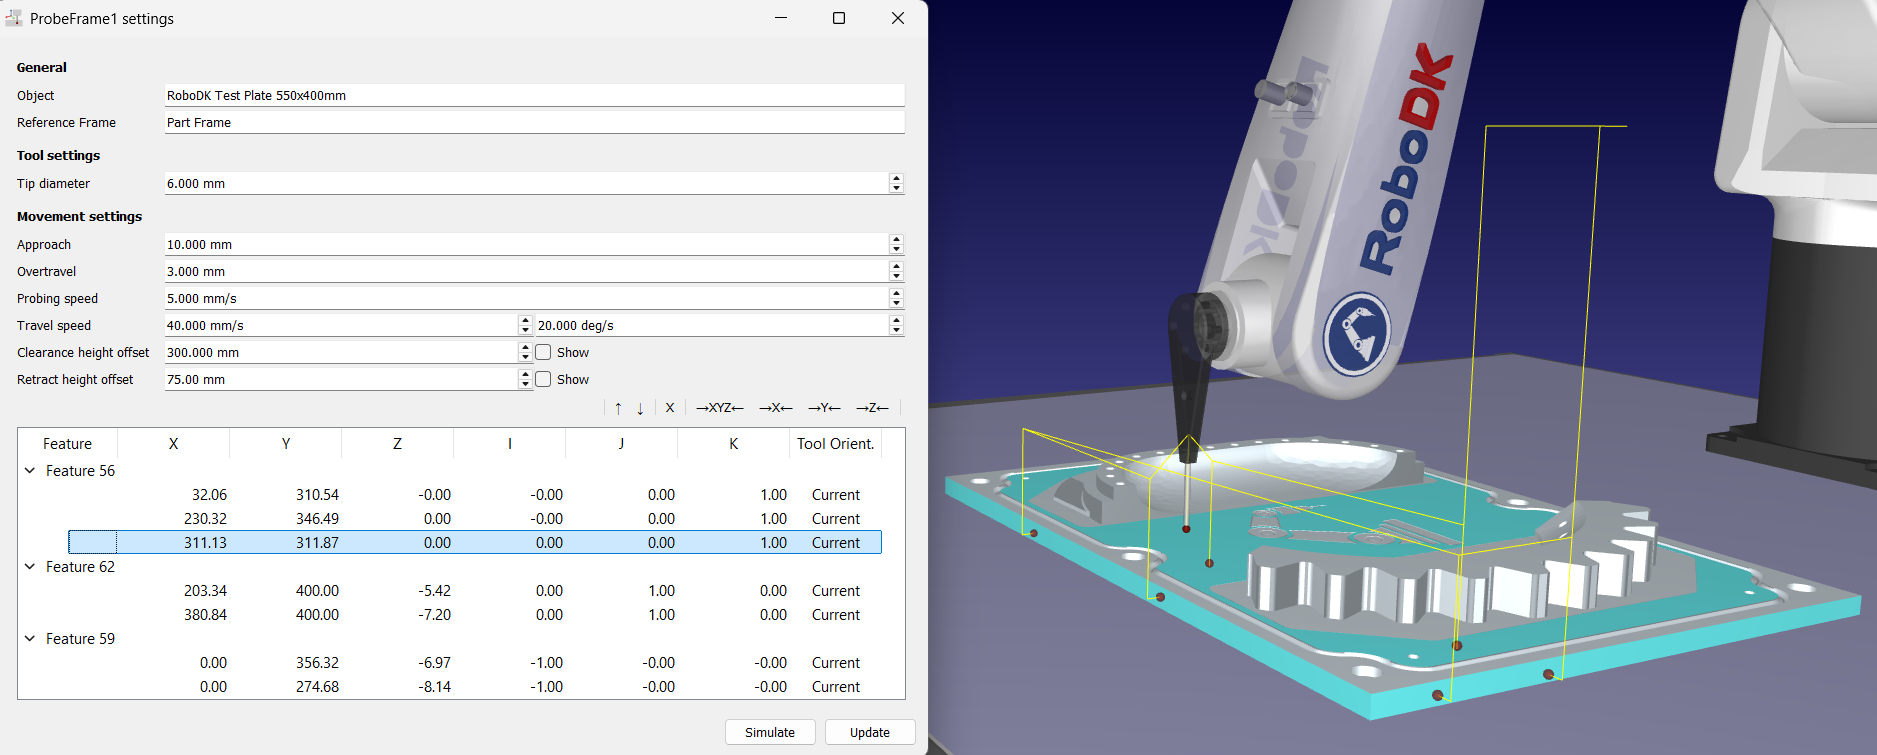
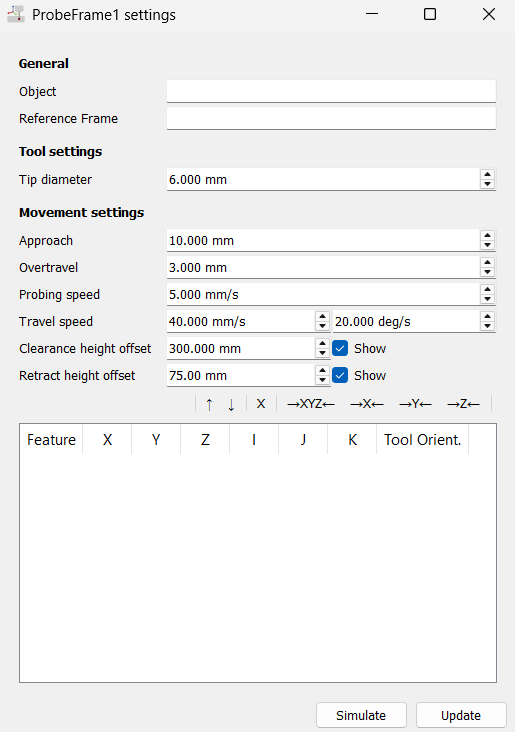
L’editor raggruppa le impostazioni della sequenza di sondaggio in tre sezioni:
1.Generale mostra l’oggetto sottoposto a sondaggio e il relativo Sistema di riferimento. Entrambi i campi sono di sola lettura; vengono compilati automaticamente quando si fa clic sul pezzo per aggiungere il primo punto di sondaggio.
2.Le impostazioni dell’utensile contengono il diametro della punta, ovvero il diametro del rubino situato all’estremità dello stilo (6 mm per impostazione predefinita). Inserisca il valore esatto: RoboDK sposta ogni punto della superficie di metà di tale valore lungo la normale alla superficie per ottenere il punto di contatto dell’utensile; pertanto, un diametro errato altera ogni misurazione.
3.Le impostazioni di movimento contengono le distanze, le velocità e le altezze utilizzate attorno a ciascun punto:
a.L’avvicinamento (10 mm per impostazione predefinita, da 2 a 100 mm) è la distanza davanti alla superficie in cui la sonda passa dalla velocità di traslazione alla velocità di sondaggio.
b.L’eccesso di corsa (3 mm per impostazione predefinita, da 0 a 100 mm) indica di quanto oltre il punto di contatto previsto la sonda continui a cercare, in modo che il contatto avvenga anche quando il pezzo reale si trova leggermente discostato dalla sua posizione nominale.
c.La velocità di sondaggio (5 mm/s per impostazione predefinita) è la velocità lineare ridotta utilizzata durante la ricerca del contatto. Si raccomanda di mantenerla bassa per proteggere la sonda e migliorare la ripetibilità.
d.La velocità di traslazione (40 mm/s e 20 gradi/s per impostazione predefinita) viene utilizzata per gli spostamenti in aria libera tra un punto e l’altro.
e.L’offset dell’altezza di sicurezza (300 mm per impostazione predefinita) è l’altezza alla quale il robot si sposta prima del primo punto e dopo l’ultimo punto dell’intera sequenza.
f.L’offset dell’altezza di ritrazione (75 mm per impostazione predefinita) è l’altezza alla quale la sonda si ritira tra due punti, sia all’interno di una caratteristica che tra caratteristiche diverse.
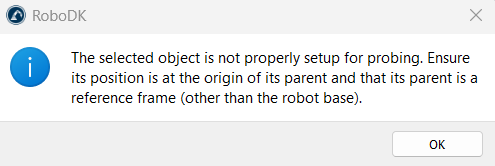
Faccia clic sull’oggetto, ad esempio un pezzo o un dispositivo di fissaggio, per creare un primo punto di sondaggio. In questo modo vengono compilati i due campi di sola lettura "Generale" della finestra delle impostazioni di ProbeFrame1:
1.Oggetto
2.Sistema di riferimento